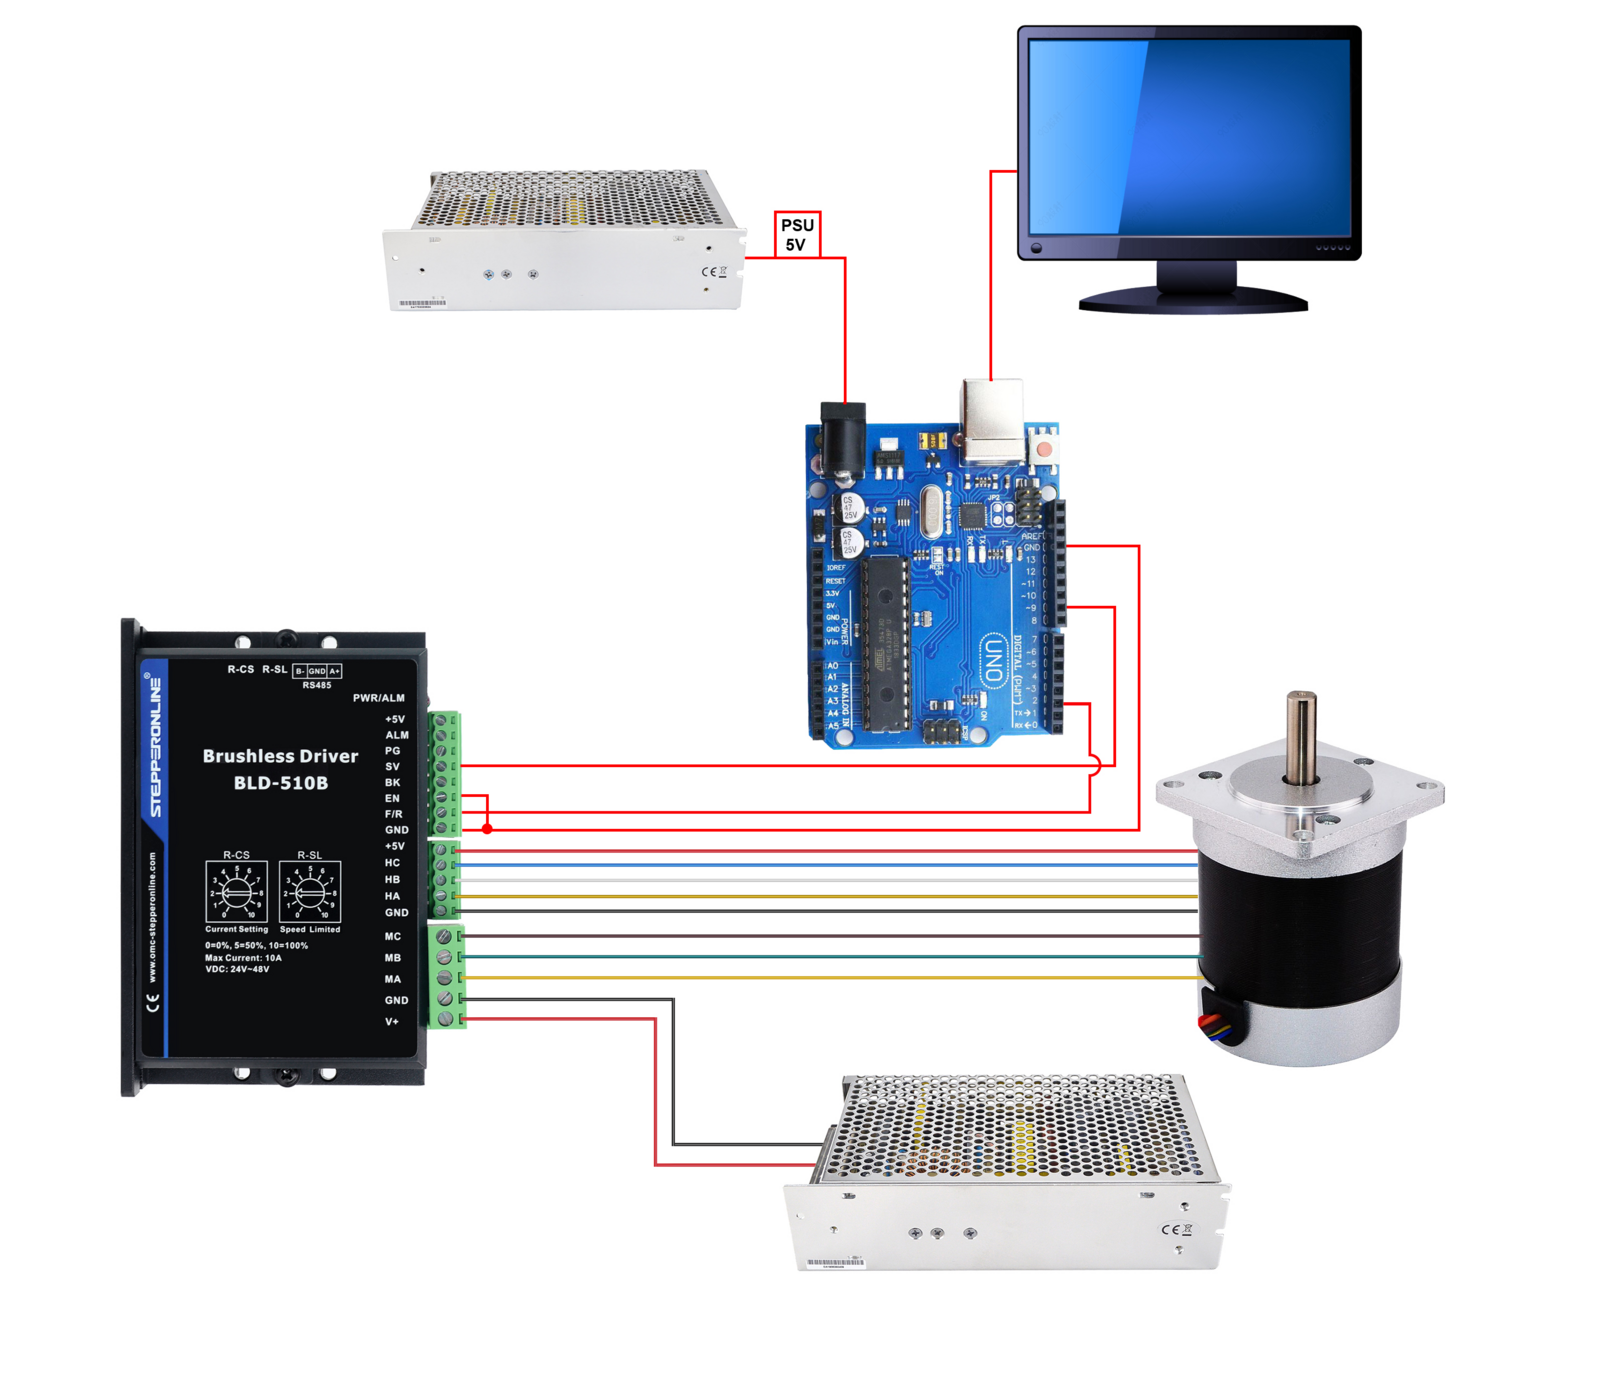
Volg de onderstaande stappen om de borstelloze driver op een Arduino aan te sluiten:
- Verbind de SV (snelheid/PWM-ingang) en F/R (vooruit/achteruit draairichting) pinnen van de driver met de digitale pinnen van de Arduino. Verbind bijvoorbeeld SV met PIN9 en F/R met PIN2.
- Verbind de GND-pin van de driver met een GND-pin op de Arduino.
- Verbind de EN (enable) pin van de driver met GND om de driver in te schakelen.
- Upload de sketch naar de Arduino. Sluit de hoofdstroomvoorziening van de driver aan (zoals gespecificeerd in de datasheet van de driver) en voed de Arduino via de 5V-voeding of USB.
Onderstaand schema toont de basisaansluitingen voor de Arduino, borstelloze driver, voeding en borstelloze motor.
Hieronder volgt een voorbeeld van Arduino-code waarmee een motor 5 seconden vooruit draait en vervolgens 5 seconden achteruit. Deze code werkt door een digitale pin te gebruiken om de draairichting van de motor in te stellen, terwijl een PWM-signaal de snelheid regelt.
const int pwmPin = 9;
const int directionPin = 2;
const int speed = 255;

void setup() {
  pinMode(pwmPin, OUTPUT);
  pinMode(directionPin, OUTPUT);
}

void loop() {
  digitalWrite(directionPin, HIGH);
  analogWrite(pwmPin, speed);
  delay(5000);

  analogWrite(pwmPin, 0);
  delay(1000);

  digitalWrite(directionPin, LOW);
  analogWrite(pwmPin, speed);
  delay(5000);

  analogWrite(pwmPin, 0);
  delay(1000);
}
In deze code wordt digitalWrite gebruikt om de richting van de motor in te stellen, en analogWrite om de snelheid van de motor te regelen. HIGH en LOW worden gebruikt om de richtingspin aan te sturen en daarmee de draairichting te bepalen. De duty cycle van het PWM-signaal wordt ingesteld door de variabele speed, die kan worden aangepast om de motorsnelheid te wijzigen.
Zorg er bij praktische toepassingen voor dat uw motor-driver en Arduino-board compatibel zijn en volg alle veiligheidsrichtlijnen. Als uw motor-driver andere stuursignalen vereist of speciale bedradingsbehoeften heeft, pas de code dan dienovereenkomstig aan.