Het "positiefout"-alarm is een veelvoorkomende storing in closed-loop stappenmotorsystemen. Het treedt op wanneer de driver detecteert dat het verschil tussen de werkelijke positie van de motor en de opgegeven positie vanuit het besturingssysteem de ingestelde toelaatbare marge (de positiefoutdrempel) overschrijdt.
I. Belangrijkste oorzaken
- Mechanische structuur- en belastingsproblemen (meest voorkomend)
- Blokkering van het mechanisme of overmatige weerstand
- Overbelasting of te grote traagheid
- Beschadigde mechanische onderdelen
- Elektrische aansluiting- en componentproblemen
- Onjuiste bedrading of slecht contact
- Beschadigde motor
- Beschadigde encoder
- Interne driverfout
- Driverparameterinstellingen
- Positiefoutdrempel te laag ingesteld
II. Stappen voor foutopsporing
Stap 1: Mechanische en visuele inspectie bij uitgeschakelde voeding
Veiligheidsvoorschrift: Zorg ervoor dat de drive volledig is uitgeschakeld en dat de DC-buscondensatoren zijn ontladen voordat u mechanische inspecties uitvoert of de motor handmatig roteert.
- Test zonder belasting: Koppel de motor los van het belastingsmechanisme.
- Als het alarm stopt tijdens onbelaste werking, ligt het probleem hoogstwaarschijnlijk aan de mechanische belastingszijde.
- Controleer op: blokkerende mechanismen, slechte smering, overmatig belastingsgewicht en te strakke of te losse tandriemen.
- Handmatige rotatiecontrole: Probeer bij uitgeschakelde voeding de motoras handmatig te roteren.
- Normaal: De as moet soepel aanvoelen met gelijkmatige weerstand.
- Abnormaal: Duidelijk haperen, ruwheid of extreme weerstand wijst op een mechanisch defect.
Stap 2: Statische en parametercontrole bij ingeschakelde voeding
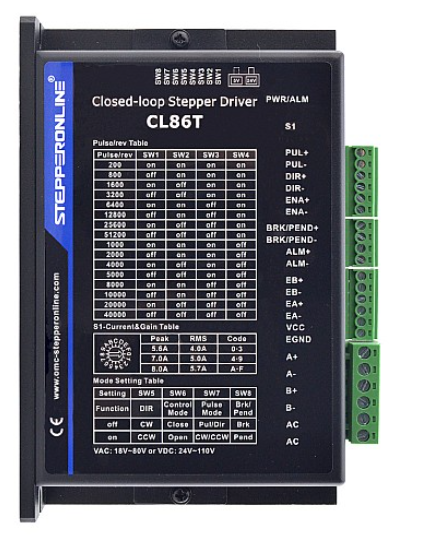
- Bedrading controleren: Zorg ervoor dat de motordraden (A+, A-, B+, B-), encoderkabels en voedingskabels (Vdc, GND) correct en stevig zijn aangesloten volgens de handleiding.
- Positiefoutdrempel: Controleer de huidige instelling. Als er trillingen optreden, kunt u deze waarde tijdelijk verhogen om onterechte alarmen te voorkomen. Waarschuwing: Dit lost het onderliggende probleem niet op. Een hoge positiefoutdrempel kan werkelijke mechanische fouten maskeren. Onderzoek en verhelp altijd de oorzaak.
Stap 3: Meetmethoden
- Pulssignaalmeting: Gebruik een oscilloscoop om de puls- (PUL) en richtingssignalen (DIR) van de controller te controleren.
- Controleer op schone golfvormen, correcte frequentie en afwezigheid van ruis.
- Encoder-terugkoppelingsmeting (indien ondersteund): Gebruik bij closed-loop stappenmotoren een oscilloscoop om de juiste encoder-signaaluitvoer te verifiëren.
Stap 4: Kruistests
- Motor vervangen: Test met een goed werkende motor van hetzelfde model.
- Driver vervangen: Test met een goed werkende driver van hetzelfde model.
- Kabels vervangen: Vervang indien mogelijk de encoderkabels. Als u niet zeker weet of de kabels defect zijn of hoe u ze moet vervangen, neem dan contact op met de technische ondersteuning.
Samenvatting
Door systematische foutopsporing kunnen de meeste oorzaken van positiefoutalarmen worden geïdentificeerd en opgelost. Begin altijd met de mechanische belasting en de basisbedrading — de meest voorkomende oorzaken — voor een efficiënte probleemoplossing.