O alarme de "erro de posição" é uma falha comum em sistemas de passo com malha fechada. Ocorre quando o driver detecta que a diferença entre a posição real do motor e a posição comandada pelo sistema de controle excede a faixa permitida configurada (o limite de erro de posição).
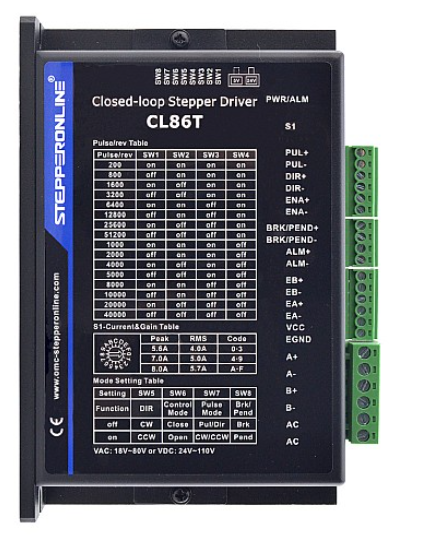
I. Principais Causas
- Problemas de Estrutura Mecânica e Carga (Mais Comuns)
- Travamento do mecanismo ou resistência excessiva
- Sobrecarga ou inércia excessiva
- Componentes mecânicos danificados
- Problemas de Conexão Elétrica e Componentes
- Fiação incorreta ou mau contato
- Motor danificado
- Encoder danificado
- Falha interna no driver
- Configurações de Parâmetros do Driver
- Limite de erro de posição configurado com valor muito baixo
II. Etapas de Diagnóstico
Etapa 1: Inspeção Mecânica e Visual com Equipamento Desligado
Aviso de Segurança: Certifique-se de que o driver esteja completamente desenergizado e que os capacitores do barramento CC estejam descarregados antes de realizar qualquer inspeção mecânica ou rotação manual.
- Teste sem carga: Desacople o motor do mecanismo de carga.
- Se o alarme cessar durante a operação sem carga, o problema provavelmente está no lado da carga mecânica.
- Verifique: mecanismos travados, lubrificação inadequada, peso excessivo da carga e correias dentadas muito apertadas ou frouxas.
- Verificação por rotação manual: Com a alimentação desligada, tente girar o eixo do motor manualmente.
- Normal: O eixo deve apresentar movimento suave com resistência uniforme.
- Anormal: Travamentos evidentes, aspereza ou resistência extrema indicam falha mecânica.
Etapa 2: Verificação Estática e de Parâmetros com Equipamento Ligado
- Verificar fiação: Certifique-se de que os fios do motor (A+, A-, B+, B-), cabos do encoder e cabos de alimentação (Vdc, GND) estejam correta e firmemente conectados conforme o manual.
- Limite de erro de posição: Verifique a configuração atual. Se houver vibração, você pode aumentar temporariamente esse valor para evitar alarmes incômodos. Atenção: Isso não resolve o problema subjacente. Um limite de erro de posição elevado pode mascarar falhas mecânicas reais. Sempre investigue e resolva a causa raiz.
Etapa 3: Métodos de Medição
- Medição de sinal de pulso: Utilize um osciloscópio para verificar os sinais de pulso (PUL) e direção (DIR) provenientes do controlador.
- Verifique se as formas de onda estão limpas, a frequência correta e a ausência de ruído.
- Medição do feedback do encoder (se suportado): Para motores de passo com malha fechada, utilize um osciloscópio para verificar a saída adequada do sinal do encoder.
Etapa 4: Testes Cruzados
- Substituir motor: Teste com um motor em bom estado e do mesmo modelo.
- Substituir driver: Teste com um driver em bom estado e do mesmo modelo.
- Substituir cabos: Substitua os cabos do encoder, se possível. Caso não tenha certeza se os cabos estão com defeito ou de como substituí-los, entre em contato com o suporte técnico.
Resumo
Por meio de um diagnóstico sistemático, a maioria das causas raiz dos alarmes de erro de posição pode ser identificada e resolvida. Comece sempre pela carga mecânica e pela fiação básica — as causas mais comuns — para uma resolução eficiente do problema.