La alarma de "error de posición" es un fallo habitual en los sistemas de motores paso a paso de lazo cerrado. Se produce cuando el driver detecta que la diferencia entre la posición real del motor y la posición comandada por el sistema de control supera el rango permitido configurado (el umbral de error de posición).
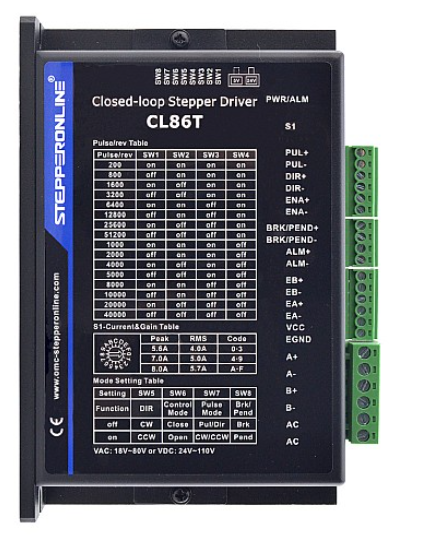
I. Causas principales
- Problemas de estructura mecánica y carga (lo más frecuente)
- Atasco del mecanismo o resistencia excesiva
- Sobrecarga o inercia excesiva
- Componentes mecánicos dañados
- Problemas de conexiones eléctricas y componentes
- Cableado incorrecto o mal contacto
- Motor dañado
- Codificador dañado
- Fallo interno del driver
- Configuración de parámetros del driver
- Umbral de error de posición configurado demasiado bajo
II. Pasos de diagnóstico
Paso 1: Inspección mecánica y visual con el equipo apagado
Aviso de seguridad: Asegúrese de que el driver esté completamente apagado y de que los condensadores del bus de CC estén descargados antes de realizar cualquier inspección mecánica o giro manual.
- Prueba sin carga: Desacople el motor del mecanismo de carga.
- Si la alarma desaparece durante el funcionamiento sin carga, lo más probable es que el problema se encuentre en el lado de la carga mecánica.
- Compruebe: mecanismos atascados, lubricación deficiente, peso excesivo de la carga y correas dentadas demasiado tensas o flojas.
- Comprobación de giro manual: Con el equipo apagado, intente girar manualmente el eje del motor.
- Normal: El eje debe girar de forma suave y con una resistencia uniforme.
- Anormal: Si se perciben enganches, rugosidad o una resistencia extrema, indica un fallo mecánico.
Paso 2: Comprobación estática y de parámetros con el equipo encendido
- Verificar el cableado: Asegúrese de que los cables del motor (A+, A-, B+, B-), los cables del codificador y los cables de alimentación (Vdc, GND) estén conectados correcta y firmemente según el manual.
- Umbral de error de posición: Compruebe el valor actual. Si hay vibraciones, puede aumentar temporalmente este valor para evitar alarmas molestas. Advertencia: Esto no soluciona el problema de fondo. Un umbral de error de posición elevado puede enmascarar fallos mecánicos reales. Investigue y resuelva siempre la causa raíz.
Paso 3: Métodos de medición
- Medición de señales de pulso: Utilice un osciloscopio para comprobar las señales de pulso (PUL) y dirección (DIR) procedentes del controlador.
- Verifique que las formas de onda sean limpias, que la frecuencia sea correcta y que no haya ruido.
- Medición de la retroalimentación del codificador (si es compatible): En motores paso a paso de lazo cerrado, utilice un osciloscopio para verificar que la salida de señal del codificador sea correcta.
Paso 4: Pruebas cruzadas
- Sustituir el motor: Realice la prueba con un motor en buen estado del mismo modelo.
- Sustituir el driver: Realice la prueba con un driver en buen estado del mismo modelo.
- Sustituir los cables: Sustituya los cables del codificador si es posible. Si no está seguro de si los cables están defectuosos o de cómo sustituirlos, póngase en contacto con el soporte técnico.
Resumen
Mediante un diagnóstico sistemático, se pueden identificar y resolver la mayoría de las causas raíz de las alarmas de error de posición. Comience siempre por la carga mecánica y el cableado básico —las causas más frecuentes— para resolver el problema de forma eficiente.