1. Conexión inicial y establecimiento de la comunicación
Requisitos previos
- Un controlador paso a paso de la serie PR con los cables del motor y de alimentación conectados
- Un cable Ethernet RJ45
- Un cable convertidor de RS485 a USB (si no está seguro de cuál elegir, le recomendamos nuestro producto: Cable adaptador convertidor de puerto serie USB a RS422/RS485)
- Software de puerto serie o un controlador capaz de enviar comandos RS485
Cableado
Consulte la definición de pines de la interfaz RS485 en el manual del controlador paso a paso de la serie PR:
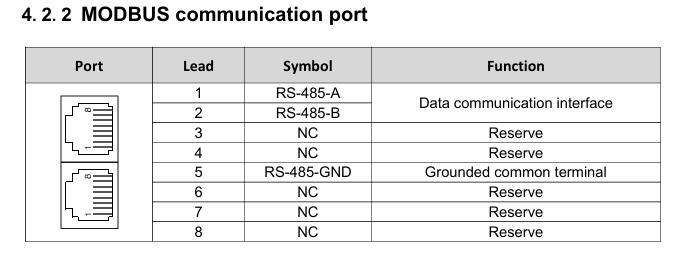
Compare esto con la distribución de pines del cable Ethernet RJ45:
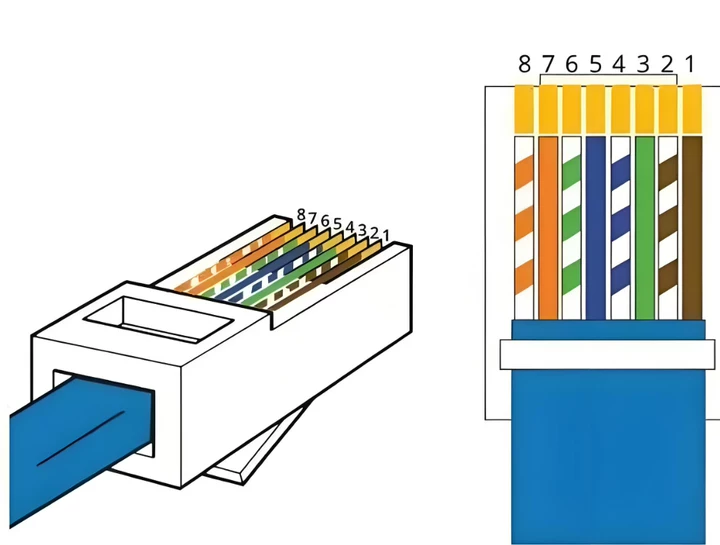
Los cables 1, 2 y 5 se utilizan para conectar al cable convertidor de RS485 a USB. Para el cable Ethernet RJ45, mantenga un extremo con el conector RJ45 para enchufarlo al puerto CN3 del controlador. Corte el conector del otro extremo, pele los cables 1, 2 y 5 (marrón, marrón-blanco y azul) y conéctelos en el siguiente orden:
485+ ———————— TXD+ 485- ———————— TXD- GND ——————— GND
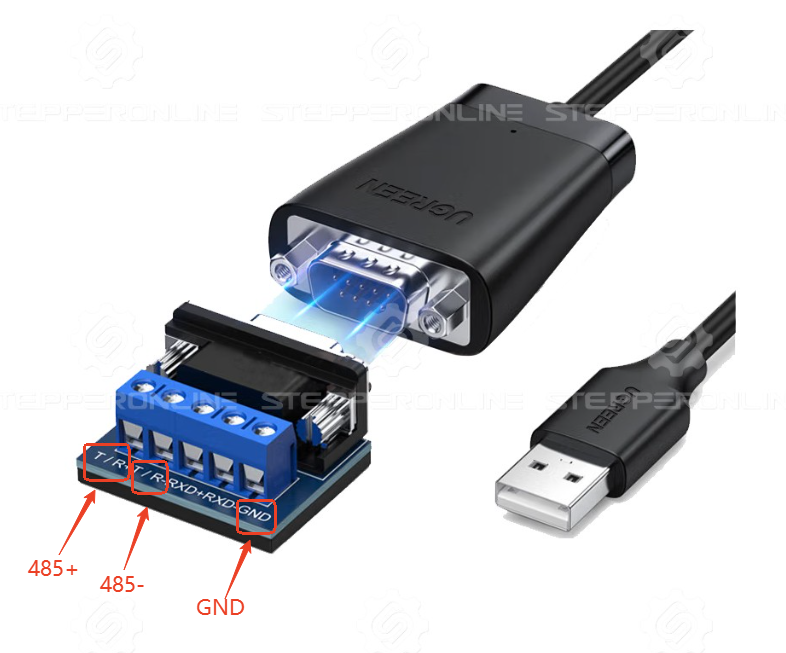
Después del cableado, enchufe el conector RJ45 al controlador y el conector USB al PC. Encienda el controlador y abra el software de puerto serie para establecer la comunicación. (Si no se puede establecer la comunicación, consulte este artículo de resolución de problemas.)
Nota: Antes de introducir cualquier comando, configure SW1 en ON y SW2–5 en OFF. Esto establece la dirección RS485 en 01.
Para guardar los parámetros que haya escrito mediante comandos RS485, envíe el siguiente comando en último lugar:
01 06 00 2D 00 42 CRC CRC
De lo contrario, los parámetros escritos volverán a sus valores predeterminados después de apagar el controlador.
Al utilizar el modo de velocidad, después de guardar los parámetros y reiniciar el controlador, debe volver a enviar un comando de inicio. El motor no girará inmediatamente al encenderse.
2. Modos de funcionamiento
2.1 Modo de control de velocidad
| Comando | Descripción |
|---|---|
| 01 06 00 2D 00 12 CRC CRC | Habilitar el motor (habilitado por defecto; envíe este comando primero si el motor está deshabilitado) |
| 01 06 00 1D 00 3C CRC CRC | Establecer la velocidad de funcionamiento a 60 rpm |
| 01 06 00 1E 00 64 CRC CRC | Establecer el tiempo de aceleración a 100 ms |
| 01 06 00 1F 00 64 CRC CRC | Establecer el tiempo de deceleración a 100 ms |
| 01 10 00 27 00 02 CRC CRC | Iniciar en modo de velocidad |
| 01 10 00 27 01 00 CRC CRC | Comando de parada |
Desglose del comando
Tomemos como ejemplo el comando 01 06 00 2D 00 12 CRC CRC:
- 01 — Dirección del eje (configurada con SW1 = ON, SW2–5 = OFF)
- 06 — Comando de escritura de registro único
- 00 2D — Dirección del registro de parámetros
- 00 12 — Valor a escribir
- CRC CRC — Suma de verificación
Algunas herramientas de puerto serie no requieren suma de verificación, mientras que otras requieren cálculo manual. Verifique los requisitos de su herramienta.
Escritura de múltiples registros con un solo comando
A veces se pueden escribir múltiples registros con un solo comando. Por ejemplo, los comandos de las filas 2 a 4 de la tabla anterior se pueden combinar como:
01 10 00 1D 00 03 06 00 3C 00 64 00 64 CRC CRC
- 01 — Dirección del eje (el valor predeterminado es 1)
- 10 — Comando de escritura de múltiples registros
- 00 1D — Dirección del registro inicial (las direcciones posteriores siguen secuencialmente, cada una ocupando dos bytes)
- 00 03 — Número de registros a escribir
- 06 — Número de bytes de datos
- 00 3C — Valor de velocidad de funcionamiento
- 00 64 — Valor de tiempo de aceleración/deceleración
- CRC CRC — Suma de verificación
2.2 Funcionamiento multivelocidad
| Comando | Descripción |
|---|---|
| 01 06 00 2D 00 12 CRC CRC | Habilitar el motor (habilitado por defecto; envíe este comando primero si el motor está deshabilitado) |
| 01 06 00 C0 00 0A CRC CRC | Establecer la velocidad de funcionamiento del primer segmento a 10 rpm |
| 01 06 00 C1 00 64 CRC CRC | Establecer el tiempo de aceleración del primer segmento a 100 ms |
| 01 06 00 C2 00 64 CRC CRC | Establecer el tiempo de deceleración del primer segmento a 100 ms |
| 01 10 00 C3 00 C8 CRC CRC | Establecer la velocidad de funcionamiento del segundo segmento a 200 rpm |
| 01 10 00 C4 00 64 CRC CRC | Establecer el tiempo de aceleración del segundo segmento a 100 ms |
| 01 10 00 C5 00 64 CRC CRC | Establecer el tiempo de deceleración del segundo segmento a 100 ms |
| 01 10 00 45 00 0D CRC CRC | Configurar el terminal de entrada X4 como señal de disparo PV |
| 01 10 00 41 00 0E CRC CRC | Configurar el terminal de entrada X1 como PIN0 |
| 01 10 00 42 00 0F CRC CRC | Configurar el terminal de entrada X2 como PIN1 |
| 01 10 00 43 00 10 CRC CRC | Configurar el terminal de entrada X3 como PIN2 |
| 01 10 00 44 00 11 CRC CRC | Configurar el terminal de entrada X4 como PIN3 |
| 01 10 00 40 27 10 CRC CRC | Iniciar a velocidad del primer segmento |
| 01 10 00 40 27 11 CRC CRC | Iniciar a velocidad del segundo segmento |
| 01 10 00 40 00 00 CRC CRC | Comando de parada |
Nota: Algunos modelos de controlador solo admiten los terminales de entrada X0–X3 (4 señales de entrada en total). Por lo tanto, la selección de segmentos de velocidad admite un máximo de 8 segmentos.
2.3 Movimiento de posición absoluta — 5000 pulsos (configuración predeterminada: 10 000 pulsos/rev)
| Comando | Descripción |
|---|---|
| 01 06 00 2D 00 12 CRC CRC | Habilitar el motor (habilitado por defecto; envíe este comando primero si el motor está deshabilitado) |
| 01 06 00 20 00 0A CRC CRC | Establecer la velocidad de funcionamiento a 10 rpm |
| 01 06 00 21 00 64 CRC CRC | Establecer el tiempo de aceleración a 100 ms |
| 01 06 00 22 00 64 CRC CRC | Establecer el tiempo de deceleración a 100 ms |
| 01 10 00 23 00 3C CRC CRC | Establecer la velocidad máxima a 60 rpm |
| 01 10 00 24 00 00 CRC CRC | Establecer la palabra alta del total de pulsos a 0 |
| 01 10 00 25 13 88 CRC CRC | Establecer la palabra baja del total de pulsos a 5000 |
| 01 10 00 27 00 01 CRC CRC | Iniciar en modo de posicionamiento relativo |
| 01 10 00 27 01 00 CRC CRC | Parada prematura |
Nota: Si el recuento total de pulsos que configure es inferior al recuento mínimo de pulsos requerido según el tiempo de aceleración/deceleración y la velocidad máxima configurados, el controlador no alcanzará la velocidad máxima configurada.
2.4 Funcionamiento de posicionamiento multsegmento (Primer segmento: 1000 pulsos; Segundo segmento: 5000 pulsos)
Nota: En este ejemplo, el primer segmento se mueve desde el origen (0) hasta la posición de 1000 pulsos, y el segundo segmento se mueve 5000 pulsos adicionales desde la posición final del primer segmento. En el modo multsegmento, el registro 0x0050 (Registro de posición relativa/absoluta) controla si cada segmento de posición funciona en modo de posicionamiento relativo o absoluto.
| Comando | Descripción |
|---|---|
| 01 06 00 2D 00 12 CRC CRC | Habilitar el motor (habilitado por defecto; envíe este comando primero si el motor está deshabilitado) |
| 01 10 00 60 00 02 04 00 00 03 E8 CRC CRC | Establecer el total de pulsos del primer segmento a 1000 |
| 01 06 00 62 00 32 CRC CRC | Establecer la velocidad de posicionamiento del primer segmento a 50 rpm |
| 01 06 00 63 00 64 CRC CRC | Establecer el tiempo de aceleración del primer segmento a 100 ms |
| 01 06 00 64 00 64 CRC CRC | Establecer el tiempo de deceleración del primer segmento a 100 ms |
| 01 10 00 66 00 02 04 00 00 13 88 CRC CRC | Establecer el total de pulsos del segundo segmento a 5000 |
| 01 06 00 68 00 64 CRC CRC | Establecer la velocidad de posicionamiento del segundo segmento a 100 rpm |
| 01 06 00 69 00 64 CRC CRC | Establecer el tiempo de aceleración del segundo segmento a 100 ms |
| 01 06 00 70 00 64 CRC CRC | Establecer el tiempo de deceleración del segundo segmento a 100 ms |
| 01 06 00 45 00 0C CRC CRC | Configurar el terminal de entrada X4 como señal de disparo PT |
| 01 06 00 41 00 0E CRC CRC | Configurar el terminal de entrada X1 como PIN0 |
| 01 06 00 42 00 0F CRC CRC | Configurar el terminal de entrada X2 como PIN1 |
| 01 06 00 43 00 10 CRC CRC | Configurar el terminal de entrada X3 como PIN2 |
| 01 06 00 44 00 11 CRC CRC | Configurar el terminal de entrada X4 como PIN3 |
| 01 06 00 40 27 10 CRC CRC | Iniciar posicionamiento del primer segmento |
| 01 06 00 40 00 00 CRC CRC | Borrar la señal de disparo PT |
| 01 06 00 40 27 11 CRC CRC | Iniciar posicionamiento del segundo segmento |
| 01 06 00 40 00 00 CRC CRC | Comando de parada |
Nota:
- Al utilizar los terminales PIN para la selección de segmentos, la señal debe permanecer válida al menos 5 ms antes y 5 ms después de la señal de disparo PT.
- Algunos modelos de controlador solo admiten los terminales de entrada X0–X3 (4 señales de entrada en total), por lo que la selección de segmentos de posición admite un máximo de 8 segmentos.
3. Comandos comunes
Habilitar motor:
01 06 00 2D 00 12 CRC CRC
Deshabilitar motor:
01 06 00 2D 00 11 CRC CRC
Restaurar configuración de fábrica:
01 06 00 2D 00 41 CRC CRC
Guardar todos los parámetros:
01 06 00 2D 00 42 CRC CRC
Comando de parada:
01 06 00 27 01 00 CRC CRC
Comando de parada de emergencia:
01 06 00 27 02 00 CRC CRC
Establecer la corriente máxima efectiva del motor a 150 mA:
01 06 01 02 05 DC CRC CRC