Este artículo describe cómo configurar la función PR (Positioning Routine) en el servo drive T6 para realizar homing con detección de interruptor de límite.
Hardware
- Servo drive T6 y servo motor
- Fuente de alimentación conmutada DC 24V
- Interruptores
Descripción de la función
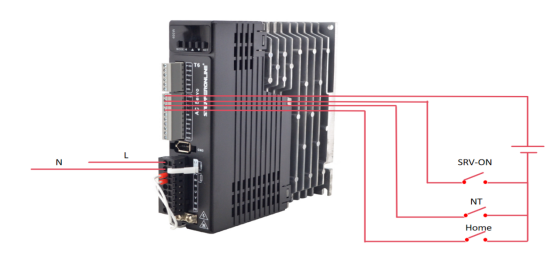
La señal SRV-ON (habilitación del servo) se introduce a través del terminal SI1, la señal de límite negativo se introduce a través del terminal SI2 y la señal de home se introduce a través del terminal SI3. Esta configuración permite realizar homing con detección de interruptor de límite.
Cómo implementar la función
- Configure los siguientes parámetros: Pr0.01 = 6, Pr8.10 = 0, Pr4.02 = 21, Pr4.01 = 26, Pr4.00 = 3.
- Apague el servo drive T6. Conecte la fuente de alimentación DC 24V y cablee los interruptores a los terminales SI1, SI2 y SI3 como se muestra en el diagrama a continuación. A continuación, encienda el drive para realizar la prueba.
- Antes de poner en marcha el motor, active la señal SRV-ON en el terminal SI1.
- Accione el interruptor de home conectado al terminal SI3. El motor comienza a funcionar. Cuando acciona el interruptor de límite negativo en el terminal SI2, se desacelera, invierte la dirección y se detiene. Esta posición de parada se define como la posición de home.
El homing está completo. El motor ha alcanzado la posición de home.