이 글에서는 T6 서보 드라이브에서 PR(위치 결정 루틴) 기능을 설정하여 리미트 스위치 감지를 통한 원점 복귀를 수행하는 방법을 설명합니다.
하드웨어
- T6 서보 드라이브 및 서보 모터
- DC 24V 스위칭 전원 공급 장치
- 스위치
기능 설명
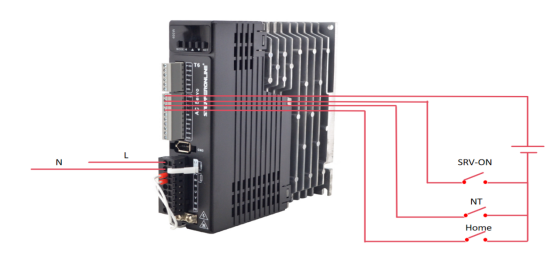
SRV-ON(서보 인에이블) 신호는 SI1 단자를 통해 입력되고, 네거티브 리미트 신호는 SI2 단자를 통해 입력되며, 홈 신호는 SI3 단자를 통해 입력됩니다. 이 구성을 통해 리미트 스위치 감지를 이용한 원점 복귀가 가능합니다.
기능 구현 방법
- 다음 파라미터를 설정합니다: Pr0.01 = 6, Pr8.10 = 0, Pr4.02 = 21, Pr4.01 = 26, Pr4.00 = 3.
- T6 서보 드라이브의 전원을 끕니다. DC 24V 전원 공급 장치를 연결하고 아래 다이어그램에 표시된 대로 스위치를 SI1, SI2, SI3 단자에 배선합니다. 그런 다음 드라이브의 전원을 켜고 테스트합니다.
- 모터를 구동하기 전에 SI1 단자의 SRV-ON 신호를 활성화합니다.
- SI3 단자에 연결된 홈 스위치를 트리거합니다. 모터가 구동을 시작합니다. SI2 단자의 네거티브 리미트 스위치를 트리거하면 감속하고 방향을 반전하여 정지합니다. 이 정지 위치가 홈 위치로 정의됩니다.
원점 복귀가 완료되었습니다. 모터가 홈 위치에 도달했습니다.