기어박스 없이 고관성·저속 조건에서 스테핑 모터를 구동하는 것은 본질적으로 어려운 작업입니다. 저속 영역에서는 코깅 토크로 인해 움직임이 불규칙하고 덜컹거리는 현상이 발생하며, 토크 리플도 뚜렷하게 나타납니다. 이러한 애플리케이션에서는 폐루프 홀딩 전류를 높이고(예: 50%에서 75%로) 위치 루프 비례 이득(Kp)을 적절히 증가시키면 어느 정도 개선 효과를 기대할 수 있으나, 그 효과는 제한적일 가능성이 높습니다.
참고: 위 파라미터는 폐루프 드라이브에서만 소프트웨어를 통해 조정할 수 있으며, 개루프 드라이브에서는 지원되지 않습니다.
T시리즈 폐루프 스테핑 드라이브를 예로 들어 설명합니다:
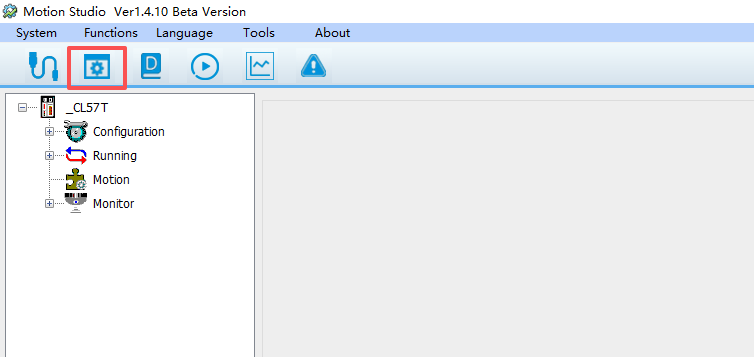
파라미터 목록을 엽니다.
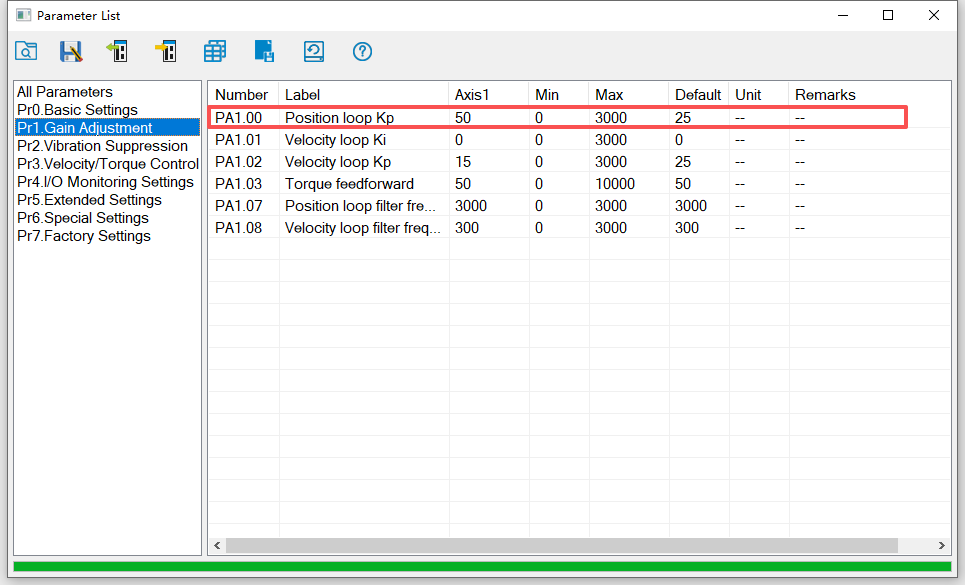
- 위치 루프 이득
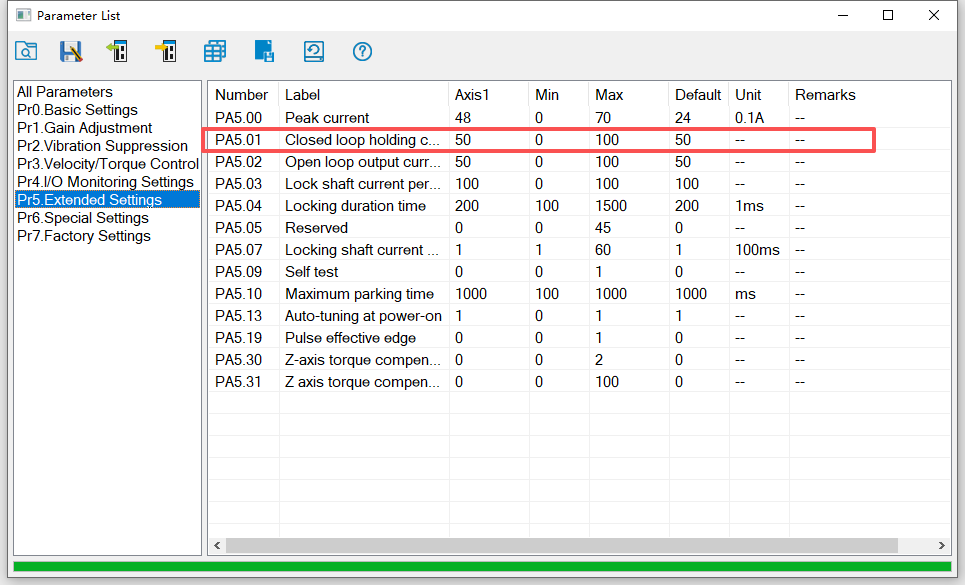
- 폐루프 홀딩 전류
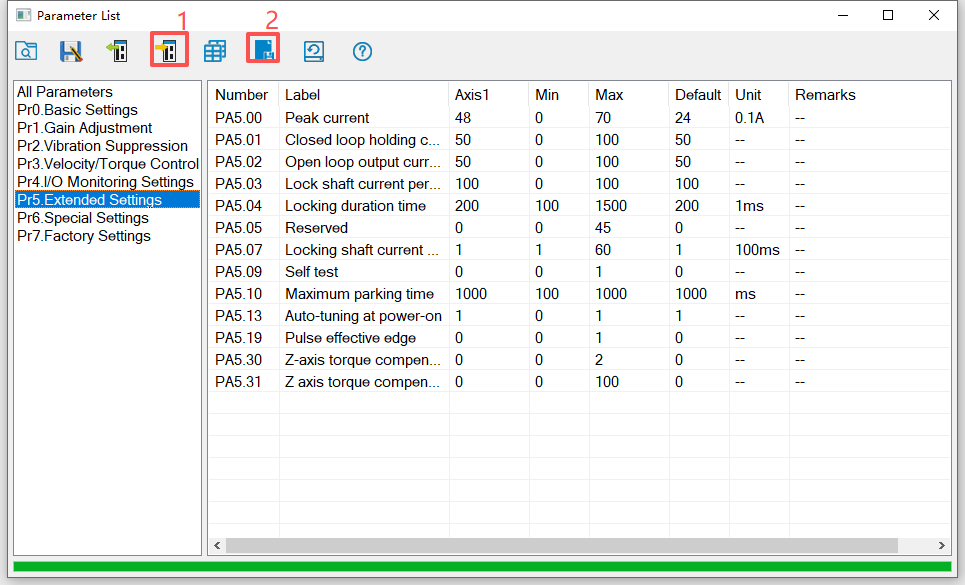
파라미터 수정 후, 변경 사항을 적용하려면 전송 및 저장을 수행하십시오.
이러한 조건에서는 기어박스를 추가하는 것이 최적의 해결책입니다.
기어박스 추가 시 다음과 같은 장점이 있습니다:
- 관성 매칭: 기어박스는 부하 관성을 기어비의 제곱에 비례하여 감소시켜 모터 축에 반사되는 관성을 크게 줄여줌으로써 관성 매칭을 대폭 개선합니다. 이를 통해 시스템의 응답성이 향상되고 제어가 더욱 안정적으로 이루어집니다.
- 토크 증배: 기어박스의 핵심 기능은 출력 토크를 기어비만큼 증배시키는 것입니다. 이를 통해 시스템이 모터의 코깅 토크와 부하 저항을 손쉽게 극복할 수 있어 원활한 시동 및 운전이 보장됩니다.
- 모터 구동 속도 상승: 기어박스를 사용하면 모터 자체는 성능 특성이 우수한 중·고속 영역에서 구동할 수 있습니다. 이를 통해 저속에서 두드러지는 코깅 토크 및 높은 진동 문제를 효과적으로 회피할 수 있습니다. 이후 기어박스를 통해 원하는 낮은 출력 속도로 감속되어 부드러운 운동이 구현됩니다.