먼저, 극수와 같은 파라미터는 일반적으로 AC 유도 모터나 BLDC 모터와 같은 모터에서 관련이 있으며, 극쌍의 수가 동기 속도를 직접 결정한다는 점을 이해하는 것이 중요합니다 (속도 = 120 × 주파수 / 극수). 그렇다면 스테핑 모터에도 극수 개념이 동일하게 적용될까요?
스테핑 모터에서 사용자에게 가장 중요한 파라미터는 스텝 각도입니다. 즉, 입력 펄스 하나당 모터가 회전하는 각도를 의미합니다. 이 각도는 상 수, 로터 치수, 그리고 여자 방식에 의해 결정됩니다. 따라서 스테핑 모터의 '극수' 정보는 이미 이 최종 파라미터인 스텝 각도에 포함되어 있습니다.
가장 일반적인 2상 하이브리드 스테핑 모터를 예로 들면, 그 구조가 이를 잘 보여줍니다.
- 고정자 극수: 표준 2상 하이브리드 스테핑 모터는 8개의 주극을 가집니다. 각 주극에는 여러 개의 작은 치가 있습니다 (예: 5개 치). 따라서 고정자의 총 자기 극 효과는 이 작은 치의 수로 볼 수 있습니다.
- 로터 치수: 로터에는 여러 개의 작은 치가 있습니다 (예: 50개 치). 로터는 축 방향으로 자화된 영구 자석으로 구성되어 있으며, 한쪽 치 세트는 N극, 다른 쪽 치 세트는 S극 역할을 합니다. 로터의 유효 극수는 한쪽 끝의 치 수의 두 배입니다.
스텝 각도 계산: 스텝 각도 = 360° / (상 수 × 로터 치수 × 전기 주기당 스텝 수)
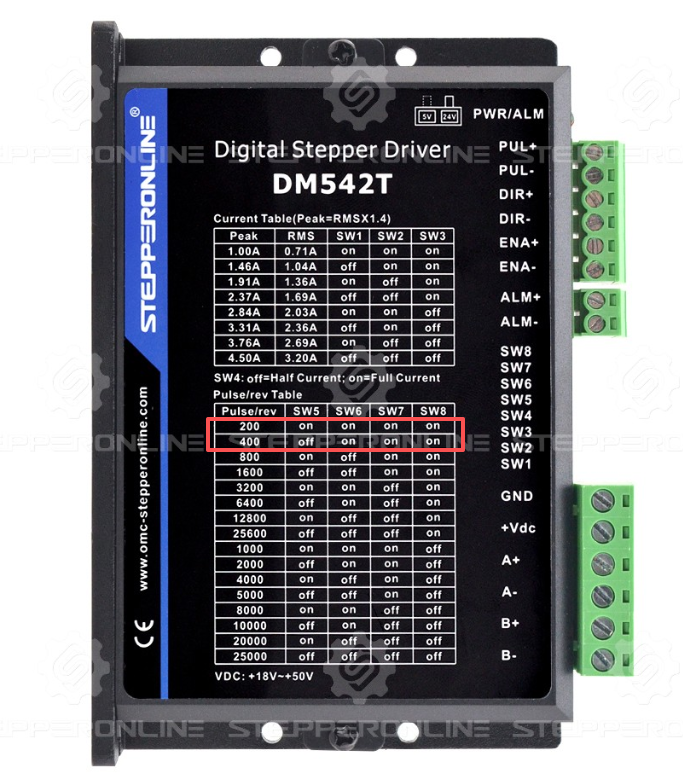
가장 일반적인 1.8° 2상 스테핑 모터를 예로 들면: 상 수 = 2 로터 치수 = 50 전류 여자 모드 (2상 여자, 1회전당 200스텝): 스텝 각도 = 360° / (2 × 50 × 2) = 1.8° 반스텝 모드 (1상 여자와 2상 여자를 교대로 수행, 1회전당 400스텝): 0.9° 스텝 각도를 달성할 수 있습니다.
따라서 50개의 치를 가진 로터는 100개의 자기 극에 해당합니다. 일반적인 1.8° 2상 하이브리드 스테핑 모터의 경우, 로터가 **100개의 자기 극 (50극쌍)**을 가진다고 볼 수 있습니다.
같은 논리가 3상 스테핑 모터에도 적용됩니다. 따라서 2상 또는 3상 스테핑 모터를 선택할 때 집중해야 할 파라미터는 다음과 같습니다:
- 스텝 각도: 모터의 분해능을 결정합니다 (예: 1.8°, 0.9°).
- 상 수: 필요한 드라이브 유형을 결정합니다 (예: 2상, 3상).
- 홀딩 토크: 모터의 부하 용량입니다.
- 전류: 드라이브의 출력 전류 설정을 결정합니다.