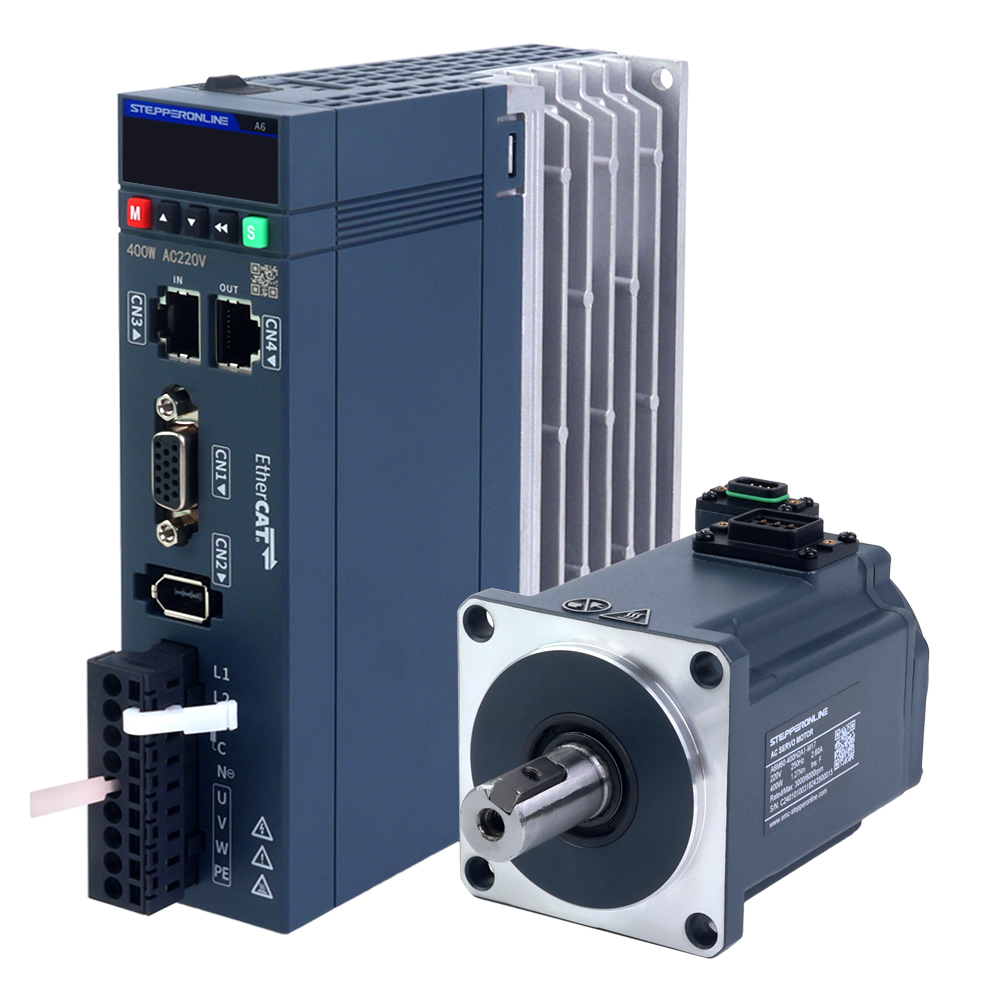
절대 위치 결정 기능은 서보 모터가 전원 차단 또는 재시작 직후 기준 원점으로 복귀할 필요 없이 현재 위치(절대 위치)를 정확하게 인식할 수 있도록 합니다. 이 기능의 핵심 하드웨어 기반은 절대형 엔코더입니다. 모든 A6 시리즈 서보 모터에는 17비트 절대형 엔코더가 탑재되어 있습니다. 절대 위치 결정 기능을 사용하려면 아래 그림과 같이 배터리 박스가 포함된 전용 케이블이 필요합니다:
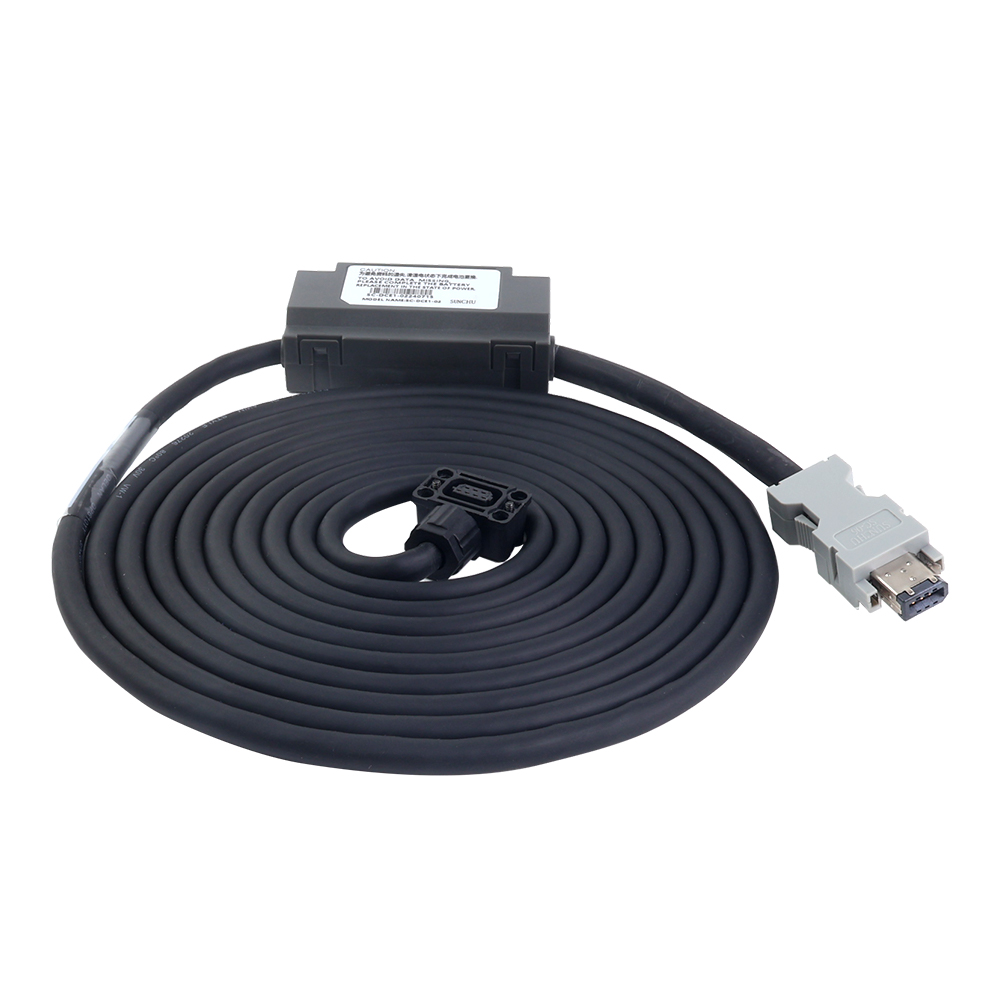
배터리는 모터 엔코더의 백업 전원 역할을 합니다. 엔코더는 위치 데이터를 유지하기 위해 지속적인 전원 공급이 필요합니다. 서보 드라이브의 전원이 차단되거나 재시작되면 엔코더에 전원을 공급할 수 없습니다. 따라서 엔코더 케이블에 배터리를 추가하는 것이 위치 데이터 손실을 방지하기 위한 최적의 해결책입니다. 이는 독립적인 백업 전원 공급 장치 역할을 합니다.
참고: 배터리 박스가 없는 일반 케이블로 절대 위치 결정 기능을 활성화하면 서보 드라이브에서 알람이 발생합니다.
1. 기능 활성화 방법
- 배터리 박스가 포함된 엔코더 케이블로 서보 모터와 서보 드라이브를 연결합니다.
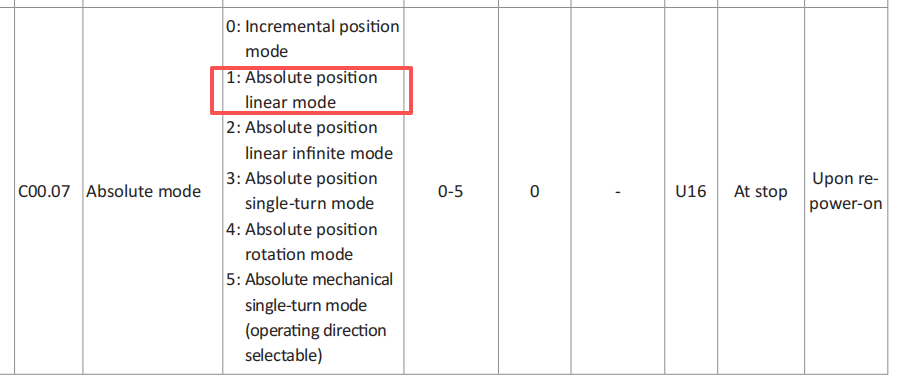
- 서보 드라이브 파라미터를 설정합니다. A6 시리즈는 5가지 절대 위치 결정 모드를 제공하며, 응용 요구사항에 따라 선택할 수 있습니다:
- 절대 직선 모드: 엔코더의 다회전 절대 위치를 미리 설정된 직선 스트로크에 선형으로 매핑합니다. 리니어 모듈, 슬라이드, 갠트리 시스템과 같은 직선 왕복 운동에 적합합니다. 엔코더의 다회전 절대 데이터는 고정된 범위 내에서 변화하며 위치 오버플로우 위험이 없습니다.
- 절대 직선 무한 모드: 모터가 한 방향으로 연속 회전하는 시나리오에 적합합니다. 위치 데이터가 무한히 누적되며, 서보 드라이브에서 위치 오버플로우 알람이 발생하지 않습니다.
- 절대 엔코더 1회전 모드: 가장 간단한 절대 모드입니다. 이 모드는 다회전 데이터를 기록하지 않고 1회전 위치 정보만 유지합니다. 로봇 암 조인트, 로터리 밸브, 각도 위치 결정 스테이지, 인덱싱 테이블과 같이 운동 범위가 1회전을 초과하지 않는 응용에 적합합니다.
- 절대 회전 모드: 표준적이고 가장 널리 사용되는 다회전 절대 모드입니다. 각 엔코더 값이 모터 축의 고유한 절대 기계 위치에 대응합니다. 로봇 조인트, CNC 공구 교환기, 회전 작업대, 윈치와 같이 완전한 절대 위치 결정이 필요한 대부분의 회전 응용에 적합합니다.
- 절대 기계 1회전 모드: 1회전 내에서 극도로 높은 위치 결정 정확도가 요구되고, 전원 장애 후 위치 손실이 허용되지 않는 응용을 위해 설계되었습니다. 고정밀 인덱싱 테이블, 정밀 밸브, 레이더 피치 메커니즘 등이 이에 해당합니다. 절대 엔코더 1회전 모드와 유사하지만, 서보 드라이브가 회전 수를 능동적으로 무시하므로 더 안정적입니다. 모터가 1회전을 초과하여 회전하면 피드백 위치가 1회전 내에서 래핑(모듈로 연산)되어 361°와 같은 오류 값을 방지하므로 시스템 안정성이 더욱 확보됩니다.
다음 단계는 소프트웨어 도구를 사용한 설정 방법을 보여줍니다. 서보 드라이브 전면 패널이나 기타 설정 방법을 사용할 때도 동일한 절차가 적용됩니다.
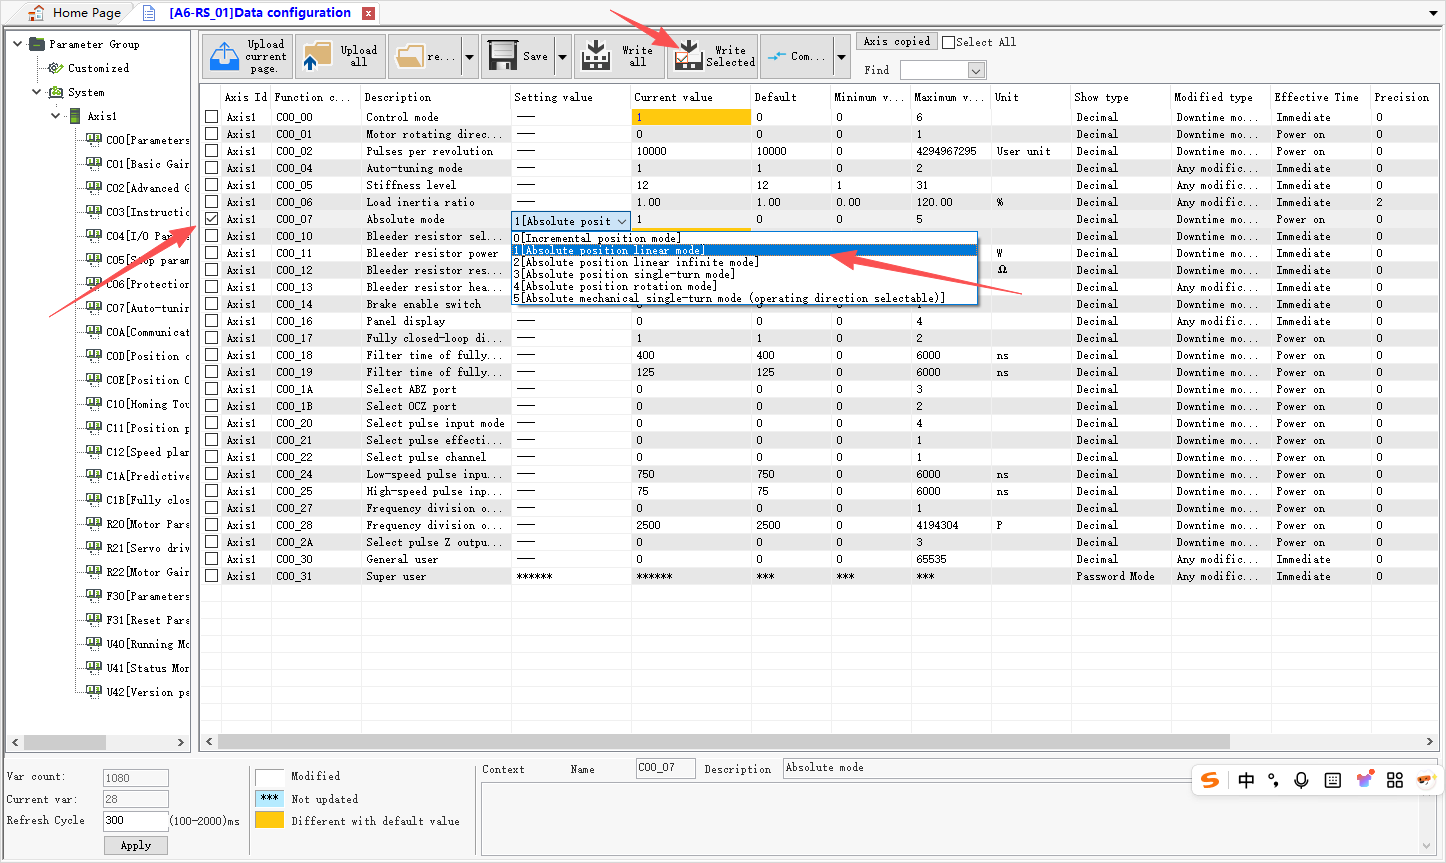
- C00 그룹 설정 파라미터를 엽니다.
- C00.07을 찾아 원하는 절대 위치 결정 모드를 선택합니다.
- 설정을 저장합니다.
저장 후 서보 드라이브의 전원을 차단하고 재시작하면 절대 위치 결정 기능이 적용됩니다.
2. 절대 위치 결정 파라미터 설명
먼저 서보 드라이브의 U40 그룹에서 엔코더와 관련된 파라미터를 확인합니다:
- U40.16 (절대 위치 피드백 (명령 단위)):
명령 단위 기준 총 모터 위치를 표시하며, 파라미터 C00.02와 관련이 있습니다. 예를 들어 C00.02 = 10,000인 경우, 모터는 10,000 명령 단위당 1회전을 완료합니다. 파라미터 값 = 모터 회전 수 × 10,000.
- U40.18 (절대 위치 피드백 (엔코더 단위)):
엔코더 단위 기준 총 모터 위치를 표시하며, 엔코더 분해능과 관련이 있습니다. 예를 들어 17비트 엔코더의 경우, 모터는 131,072 엔코더 단위당 1회전을 완료합니다. 파라미터 값 = 모터 회전 수 × 131,072.
- U40.1C (엔코더 1회전 정보):
엔코더 하드웨어에 의해 결정됩니다. 위에서 설명한 대로, 모터 1회전은 131,072 엔코더 단위에 해당하며, 아래 그림과 같습니다:
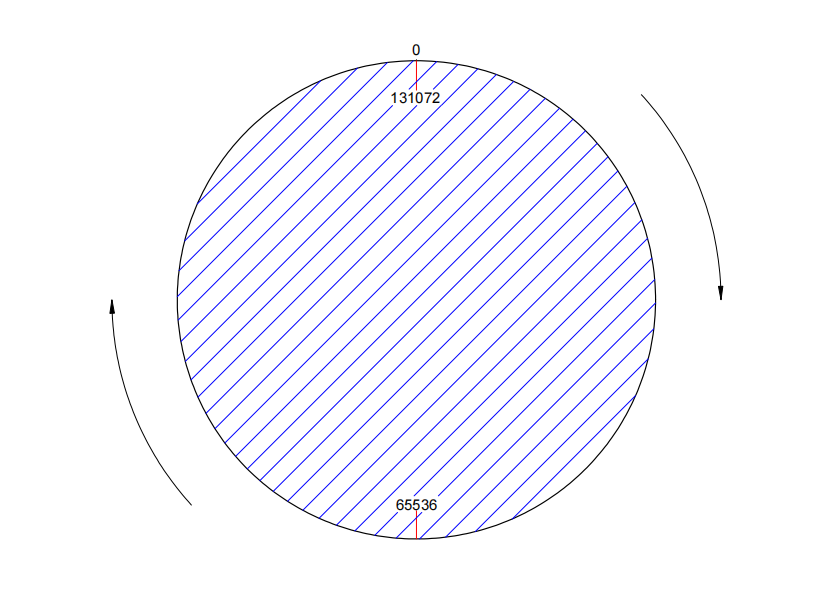
모터가 몇 회전하든 1회전 위치 정보는 고정되어 있으며, 항상 0 → 65536 → 131072 → 65536 → 0 패턴을 따릅니다. 이는 엔코더의 1회전 절대 위치 정보를 나타냅니다. 모터가 정지하면 즉시 1회전 내의 정확한 위치를 확인할 수 있습니다.
- U40.1E (엔코더 다회전 위치 정보):
다회전 절대 위치 결정에서 가장 중요한 파라미터입니다. 모터가 1회전 모드를 제외한 절대 위치 결정 모드로 운전 중일 때, 모터가 1회전을 완료할 때마다 누적 회전 수가 여기에 반영됩니다.
- U40.24 (절대 위치 피드백 (엔코더 단위) 하위 32비트):
이 파라미터는 엔코더의 절대 위치를 누적하지만, 값의 범위는 -2,147,483,648 ~ 2,147,483,647입니다. 이 한계를 초과하면 카운트가 래핑됩니다. 다만, 누적 카운트가 2,147,483,647(2^31) 엔코더 단위를 초과할 때마다 상위 32비트 파라미터인 U40.26이 1씩 증가합니다.
- U40.26 (절대 위치 피드백 (엔코더 단위) 상위 32비트):
위에서 설명한 대로, 상위 32비트는 카운트 오버플로우를 방지합니다. 두 파라미터를 합치면 다회전 데이터 용량은 64비트가 됩니다.
간단한 위치 계산 예시는 다음과 같습니다:
현재 절대 위치 (엔코더 단위) = U40.26 × 2^32 + U40.24
참고: U40.24는 64비트 절대 위치 값의 하위 32비트를, U40.26은 상위 32비트를 저장합니다.
3. 일반적인 문제 및 해결 방법
- 배터리 수명은 얼마나 됩니까? 교체 배터리는 어떻게 구매할 수 있습니까?
일반적인 배터리 수명은 정상 작동 조건에서 약 2년입니다. 실제 수명은 온도, 사용 패턴 및 환경 요인에 따라 달라질 수 있습니다. 정기적인 교체를 권장합니다. 사용 배터리 모델은 ER14505입니다. 교체 배터리는 Amazon이나 eBay와 같은 플랫폼에서 구매할 수 있습니다. A6 서보 드라이브는 배터리 전압이 너무 낮을 때 사용자에게 알리는 ALF9.0 알람을 제공합니다.
- C00.07 설정 후 전원을 재투입했는데도 서보 드라이브에서 알람이 발생하는 이유는 무엇입니까?
서보 모터에서 절대 위치 결정 기능을 처음 활성화하는 경우, 두 번의 전원 차단 및 재시작 사이클이 필요합니다:
- 파라미터 C00.07을 설정하고 성공적으로 저장합니다.
- 서보 드라이브의 전원을 차단하고 재시작합니다.
그러면 서보 드라이브에 ER20.8 알람이 표시됩니다. 이를 해결하려면 아래 그림과 같이 파라미터 F31.10을 엔코더 리셋 명령 값(F31.10 = 4)으로 설정합니다:
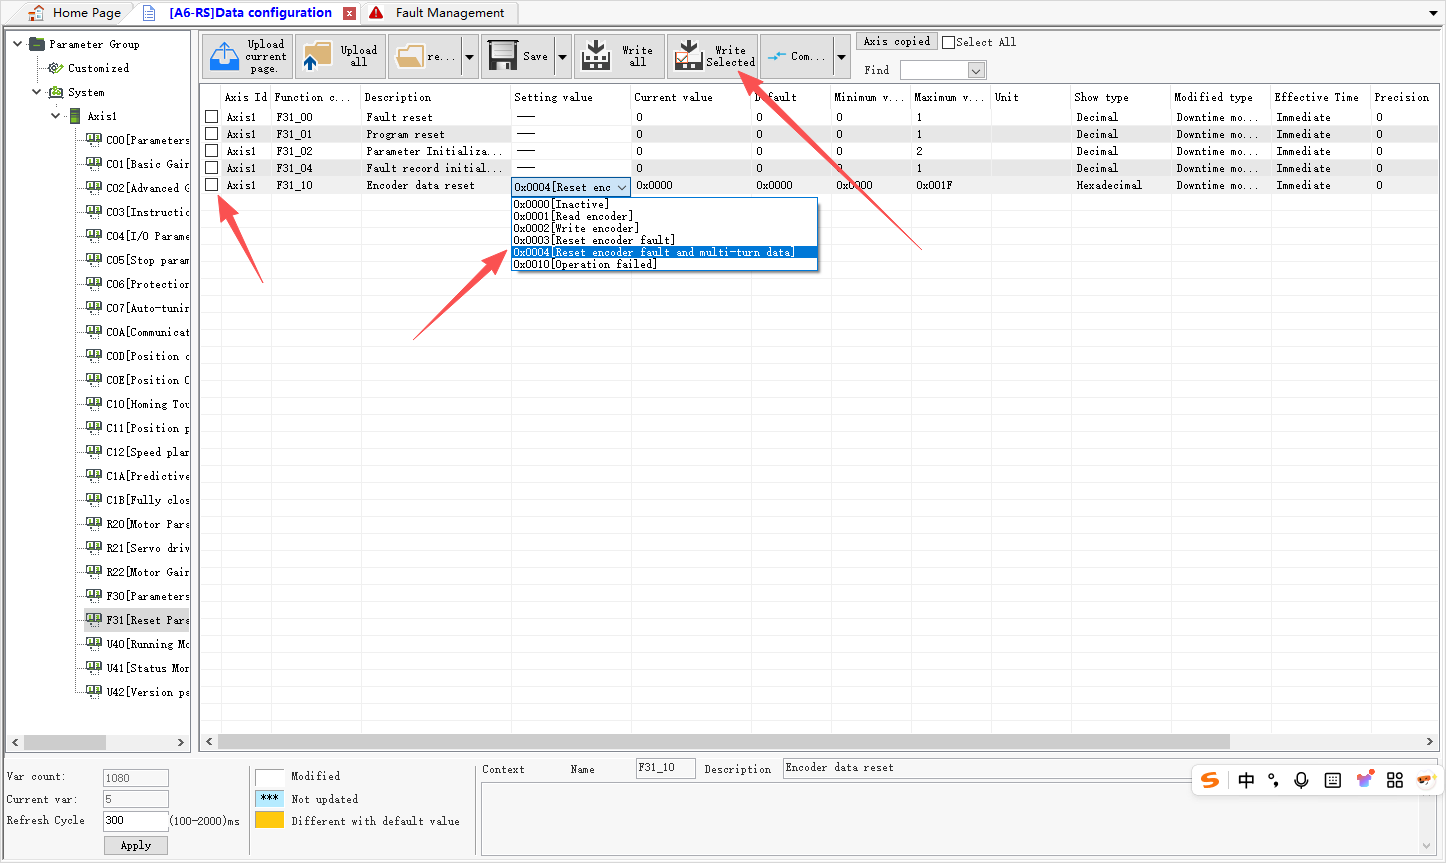
그런 다음 서보 드라이브의 전원을 다시 차단하고 재시작합니다. 이후 상태 화면을 통해 절대 위치 결정 기능이 성공적으로 활성화되었는지 확인할 수 있습니다:
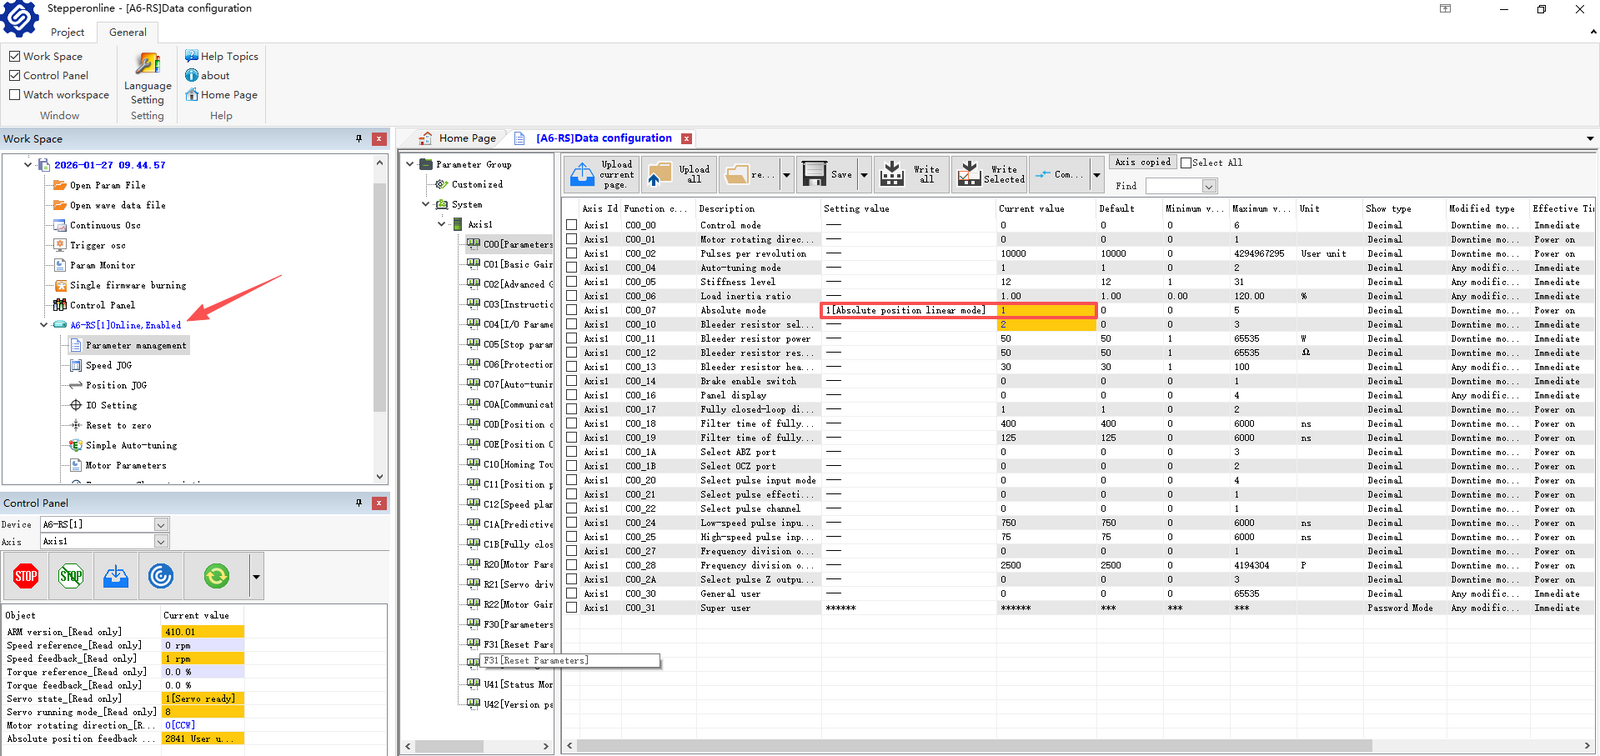
그림과 같이 서보 드라이브가 온라인 상태이며 정상적으로 작동하고 있으므로, 절대 위치 결정 기능이 성공적으로 활성화되었음을 의미합니다. 이 두 단계 재시작 과정은 절대 기능의 최초 활성화 시에만 필요하며, 이후 C00.07 변경이나 절대 위치 결정 모드 간 전환 시에는 한 번의 재시작만으로 충분합니다.
- 배터리 박스 케이블을 사용하는데도 전원 재투입 후 위치 데이터가 손실되는 이유는 무엇입니까?
먼저 배터리 전압을 확인하거나 정상 작동이 확인된 배터리로 교체하십시오. 문제를 분리하기 위해 모터를 정지시킨 상태에서 새 배터리가 장착된 예비 엔코더 케이블을 연결한 후, 전원 재투입 후 위치 데이터가 유지되는지 확인하십시오.
다음으로, 서보 드라이브의 U40 그룹에서 다른 파라미터를 확인하여 모든 데이터가 손실되었는지 특정 파라미터만 손실되었는지 판단하십시오. 이러한 현상이 발생하면 지원팀에 연락하여 도움을 받으십시오.
마지막으로, PLC에서 데이터가 손실되지만 서보 드라이브에서는 유지되는 경우, PLC 연결에 문제가 있을 수 있습니다. 통신 인터페이스와 배선을 점검하여 잠재적 문제를 확인하십시오.
- 절대 위치 데이터를 초기화하려면 어떻게 해야 합니까?
모든 위치 데이터를 초기화해야 하는 경우, 다음 단계를 참조하십시오:
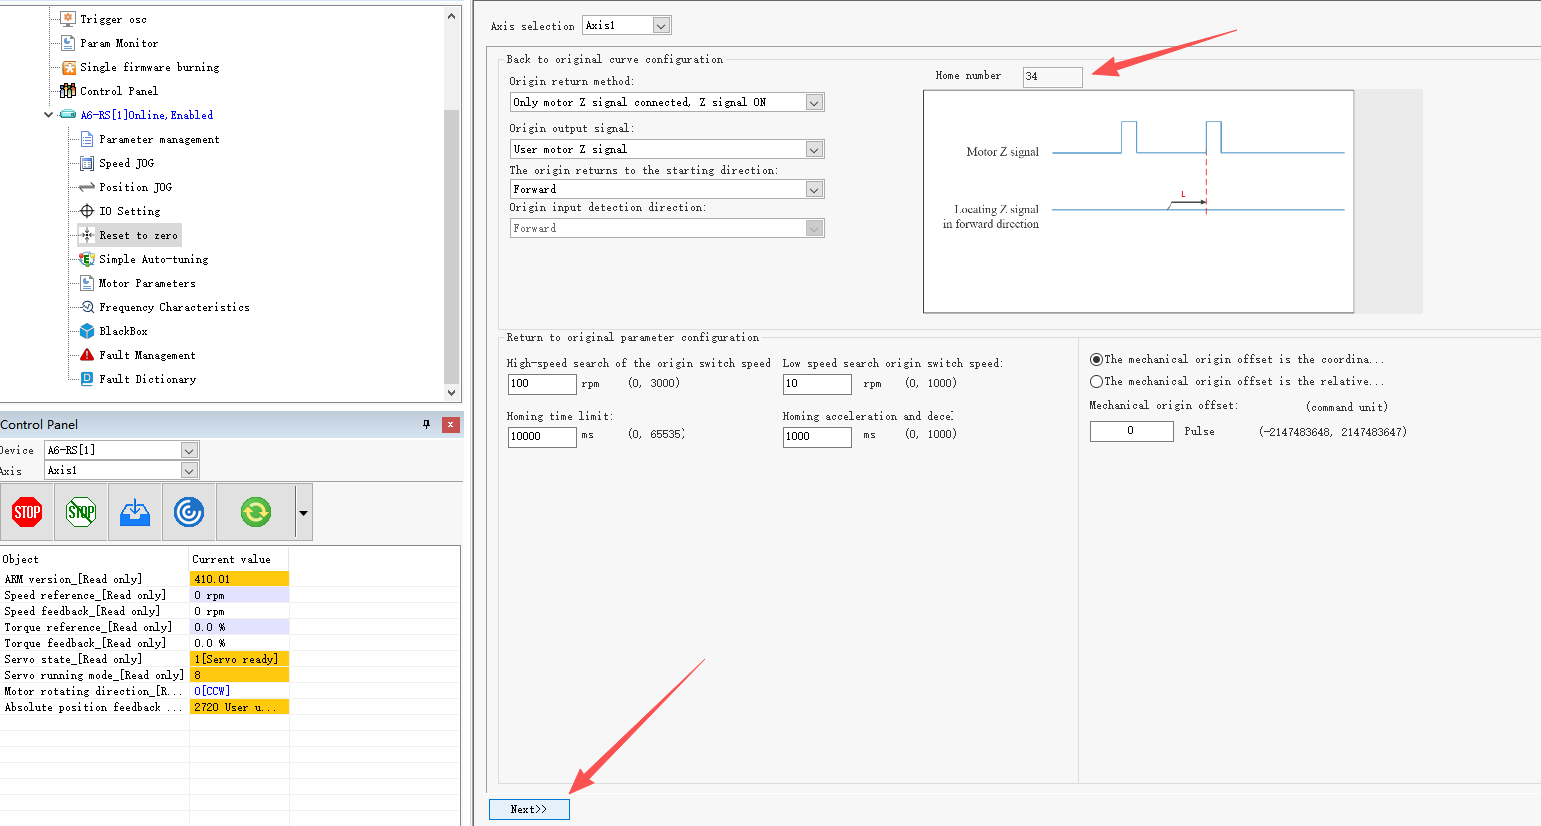
- 원점 복귀 기능을 찾습니다.
- "모터 Z 신호만 사용"을 선택합니다.
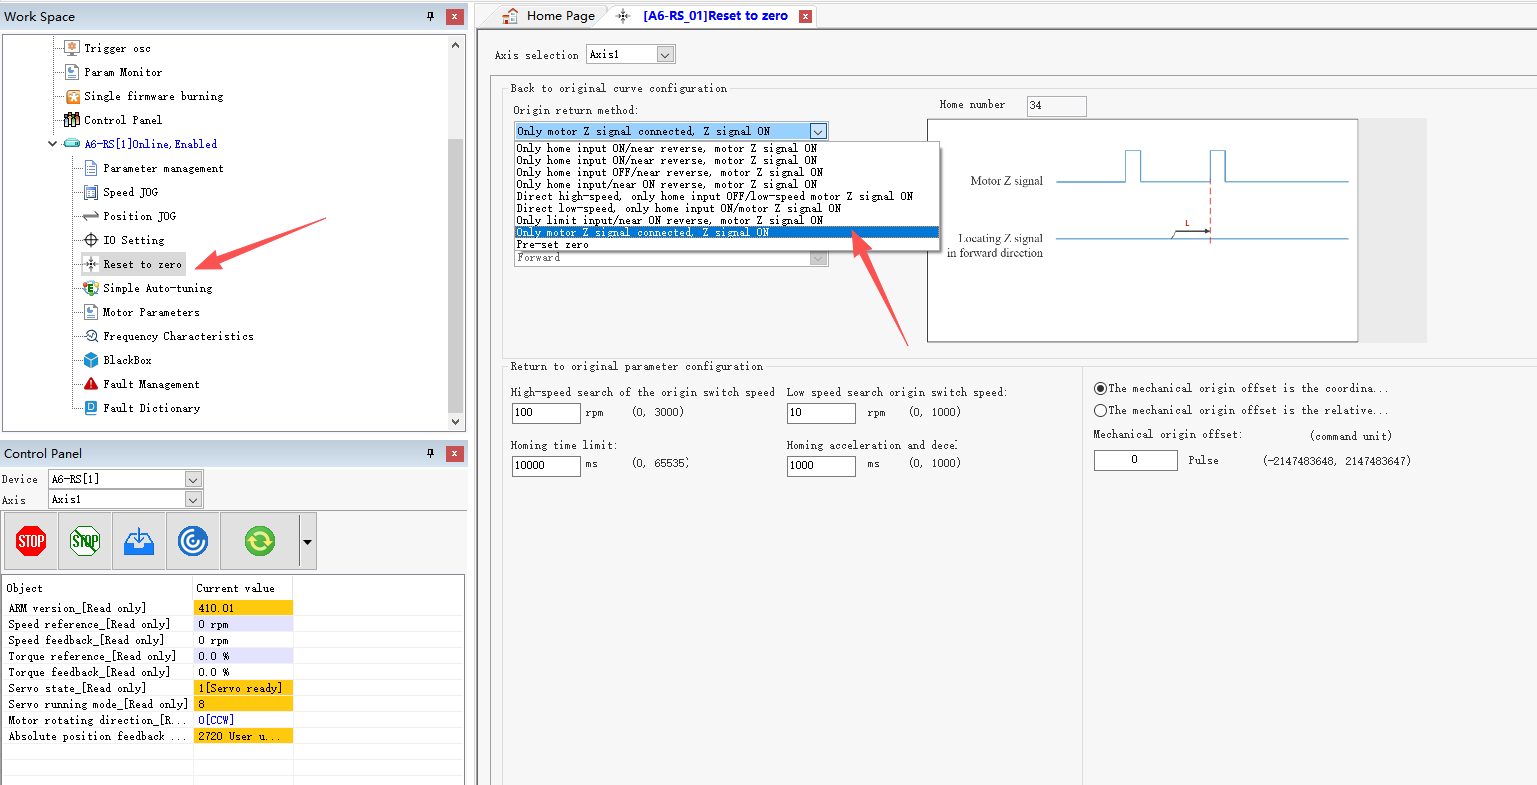
아래 그림과 같이 모드가 자동으로 34로 변경됩니다. 다른 설정은 수정할 필요 없이 기본값을 유지하면 됩니다. (모드 34가 가장 간단하고 편리한 옵션입니다.)
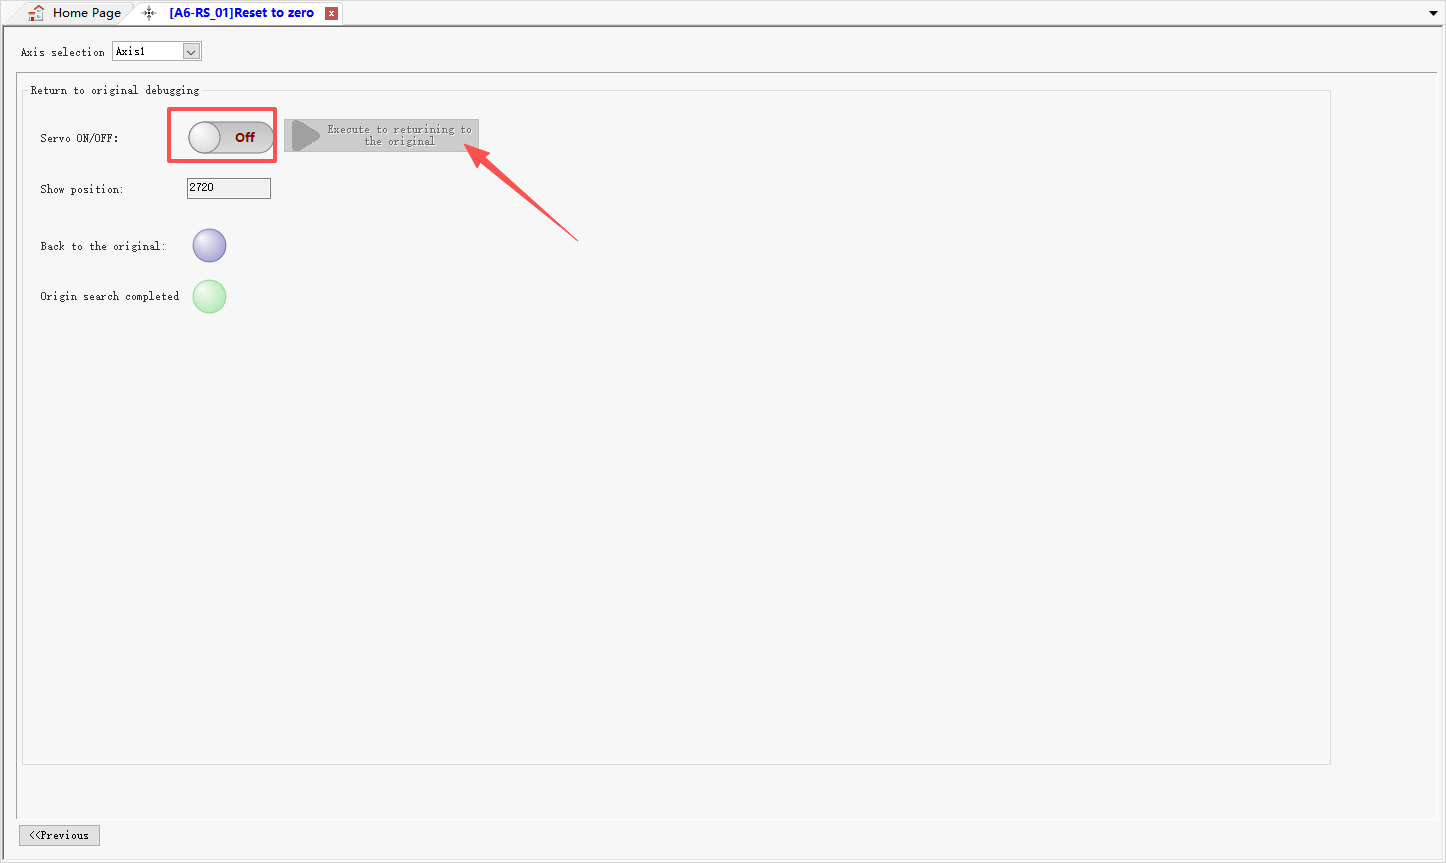
시작 버튼을 클릭하여 원점 복귀를 시작합니다.
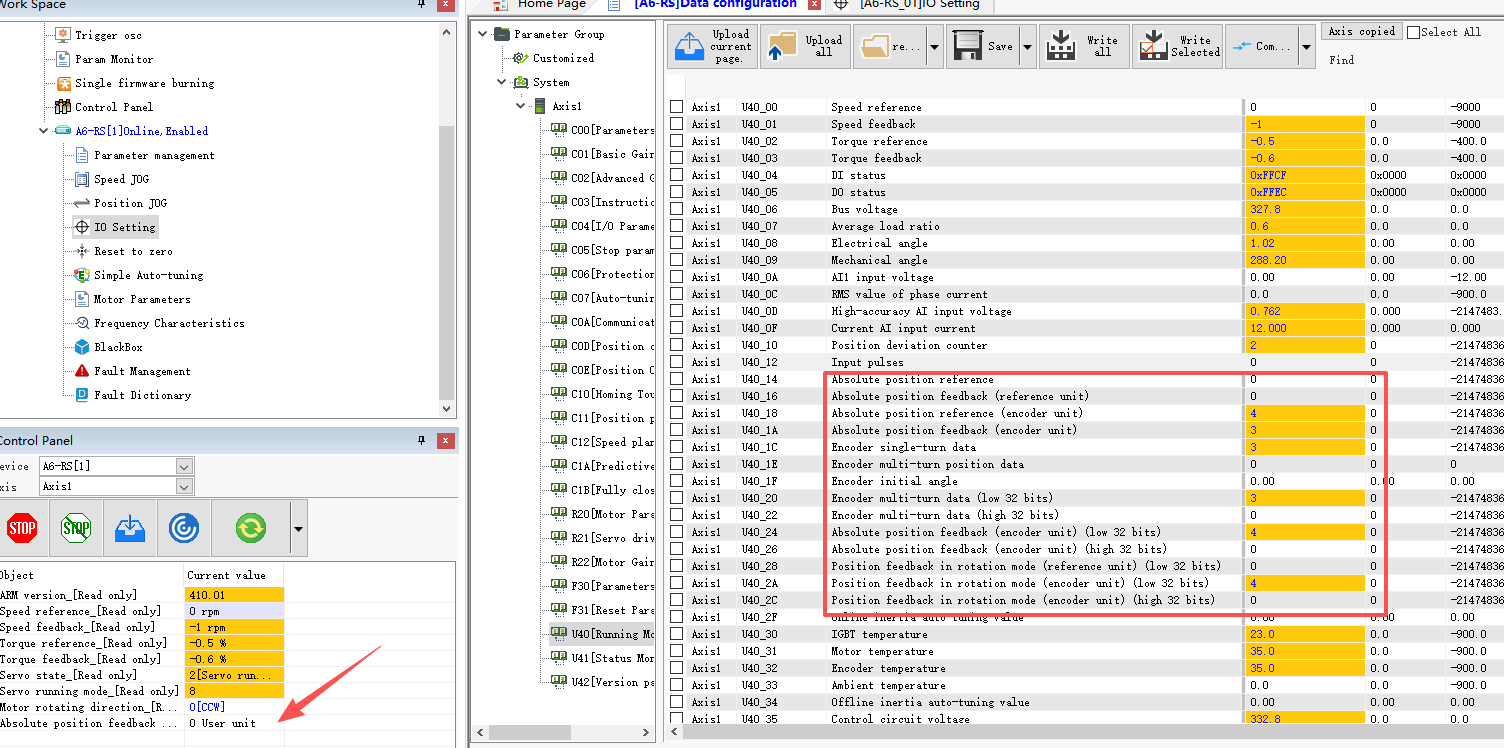
모터가 아래 그림과 같이 영점 위치에 도달할 때까지 천천히 회전합니다.
다회전 위치 데이터만 초기화하고 다른 위치 데이터는 유지하려면, 위에서 설명한 Section 2의 방법(F31.10 = 4)을 참조하십시오. 이렇게 하면 U40.1E가 0으로 리셋됩니다.