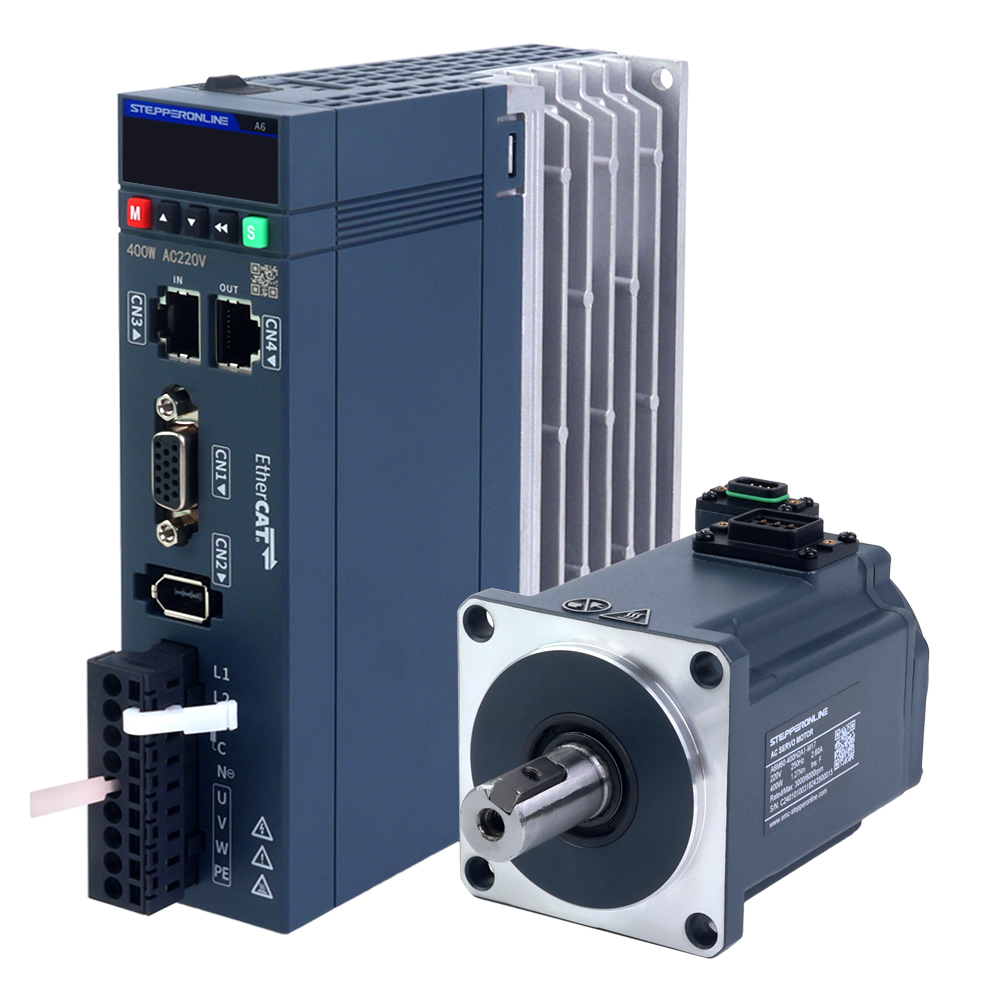
絶対位置決め機能により、サーボモータは電源遮断後や再起動直後に、基準原点への復帰を必要とせず、現在の位置(絶対位置)を正確に認識できます。この機能の中核となるハードウェア基盤は、アブソリュートエンコーダです。A6シリーズのすべてのサーボモータには、17ビットアブソリュートエンコーダが搭載されています。絶対位置決め機能を使用するには、下図に示すように、バッテリーボックス付きの専用ケーブルが必要です。
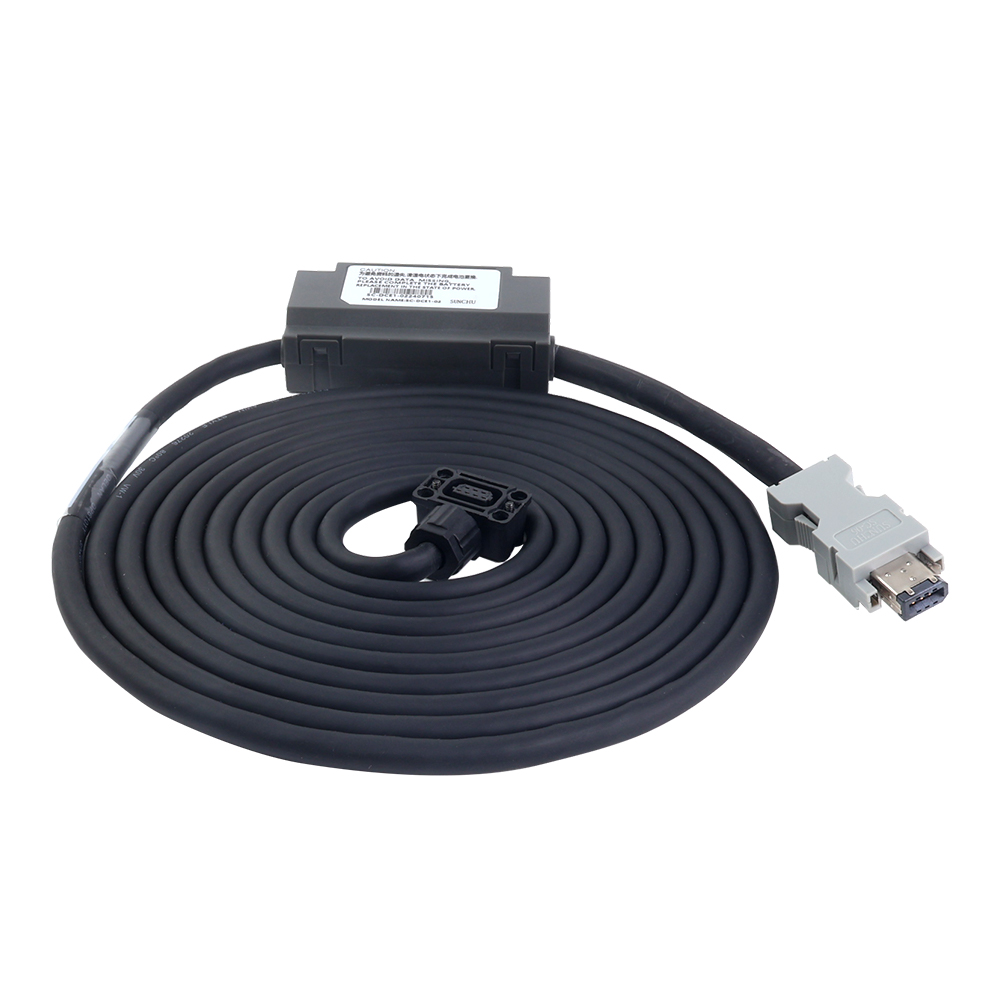
バッテリーは、モータのエンコーダ用のバックアップ電源として機能します。エンコーダは位置データを保持するために継続的な電源供給を必要とします。サーボドライブの電源がオフまたは再起動されると、エンコーダへの電源供給ができなくなります。そのため、エンコーダケーブルにバッテリーを追加することが、位置データの消失を防ぐための最適なソリューションです。これにより、独立したバックアップ電源として機能します。
注意: バッテリーボックスなしの標準ケーブルを使用して絶対位置決め機能を有効にすると、サーボドライブでアラームが発生します。
1. 機能の有効化手順
- バッテリーボックス付きのエンコーダケーブルを使用して、サーボモータとサーボドライブを接続します。
- サーボドライブのパラメータを設定します。A6シリーズでは5つの絶対位置決めモードが用意されており、アプリケーションの要件に応じて選択できます。
- 絶対リニアモード:エンコーダのマルチターン絶対位置を、事前に設定されたリニアストロークに線形にマッピングします。リニアモジュール、スライド、ガントリーシステムなどの直線往復運動に適しています。エンコーダのマルチターン絶対データは固定範囲内で変化し、位置オーバーフローのリスクがありません。
- 絶対リニアエンドレスモード:モータが一方向に連続回転する用途に適しています。位置データは無制限に累積され、サーボドライブは位置オーバーフローアラームを発生させません。
- 絶対エンコーダ1回転モード:最もシンプルな絶対位置決めモードです。このモードではマルチターンデータを記録せず、1回転分の位置情報のみを保持します。ロボットアームの関節、ロータリーバルブ、角度位置決めステージ、インデックステーブルなど、動作範囲が1回転を超えない用途に適しています。
- 絶対ロータリーモード:標準的で最も一般的に使用されるマルチターン絶対位置決めモードです。各エンコーダ値は、モータシャフトの絶対機械位置に一意に対応します。ロボット関節、CNC工具交換装置、回転ワークテーブル、ウィンチなど、完全な絶対位置決めを必要とするほとんどの回転用途に適しています。
- 絶対メカニカル1回転モード:1回転内で極めて高い位置決め精度を必要とし、停電後の位置消失が許容されない用途向けに設計されています。高精度インデックステーブル、精密バルブ、レーダーピッチ機構などが該当します。絶対エンコーダ1回転モードと同様ですが、サーボドライブがターン数を積極的に無視するため、より信頼性が高くなります。モータが1回転を超えて回転した場合、フィードバック位置は1回転内でラップアラウンド(モジュロ演算)し、361°などの誤った値を防ぎ、システムの安定性を確保します。
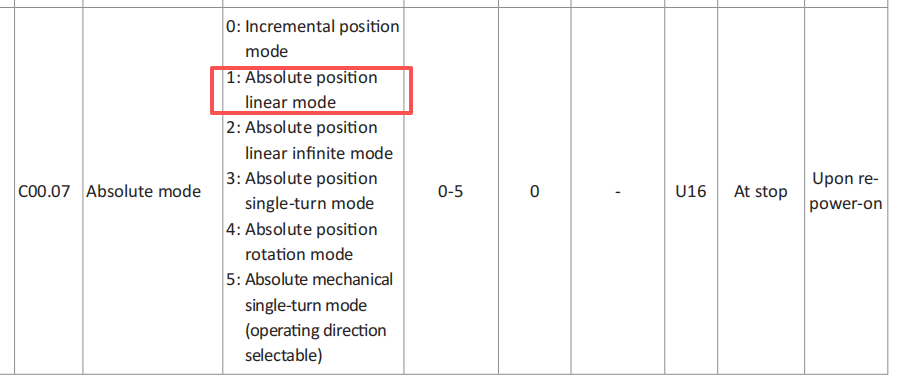
以下の手順では、ソフトウェアツールを使用した設定を示しています。サーボドライブのフロントパネルやその他の設定方法を使用する場合も、同じ手順が適用されます。
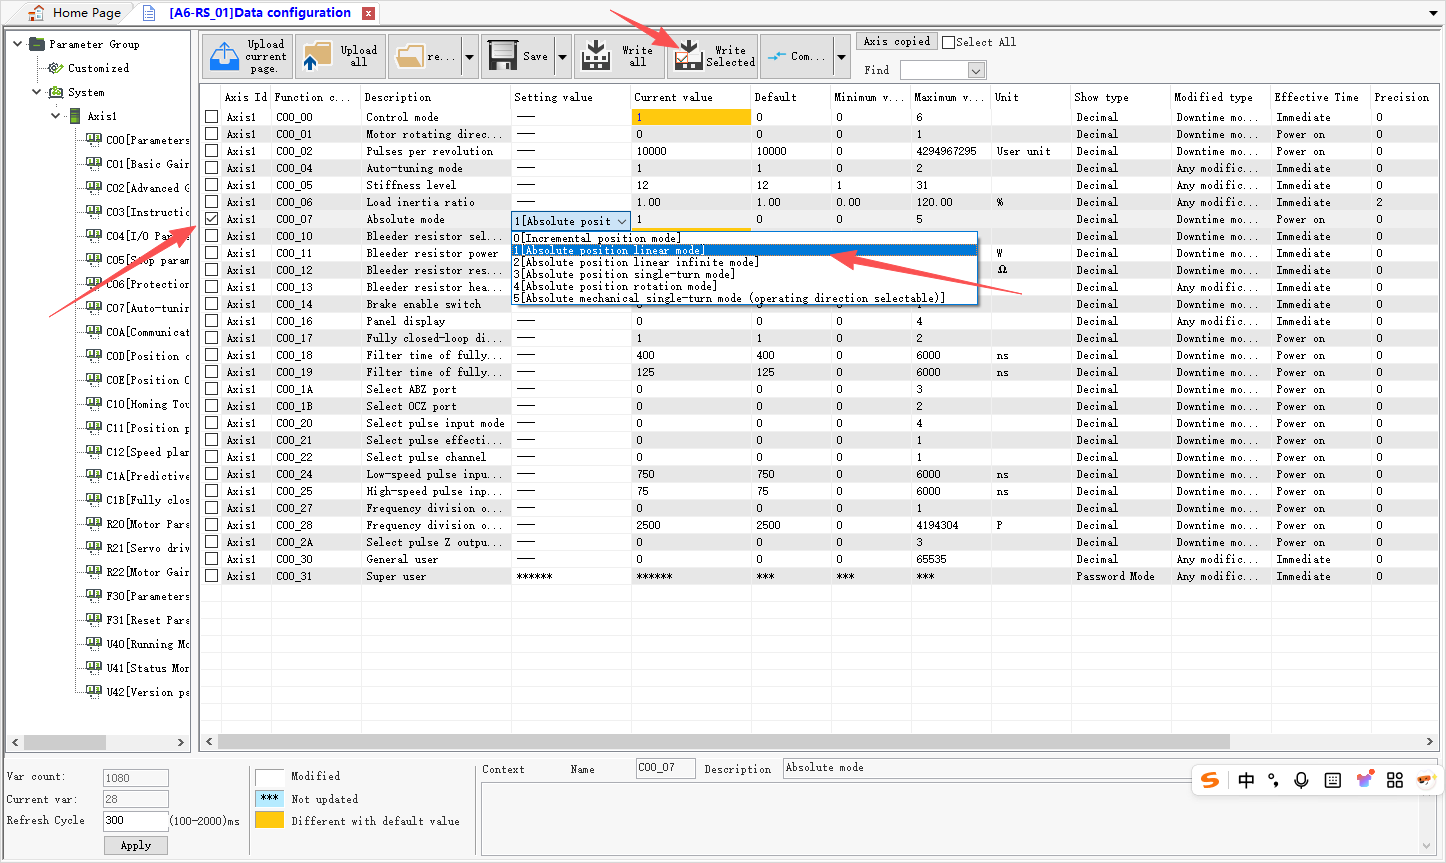
- C00グループの設定パラメータを開きます。
- C00.07を見つけ、希望する絶対位置決めモードを選択します。
- 設定を保存します。
保存後、絶対位置決め機能を有効にするために、サーボドライブの電源をオフにして再起動します。
2. 絶対位置決めパラメータの説明
まず、サーボドライブのU40グループにあるエンコーダ関連のパラメータを確認します。
- U40.16(絶対位置フィードバック(指令単位)):
指令単位でのモータの合計位置を表示します。これはパラメータC00.02に関連しています。例えば、C00.02 = 10,000の場合、モータは10,000指令単位ごとに1回転します。パラメータ値 = モータ回転数 × 10,000。
- U40.18(絶対位置フィードバック(エンコーダ単位)):
エンコーダ単位でのモータの合計位置を表示します。これはエンコーダ分解能に関連しています。例えば、17ビットエンコーダの場合、モータは131,072エンコーダ単位ごとに1回転します。パラメータ値 = モータ回転数 × 131,072。
- U40.1C(エンコーダ1回転情報):
エンコーダハードウェアによって決定されます。上記の通り、モータの1回転は131,072エンコーダ単位に対応します。下図を参照してください。
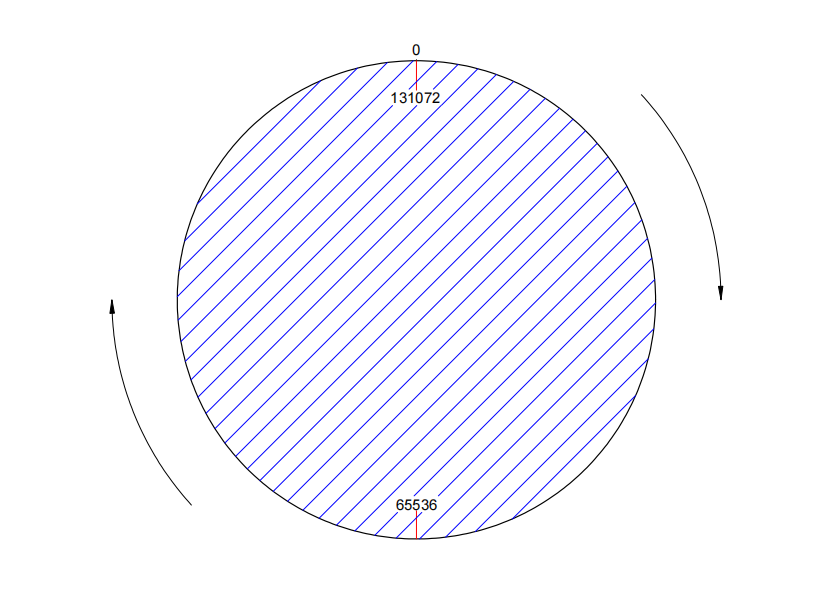
モータが何回転しても、1回転位置情報は固定されており、常に0 → 65536 → 131072 → 65536 → 0のパターンに従います。これはエンコーダの1回転絶対位置情報を表します。モータが停止するとすぐに、1回転内の具体的な位置を取得できます。
- U40.1E(エンコーダマルチターン位置情報):
これはマルチターン絶対位置決めにおいて最も重要なパラメータです。モータが1回転モード以外の絶対位置決めモードで動作している場合、モータが1回転完了するたびに累積ターン数がここに反映されます。
- U40.24(絶対位置フィードバック(エンコーダ単位)下位32ビット):
このパラメータはエンコーダの絶対位置を累積しますが、値の範囲は-2,147,483,648から2,147,483,647です。この制限を超えると、カウントはラップアラウンドします。ただし、累積カウントが2,147,483,647(2^31)エンコーダ単位を超えるたびに、上位32ビットパラメータU40.26が1増加します。
- U40.26(絶対位置フィードバック(エンコーダ単位)上位32ビット):
上記の通り、上位32ビットはカウントオーバーフローを防ぎます。組み合わせると、マルチターンデータ容量は64ビットになります。
簡単な位置計算例は以下の通りです。
現在の絶対位置(エンコーダ単位) = U40.26 × 2^32 + U40.24
注意: U40.24は64ビット絶対位置値の下位32ビットを保持し、U40.26は上位32ビットを保持します。
3. よくある問題と解決策
- バッテリーの寿命はどのくらいですか?交換用バッテリーはどこで購入できますか?
通常の動作条件下でのバッテリーの一般的な寿命は約2年です。実際の寿命は温度、使用パターン、環境要因によって異なる場合があります。定期的な交換を推奨します。使用されるバッテリー型号はER14505です。交換用バッテリーはAmazonやeBayなどのプラットフォームで購入できます。A6サーボドライブにはALF9.0アラームが用意されており、バッテリー電圧が低すぎる場合にユーザーに通知します。
- C00.07を設定して電源を再起動しても、サーボドライブでアラームが発生するのはなぜですか?
サーボモータで絶対位置決め機能を初めて有効にする場合、2回の電源オフと再起動が必要です。
- パラメータC00.07を設定し、正常に保存します。
- サーボドライブの電源をオフにして再起動します。
その後、サーボドライブにER20.8アラームが表示されます。これを解決するには、下図に示すように、パラメータF31.10をエンコーダリセットコマンド値(F31.10 = 4)に設定します。
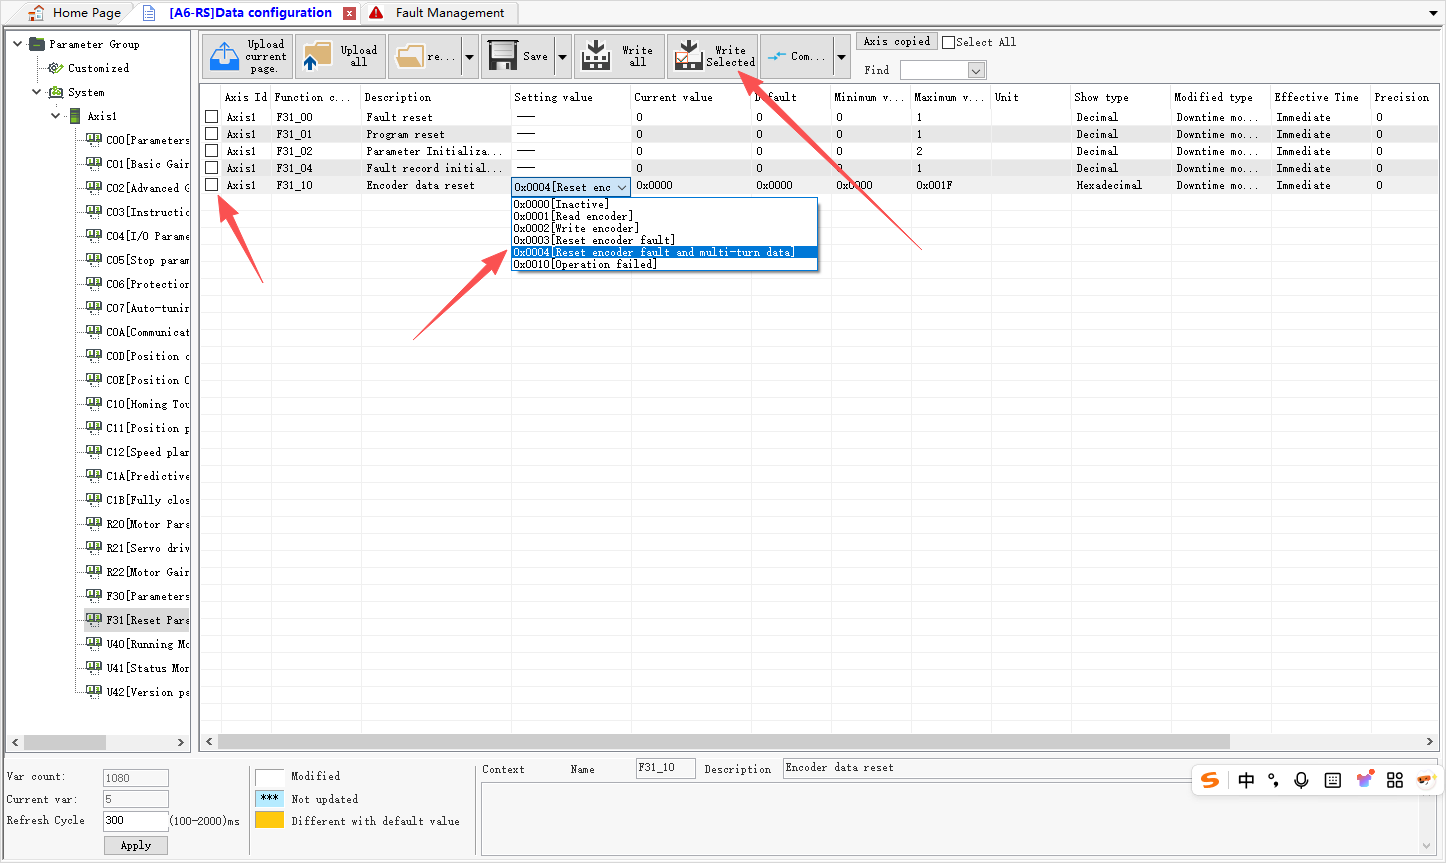
その後、サーボドライブの電源を再度オフにして再起動します。ステータス画面で絶対位置決め機能が正常に有効化されたか確認できます。
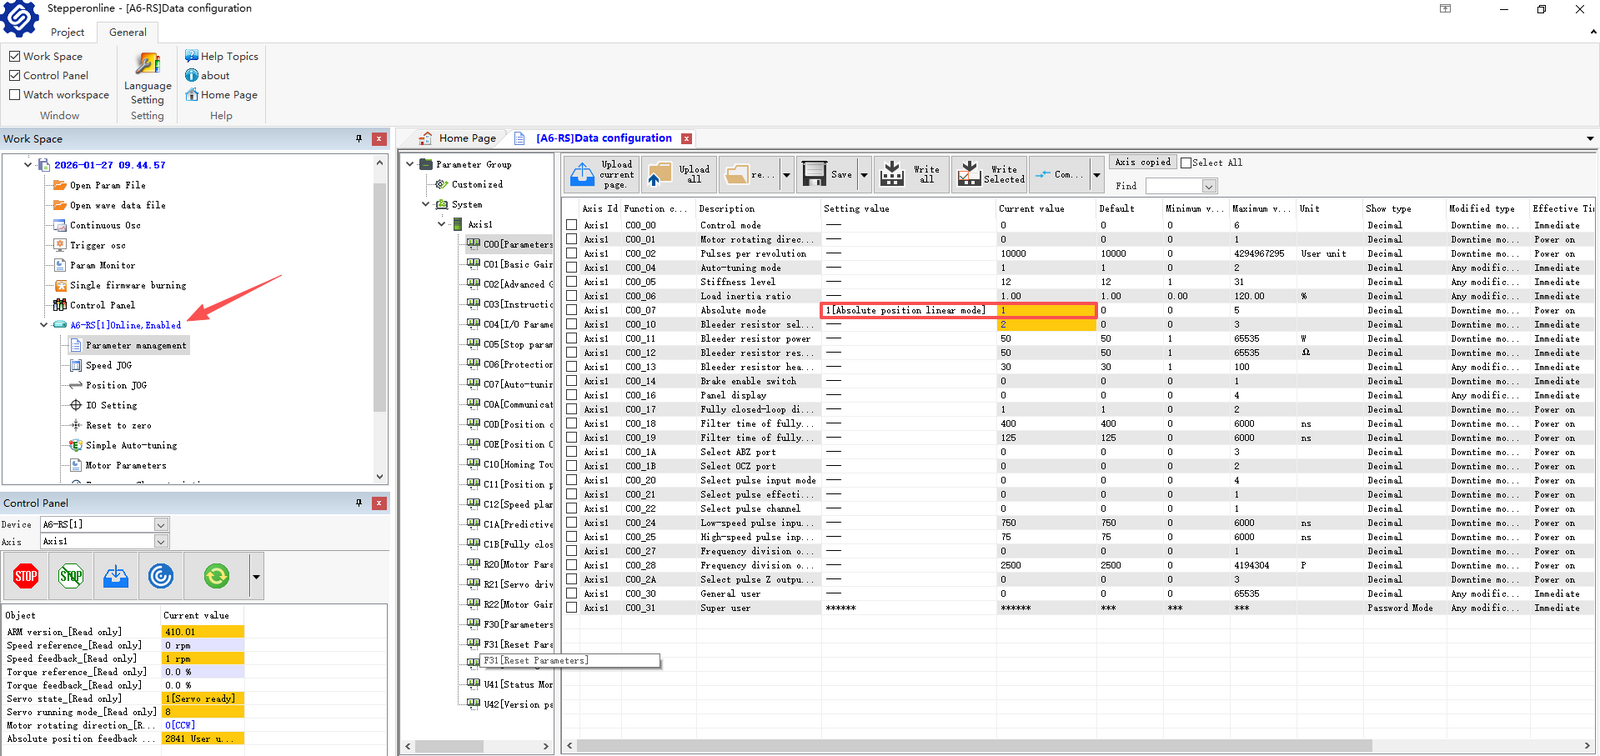
図に示すように、サーボドライブがオンラインで正常に動作している場合、絶対位置決め機能が正常に有効化されたことを示します。この2段階の再起動プロセスは、絶対機能の初回有効化時にのみ必要です。その後のC00.07の変更や絶対位置決めモードの切り替え時には、再起動は1回のみで済みます。
- バッテリーボックス付きケーブルを使用しているのに、電源再起動後に位置データが消失するのはなぜですか?
まず、バッテリー電圧を確認するか、正常なバッテリーと交換してください。問題を切り分けるために、モータを静止させた状態で、新しいバッテリーを装着した予備のエンコーダケーブルを接続し、電源サイクル後に位置データが保持されるか確認してください。
次に、サーボドライブのU40グループの他のパラメータを確認し、すべてのデータが消失したのか、特定のパラメータのみが消失したのかを判断してください。この問題が発生した場合は、サポートチームにお問い合わせください。
最後に、PLCのデータは消失しているがサーボドライブのデータは保持されている場合、問題はPLC接続にある可能性があります。通信インターフェースと配線に問題がないか点検してください。
- 絶対位置データをクリアするにはどうすればよいですか?
すべての位置データをクリアする必要がある場合は、以下の手順を参照してください。
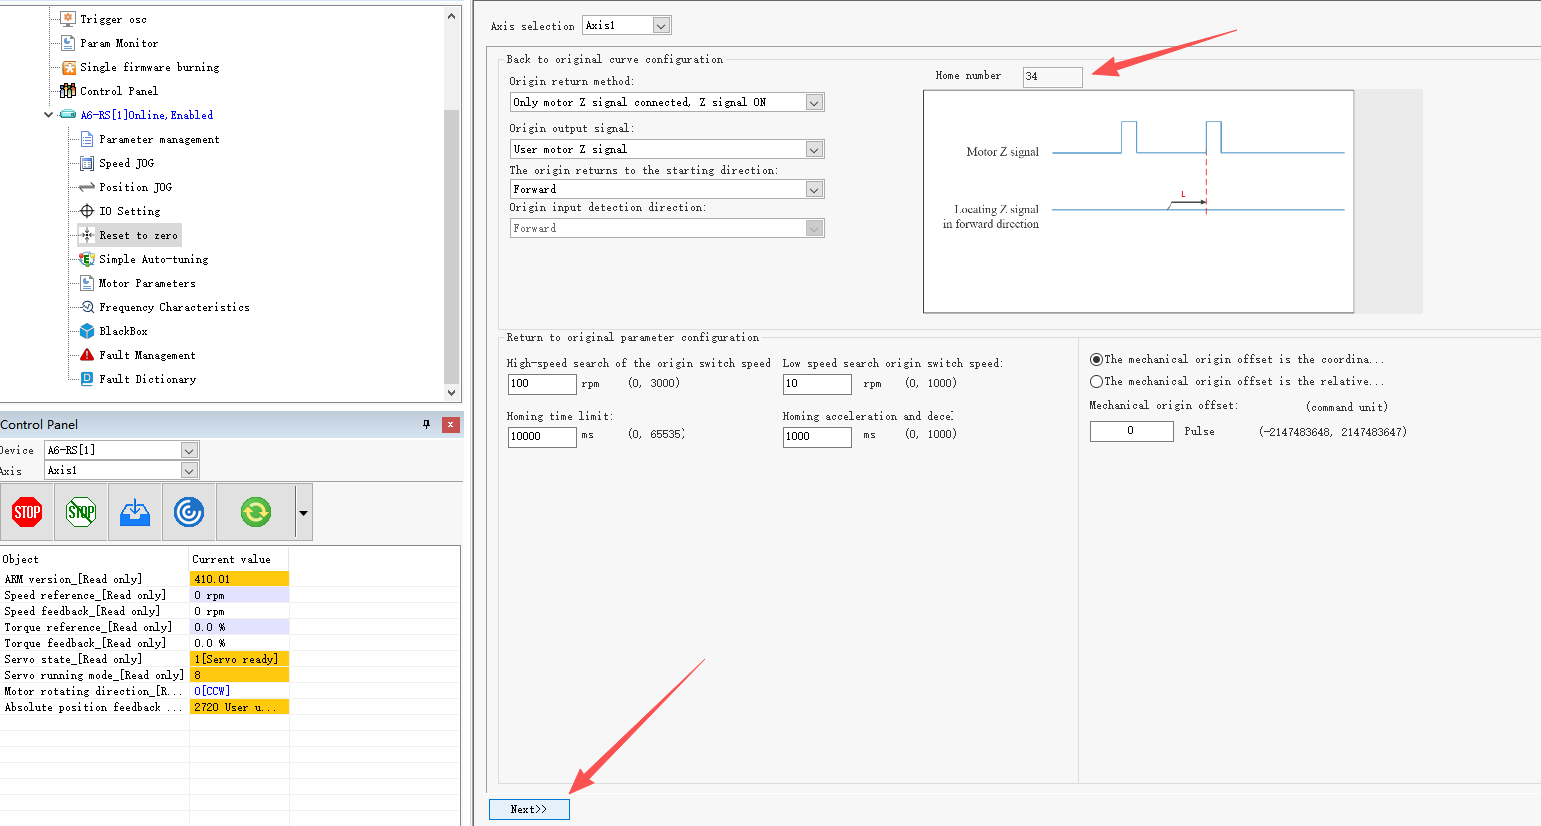
- 原点復帰機能を見つけます。
- 「モータZ信号のみ使用」を選択します。
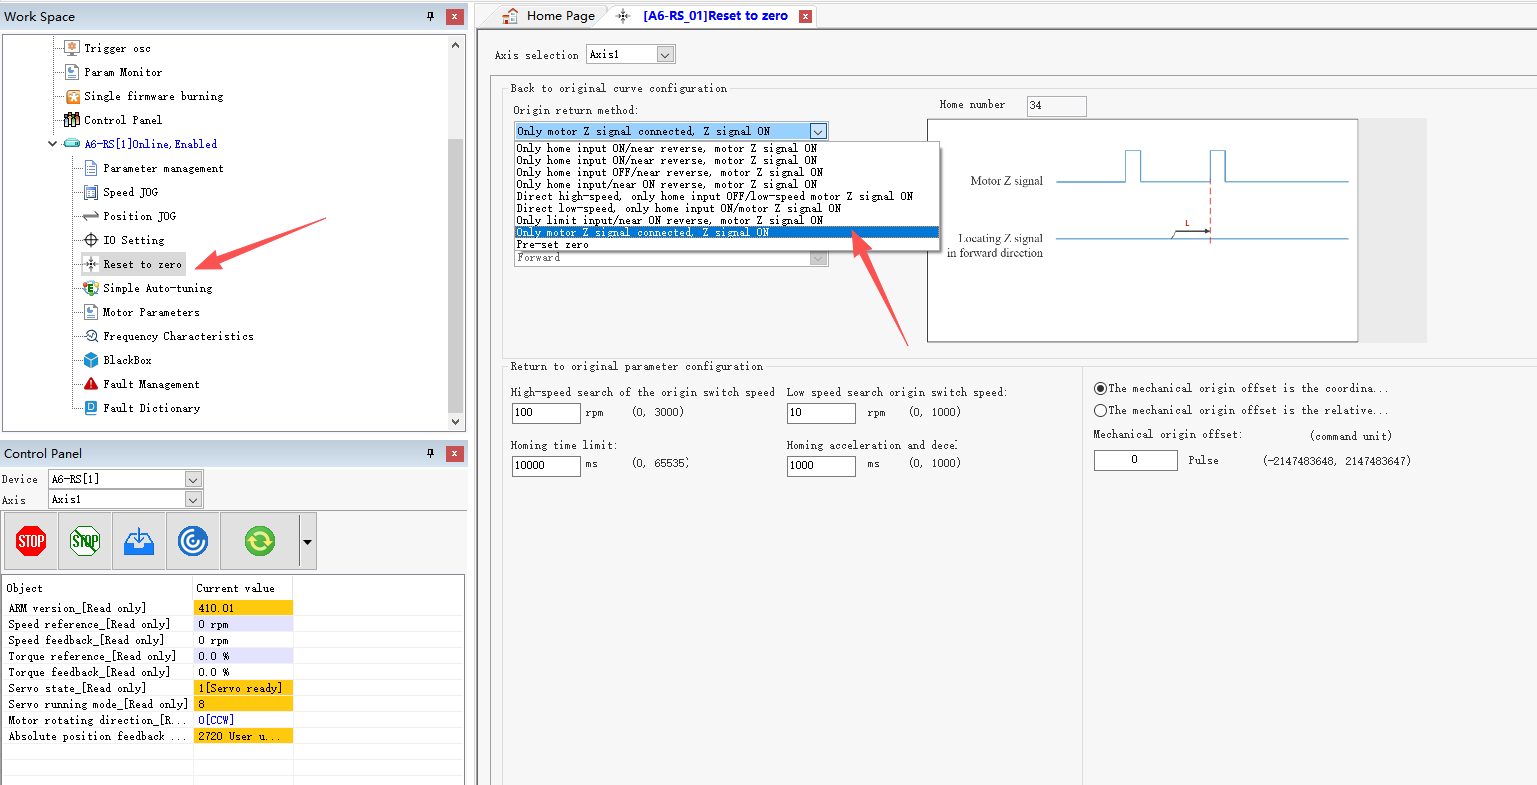
下図に示すように、モードは自動的に34に変更されます。他の設定は変更する必要がなく、デフォルト値のままで構いません。(モード34は最もシンプルで便利なオプションです。)
スタートボタンをクリックして原点復帰を開始します。
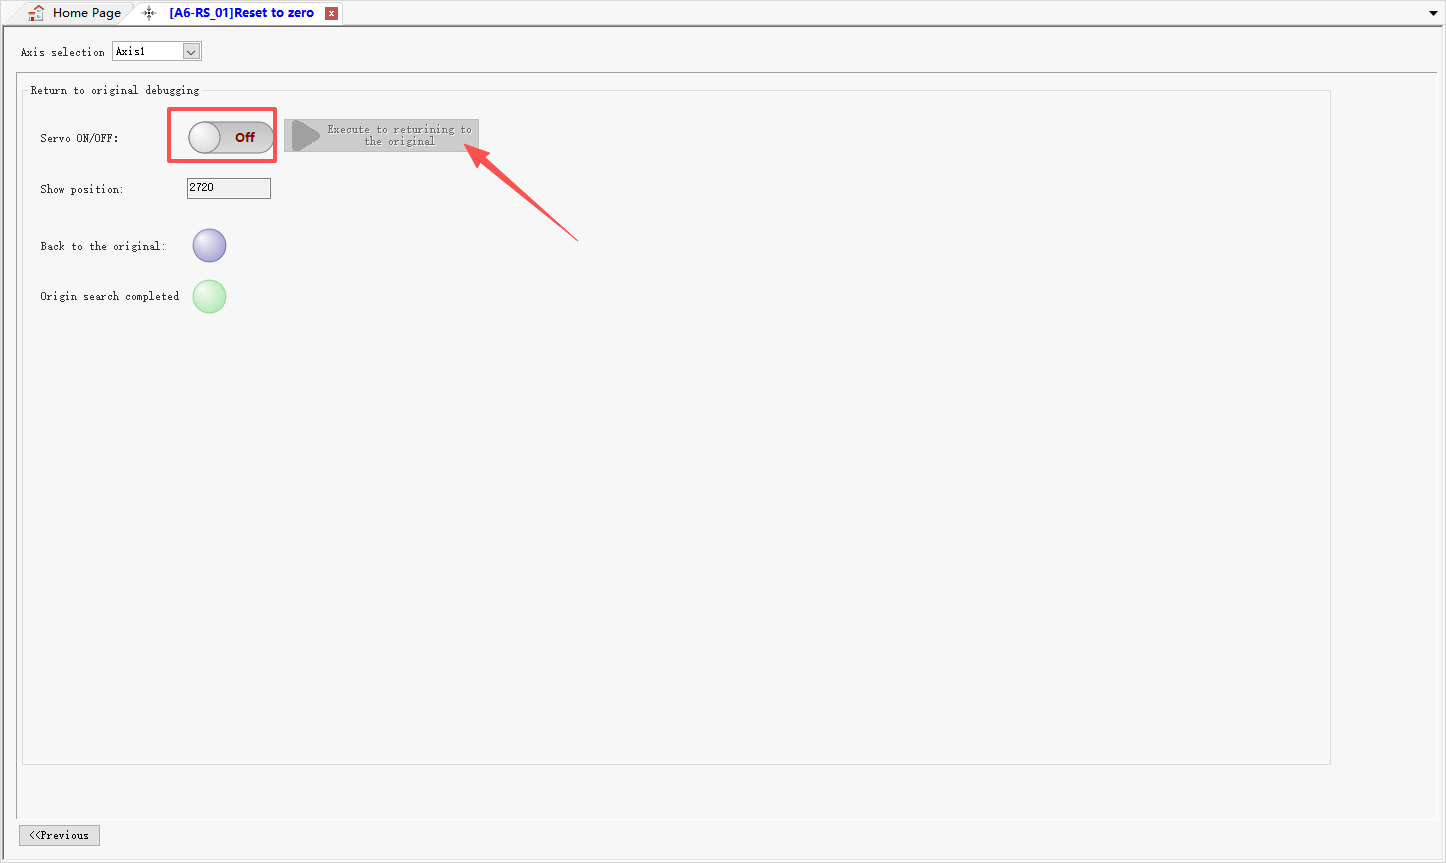
モータはゼロ位置に到達するまでゆっくり回転します。下図を参照してください。
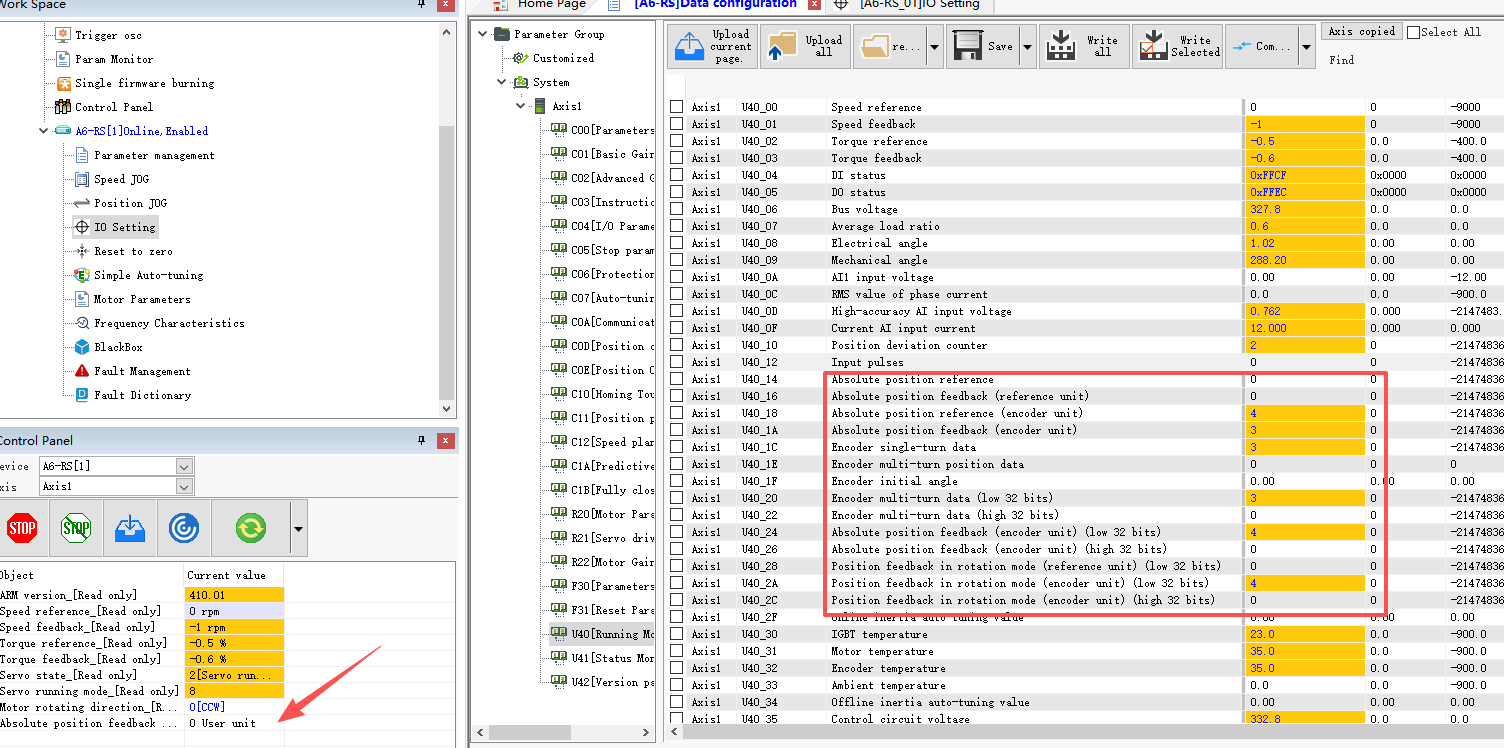
他の位置データは変更せずにマルチターン位置データのみをクリアする必要がある場合は、上記のセクション2で説明した方法(F31.10 = 4)を参照してください。これにより、U40.1Eがゼロにリセットされます。