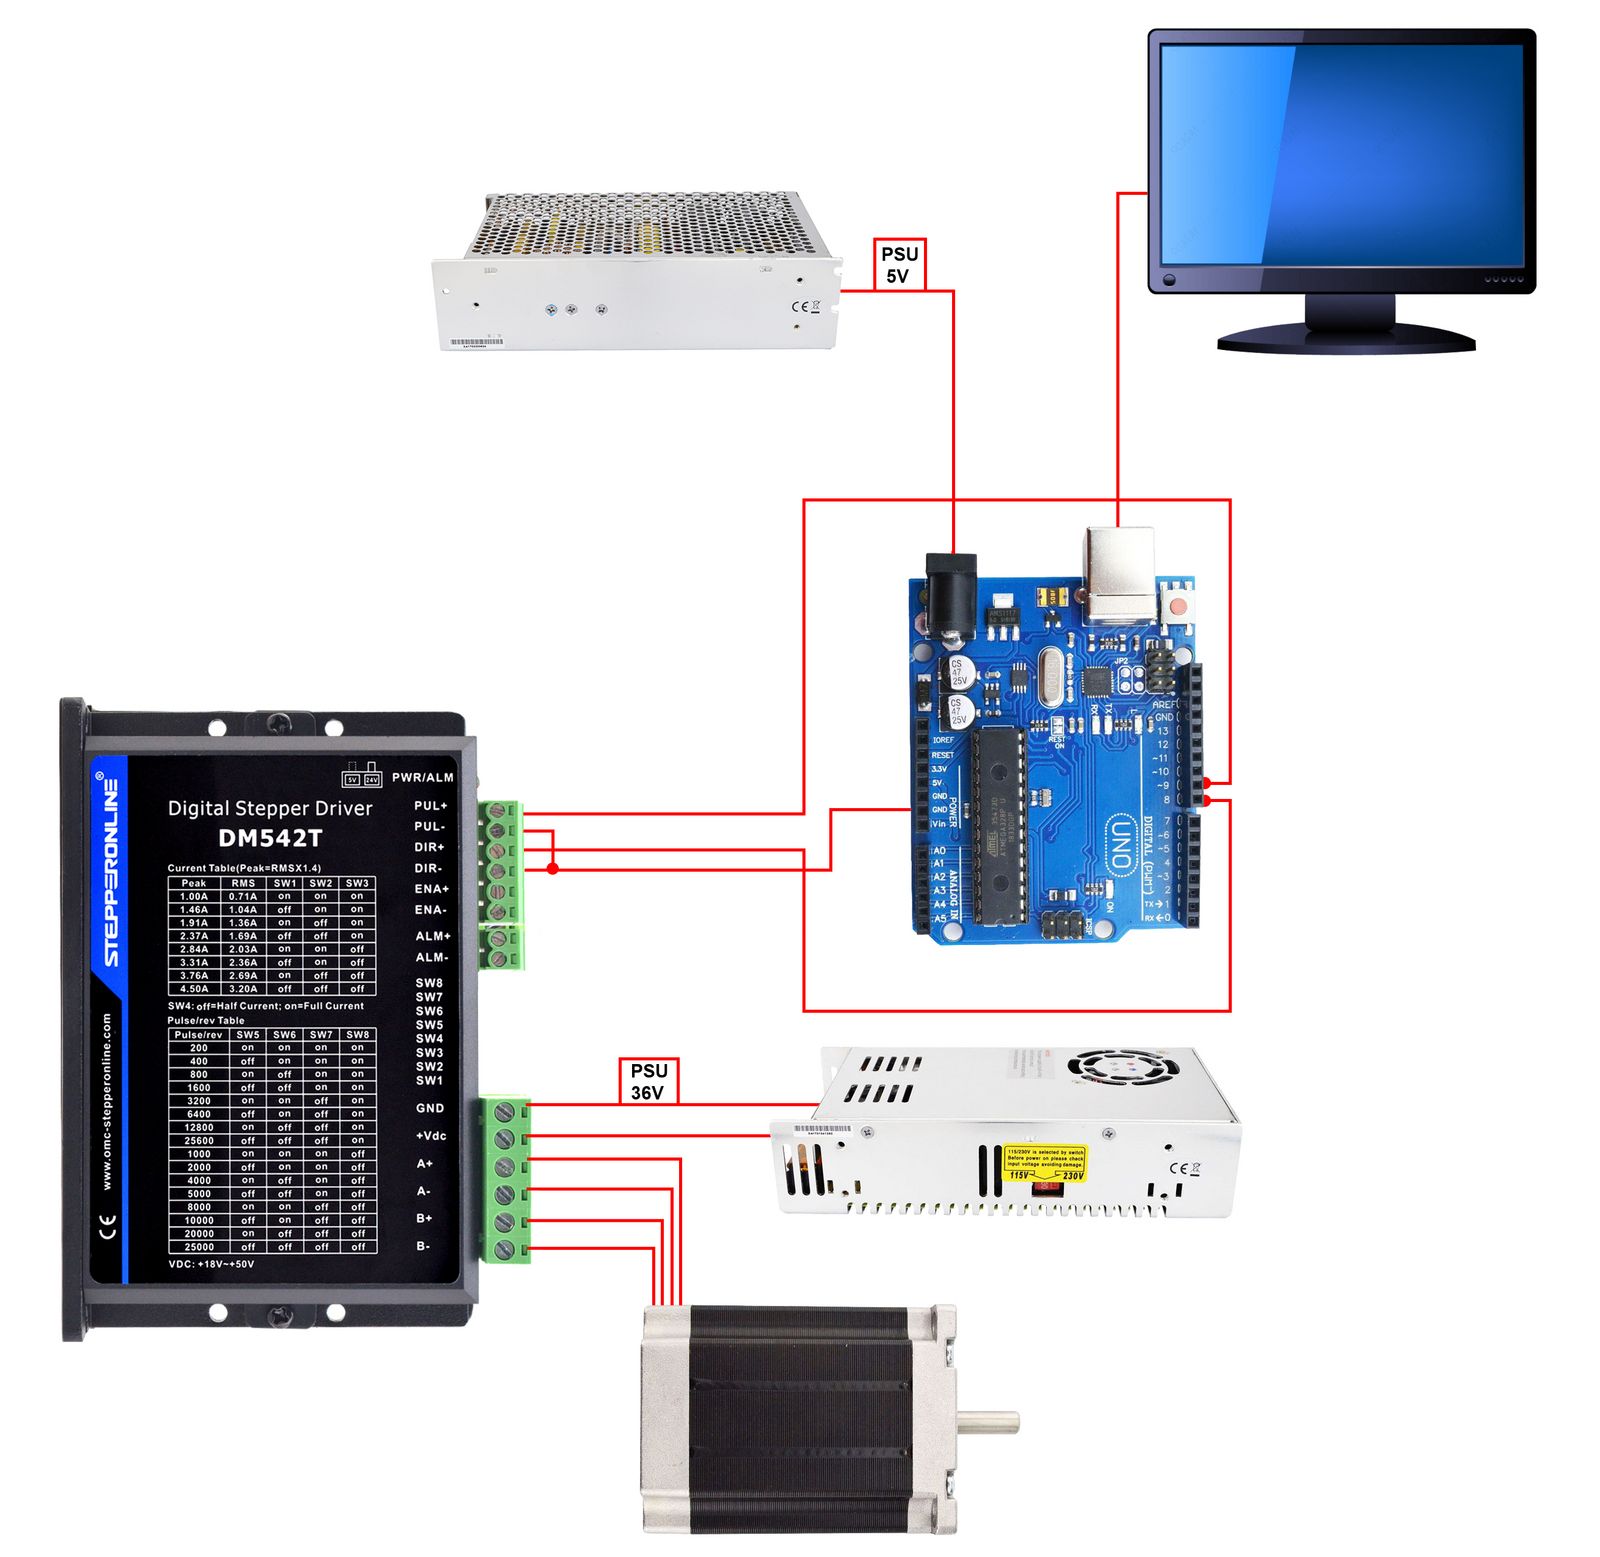
以下の手順に従って、ステッパードライバーをArduinoに接続してください。
配線手順
- ドライバーの PUL+ と DIR+ ピンをArduinoのデジタルピンに接続します。例えば、PUL+にはPin 9、DIR+にはPin 8を使用します。
- ドライバーの PUL− と DIR− ピンをArduinoの GND ピンに接続し、共通グラウンドを確立します。
- コンピュータ上で、Pin 9をパルス(PUL)出力、Pin 8を方向(DIR)出力として割り当てるプログラムを作成します。
- プログラムをArduinoにアップロードし、5Vの電源でArduinoに給電します。
重要: Arduinoとステッパードライバーが共通グラウンド(GND)を共有していることを確認してください。システムに電源を投入する前に、すべての電圧レベルが互換性があることを確認してください。
回路図
以下の回路図は、Arduino、ステッパードライバー、電源、ステッパーモーター間の基本的な配線を示しています。
サンプルコード
int x;

void setup() {
  pinMode(9, OUTPUT); // Pin 9をPUL(パルス)として設定
  pinMode(8, OUTPUT); // Pin 8をDIR(方向)として設定
}

void loop() {
  digitalWrite(8, HIGH); // 方向設定:HIGH
  for (x = 0; x < 400; x++) { // 400ステップ(ドライバー設定が400パルス/回転の場合、1回転分)
    digitalWrite(9, HIGH);
    delayMicroseconds(500); // 回転速度を制御
    digitalWrite(9, LOW);
    delayMicroseconds(500); // 回転速度を制御
  }
  delay(1000); // 1秒間一時停止

  digitalWrite(8, LOW); // 方向設定:LOW
  for (x = 0; x < 400; x++) {
    digitalWrite(9, HIGH);
    delayMicroseconds(500);
    digitalWrite(9, LOW);
    delayMicroseconds(500);
  }
  delay(1000); // 1秒間一時停止
}
コードの説明
pinMode()関数は、Pin 9をパルス(PUL)出力、Pin 8を方向(DIR)出力として設定します。loop()関数には、それぞれ400ステップを指令する2つのforループが含まれています。最初のループではDIRをHIGHに設定してモーターを一方向に回転させ、2番目のループではDIRをLOWに設定して逆方向に回転させます。digitalWrite()とdelayMicroseconds()関数が連携してパルス列を生成し、回転速度を制御します。- 各
forループの後のdelay(1000)呼び出しは、方向を反転させる前にプログラムを1秒間一時停止します。