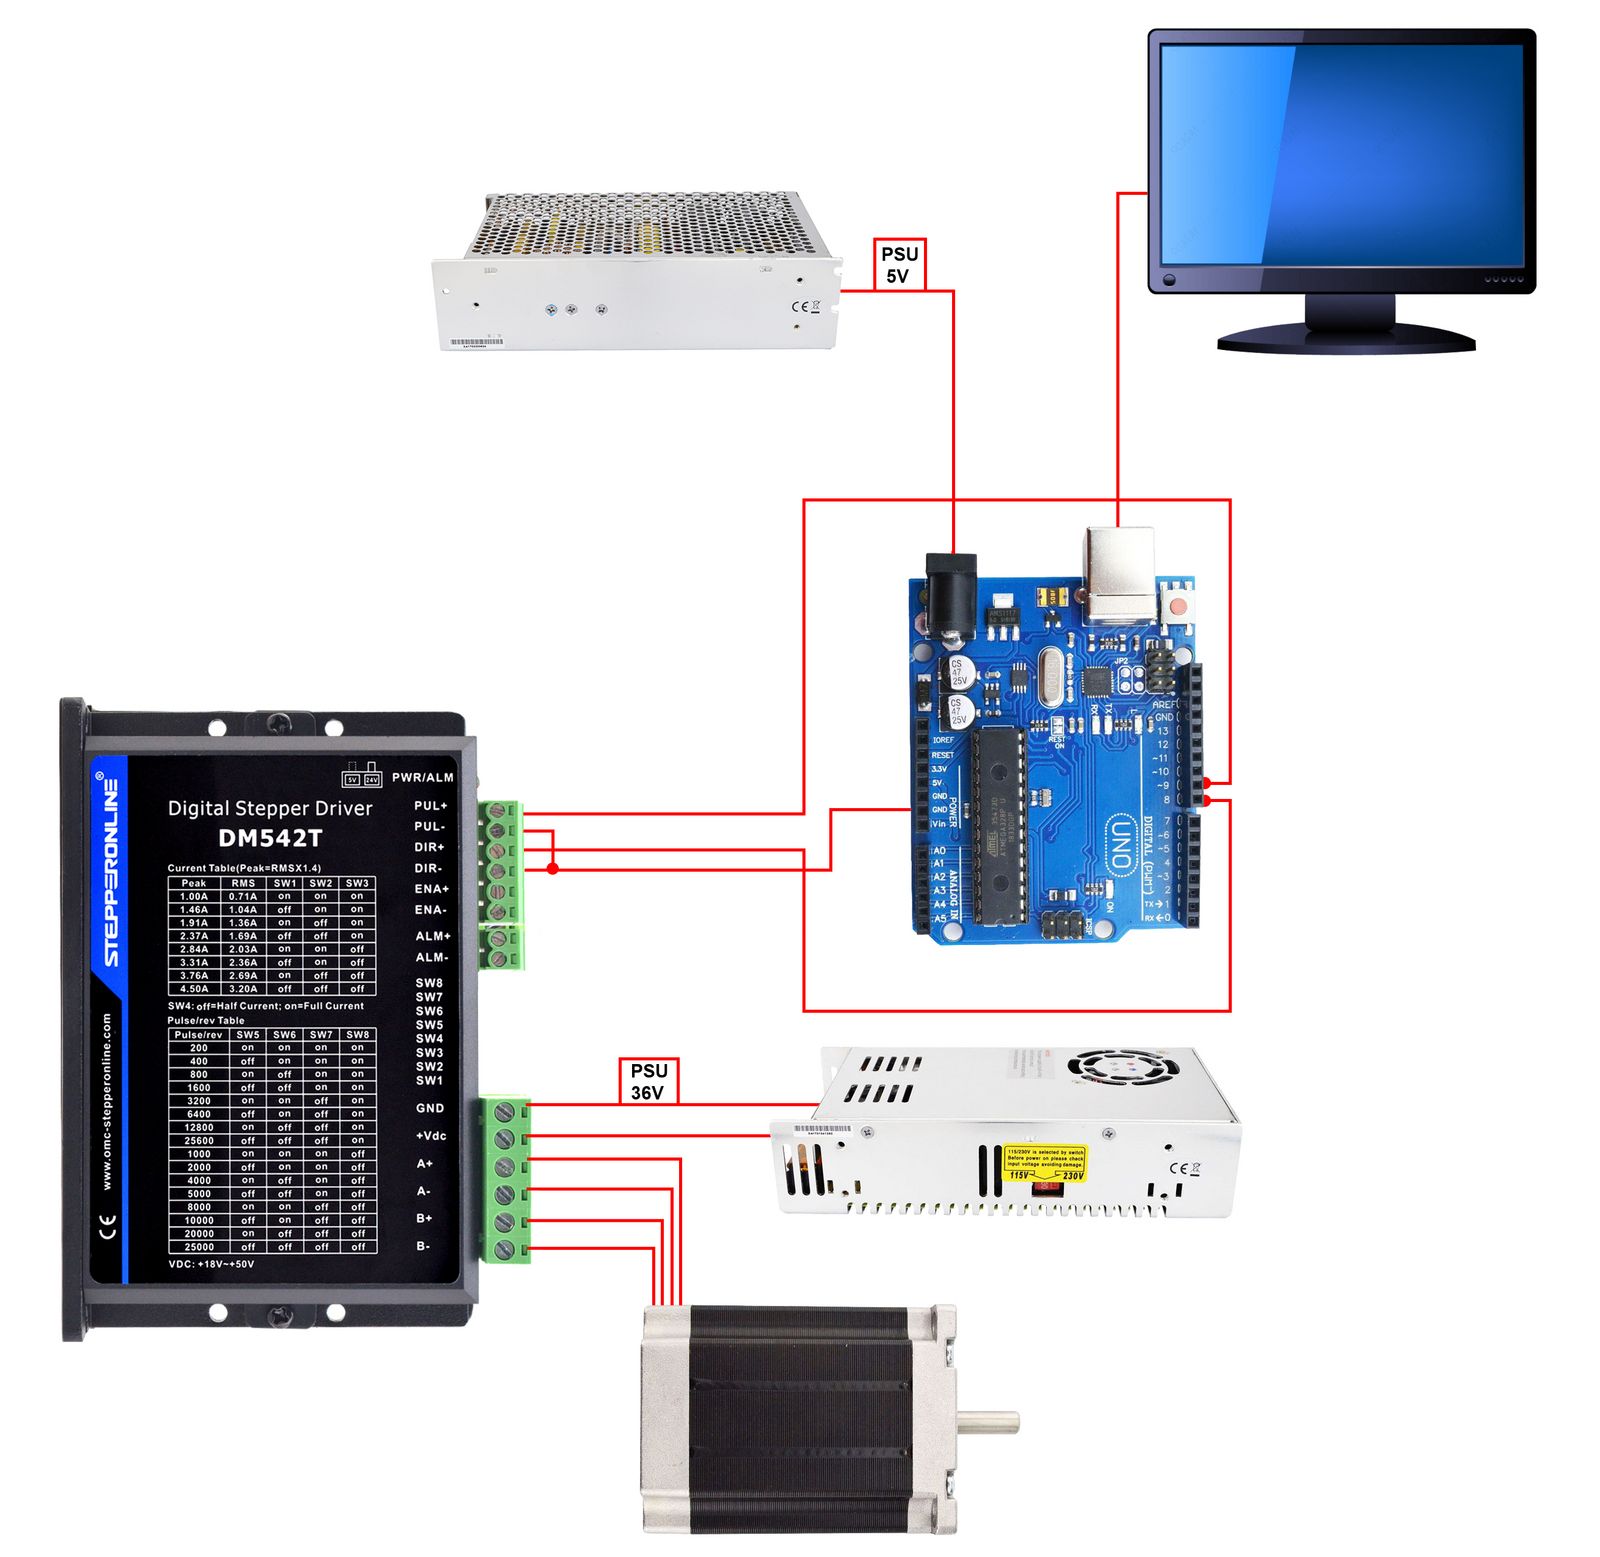
Stepper sürücüyü Arduino'ya bağlamak için aşağıdaki adımları izleyin.
Kablolama Adımları
- Sürücünün PUL+ ve DIR+ pinlerini Arduino dijital pinlerine bağlayın. Örneğin, PUL+ için Pin 9 ve DIR+ için Pin 8 kullanın.
- Sürücünün PUL− ve DIR− pinlerini Arduino'nun GND pinine bağlayarak ortak topraklama sağlayın.
- Bilgisayarınızda Pin 9'u darbe (PUL) çıkışı ve Pin 8'i yön (DIR) çıkışı olarak atayan bir program yazın.
- Programı Arduino'ya yükleyin ve Arduino'yu 5 V güç kaynağı ile besleyin.
Önemli: Arduino ve stepper sürücünün ortak toprak (GND) paylaştığından emin olun. Sistemi çalıştırmadan önce tüm gerilim seviyelerinin uyumlu olduğunu doğrulayın.
Şema
Aşağıdaki şema, Arduino, stepper sürücü, güç kaynağı ve stepper motor arasındaki temel kablolamayı göstermektedir.
Örnek Kod
int x;

void setup() {
  pinMode(9, OUTPUT); // Pin 9 PUL (darbe) olarak
  pinMode(8, OUTPUT); // Pin 8 DIR (yön) olarak
}

void loop() {
  digitalWrite(8, HIGH); // Yön ayarı: HIGH
  for (x = 0; x < 400; x++) { // 400 adım (400 darbe/tur sürücü ayarında bir tur)
    digitalWrite(9, HIGH);
    delayMicroseconds(500); // Dönüş hızını kontrol eder
    digitalWrite(9, LOW);
    delayMicroseconds(500); // Dönüş hızını kontrol eder
  }
  delay(1000); // 1 saniye bekleme

  digitalWrite(8, LOW); // Yön ayarı: LOW
  for (x = 0; x < 400; x++) {
    digitalWrite(9, HIGH);
    delayMicroseconds(500);
    digitalWrite(9, LOW);
    delayMicroseconds(500);
  }
  delay(1000); // 1 saniye bekleme
}
Kod Açıklaması
pinMode()fonksiyonu, Pin 9'u darbe (PUL) çıkışı ve Pin 8'i yön (DIR) çıkışı olarak yapılandırır.loop()fonksiyonu, her biri 400 adım komut veren ikifordöngüsü içerir. İlk döngü DIR'yi HIGH olarak ayarlar ve motoru bir yönde döndürür; ikinci döngü DIR'yi LOW olarak ayarlar ve motoru ters yönde döndürür.digitalWrite()vedelayMicroseconds()fonksiyonları birlikte darbe trenini oluşturur ve dönüş hızını kontrol eder.- Her
fordöngüsünden sonra çağrılandelay(1000), yön değiştirmeden önce programı 1 saniye duraklatır.