Bunu anlamak için, adım motorunun tork-hız eğrisinin nasıl çizildiğini ve motorun durduğu ile döndüğü durumlar arasındaki fiziksel farkları netleştirmemiz gerekir. Aşağıdaki görsel, 24E1K-30 adım motorunun tork eğrisini göstermektedir.
Grafikte görüldüğü üzere, eğri genel olarak yaklaşık 100 RPM'den başlamaktadır. İşte anlaşılması gereken temel noktalar:
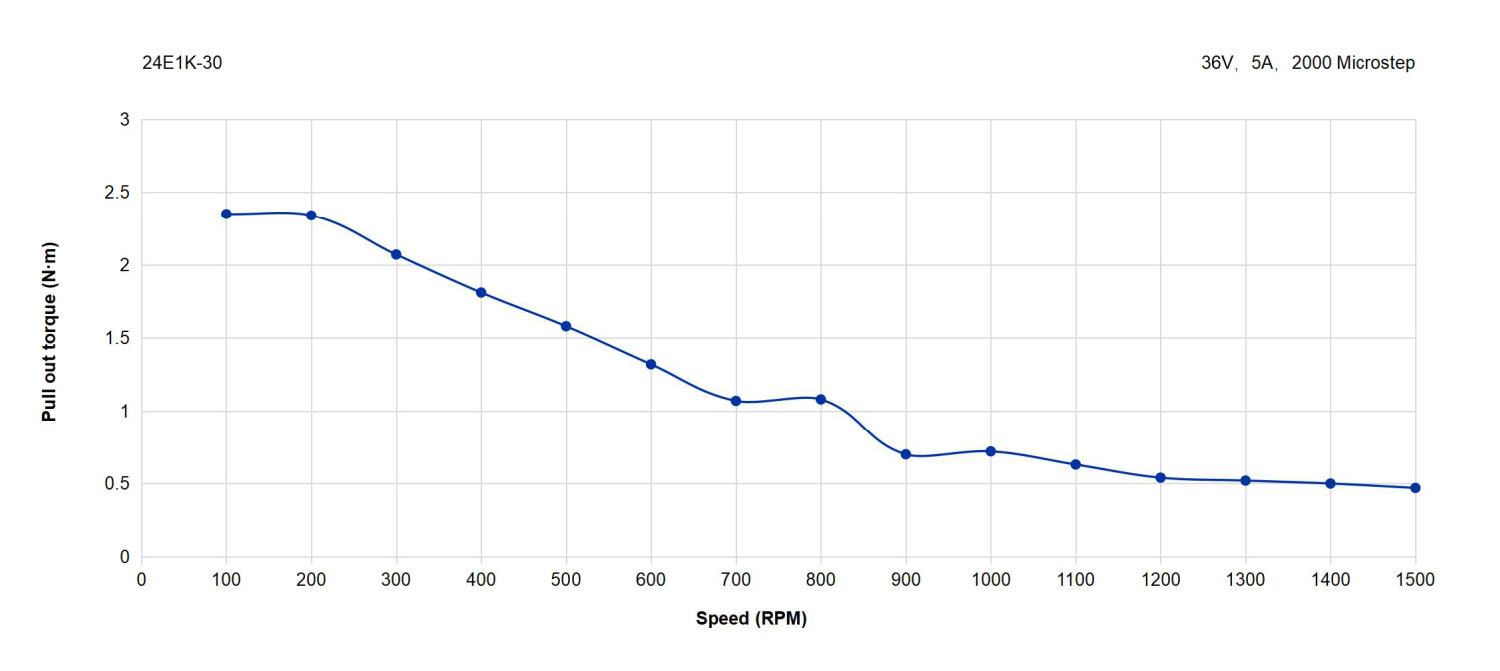
Tork Eğrisi Ölçüm Yöntemi: Tork-hız eğrisi, motorun çeşitli dönme hızlarında üretebileceği maksimum sürekli torku tanımlar. Burada "sürekli" ifadesi kritik öneme sahiptir. Standart test yöntemi, motoru sabit bir hızda çalıştırmayı ve ardından motor durana (yani senkronizasyonu kaybedip adım komutlarını takip edemez hale gelene) kadar yükü kademeli olarak artırmayı içerir. Bu ölçüme çekme torku (pull-out torque) denir. Durma noktasında kaydedilen tork değeri, o hız için maksimum sürekli torku temsil eder.
Tutma Torku: Sıfır hızında motor, durmuş, enerjilenmiş ve kilitlenmiş durumdadır. Bu durumda üretebileceği maksimum torka Tutma Torku denir. Bu değer, motor enerjiliyken rotoru elle döndürmeye çalıştığınızda hissettiğiniz maksimum direnç torkudur. Bu değer genellikle düşük hız bölgesindeki sürekli torktan daha yüksektir.
Eğri Neden Sıfır Hıza Yakın Küçük Bir Tepe Gösterir: Çok düşük hızlarda (örneğin 100 RPM civarı), motor tarafından üretilen ters EMK minimum düzeydedir ve bu durum sargı akımının nominal değerine daha kolay ulaşmasını sağlar. Bu da orta hız aralığına kıyasla biraz daha yüksek tork çıktısı yaratır ve eğrinin sol ucunda görülen küçük tepeyi oluşturur.
Eğri Neden Sıfır RPM'ye Kadar Uzanmaz: Sıfır hızında motor durmaktadır ve tork çıktısı Tutma Torku olarak tanımlanır; bu statik bir özelliktir. Tork-hız eğrisi, tanımı gereği dönme altındaki dinamik performansı tanımlar, dolayısıyla sıfır hız noktasını içermez. Tutma torku statik bir karakteristik olduğundan, dinamik dönme koşullarında ölçülen sürekli torktan temel olarak farklıdır. Bu nedenle standart uygulama, tutma torkunu dikey kesikli bir çizgi veya ayrı bir veri noktası ile göstermek, dinamik tork eğrisini ise yukarıda tanımlanan küçük tepeden itibaren çizmeye başlamaktır.
Sonuç: Çok düşük hızlarda, adım motorları rezonansa karşı oldukça hassastır ve bu durum torkun doğru ölçülmesini zorlaştırır. Bu nedenle tork ölçümü genellikle yaklaşık 100 RPM'den başlatılır. Hız sınırları hakkında daha fazla bilgi için, çeşitli adım motoru boyutları için maksimum ve önerilen çalışma hızlarını ele alan şu makaleye bakabilirsiniz: Maks. Motor Hızı ve Önerilen Motor Hızı | Yardım Merkezi