Para entender esto, es necesario aclarar cómo se traza la curva par-velocidad de un motor paso a paso y las diferencias físicas entre el estado estacionario y el estado de rotación del motor. La imagen siguiente muestra la curva de par del motor paso a paso 24E1K-30.
Como se observa en el gráfico, la curva generalmente comienza en aproximadamente 100 RPM. Estos son los puntos clave a comprender:
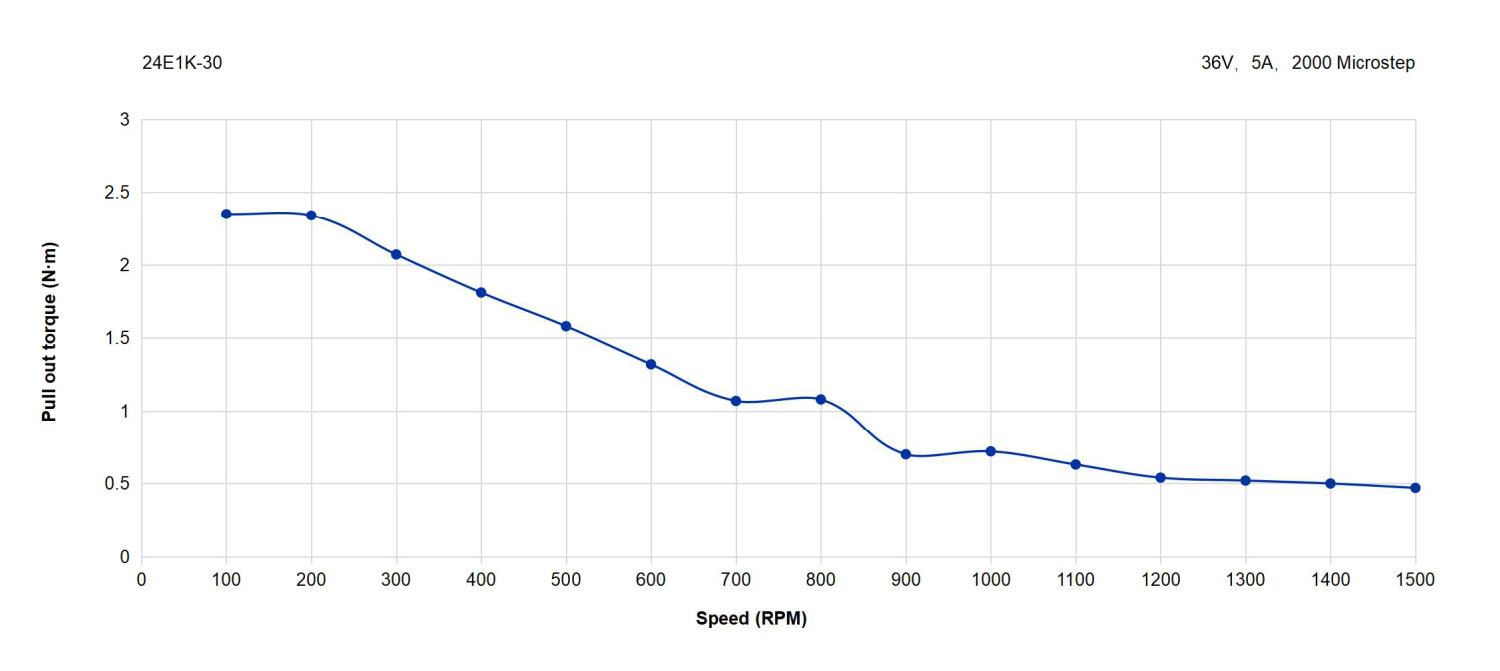
Método de medición de la curva de par: La curva par-velocidad describe el par continuo máximo que el motor puede entregar a distintas velocidades de rotación. El término "continuo" es fundamental aquí. El método de ensayo estándar consiste en hacer funcionar el motor a una velocidad fija e ir aumentando gradualmente la carga hasta que el motor se bloquea (es decir, pierde el sincronismo y ya no puede seguir los comandos de paso). Esta medición se conoce como par de arranque en carga (pull-out torque). El valor de par registrado en el punto de bloqueo representa el par continuo máximo para esa velocidad.
Par de mantenimiento: A velocidad cero, el motor se encuentra en estado estacionario, energizado y bloqueado. El par máximo que puede generar en este estado se denomina par de mantenimiento (Holding Torque). Es el par resistente máximo que se percibe al intentar girar manualmente el rotor mientras el motor está energizado. Este valor suele ser superior al par continuo en la zona de baja velocidad.
Por qué la curva muestra un pequeño pico cerca de velocidad cero: A velocidades muy bajas (por ejemplo, cerca de 100 RPM), la fuerza contraelectromotriz (back-EMF) generada por el motor es mínima, lo que permite que la corriente del devanado alcance su valor nominal con mayor facilidad. Esto da como resultado una salida de par ligeramente superior en comparación con las velocidades medias, creando el pequeño pico visible en el extremo izquierdo de la curva.
Por qué la curva no se extiende hasta 0 RPM: A velocidad cero, el motor está estacionario y su salida de par se caracteriza como par de mantenimiento, una propiedad estática. La curva par-velocidad, por definición, describe el rendimiento dinámico bajo rotación, por lo que no incluye el punto de velocidad cero. Dado que el par de mantenimiento es una característica estática, es fundamentalmente diferente del par continuo medido en condiciones dinámicas de rotación. Por lo tanto, la práctica estándar consiste en representar el par de mantenimiento mediante una línea discontinua vertical o un punto de datos independiente, mientras que la curva de par dinámico comienza a trazarse a partir del pequeño pico descrito anteriormente.
Conclusión: A velocidades muy bajas, los motores paso a paso son altamente susceptibles a la resonancia, lo que dificulta la medición precisa del par. Por este motivo, la medición del par suele comenzar en torno a las 100 RPM. Para más información sobre los límites de velocidad, consulte este artículo sobre las velocidades máximas y recomendadas de funcionamiento para distintos tamaños de motores paso a paso: Velocidad máx. del motor y velocidad recomendada | Centro de ayuda