El controlador de la serie A6-RS proporciona 8 terminales de entrada digital (DI). Cada terminal DI admite 37 definiciones de función diferentes, lo que mejora enormemente la flexibilidad del sistema servo. Tomando DI1 como ejemplo, como se muestra en la siguiente figura:
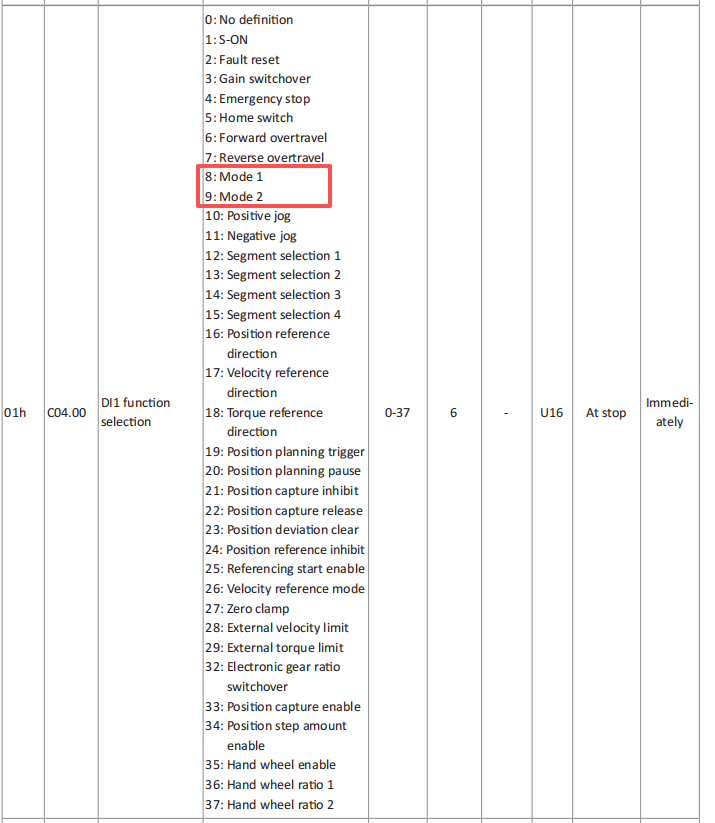
Entre las funciones disponibles, solo la Función 8 (Modo 1) y la Función 9 (Modo 2) requieren una explicación más detallada. A continuación, nos centraremos en cómo utilizar el Modo 1 y el Modo 2.
En primer lugar, localice el parámetro C00.00 (Modo de control del servo).
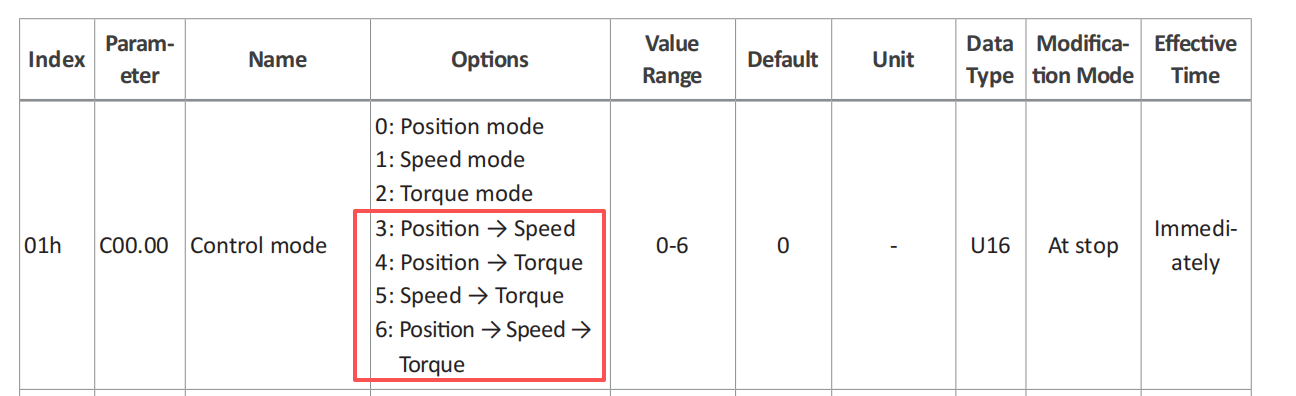
Este parámetro determina el modo de control del motor servo. La serie A6-RS admite los modos de control de Posición, Velocidad y Par, correspondientes a los valores 0, 1 y 2 respectivamente. Además de estos tres modos individuales, la serie A6-RS también admite cuatro configuraciones multimodo: 3, 4, 5 y 6. Estas configuraciones multimodo permiten al controlador cambiar dinámicamente entre modos de control mediante señales DI sin detener el motor.
Por ejemplo, si el motor servo debe cambiar rápidamente del modo Posición al modo Velocidad tras un periodo de funcionamiento, el método convencional consiste en esperar a que finalice la operación en modo Posición y, a continuación, cambiar manualmente C00.00 a 1. Esto requiere detener primero el motor, lo que hace que el proceso sea engorroso y lento. Sin embargo, si se selecciona el modo Posición a Velocidad (C00.00 = 3), no es necesario modificar C00.00 manualmente. Basta con asignar cualquier terminal DI a la Función 8 (Modo 1). Cada vez que se active la señal DI, el controlador servo cambiará el modo de control de Posición a Velocidad. Cuando la señal DI se desactive, el modo de control volverá al modo Posición. La misma lógica se aplica cuando C00.00 = 4 o 5. El Modo 1 selecciona el modo de control secundario definido por el parámetro multimodo.
¿Corresponde el Modo 2 al tercer modo de control en una configuración multimodo? Sí. Cuando C00.00 = 6, el controlador funciona en un modo combinado de Posición/Velocidad/Par, donde el modo Posición es el predeterminado y los otros dos modos se seleccionan mediante señales DI. En este caso, asigne un terminal DI a la Función 8 (Modo 1) y otro terminal DI a la Función 9 (Modo 2). El Modo 1 selecciona el modo Velocidad y el Modo 2 selecciona el modo Par. Al activar estos dos terminales DI, puede cambiar del modo Posición predeterminado al modo Velocidad o al modo Par.
Observe las siguientes precauciones al utilizar la función multimodo:
- No asigne la misma función de cambio de modo (Modo 1 o Modo 2) a más de un terminal DI, ya que esto provocará una alarma de configuración.
- Evite cambiar frecuentemente entre modos de control.
- Cuando C00.00 = 6, no active el Modo 1 y el Modo 2 simultáneamente.