El rendimiento de un motor paso a paso no solo depende del propio motor, sino también de los métodos de accionamiento y control utilizados. Al seleccionar un motor paso a paso, debe evaluar ambos factores. Los motores paso a paso pueden accionarse de dos formas: accionamiento de tensión constante y accionamiento de corriente constante. La mayoría de los drivers de motores paso a paso del mercado actual utilizan accionamiento de corriente constante. El accionamiento de tensión constante se utiliza raramente porque produce elevadas pérdidas en el cobre (pérdidas I²R).
La figura siguiente muestra el esquema de un driver chopper de corriente constante. Cuando la corriente de accionamiento objetivo se establece en I₀, el chopper regula la corriente del devanado de la siguiente manera:
- Si la corriente del devanado supera I₀, la tensión aplicada V se desconecta, permitiendo que la corriente disminuya.
- Si la corriente del devanado cae por debajo de I₀, la tensión V se vuelve a aplicar, permitiendo que la corriente vuelva a subir hacia I₀.
Este ciclo se repite continuamente, regulando la corriente del devanado al valor objetivo I₀.
A baja velocidad, si el motor no está accionado por un chopper de corriente constante, la corriente del devanado puede superar la corriente nominal del motor, provocando un aumento excesivo de la temperatura y pudiendo llegar a quemar el motor.
A alta velocidad, sin embargo, el tiempo de activación de la tensión para cada devanado de fase puede ser inferior a t₀ (como se muestra en la figura siguiente). En este caso, la fuente de alimentación no puede entregar la corriente objetivo I₀ antes de que comience el siguiente paso, y el chopper pierde su capacidad de regular la corriente. El driver pasa entonces a funcionar efectivamente en modo de tensión constante.
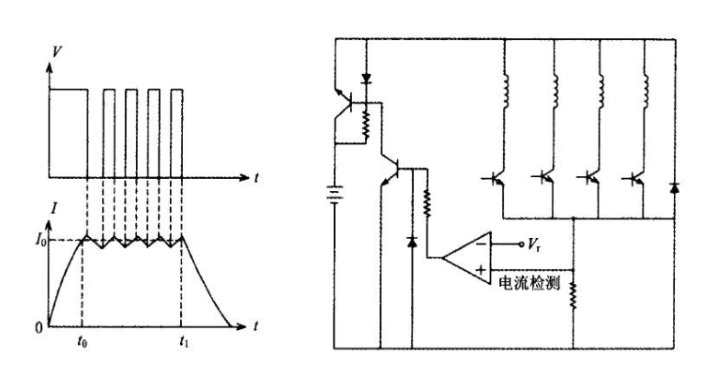
Figura: Forma de onda de corriente de un driver chopper de corriente constante. I₀ es la corriente objetivo; t₀ es el tiempo mínimo de activación necesario para que la corriente alcance I₀.