Le prestazioni dei motori passo-passo dipendono non solo dal motore stesso, ma anche dai metodi di pilotaggio e controllo utilizzati. Quando si seleziona un motore passo-passo, è necessario valutare entrambi i fattori. I motori passo-passo possono essere pilotati in due modi: pilotaggio a tensione costante e pilotaggio a corrente costante. La maggior parte dei driver per motori passo-passo presenti oggi sul mercato utilizza il pilotaggio a corrente costante. Il pilotaggio a tensione costante è raramente utilizzato perché produce elevate perdite nel rame (perdite I²R).
La figura seguente mostra lo schema di un driver chopper a corrente costante. Quando la corrente di pilotaggio target è impostata su I₀, il chopper regola la corrente dell'avvolgimento come segue:
- Se la corrente dell'avvolgimento supera I₀, la tensione applicata V viene disattivata, consentendo alla corrente di diminuire.
- Se la corrente dell'avvolgimento scende al di sotto di I₀, la tensione V viene nuovamente applicata, consentendo alla corrente di risalire verso I₀.
Questo ciclo si ripete continuamente, regolando la corrente dell'avvolgimento al valore target I₀.
A bassa velocità, se il motore non è pilotato da un chopper a corrente costante, la corrente dell'avvolgimento può superare la corrente nominale del motore, causando un eccessivo aumento di temperatura e potenzialmente bruciando il motore.
Ad alta velocità, tuttavia, il tempo di attivazione della tensione per ciascun avvolgimento di fase può essere inferiore a t₀ (come mostrato nella figura seguente). In questo caso, l'alimentatore non è in grado di fornire la corrente target I₀ prima che inizi il passo successivo e il chopper perde la sua capacità di regolare la corrente. Il driver funziona quindi efficacemente in modalità a tensione costante.
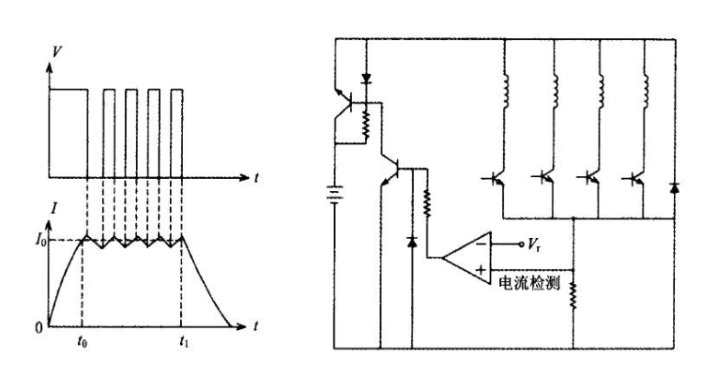
Figura: Forma d'onda della corrente di un driver chopper a corrente costante. I₀ è la corrente target; t₀ è il tempo minimo di attivazione necessario affinché la corrente raggiunga I₀.