Controllo tramite segnale a impulsi (Modalità controllo di posizione)
Questo è il metodo più comune e intuitivo per il controllo dei servo. Il controllore (come un PLC o una scheda di controllo del movimento) controlla il motore inviando un treno di impulsi. I nostri servomotori A6-RS/T6-RS e DSY-RS supportano questa modalità di controllo.
Schema del principio di funzionamento:
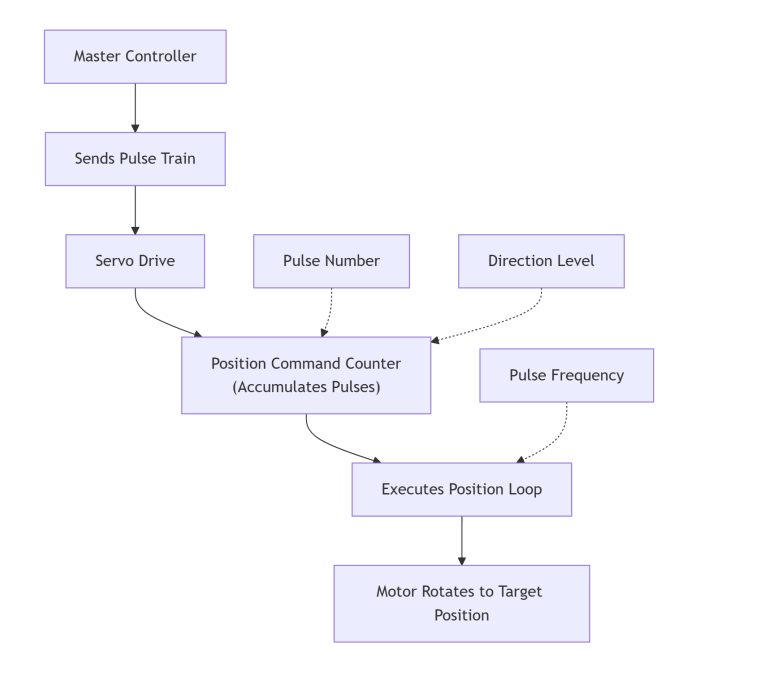
1.1. Quantità di impulsi: Il drive dispone di un contatore di comandi di posizione integrato. Ogni impulso ricevuto incrementa (o decrementa) il contatore di uno. Ad esempio, se il parametro del drive è impostato su "10.000 impulsi per giro", l'invio di 10.000 impulsi farà ruotare il motore esattamente di 360 gradi.
1.2. Frequenza degli impulsi: La frequenza determina la velocità con cui il motore esegue il movimento. Una frequenza più elevata si traduce in una velocità del motore maggiore.
1.3. Segnale di direzione: Un segnale a livello alto o basso determina se il contatore di impulsi conta in avanti o all'indietro, controllando così la rotazione in senso orario o antiorario del motore.
1.4. Caratteristiche: In questa modalità, il controllore ha il controllo in tempo reale su ogni movimento incrementale del motore. Se la trasmissione degli impulsi si interrompe, il motore si fermerà una volta raggiunta la posizione target. Si tratta di un metodo di controllo con inseguimento impulso per impulso.
Controllo tramite segnale PWM (Modalità controllo di velocità/coppia)
In questa applicazione, il segnale PWM non viene utilizzato direttamente come comando a impulsi, ma viene invece filtrato in una tensione analogica per fungere da riferimento di velocità o coppia. I nostri servomotori A6-RS supportano anche il controllo tramite segnale PWM.
Schema del principio di funzionamento:
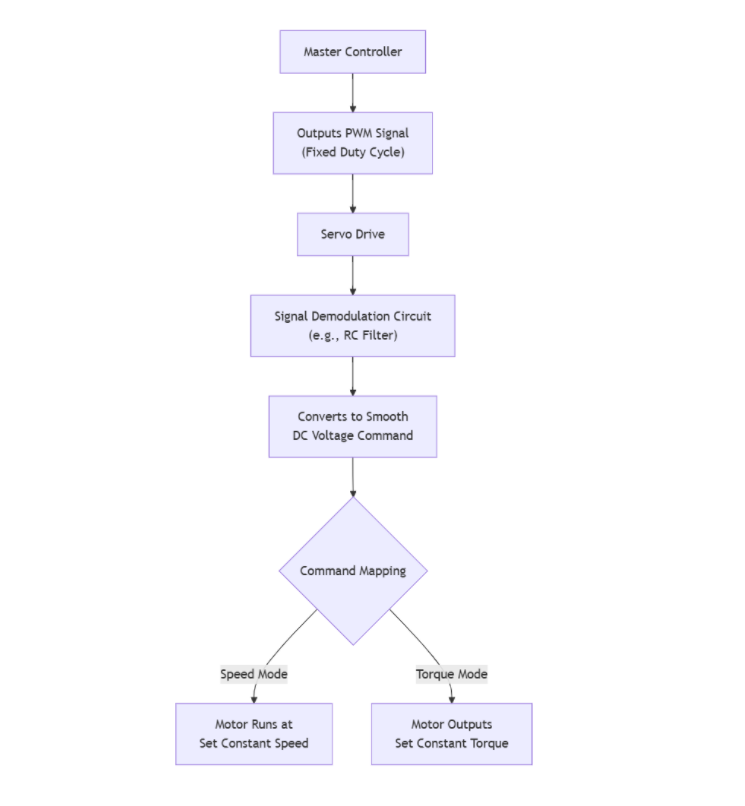
2.1. Filtraggio del segnale: Il servodrive contiene un circuito hardware interno (come un filtro passa-basso RC) che converte l'onda quadra PWM in ingresso in una tensione continua regolare. Esempio (la mappatura effettiva dipende dai parametri del drive): Un duty cycle del 50% potrebbe corrispondere a 0V, un duty cycle del 10% a -5V e un duty cycle del 90% a +5V.
2.2. Mappatura dei comandi: Il valore di tensione continua risultante funge da comando di velocità o coppia.
- Modalità velocità: Da -10V a +10V corrisponde dalla velocità massima inversa alla velocità massima diretta del motore.
- Modalità coppia: Da -10V a +10V corrisponde dalla coppia massima inversa alla coppia massima diretta del motore.
2.3. Caratteristiche: In questa modalità, il controllore imposta un valore target. Ad esempio, impostando un duty cycle fisso, il motore ruota a una velocità costante corrispondente senza che il controllore debba inviare segnali continuamente. Si tratta di un metodo di controllo basato su setpoint.
Riepilogo e consigli per la selezione
| Requisiti | Metodo di controllo consigliato |
|---|---|
| Necessità di controllo preciso della posizione e della traiettoria di movimento (ad es. punto a punto, moto interpolato) | Segnale a impulsi (Modalità posizione) |
| Necessità di mantenere una velocità costante (ad es. nastri trasportatori, miscelatori) | Segnale PWM (Modalità velocità) o Tensione analogica |
| Necessità di mantenere una coppia costante (ad es. serraggio viti, avvolgimento) | Segnale PWM (Modalità coppia) o Tensione analogica |