- Panoramica del bus EtherCAT
EtherCAT è un protocollo Ethernet industriale ampiamente utilizzato che supera i sistemi fieldbus tradizionali sotto molti aspetti. Uno dei suoi principali vantaggi è la facilità d'uso.
- Caratteristiche applicative
Le applicazioni del bus EtherCAT presentano le seguenti caratteristiche:
- Topologia flessibile: supporta praticamente qualsiasi topologia di rete.
- Lunghezza massima del cavo di 1000 metri: le lunghezze dei cavi tra i nodi non devono essere abbinate o calcolate con precisione.
- Assegnazione automatica degli indirizzi degli slave.
- Velocità di comunicazione fissa di 100 Mbps.
- Configurazione minima dei parametri di comunicazione richiesta.
- Fasi di debug
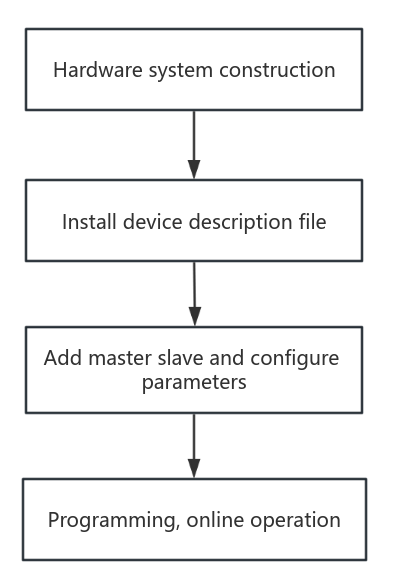
- Esempio
Questo tutorial utilizza il servo AC EtherCAT T7 di StepperOnline e il controllore Omron NJ501-1500 come esempi.
Passo 1: Configurazione del sistema hardware
Il sistema hardware è composto dal master, dagli slave e dai cavi di comunicazione. La figura seguente mostra uno schema del collegamento di rete tra il controllore NJ501-1500 e due servo drive T7.
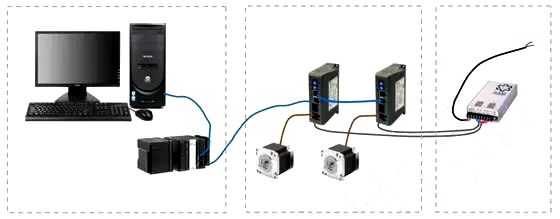
- Installare l'ambiente di programmazione Sysmac Studio sul computer.
- Collegare la porta Ethernet del controllore alla porta di rete del computer.
- Collegare la porta EtherCAT del controllore alla porta ECAT IN del primo servo drive.
- Collegare la porta ECAT OUT del primo servo drive alla porta ECAT IN del servo drive successivo. (Sebbene il diagramma mostri due servo drive T7, questo esempio dimostra il controllo di un singolo T7. La procedura per controllare più servo drive segue lo stesso schema.)
Passo 2: Installazione del file di descrizione del dispositivo (file ESI)
Copiare il file di descrizione del dispositivo T7-EC_V1.03.xml nella corrispondente directory di installazione dell'ambiente di programmazione: OMRON\SysmacStudio\IODeviceProfiles\EsiFiles\UserEsiFiles
Passo 3: Aggiunta del master e degli slave e configurazione dei parametri
- Aprire l'ambiente di programmazione Sysmac Studio, creare un nuovo progetto e selezionare il modello del controllore e la versione del software.
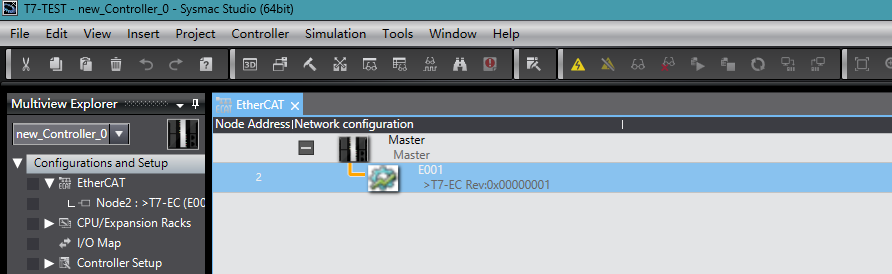
- Aggiungere i nodi in Configuration and Settings > EtherCAT Master.
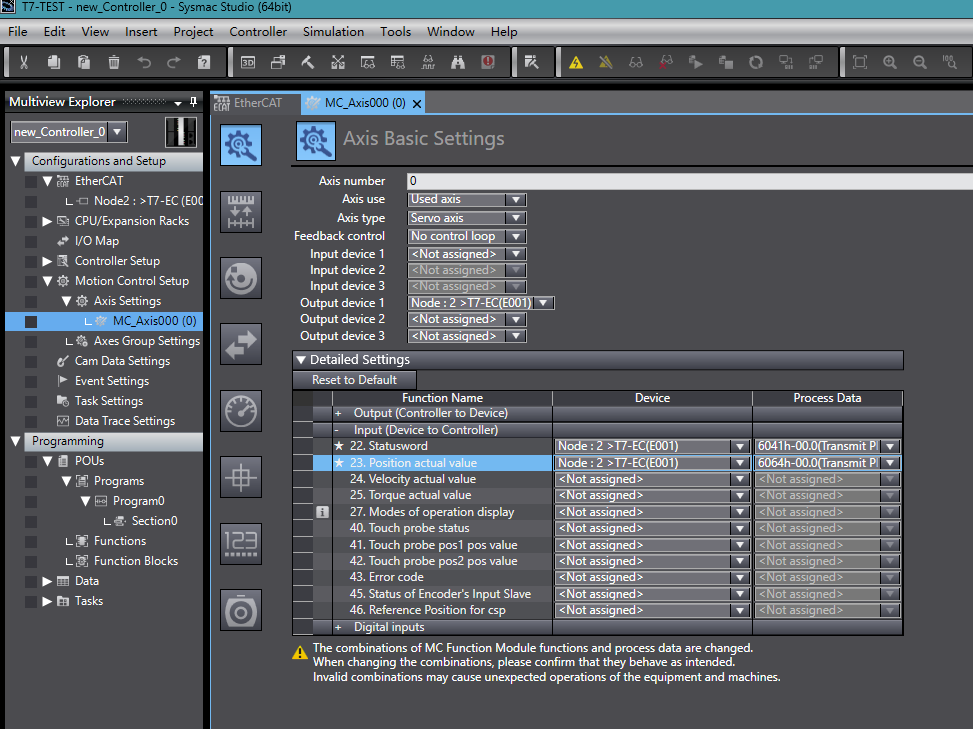
- In Motion Control Settings > Axis Settings, fare clic con il tasto destro per aggiungere un asse e configurare i parametri dell'asse come mostrato nella figura.
Passo 4: Programmazione e funzionamento online
Aggiungere un programma navigando in Programming > POUs > Program > Program0 > Section0.
Funzionamento online: dopo aver verificato che il programma compili senza errori, stabilire la connessione di comunicazione e scaricare il programma nel controllore. Quindi:
- Impostare la variabile "enc" su TRUE per abilitare il servo drive.
- Attivare il blocco funzione "relative1" per avviare il posizionamento relativo.
- Attivare il blocco funzione "stop1" per arrestare il servo drive.
La configurazione e la messa in servizio di base di EtherCAT online sono ora completate.