La funzione principale di una resistenza di frenatura è dissipare l'energia rigenerativa in eccesso generata da un servomotore durante le frenate rapide o le decelerazioni. Ciò garantisce la stabilità della tensione del bus DC e protegge il drive da danni dovuti a sovratensioni.
Per i servomotori attualmente offerti:
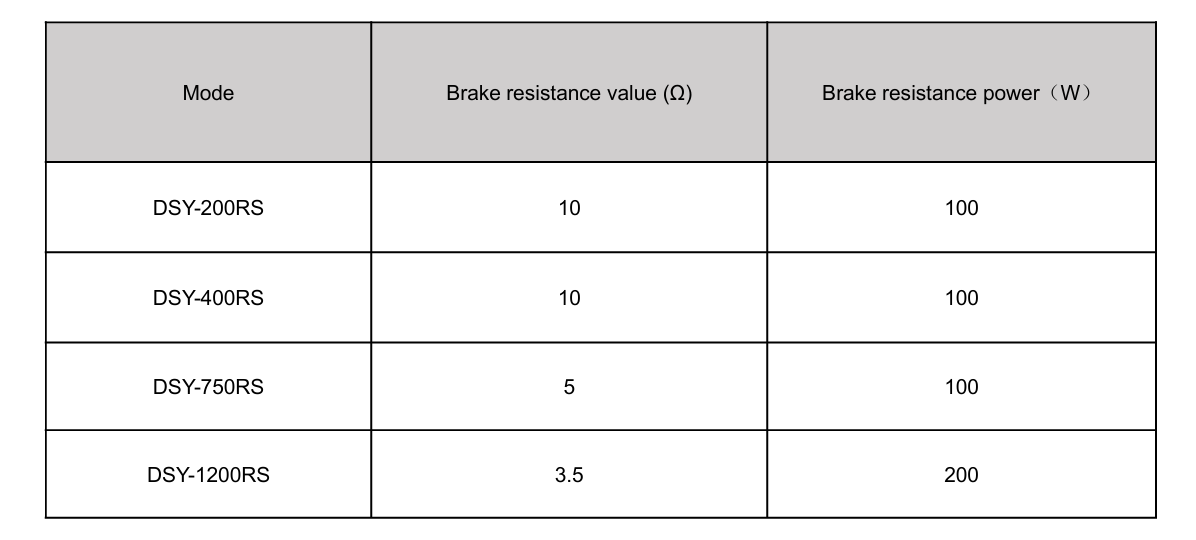
- La serie DSY non è dotata di una resistenza di frenatura integrata e richiede una resistenza di frenatura esterna. Le specifiche della resistenza sono illustrate nella figura seguente.
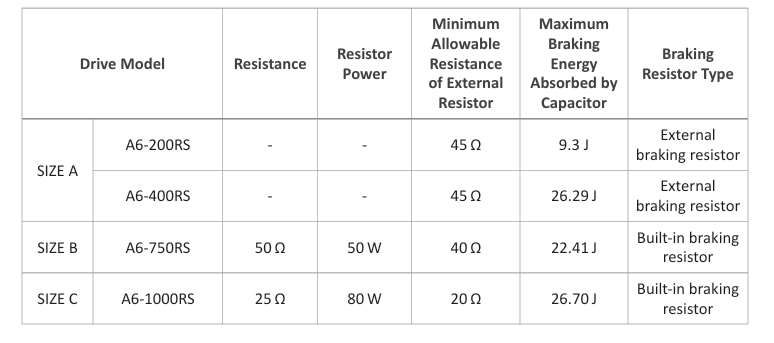
- La serie A6 (400 W e inferiori) non è dotata di una resistenza di frenatura integrata. Le specifiche della resistenza sono illustrate nella figura seguente.
- Il modello da 100 W della serie T6 non è dotato di una resistenza di frenatura integrata. Le specifiche della resistenza sono illustrate nella figura seguente.
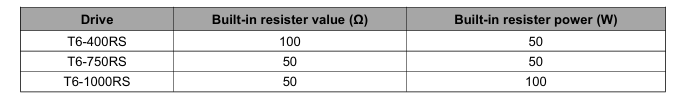
- Il T6-100RS consente una resistenza minima di 50 Ω, con una potenza nominale minima consigliata di 50 W.
Punti chiave:
-
Indispensabile per applicazioni con avviamenti e arresti rapidi: Nelle applicazioni che richiedono accelerazioni e decelerazioni rapide, è necessario installare una resistenza di frenatura. Qualora non sia possibile utilizzare una resistenza di frenatura, i tempi di accelerazione e decelerazione devono essere impostati su valori sufficientemente lunghi. In condizioni di carico elevato con avviamenti e arresti rapidi, il motore funge da generatore e restituisce una quantità significativa di energia rigenerativa al drive, che deve essere dissipata dalla resistenza di frenatura.
-
Considerazioni sui motori passo-passo: I driver per motori passo-passo generalmente non includono un circuito per la resistenza di frenatura. Di conseguenza, nelle applicazioni ad alto carico con accelerazioni o decelerazioni rapide, l'energia rigenerativa generata dal motore non può essere dissipata efficacemente, il che può causare fault da sovratensione. In tali applicazioni, gli utenti devono evitare impostazioni di decelerazione troppo aggressive.
-
Non disabilitare il drive mentre il motore è in funzione: Non rimuovere improvvisamente il segnale di servo-enable né interrompere l'alimentazione del drive mentre il motore è in rotazione. Nei sistemi privi di resistenza di frenatura, l'inerzia rotazionale del motore ne provoca la continuazione della rotazione, generando energia rigenerativa che non può essere dissipata, con il rischio di danni da sovratensione al drive. Anche nei sistemi dotati di resistenza di frenatura, è opportuno evitare questa pratica.
Conclusione: Nelle applicazioni servo ad alta risposta dinamica, la corretta selezione e configurazione di una resistenza di frenatura è fondamentale per garantire il funzionamento stabile del sistema e prevenire danni al drive.