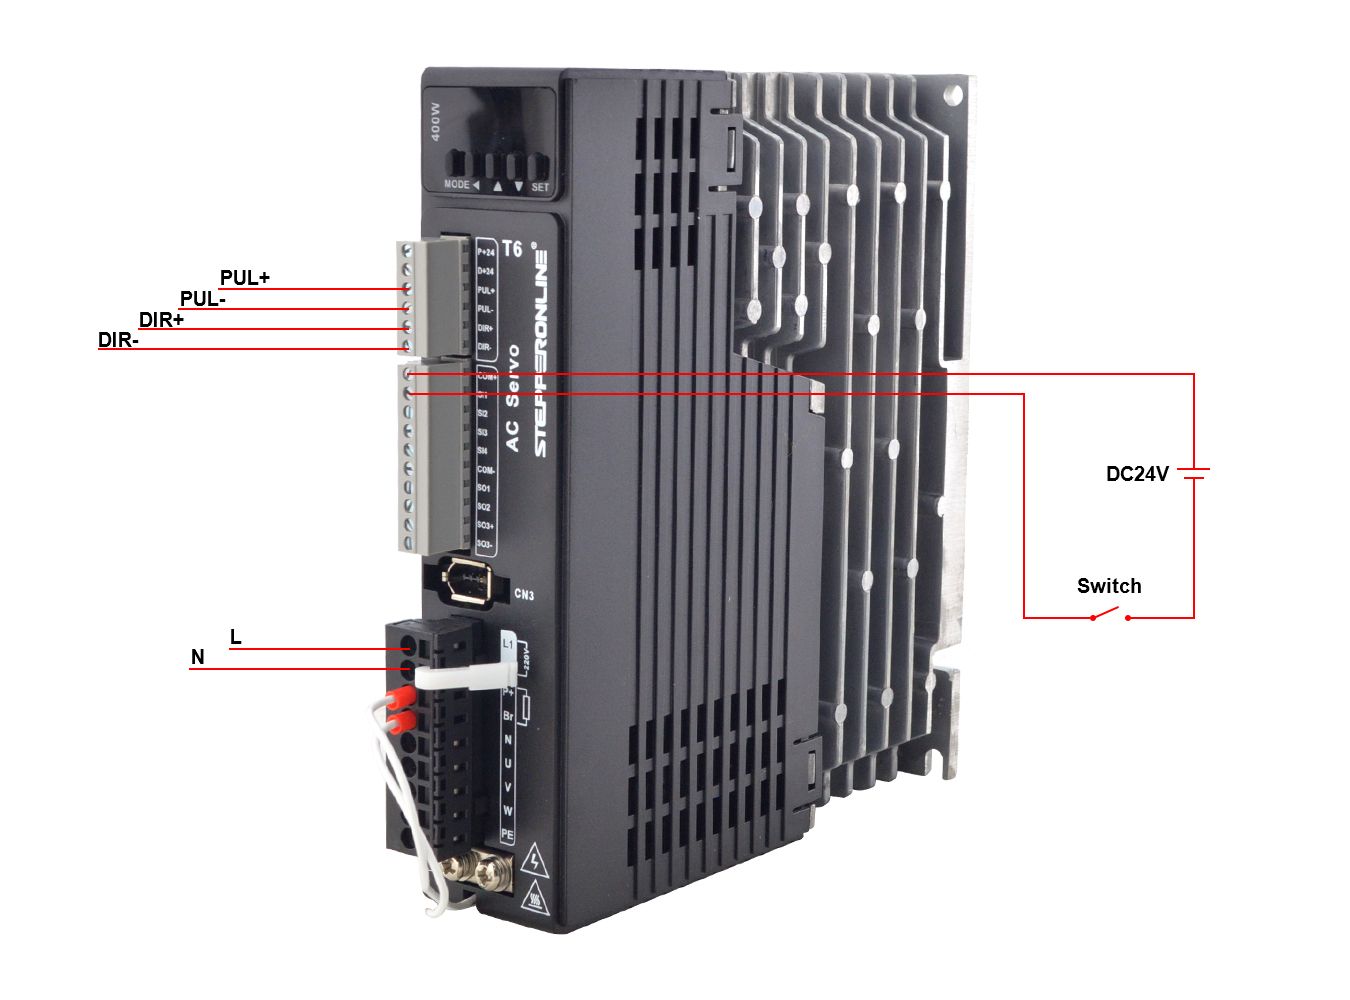
Questo articolo spiega come controllare la posizione di un servomotore T6 utilizzando un ingresso a impulsi esterno a 5V in modalità Pulse + Direction.
Hardware necessario
- Driver e servomotore T6
- Controller esterno (ad es. PLC o motion controller)
- Alimentatore switching DC 24V
- Interruttore
Descrizione della funzione
In modalità Pulse + Direction, il driver T6 riceve i comandi di posizione tramite segnali a impulsi a 5V e la direzione di rotazione tramite segnali di direzione a 5V attraverso il connettore CN1:
- Segnale di impulso (PUL+/PUL-): Collegare ai pin 3 e 4 del connettore CN1. La frequenza degli impulsi determina la velocità del motore e il numero totale di impulsi determina la distanza di percorrenza (posizione).
- Segnale di direzione (DIR+/DIR-): Collegare ai pin 5 e 6 del connettore CN1. Il livello logico di questo segnale determina se il motore ruota in senso orario o antiorario.
Passaggi di implementazione
Importante: Scollegare sempre l'alimentazione prima di effettuare il cablaggio o modificare i collegamenti.
-
Configurare i parametri sul driver T6:
Parametro Valore Descrizione Pr0.01 0 Modalità di controllo: Controllo di posizione Pr0.06 0 Impostazione predefinita Pr0.07 3 Modalità di ingresso impulsi: Pulse + Direction Pr0.08 10000 Rapporto di ingranaggio elettronico Pr4.00 3 Configurazione del segnale di ingresso -
Ciclo di alimentazione del driver — spegnere l'alimentazione, quindi riaccenderla — per applicare le nuove impostazioni dei parametri. Dopo che i parametri hanno effetto, spegnere nuovamente l'alimentazione prima di procedere con il cablaggio.
-
Cablaggio dei segnali di controllo:
- Collegare il segnale a impulsi a 5V dal controller esterno ai pin 3 (PUL+) e 4 (PUL-) del connettore CN1.
- Collegare il segnale di direzione a 5V dal controller esterno ai pin 5 (DIR+) e 6 (DIR-) del connettore CN1.
- Collegare l'alimentatore DC 24V tramite un interruttore al terminale SI1 (Servo Enable).
-
Accendere il sistema per il test.
-
Attivare il servo — prima di avviare il motore, accendere l'interruttore collegato a SI1 per abilitare il servo.
-
Inviare i segnali di impulso e direzione dal controller esterno per comandare la posizione e la direzione di rotazione del motore.
Dimostrazione video
Il seguente video mostra il servomotore T6 che esegue il controllo di posizione tramite ingresso a impulsi a 5V: