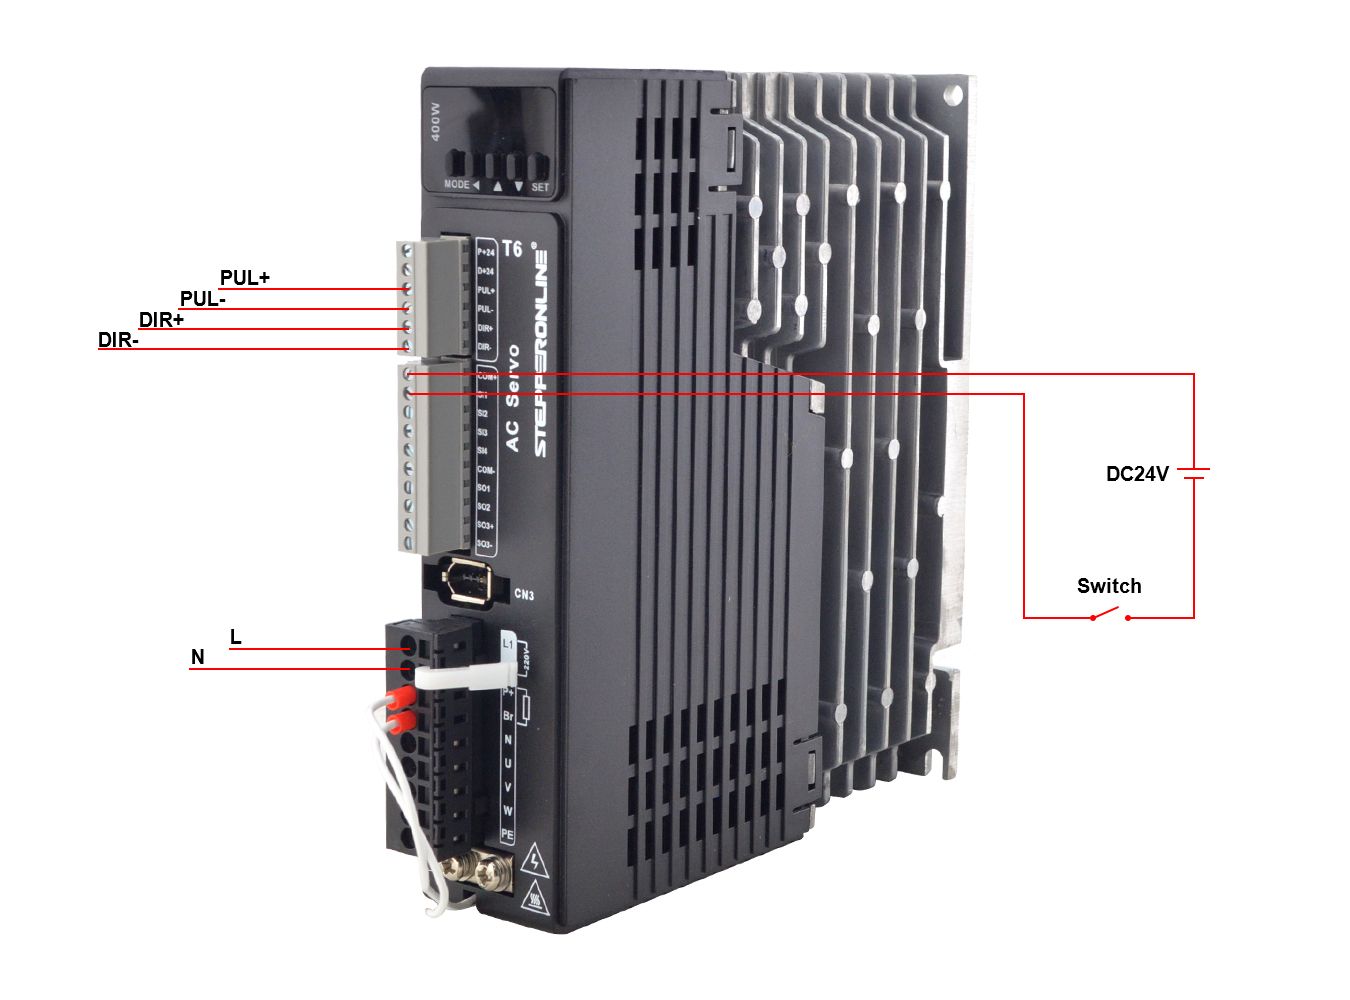
本記事では、パルス+方向モードにおいて、外部5Vパルス入力を使用してT6サーボモーターの位置を制御する方法について説明します。
必要なハードウェア
- T6サーボドライバーとサーボモーター
- 外部コントローラー(例:PLCまたはモーションコントローラー)
- DC 24Vスイッチング電源
- スイッチ
機能説明
パルス+方向モードでは、T6サーボドライバーはCN1コネクタを介して5Vパルス信号で位置指令を、5V方向信号で回転方向を受け取ります:
- パルス信号(PUL+/PUL-): CN1のピン3とピン4に接続します。パルス周波数がモーターの速度を決定し、パルスの総数が移動距離(位置)を決定します。
- 方向信号(DIR+/DIR-): CN1のピン5とピン6に接続します。この信号のロジックレベルにより、モーターが時計回りか反時計回りのどちらに回転するかが決まります。
実装手順
重要: 配線や接続を変更する前に、必ず電源を切断してください。
-
T6ドライバーのパラメータを設定します:
パラメータ 値 説明 Pr0.01 0 制御モード:位置制御 Pr0.06 0 デフォルト設定 Pr0.07 3 パルス入力モード:パルス+方向 Pr0.08 10000 電子ギア比 Pr4.00 3 入力信号設定 -
ドライバーの電源を再投入します — 電源をオフにしてから再度オンにし、新しいパラメータ設定を反映させます。パラメータが有効になった後、配線作業に進む前に再度電源をオフにしてください。
-
制御信号を配線します:
- 外部コントローラーからの5Vパルス信号をCN1のピン3(PUL+)とピン4(PUL-)に接続します。
- 外部コントローラーからの5V方向信号をCN1のピン5(DIR+)とピン6(DIR-)に接続します。
- DC 24V電源をスイッチを介してSI1(サーボイネーブル)端子に接続します。
-
システムの電源をオンにしてテストを行います。
-
サーボを有効にします — モーターを運転する前に、SI1に接続されたスイッチをオンにしてサーボをイネーブルにします。
-
外部コントローラーからパルス信号と方向信号を送信し、モーターの位置と回転方向を指令します。
ビデオデモンストレーション
以下のビデオは、5Vパルス入力による位置制御を行うT6サーボモーターを示しています: