まず、A6サーボドライバのUSBポートについて確認します。
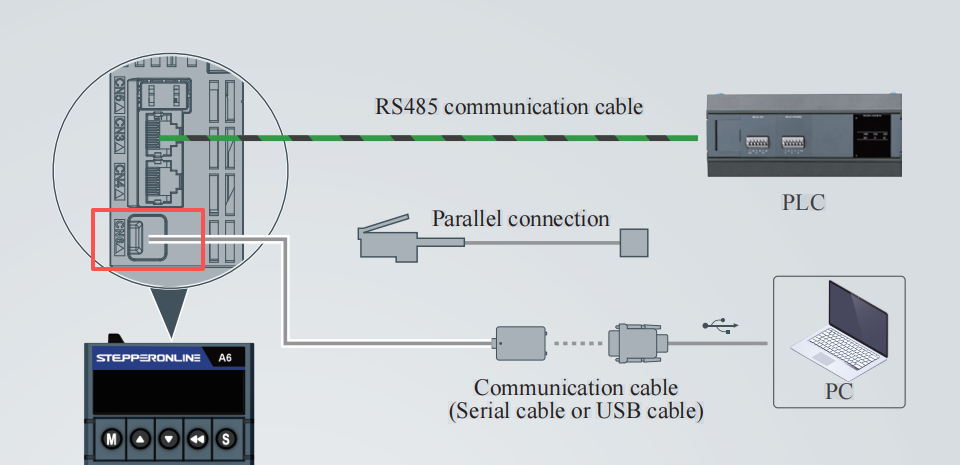
このポートの主な機能は、設定ソフトウェアに接続してパラメータの設定および試運転調整を行うことです。このUSBポートは接続先のホスト(PC)から5Vの電源供給を受け、それがドライバのロジック回路に逆流する可能性があります。
では、非常停止時に主電源が遮断されてもUSBケーブルが接続されたままの場合、USBポートからの5Vでドライバのロジック回路を維持できるでしょうか?
この運用方法は厳禁です。
具体的な理由は以下の通りです。
- 電力不足: USBポート(USB 2.0の場合5V/0.5A)から供給される電力は非常に限られており、ドライバのコアロジック回路、エンコーダフィードバック回路、および通信インタフェースを同時に安定して駆動するには不十分な場合があります。
- 電源投入シーケンス違反: サーボドライバには厳格な電源投入・遮断シーケンスが要求されます。通常運転時は、まずロジック電源を投入し、その後主電源を投入します。電源遮断時はこの逆の順序になります。非常停止時にUSBポートでロジック電源を維持すると、このシーケンスが乱れ、ドライバ内部のステートマシンエラー、レジスタ破損、または通信障害を引き起こす可能性があります。
- 適切なシステムリセットの阻害: 非常停止後、システムは故障ステータスをクリアし、ドライバを再初期化するために完全なリセットを必要とします。ロジック電源が継続して供給されたままだと、ドライバは完全な電源遮断・投入サイクルを完了できない場合があります。これにより、ラッチされた故障やステータスがクリアされず、システムの正常な復旧が妨げられる可能性があります。