ブラシレスドライバのPWM周波数を10 kHz〜16 kHzの範囲に設定することは、安定した速度、低騒音、発熱のバランスを実現するための最適な選択です。
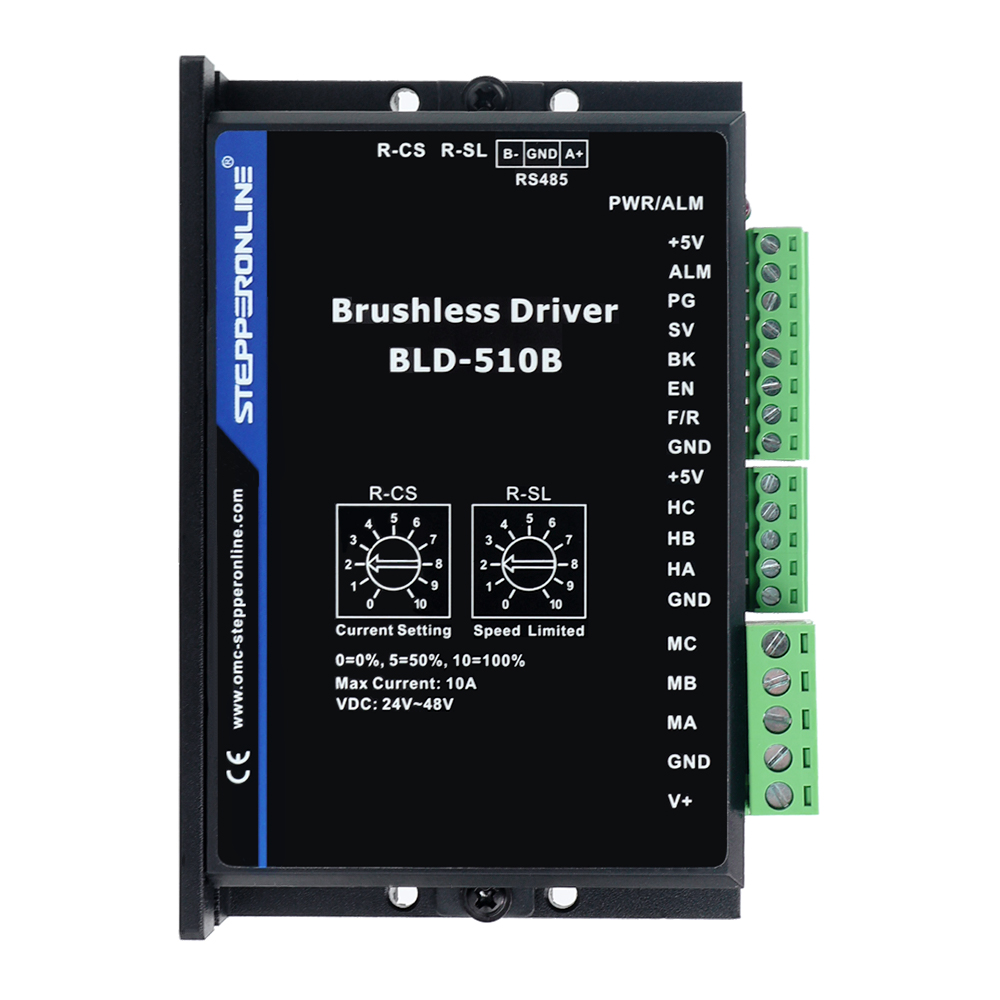
この範囲は、複数の主要な性能要素において総合的に最適なバランスを実現する「スイートスポット」です。
- **低周波数(例:1 kHz〜8 kHz)と比較した場合:**モータの騒音と振動を大幅に低減し、電流の流れを滑らかにすることで、速度安定性を直接向上させます。
- **高周波数(例:20 kHz以上)と比較した場合:**ドライバのスイッチング損失を効果的に抑制し、過度な発熱を防ぎ、システムの長期的な信頼性を確保します。
以下の使用場面を参考に、具体的な周波数値を選択してください。
- 究極の滑らかさを追求する場合:****16 kHzを優先してください。最も滑らかな電流と最小限のトルクリップルを実現し、精密制御用途に適しています。
- 一般的なバランス重視の選択:****12 kHz〜14 kHzの周波数を推奨します。安定性、騒音、温度上昇の最適なバランスを提供し、大多数の自動化機器に適しています。
- 放熱と効率を重視する場合:****10 kHzを選択できます。低周波数よりも大幅に優れた性能を確保しつつ、ドライバの発熱を可能な限り抑えます。
推奨: システムにおいて、14 kHzを起点としてテストを開始し、滑らかさや温度管理のどちらを重視するかに応じて微調整を行うことをお勧めします。