まず、サーボモーターから発生する異音は、本質的に高周波振動であることを理解することが重要です。この高周波振動はモーター構造体および周囲の空気を介して伝播し、聴覚で認識できる異音やきしみ音として発生します。主な原因は以下の通りです。
1. 機械的共振(最も一般的な原因)
- 接続剛性の不足: モーターと負荷(ボールねじ、ベルト、ギアなど)の接続部に剛性が不足しています。
- 解決策: モーターと負荷間のカップリング、タイミングベルト、ギアなどの接続部品が確実に固定されており、緩みやバックラッシュがないことを確認してください。遊びのある接続部品は交換または調整してください。
- 取付ベースの剛性不足または緩み: モーターおよび負荷の取付ベースプレートの剛性が不足しているか、確実に固定されていません。
- 解決策: 取付ベースプレートに十分な剛性があり、すべての取付ボルトが規定トルクで締め付けられていることを確認してください。必要に応じて補強リブを追加するか、より厚い取付プレートを使用してください。
- 負荷構造の固有振動数が低い: 負荷自体の設計上の固有振動数が低くなっています。
- 解決策: 構造上可能であれば、モーターまたは負荷に減衰材(ゴムパッドなど)やマスブロックを追加し、機械系全体の固有振動数を異音が発生する周波数帯域からずらしてください。
2. サーボゲイン調整の不適切
- 剛性過大(ゲインが高すぎる): 応答速度を上げるために、速度ループゲインまたは位置ループゲインが高すぎます。これによりモーターが「過剰反応」し、微修正を継続的に行って高周波振動および異音が発生します。これは試運転時に一般的に発生します。
- 剛性不足(ゲインが低すぎる): 高周波異音の原因にはなりにくいですが、システムの応答遅延、位置決め時のオーバーシュートなどの問題が発生する可能性があります。
解決策:
- パラメータC00.05(制御モード選択)を確認し、ドライブが正しい制御モードで動作していることを確認してください。制御モードの設定が不適切だと、不安定性や騒音の原因となります。
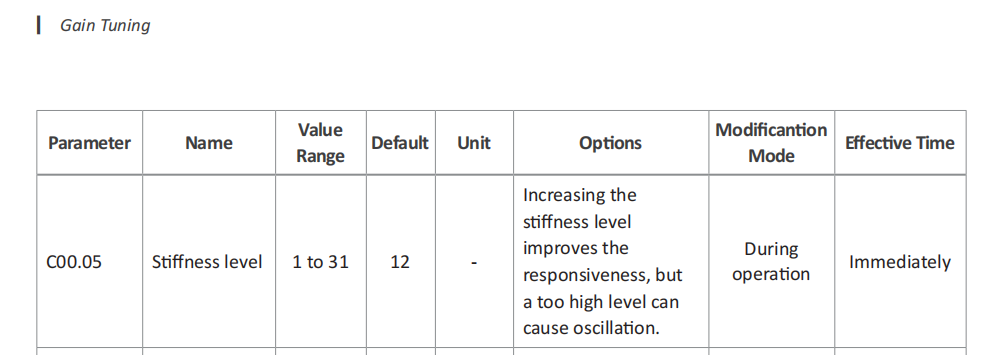
- **速度ループゲイン(C01.01)**を低減してみてください。このパラメータは騒音に最も大きな影響を与えます。小さな刻み幅(例:10%~20%)で低減し、異音が改善されるか観察してください。低減後に応答が遅くなりすぎるか、追従誤差が発生した場合は、**速度ループ積分時定数(C01.02)および位置ループゲイン(C01.00)**を適宜微調整して補償してください。
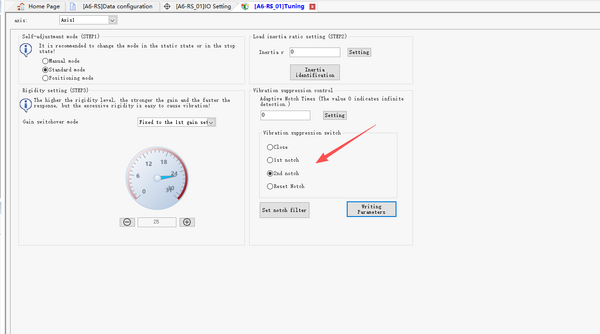
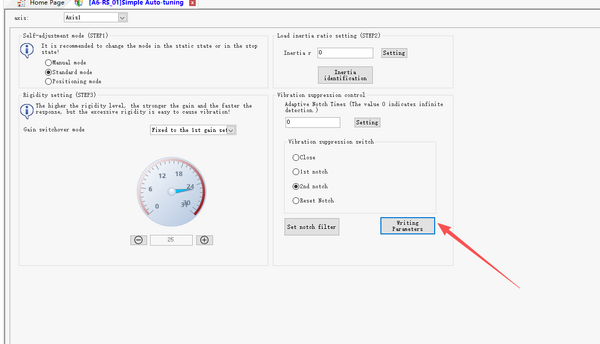
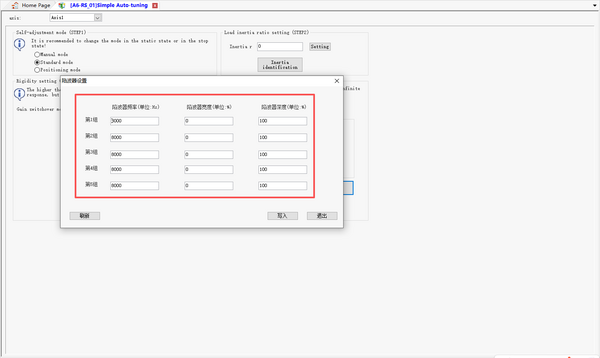
- ノッチフィルタの使用: A6サーボドライブには通常、適応型ノッチフィルタが内蔵されています。この機能は特定の共振周波数を自動的に検出し、抑制します。この機能を有効にすることを強く推奨します。システムの共振点を自動的に特定し、その周波数で大幅な減衰を提供し、異音を効果的に除去します。ノッチフィルタの設定については、以下の操作ガイドに示すようにソフトウェアにアクセスしてください。
まとめとして、A6サーボの異音が発生した場合は:
- まず、機械的取付の剛性と締結状態を点検してください。
- 次に、A6ドライブソフトウェアにアクセスし、適応型ノッチフィルタを有効にし、速度ループゲイン(C01.01)を適切に低減してください。
- 上記の手順後も騒音が許容できないほど大きい場合は、キャリア周波数(PWMスイッチング周波数)の増加を検討してください。注意: キャリア周波数を高くすると、ドライブの放熱量と電磁妨害(EMI)が増加します。A6ユーザーマニュアルで指定された最大値を超えないようにし、十分な冷却とEMC適合性を確認してください。