Öncelikle, servo motordan gelen vızıltı sesinin temelde yüksek frekanslı bir titreşim olduğunu anlamak önemlidir. Bu yüksek frekanslı titreşim, motor yapısı ve çevresindeki hava yoluyla iletilerek duyulabilir bir vızıltı veya tiz ses oluşturur. Temel nedenleri aşağıdaki gibidir:
1. Mekanik Rezonans (En Yaygın Neden)
- Yetersiz Bağlantı Sertliği: Motor ile yük (örneğin bilyalı vida, kayış, dişli) arasındaki bağlantının sertliği yetersizdir.
- Çözüm: Motor ile yük arasındaki kaplinler, zamanlama kayışları, dişliler ve diğer bağlantı elemanlarının gevşeklik veya boşluk kalmayacak şekilde sağlamca sabitlendiğinden emin olun. Boşluğu olan bağlantıları değiştirin veya ayarlayın.
- Zayıf veya Gevşek Montaj Tabanı: Motor ve yükün monte edildiği taban plakasının sertliği yetersizdir veya sağlam şekilde sabitlenmemiştir.
- Çözüm: Montaj taban plakasının yeterli sertliğe sahip olduğundan ve tüm montaj cıvatalarının belirtilen tork değerine kadar sıkıldığında emin olun. Gerekirse takviye kaburgaları ekleyin veya daha kalın bir montaj plakası kullanın.
- Yük Yapısının Düşük Doğal Frekansı: Yükün kendisi düşük bir doğal tasarım frekansına sahiptir.
- Çözüm: Yapı elveriyorsa, motor veya yüke sönümleme malzemeleri (örneğin kauçuk pedler) veya kütle blokları ekleyerek tüm mekanik sistemin doğal frekansını vızıltıyı tetikleyen aralığın dışına kaydırmayı deneyin.
2. Hatalı Servo Kazanç Ayarı
- Aşırı Sertlik (Kazanç Çok Yüksek): Tepki hızını artırmak için hız döngüsü kazancı veya konum döngüsü kazancı çok yüksek ayarlanmıştır. Bu durum motorun "aşırı tepki" vermesine, sürekli mikro düzeltmeler yapmasına ve yüksek frekanslı salınım ile vızıltı oluşmasına neden olur. Bu durum genellikle devreye alma sırasında sıkça karşılaşılan bir sorundur.
- Yetersiz Sertlik (Kazanç Çok Düşük): Yüksek frekanslı vızıltıya yol açma olasılığı daha düşük olsa da sistem tepkisinin yavaşlamasına, konumlamada aşım (overshoot) oluşmasına ve diğer sorunlara neden olabilir.
Çözümler:
- C00.05 parametresini (Kontrol Modu Seçimi) kontrol ederek sürücünün doğru kontrol modunda çalıştığını doğrulayın. Yanlış kontrol modu ayarları kararsızlığa ve gürültüye katkıda bulunabilir.
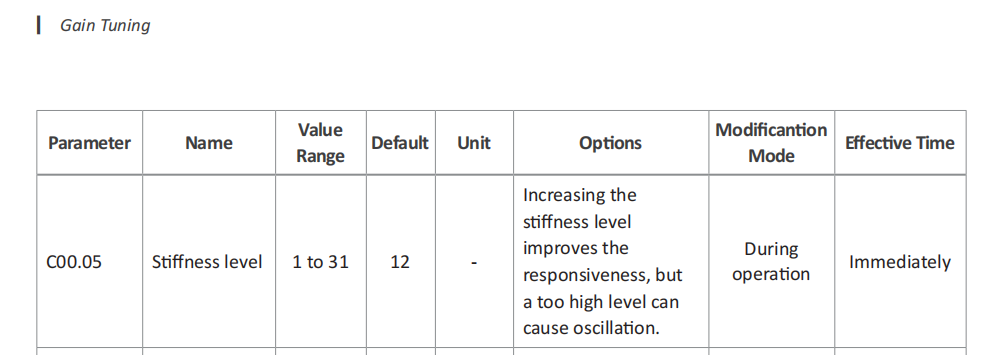
- Hız Döngüsü Kazancını (C01.01) düşürmeyi deneyin. Bu parametre gürültü üzerinde en belirgin etkiye sahiptir. Küçük adımlarla (örneğin %10–%20) azaltın ve vızıltının iyileşip iyileşmediğini gözlemleyin. Düşürme sonrası tepki çok yavaşlar veya takip hatası ortaya çıkarsa, telafi etmek için Hız Döngüsü İntegrasyon Zaman Sabitini (C01.02) ve Konum Döngüsü Kazancını (C01.00) buna göre ince ayar yapın.
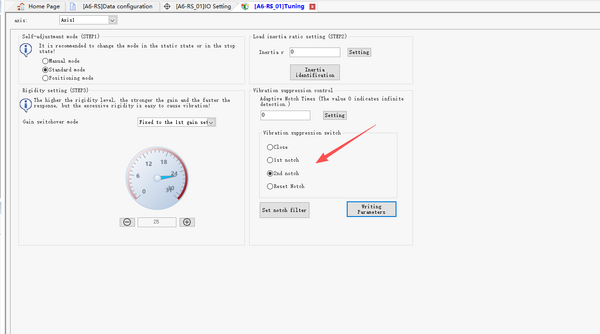
- Çentik Filtresini Kullanın: A6 servo sürücüde genellikle yerleşik bir Uyarlanabilir Çentik Filtresi (Adaptive Notch Filter) bulunur. Bu işlev belirli rezonans frekanslarını otomatik olarak algılar ve bastırır. Bu özelliği etkinleştirmeniz şiddetle tavsiye edilir. Sistemin rezonans noktasını otomatik olarak belirler ve o frekansta önemli bir zayıflama sağlayarak vızıltıyı etkili bir şekilde ortadan kaldırır. Çentik filtresi ayarları için lütfen aşağıdaki kullanım kılavuzunda gösterildiği şekilde yazılıma erişin:
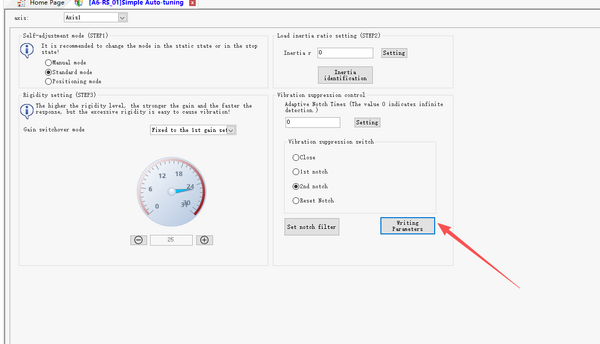
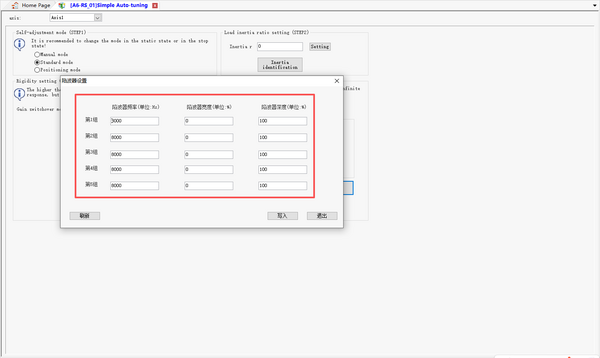
Özetle, A6 servo vızıltısı ile karşılaşıldığında:
- Öncelikle mekanik montajı sertlik ve sıkılık açısından kontrol edin.
- Ardından A6 sürücü yazılımına erişin, Uyarlanabilir Çentik Filtresini etkinleştirin ve Hız Döngüsü Kazancını (C01.01) uygun şekilde düşürün.
- Yukarıdaki adımlardan sonra gürültü hala kabul edilemez düzeyde yüksekse, taşıyıcı frekansı (PWM anahtarlama frekansı) artırmayı düşünebilirsiniz. Not: Daha yüksek taşıyıcı frekansı, sürücü ısı dağılımını ve elektromanyetik girişimi (EMI) artırır. Değerin A6 kullanıcı kılavuzunda belirtilen maksimum değeri aşmadığından emin olun ve yeterli soğutma ile EMC uyumluluğunu doğrulayın.