- EtherCAT Veri Yolu Genel Bakış
EtherCAT, geleneksel saha veri yolu sistemlerine göre birçok açıdan üstün performans gösteren yaygın olarak kullanılan bir endüstriyel Ethernet protokolüdür. Temel avantajlarından biri kullanım kolaylığıdır.
- Uygulama Özellikleri
EtherCAT veri yolu uygulamaları aşağıdaki özelliklere sahiptir:
- Esnek Topoloji: Hemen hemen her ağ topolojisini destekler.
- Maksimum Kablo Uzunluğu 1000 Metre: Düğümler arasındaki kablo uzunluklarının eşleştirilmesi veya hassas şekilde hesaplanması gerekmez.
- Otomatik Slave Adres Atama.
- Sabit 100 Mbps İletişim Hızı.
- Minimum iletişim parametresi yapılandırması gerektirir.
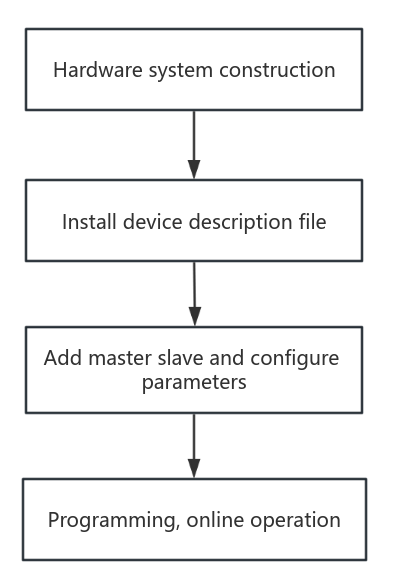
- Hata Ayıklama Adımları
- Örnek
Bu eğitimde StepperOnline EtherCAT AC servo T7 ve Omron NJ501-1500 kontrolör örnek olarak kullanılmıştır.
Adım 1: Donanım Sistemi Kurulumu
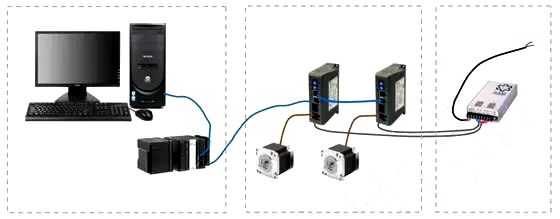
Donanım sistemi master, slave'ler ve iletişim kablolarından oluşur. Aşağıdaki şekil, NJ501-1500 ile iki adet T7 servo sürücü arasındaki ağ bağlantısının şematik diyagramını göstermektedir.
- Sysmac Studio programlama ortamını bilgisayara yükleyin.
- Kontrolörün Ethernet portunu bilgisayarın ağ portuna bağlayın.
- Kontrolörün EtherCAT portunu ilk servo sürücünün ECAT IN portuna bağlayın.
- İlk servo sürücünün ECAT OUT portunu bir sonraki servo sürücünün ECAT IN portuna bağlayın. (Diyagramda iki adet T7 servo sürücü gösterilmekle birlikte, bu örnek tek bir T7'nin kontrolünü göstermektedir. Birden fazla servo sürücünün kontrol prosedürü aynı şekildedir.)
Adım 2: Cihaz Tanım Dosyasını (ESI Dosyası) Yükleyin
Cihaz tanım dosyası T7-EC_V1.03.xml dosyasını programlama ortamının ilgili kurulum dizinine kopyalayın: OMRON\SysmacStudio\IODeviceProfiles\EsiFiles\UserEsiFiles
Adım 3: Master ve Slave'leri Ekleyin ve Parametreleri Yapılandırın
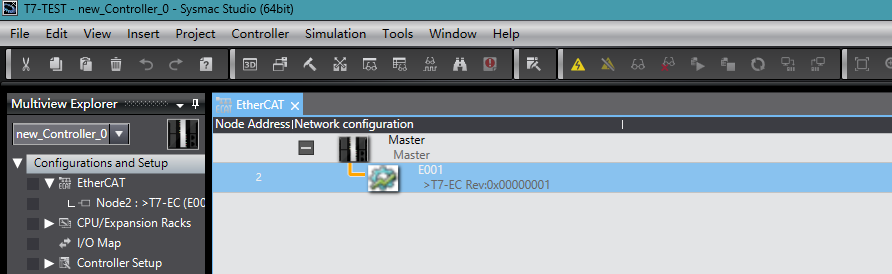
- Sysmac Studio programlama ortamını açın, yeni bir proje oluşturun ve kontrolör modelini ve yazılım sürümünü seçin.
- Configuration and Settings > EtherCAT Master altında düğümleri ekleyin.
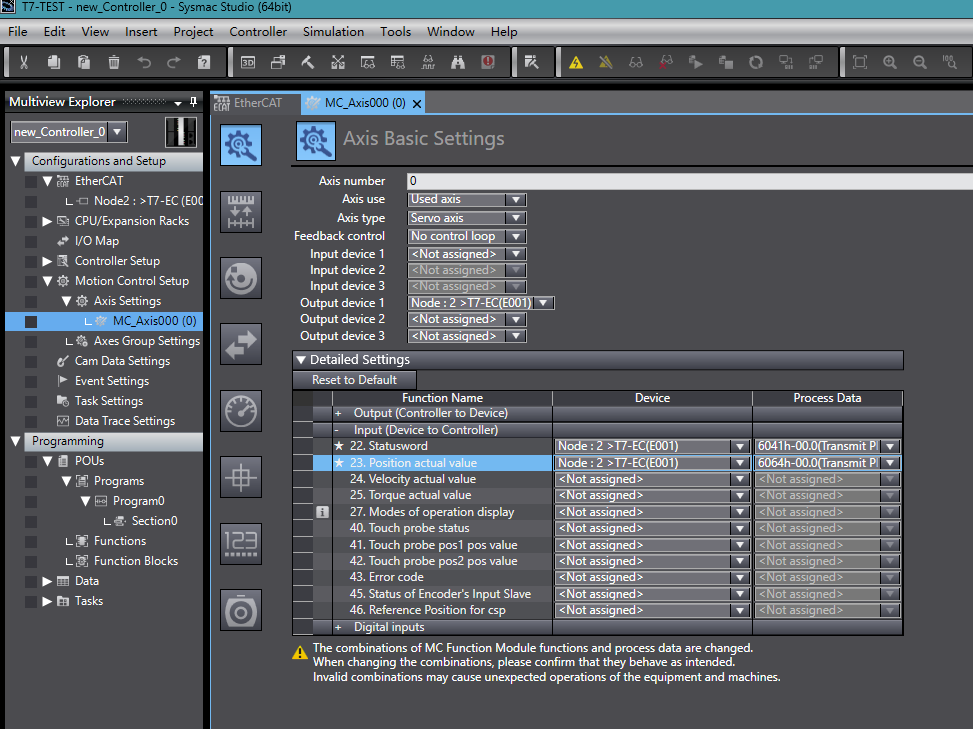
- Motion Control Settings > Axis Settings bölümünde sağ tıklayarak bir eksen ekleyin ve şekilde gösterildiği gibi eksen parametrelerini yapılandırın.
Adım 4: Programlama ve Çevrimiçi Çalışma
Programming > POUs > Program > Program0 > Section0 yolunu izleyerek bir program ekleyin.
Çevrimiçi çalışma: Programın hatasız derlendiğini doğruladıktan sonra iletişim bağlantısını kurun ve programı kontrolöre indirin. Ardından:
- Servo sürücüyü etkinleştirmek için "enc" değişkenini TRUE olarak ayarlayın.
- Göreceli konumlandırmayı başlatmak için "relative1" fonksiyon bloğunu tetikleyin.
- Servo sürücüyü durdurmak için "stop1" fonksiyon bloğunu tetikleyin.
Temel EtherCAT çevrimiçi kurulumu ve devreye alma işlemini tamamladınız.