Darbe Sinyali Kontrolü (Konum Kontrol Modu)
Bu, servo kontrolü için en yaygın ve sezgisel yöntemdir. Kontrol cihazı (PLC veya hareket kontrol kartı gibi), motoru bir darbe dizisi göndererek kontrol eder. A6-RS/T6-RS ve DSY-RS servo motorlarımız bu kontrol modunu desteklemektedir.
Çalışma Prensibi Şeması:
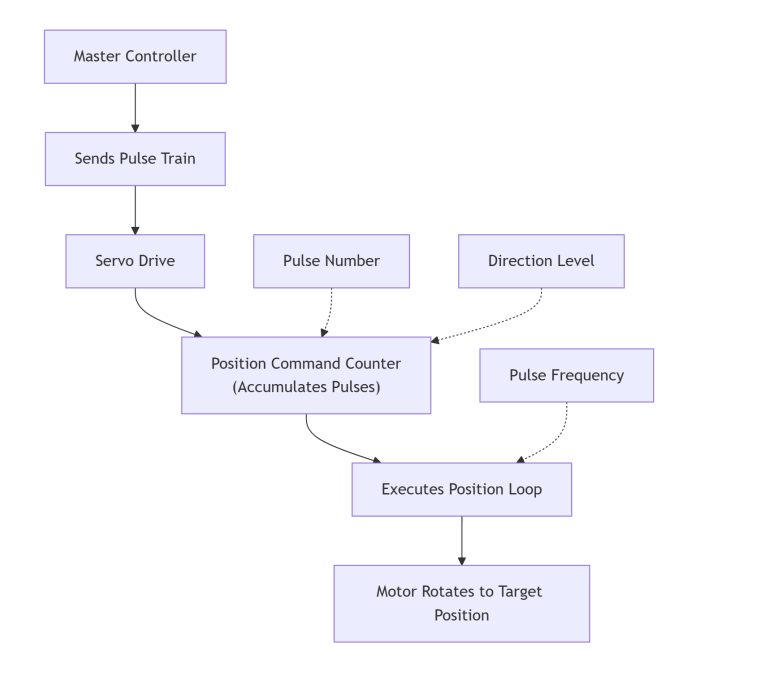
1.1. Darbe Sayısı: Sürücüde dahili bir konum komut sayacı bulunur. Alınan her darbe, sayacı bir artırır (veya azaltır). Örneğin, sürücü parametresi "devir başına 10.000 darbe" olarak ayarlanmışsa, 10.000 darbe göndermek motorun tam olarak 360 derece dönmesini sağlar.
1.2. Darbe Frekansı: Frekans, motorun hareketi gerçekleştirme hızını belirler. Daha yüksek frekans, daha yüksek motor hızı anlamına gelir.
1.3. Yön Sinyali: Yüksek veya düşük seviye sinyali, darbe sayacının yukarı mı yoksa aşağı mı sayacağını belirleyerek motorun ileri veya geri dönüşünü kontrol eder.
1.4. Özellikler: Bu modda kontrol cihazı, motorun her adımsal hareketini gerçek zamanlı olarak kontrol eder. Darbe iletimi durduğunda, motor hedef konuma ulaştığında durur. Bu, darbe darbe izlemeli bir kontrol yöntemidir.
PWM Sinyal Kontrolü (Hız/Tork Kontrol Modu)
Bu uygulamada PWM sinyali doğrudan darbe komutu olarak kullanılmaz; bunun yerine bir analog gerilime filtrelenerek hız veya tork referansı olarak kullanılır. A6-RS servo motorlarımız PWM sinyal kontrolünü de desteklemektedir.
Çalışma Prensibi Şeması:
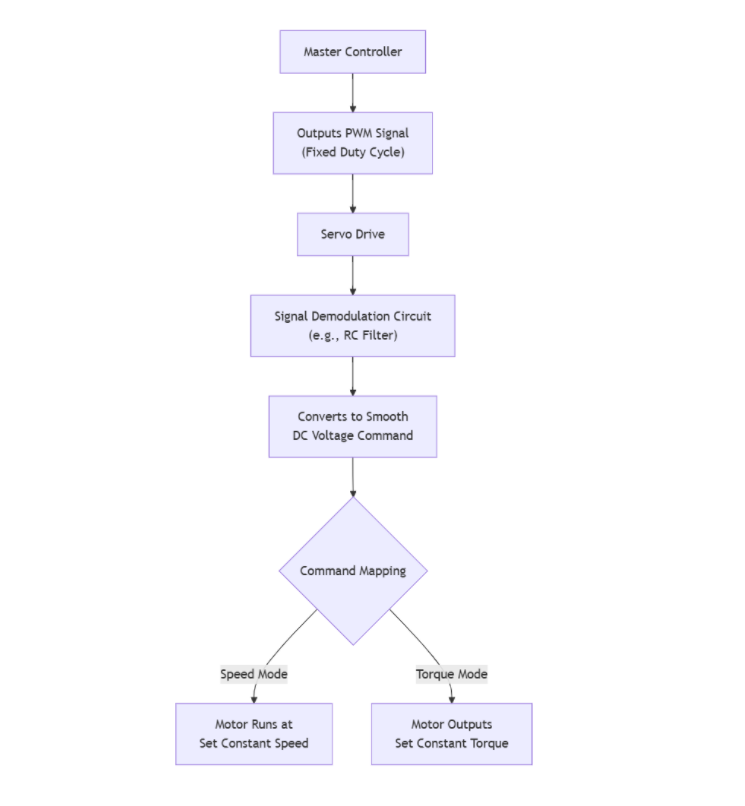
2.1. Sinyal Filtreleme: Servo sürücü, gelen PWM kare dalgasını düzgün bir DC gerilime dönüştüren dahili bir donanım devresi (RC alçak geçiren filtre gibi) içerir. Örnek (gerçek eşleştirme sürücü parametrelerine bağlıdır): %50 görev döngüsü 0V'ye, %10 görev döngüsü -5V'ye ve %90 görev döngüsü +5V'ye karşılık gelebilir.
2.2. Komut Eşleştirmesi: Elde edilen DC gerilim değeri, hız veya tork komutu olarak kullanılır.
- Hız Modu: -10V ile +10V, motorun maksimum geri dönüş hızından maksimum ileri dönüş hızına karşılık gelir.
- Tork Modu: -10V ile +10V, motorun maksimum geri dönüş torkundan maksimum ileri dönüş torkuna karşılık gelir.
2.3. Özellikler: Bu modda kontrol cihazı bir hedef değer belirler. Örneğin, sabit bir görev döngüsü ayarlamak, kontrol cihazının sürekli sinyal göndermesine gerek kalmadan motorun buna karşılık gelen sabit bir hızda dönmesini sağlar. Bu, set noktası tabanlı bir kontrol yöntemidir.
Özet ve Seçim Tavsiyeleri
| Gereksinimler | Önerilen Kontrol Yöntemi |
|---|---|
| Konum ve hareket yörüngesinin hassas kontrolü gerektiğinde (ör. noktadan noktaya, enterpolasyonlu hareket) | Darbe Sinyali (Konum Modu) |
| Sabit hızın korunması gerektiğinde (ör. konveyör bantları, karıştırıcılar) | PWM Sinyali (Hız Modu) veya Analog Gerilim |
| Sabit torkun korunması gerektiğinde (ör. vida sıkma, sargılama) | PWM Sinyali (Tork Modu) veya Analog Gerilim |