Tutma torku, statik tork olarak da bilinir ve bir step motorun enerjili olduğu ancak dönmediği (yani sabit durumda) halde üretebileceği maksimum torku ifade eder.
Bunu sezgisel bir şekilde anlamak için şu örneği düşünebilirsiniz: Step motorun sargılarına anma akımını uyguladığınızda (mil kilitli durumda) ve ardından motor milini bir anahtarla döndürmeye çalıştığınızda, manyetik direnci yenip dönmeyi başlatmak için belirli bir kuvvet uygulamanız gerekir. Motor milini döndürmeye başlamak için gereken minimum tork, tutma torkudur.
Temel Özellikler
- Statik Bir Değer: Tutma torku, sıfır hızda ölçülür ve motorun sabit durumdayken "kilitleme" veya "kendini kilitleme" kapasitesini temsil eder.
- Maksimum Tork Noktası: Tutma torku, step motorun sağlayabileceği teorik maksimum torktur.
- Akımla Orantılı: Tutma torkunun büyüklüğü, sargılardan geçen akımla doğrudan ilişkilidir. Uygulanan akım ne kadar yüksekse (motor ve sürücü için izin verilen maksimum akımı aşmamak kaydıyla), tutma torku da o kadar büyük olur.
- Çalışma Torku Değildir: Bu ayrım son derece önemlidir. Motor dönmeye başladığında, çıktılayabildiği gerçek tork ("çalışma torku" olarak adlandırılır), hız arttıkça önemli ölçüde düşer ve her zaman tutma torkundan düşük kalır. Bunun temel nedeni, motor sargılarının endüktansı ve dönüş sırasında oluşan ters EMF gibi faktörlerdir.
Tutma Torkunun Mühendislik Açısından Önemi
- Motor Seçiminin Temel Dayanağı: Tutma torku, farklı step motor modellerini seçmek ve karşılaştırmak için kullanılan temel parametrelerden biridir. Motorun tork kapasitesini doğrudan yansıtır. Örneğin, doğrusal hareket uygulamalarında ağır bir yükün taşınması gerektiğinde, önce gerekli torku hesaplar ve ardından tutma torku bu değeri aşan bir motor seçersiniz.
- Konum Koruma: Motorun sabit durumdayken konumunu sağlam tutması gereken uygulamalarda (örneğin, 3D yazıcıda baskı duraklaması sırasında nozul veya robotik kolun hedef konuma ulaştıktan sonra sabit kalması), yüksek tutma torku, dış kuvvetler altında konum kaymasını önler.
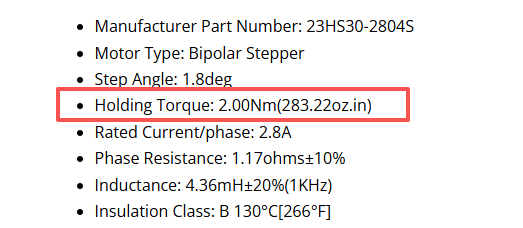
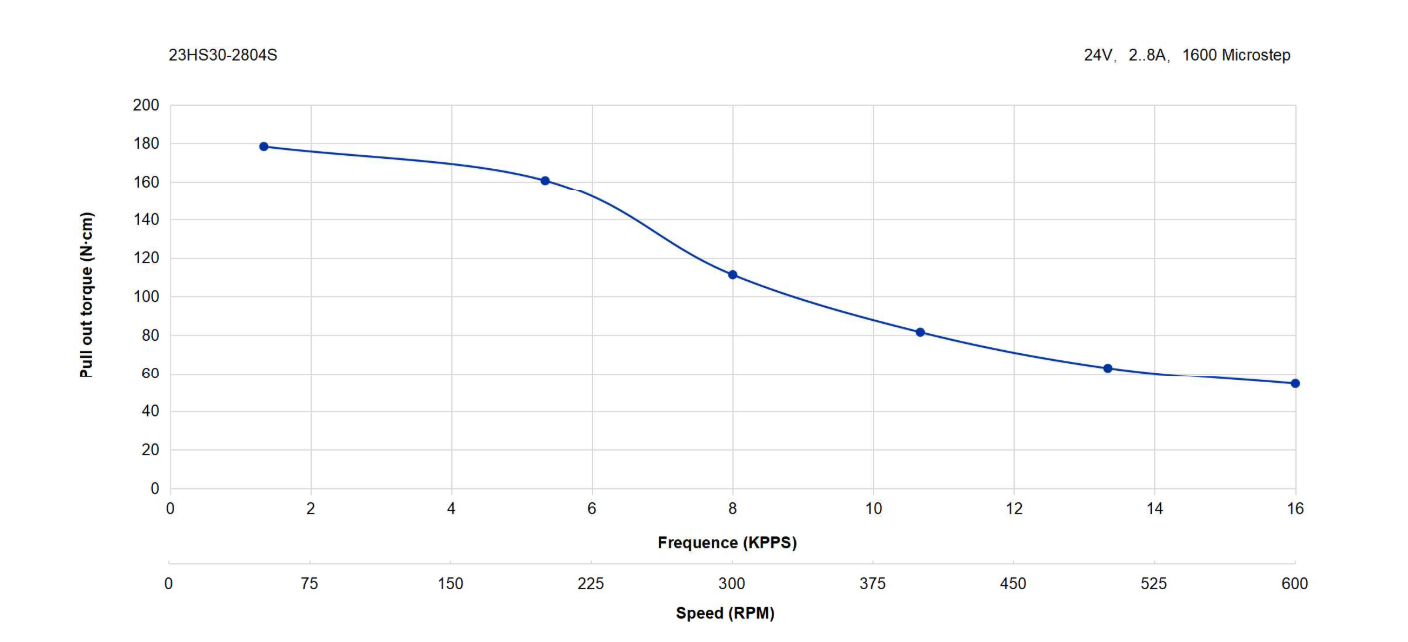
Şekilde görüldüğü gibi, 23HS30-2804S model step motorun statik tutma torku 2 Nm'dir. Ancak gerçek çalışma sırasında, dinamik torku hız arttıkça azalır. Bu durum, hız-tork eğrisinde de açıkça görülmektedir; maksimum çalışma torku değerlerinin tamamı, statik tutma torku değerinin altındadır.
I. Sargıların Endüktif Özellikleri
Step motorun stator sargıları önemli endüktif bileşenlerdir. Endüktörün temel özelliği, akımdaki değişimlere direnç göstermesidir. Statik koşullarda, sargılardan sabit bir DC akım geçer; akım sabit olduğundan endüktans herhangi bir direnç oluşturmaz.
Ancak motorun dönmesi gerektiğinde, sürücü sargılara yüksek frekanslı darbe gerilim sinyalleri göndererek manyetik alanı hızla değiştirir. İşte bu noktada endüktans kritik bir soruna yol açar: akım, gerilimdeki değişime kıyasla çok daha yavaş yükselir.
- Düşük hızlarda: Darbe frekansı düşük olduğundan, akımın anma değerine yükselmesi için nispeten yeterli süre vardır. Sonuç olarak tork, tutma torkuna yakın kalır.
- Orta ve yüksek hızlarda: Darbe frekansı artar ve her bir darbenin süresi son derece kısalır. Akım, bir sonraki darbe gelmeden önce tepe değerine ulaşacak yeterli süreyi bulamaz. Bu durum, sargılardaki ortalama akımın önemli ölçüde düşmesine neden olur.
Sonuç: Tork, akımla orantılıdır. Endüktans, akımın hızla yükselmesini engellediğinden, dönüş sırasındaki ortalama akım statik akımdan düşük kalır. Dolayısıyla gerçek çıkış torku, tutma torkundan mutlaka daha düşüktür.
II. Ters EMF (Elektromotor Kuvvet)
Step motor döndüğünde, yalnızca bir motor olarak değil, aynı zamanda bir jeneratör olarak da çalışır. Dönen kalıcı mıknatıslı rotor, stator sargılarının manyetik alan çizgilerini keserek elektromanyetik indüksiyon yasasına göre, sürüş gerilimine karşı koyan bir indüklenmiş elektromotor kuvvet (EMF) üretir. Buna Ters EMF denir.
- Etkisi: Ters EMF, sürücü tarafından sağlanan gerilimin bir kısmını dengeler. Ohm yasasına göre, sargılar üzerindeki efektif gerilim düşer ve akımı sargılardan geçirmek zorlaşır.
- Hızla İlişkisi: Ters EMF'nin büyüklüğü, dönüş hızıyla orantılıdır. Hız ne kadar yüksekse, ters EMF o kadar büyük olur; akıma karşı koyma etkisi o kadar güçlü hale gelir ve tork düşüşü o kadar şiddetli olur.
Önemli İlişki: Ters EMF bağımsız bir neden değil, motor döndüğünde elektromanyetik indüksiyonun kaçınılmaz bir sonucudur. Yüksek endüktansa sahip bir motor, genellikle daha yüksek ters EMF de üretir. Dolayısıyla endüktans neden____, ters EMF ise ___sonuçtur; birlikte, hız arttıkça torkun düşmesine yol açarlar.
III. Diğer Kayıplar
Yüksek hızlı çalışma sırasında, motorun nüvesindeki manyetik alan yüksek frekansta değişerek girdap akımı kayıpları ve histerezis kayıpları oluşturur. Bu enerji ısı olarak yayılır ve mekanik işe dönüştürülemez; bu da motorun çıkış verimliliğini ve kullanılabilir torkunu daha da düşürür.
Bu nedenle, bir step motor seçerken, çalışma sırasında yükü sürme kapasitesini değerlendirmek için asla yalnızca tutma torkuna güvenmemelisiniz. Web sitemizde sağlanan tork-hız eğrisine mutlaka başvurmalısınız. Motorun, uygulamanızın gerektirdiği maksimum hızda yük direncinden hâlâ büyük bir tork sağlayabildiğinden emin olun ve adım kaybını önlemek için yeterli bir güvenlik payı (genellikle %30–%50) bırakın.