1. Üst Bilgisayardan (Host Controller) Servo Motor Enkoder Konumunun Okunması
Servo motor enkoderleri, sürücünün arka kontrol kartındaki dijital giriş/çıkış (DI/DO) devreleri aracılığıyla konum verilerini bir üst bilgisayara (host controller) iletebilir.
Bir PLC bir servo veya step sistemi kontrol ettiğinde, konum belirleme için genellikle enkoder geri bildirimi gerekmez. PLC, talimatları aracılığıyla servo sürücüye konum darbeleri gönderir ve sürücünün dahili konum döngüsü konum geri bildirimini yönetir.
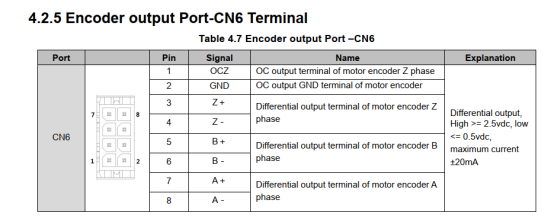
Çoğu servo sürücü, darbe bölme çıkış işlevine sahiptir. Üst bilgisayarın enkoder verilerini bağımsız olarak alması gerekiyorsa, motorun enkoder darbeleri bölünmüş biçimde çıkış olarak verilebilir ve üst sistemin kapalı döngü kontrolü için bir referans olarak kullanılabilir.
T6 serisi için darbe bölme çıkış arayüzü CN6'dır. Kablolama şeması aşağıda gösterilmiştir:
2. Üst Bilgisayardan (Host Controller) Step Motor Enkoder Konumunun Okunması
Kapalı döngü bir step motor sisteminde, üst bilgisayar sürücüye darbe göndererek motoru sürer. Darbe frekansı hızı, darbe sayısı ise konumu kontrol eder. Aynı zamanda sürücü, motorun gerçek konumunu ve hızını bildirmek için darbe sayısı verilerini üst bilgisayara geri iletir.
Bu tür bir kontrolü uygulamak için PLC'nin veri yolu (bus) iletişimini desteklemesi gerekir—RS-485 veya EtherCAT. Sürücünün de ilgili veri yolu protokolünü desteklemesi gerekir. Bu, üst bilgisayarın veri yolu mesajları aracılığıyla doğrudan konum ve hız verilerini almasını sağlar.
Step motor enkoderleri hakkında: Sattığımız tüm step motorlar, çok turlu geri bildirime sahip artımlı (incremental) enkoderler kullanır. Bazı enkoderlerde Z fazı sinyali bulunurken, bazılarında bulunmaz. Z fazı sinyali olmayan enkoderlerde homing (sıfırlama) işlevi yoktur ve mutlak konum belirlenemez. Z fazı sinyali bulunan enkoderlerde, konum okuma ve sıfırlama işlevini etkinleştirmek için üst bilgisayarda bir homing rutini programlanmalıdır.