1. 호스트 컨트롤러에서 서보 모터 엔코더 위치 읽기
서보 모터 엔코더는 드라이브 후면 제어 보드의 디지털 입력/출력(DI/DO) 회로를 통해 호스트 컨트롤러(상위 컴퓨터)에 위치 데이터를 전달할 수 있습니다.
PLC가 서보 또는 스테퍼 시스템을 제어할 때, 일반적으로 위치 결정을 위해 엔코더 피드백이 필요하지 않습니다. PLC는 명령어를 통해 서보 드라이브에 위치 펄스를 전송하며, 드라이브 내부의 위치 루프가 위치 피드백을 처리합니다.
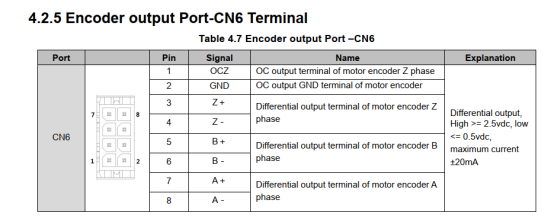
대부분의 서보 드라이브에는 펄스 분할 출력 기능이 포함되어 있습니다. 호스트 컨트롤러가 엔코더 데이터를 독립적으로 수신해야 하는 경우, 모터의 엔코더 펄스를 분할된 형태로 출력하여 호스트 시스템의 폐루프 제어에 대한 기준 신호로 사용할 수 있습니다.
T6 시리즈의 경우, 펄스 분할 출력 인터페이스는 CN6입니다. 배선도는 아래와 같습니다:
2. 호스트 컨트롤러에서 스테퍼 모터 엔코더 위치 읽기
폐루프 스테퍼 모터 시스템에서 호스트 컨트롤러는 드라이버에 펄스를 전송하여 모터를 구동합니다. 펄스 주파수는 속도를 제어하고, 펄스 수는 위치를 제어합니다. 동시에 드라이버는 펄스 수 데이터를 호스트 컨트롤러로 전송하여 모터의 실제 위치와 속도를 보고합니다.
이러한 유형의 제어를 구현하려면 PLC가 버스 통신(RS-485 또는 EtherCAT)을 지원해야 합니다. 드라이버도 해당 버스 프로토콜을 지원해야 합니다. 이를 통해 호스트 컨트롤러는 버스 메시지를 통해 위치 및 속도 데이터를 직접 검색할 수 있습니다.
스테퍼 모터 엔코더에 관하여: 당사에서 판매하는 모든 스테퍼 모터는 멀티턴 피드백이 있는 인크리멘탈 엔코더를 사용합니다. 일부 엔코더에는 Z상 신호가 포함되어 있고, 일부에는 없습니다. Z상 신호가 없는 엔코더는 원점 복귀 기능이 없으며 절대 위치를 결정할 수 없습니다. Z상 신호가 있는 엔코더의 경우, 위치 읽기 및 원점 복귀를 활성화하려면 호스트 컨트롤러에서 원점 복귀 루틴을 프로그래밍해야 합니다.