스테퍼 드라이버를 Arduino에 연결하려면 다음 단계를 따르세요.
배선 단계
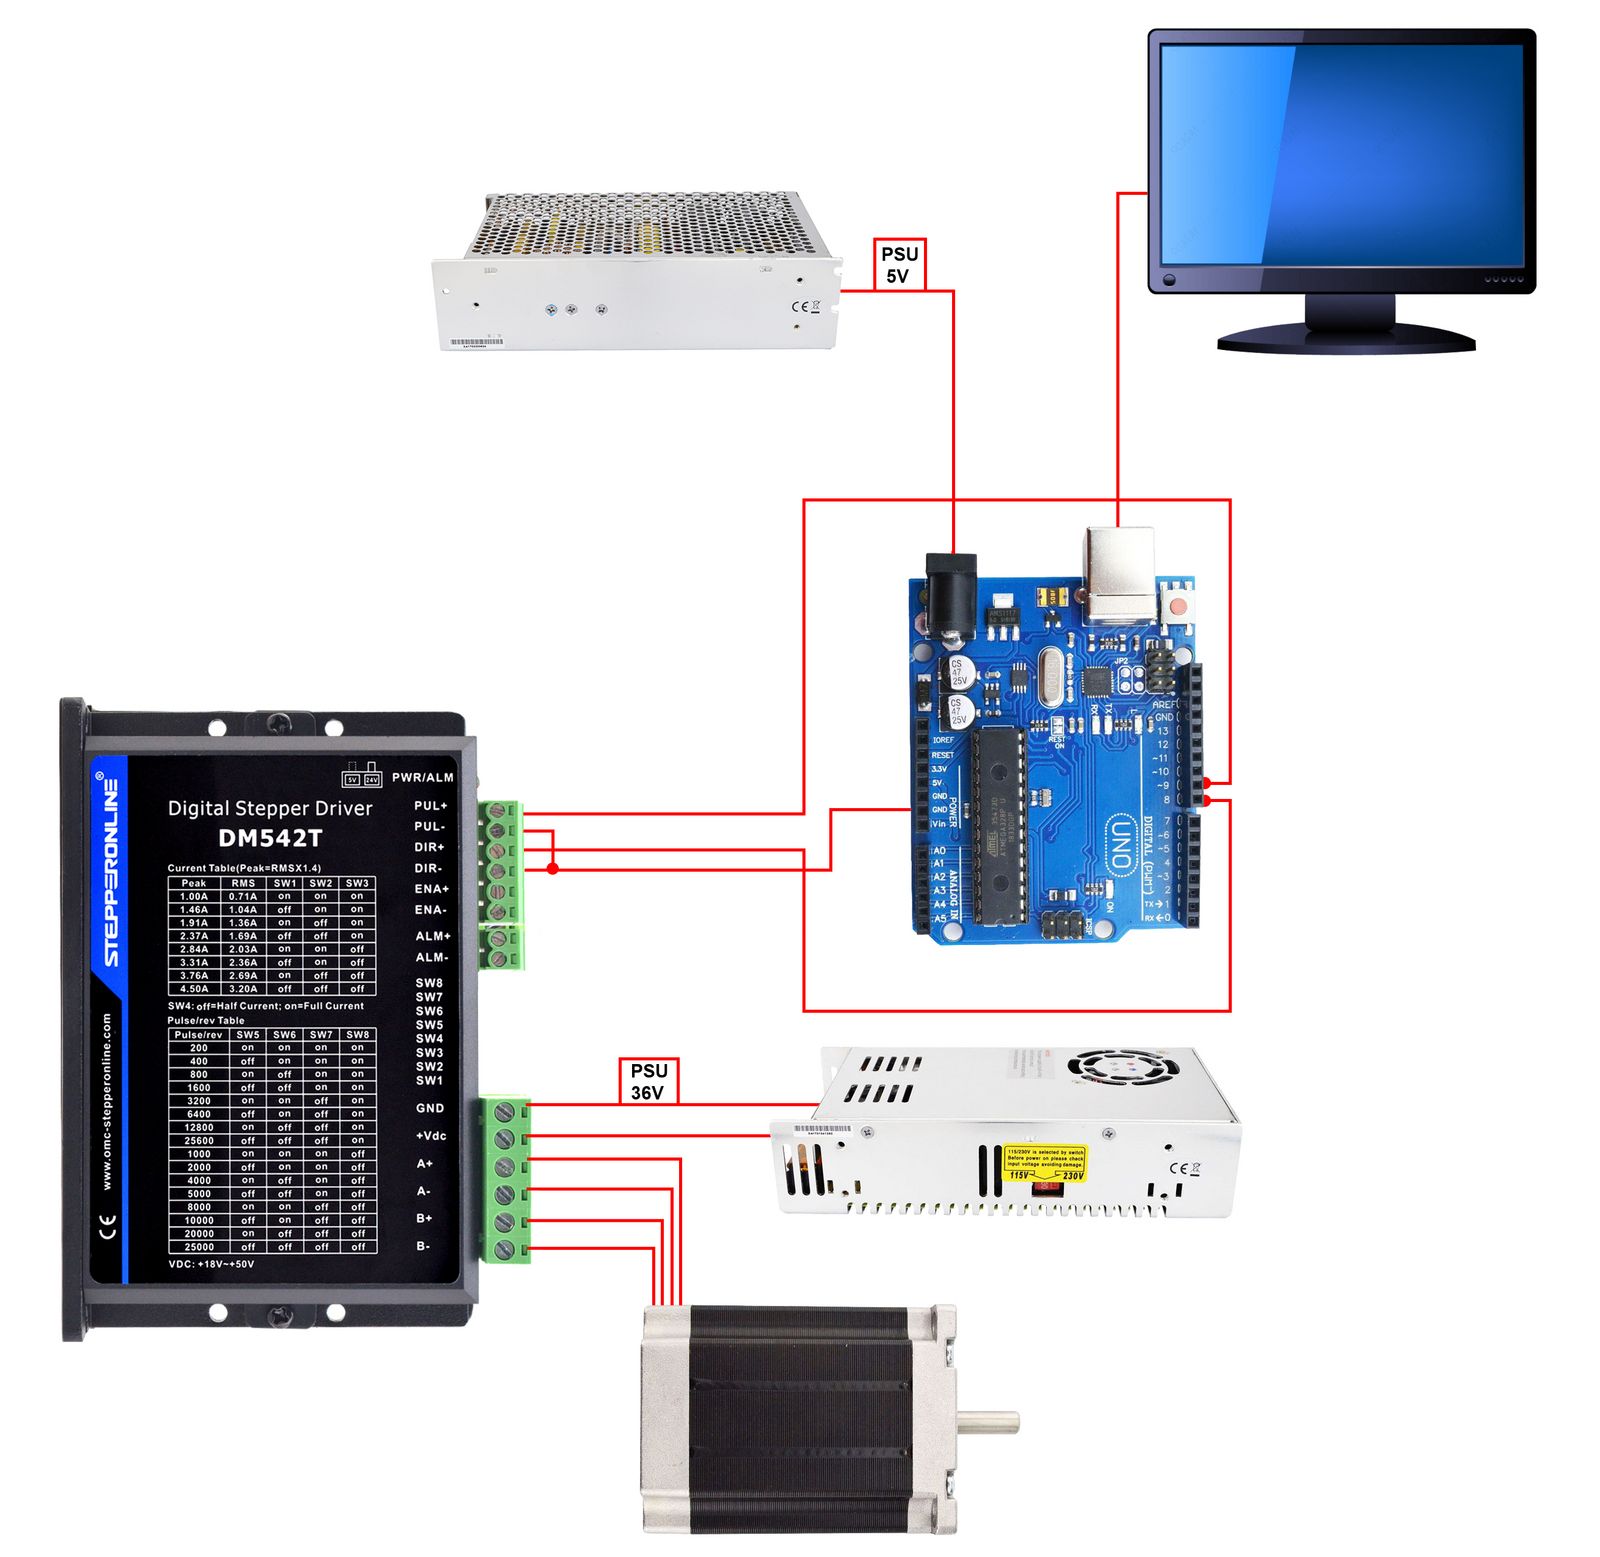
- 드라이버의 PUL+ 및 DIR+ 핀을 Arduino 디지털 핀에 연결합니다. 예를 들어, PUL+에는 Pin 9를, DIR+에는 Pin 8을 사용합니다.
- 드라이버의 PUL− 및 DIR− 핀을 Arduino의 GND 핀에 연결하여 공통 그라운드를 구성합니다.
- 컴퓨터에서 Pin 9를 펄스(PUL) 출력으로, Pin 8을 방향(DIR) 출력으로 지정하는 프로그램을 작성합니다.
- 프로그램을 Arduino에 업로드하고 5 V 전원으로 Arduino에 전원을 공급합니다.
중요: Arduino와 스테퍼 드라이버가 공통 그라운드(GND)를 공유하는지 확인하세요. 시스템에 전원을 인가하기 전에 모든 전압 레벨이 호환되는지 확인하세요.
회로도
아래 회로도는 Arduino, 스테퍼 드라이버, 전원 공급 장치, 스테퍼 모터 간의 기본 배선을 보여줍니다.
예제 코드
int x;

void setup() {
  pinMode(9, OUTPUT); // Pin 9를 PUL(펄스)로 설정
  pinMode(8, OUTPUT); // Pin 8을 DIR(방향)로 설정
}

void loop() {
  digitalWrite(8, HIGH); // 방향 설정: HIGH
  for (x = 0; x < 400; x++) { // 400스텝 (드라이버 설정 400펄스/회전 기준 1회전)
    digitalWrite(9, HIGH);
    delayMicroseconds(500); // 회전 속도 제어
    digitalWrite(9, LOW);
    delayMicroseconds(500); // 회전 속도 제어
  }
  delay(1000); // 1초 대기

  digitalWrite(8, LOW); // 방향 설정: LOW
  for (x = 0; x < 400; x++) {
    digitalWrite(9, HIGH);
    delayMicroseconds(500);
    digitalWrite(9, LOW);
    delayMicroseconds(500);
  }
  delay(1000); // 1초 대기
}
코드 설명
pinMode()함수는 Pin 9를 펄스(PUL) 출력으로, Pin 8을 방향(DIR) 출력으로 설정합니다.loop()함수에는 각각 400스텝을 명령하는 두 개의for루프가 포함되어 있습니다. 첫 번째 루프는 DIR을 HIGH로 설정하여 모터를 한 방향으로 회전시키고, 두 번째 루프는 DIR을 LOW로 설정하여 반대 방향으로 회전시킵니다.digitalWrite()와delayMicroseconds()함수가 함께 펄스 열을 생성하고 회전 속도를 제어합니다.- 각
for루프 뒤의delay(1000)호출은 방향을 반전하기 전에 프로그램을 1초 동안 일시 정지시킵니다.