절대형 엔코더와 증분형 엔코더는 모션 제어 및 자동화 분야에서 사용되는 두 가지 일반적인 회전 엔코더 유형입니다. 주요 차이점은 위치 데이터를 출력하는 방식에 있습니다. 이 차이점을 이해하는 것은 애플리케이션에 적합한 엔코더를 선택하는 데 필수적입니다.
절대형 엔코더
절대형 엔코더는 샤프트의 모든 각도 위치에 대해 고유한 디지털 코드를 출력합니다. 즉, 각 위치마다 고유한 코드가 있으므로 엔코더는 전원이 켜지자마자 정확한 위치를 즉시 파악할 수 있으며, 원점 복귀나 기준 이동이 필요하지 않습니다. 전원 손실 후에도 절대 위치가 유지되어 전원이 복원되는 즉시 보고됩니다.
절대형 엔코더의 주요 장점은 누적 오차 없이 정확한 실시간 절대 위치를 제공할 수 있다는 것입니다. 그러나 각 위치에 고유한 코드가 필요하므로 절대형 엔코더는 일반적으로 더 많은 데이터 비트를 사용하며, 증분형 엔코더보다 더 복잡하고 비용이 높을 수 있습니다.
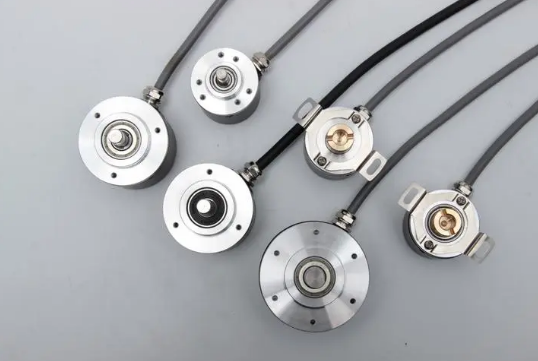
증분형 엔코더
반면, 증분형 엔코더는 샤프트가 회전할 때 일련의 펄스를 출력합니다. 이 펄스는 상대적 이동을 나타내며, 샤프트가 얼마나, 어떤 방향으로 회전했는지를 나타내지만 절대 위치를 전달하지는 않습니다. 위치를 결정하려면 알려진 시작점부터 펄스를 카운터로 추적해야 합니다. 전원이 손실되면 위치 정보가 사라지므로 시스템은 기준점을 다시 설정하기 위해 원점 복귀 루틴을 수행해야 합니다.
증분형 엔코더의 장점은 더 단순한 설계, 낮은 비용, 그리고 직관적인 신호 출력입니다. 그러나 기준점부터 펄스를 카운팅하는 방식에 의존하기 때문에 펄스가 누락되거나 기준점을 잃으면 누적 위치 오차가 발생할 수 있습니다.
절대형 엔코더와 증분형 엔코더 중 선택하기
선택은 애플리케이션 요구 사항에 따라 달라집니다. 시스템이 전원 투입 직후 정확한 위치를 즉시 파악해야 하고 원점 복귀 루틴에 따른 다운타임을 감수할 수 없는 경우, 절대형 엔코더가 더 나은 선택입니다. 애플리케이션이 비용에 민감하고, 전원 투입 후 즉시 위치를 파악할 필요가 없으며, 원점 복귀 루틴을 수용할 수 있는 경우, 증분형 엔코더가 실용적이고 경제적인 옵션입니다. 경우에 따라 두 엔코더 유형의 장점을 결합하여 특정 시스템 요구 사항을 충족할 수도 있습니다.