이 문서는 Modbus RS485 통신을 통해 DM556RS 스테퍼 드라이버로 모터 속도를 제어하는 방법을 설명합니다.
하드웨어
- 드라이버: DM556RS
- 모터: 23HE30-2804S
소프트웨어
시리얼 디버깅 소프트웨어(예: Modbus Poll) 또는 RS485 통신 기능이 있는 외부 컨트롤러.
설정
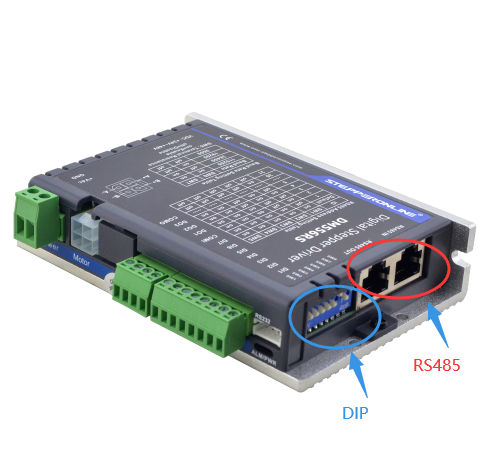
드라이버의 DIP 스위치를 사용하여 보레이트, 스테이션 주소 및 종단 저항을 설정합니다. 아래 그림을 참조하세요.
1. JOG 모드
JOG 모드는 선택한 방향으로 설정된 속도로 모터를 구동합니다. 아래 예시는 JOG 속도를 300 RPM으로 설정합니다.
| 명령어 | 설명 |
|---|---|
01 06 18 01 40 01 2E AA |
정방향 JOG |
01 06 18 01 40 02 6E AB |
역방향 JOG |
01 06 01 E1 01 2C D8 4D |
JOG 속도 설정 (300 RPM) |
01 06 01 E7 01 2C 38 4C |
JOG 가감속 시간 설정 |
중요: RS485를 통해 JOG를 트리거할 때, 트리거 명령이 50ms보다 짧은 간격으로 전송되어야만 모터가 연속으로 구동됩니다. 명령 간 간격이 50ms를 초과하면 모터는 단일 JOG 동작만 수행한 후 정지합니다.
2. 속도 제어 — 연속 운전 (PR0)
PR0은 모터의 연속 운전을 위한 속도 모드 파라미터 세트로 구성할 수 있습니다. 아래 예시는 PR0 속도를 300 RPM으로 설정하고 모터를 시작합니다.
| 명령어 | 설명 |
|---|---|
01 06 62 00 00 02 17 B3 |
PR0을 속도 모드로 설정 |
01 06 62 03 01 2C 66 3F |
PR0 속도 설정 (300 RPM) |
01 06 60 02 00 10 37 C6 |
PR0 동작 트리거 (시작) |
01 06 60 02 00 40 37 FA |
비상 정지 |
참고: 모터가 운전 중일 때 속도를 변경할 수 있습니다. 속도 값을 수정한 후 PR0 트리거 명령(
01 06 60 02 00 10 37 C6)을 다시 전송하면 새 속도가 적용됩니다.