많은 사람들이 마이크로스텝을 늘리면 스테핑 모터의 토크가 직접적으로 증가한다고 오해합니다. 사실 마이크로스텝 자체는 추가 토크를 생성하지 않습니다. 그러나 모터의 작동 조건을 최적화함으로써 모터의 유효 출력 토크와 전반적인 성능을 크게 향상시킬 수 있습니다.
아래 차트는 당사 모델 34IP65-45 모터가 400 pulses/rev(2 microsteps/step)와 2000 pulses/rev(10 microsteps/step)에서 작동할 때의 토크 곡선 비교를 보여줍니다.
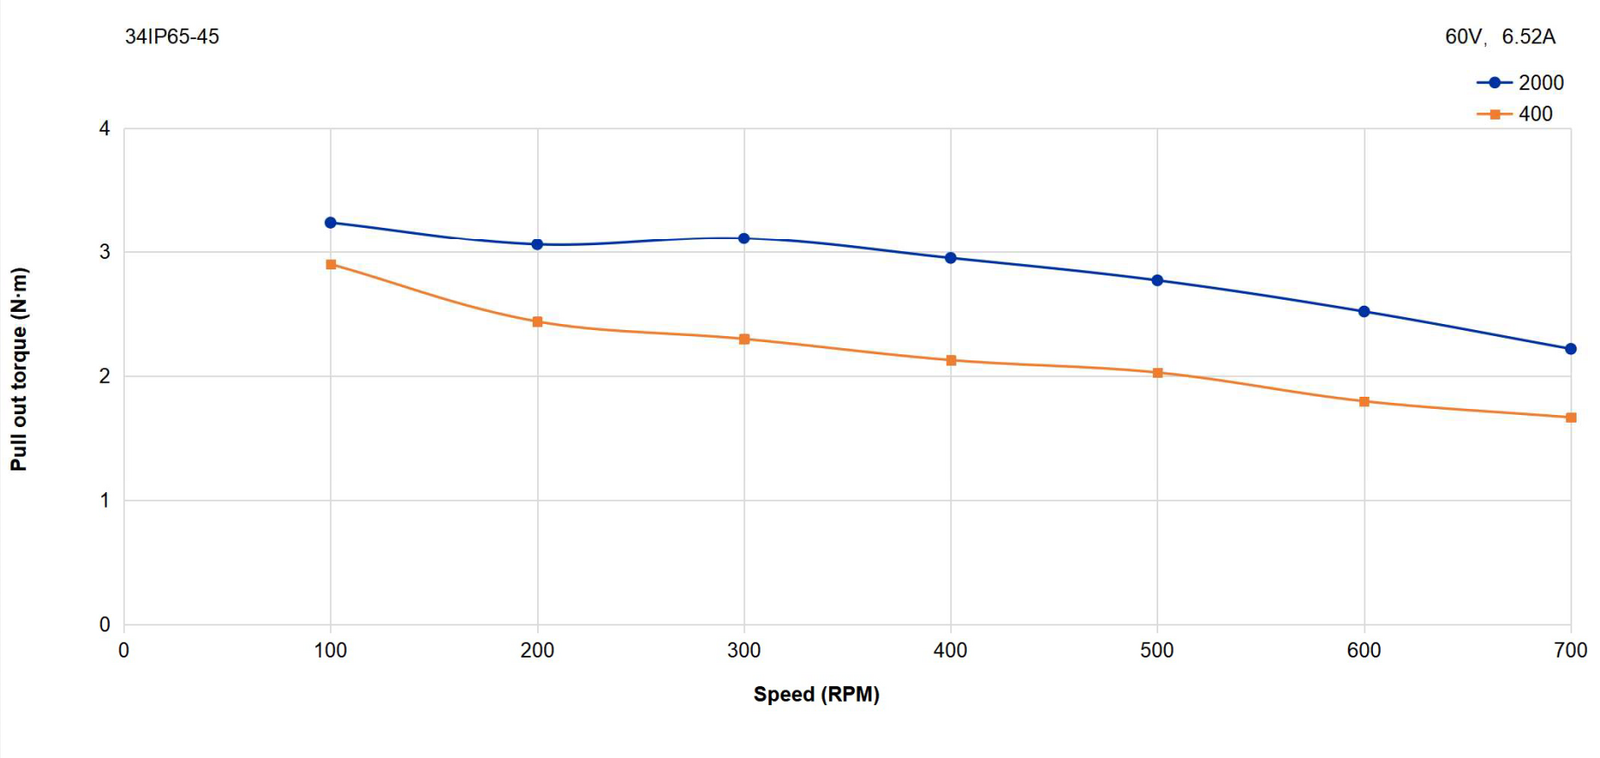
I. 핵심 결론: 마이크로스텝은 유지 토크를 증가시키지 않지만, 구동 중 사용 가능한 토크를 개선할 수 있습니다
스테핑 모터의 이론적 유지 토크는 물리적 설계에 의해 결정되며, 마이크로스텝 드라이버로는 이를 변경할 수 없습니다. 그러나 실제 구동 시 마이크로스텝 기술을 사용하면 모터가 더 부드럽게 회전할 수 있습니다. 이를 통해 모터가 고유한 토크 능력을 보다 완전하고 일관되게 활용할 수 있어 유효 토크 출력이 향상됩니다.
II. 마이크로스텝이 유효 토크와 성능을 개선하는 원리
- 진동 및 공진 억제, 잠재력 극대화
- 문제점: 낮은 마이크로스텝 설정(전스텝/반스텝)에서는 각 스텝마다 기계적 충격과 진동이 발생하며, 특히 공진 속도 영역에서 두드러집니다. 이로 인해 토크가 급격히 저하되어 스텝 손실과 소음이 발생합니다.
- 해결 방법: 마이크로스텝은 거의 연속적이고 부드러운 구동을 구현하여 기계적 진동을 크게 줄여줍니다.
- 효과: 모터가 공진 영역을 원활하게 통과할 수 있어 더 넓은 속도 범위에서 안정적인 토크 출력을 유지하고 불필요한 토크 손실을 방지합니다.
- 저속 주행 부드러움 및 토크 균일성 향상
- 문제점: 저속에서는 상당한 토크 리플과 코깅 토크로 인해 회전이 불균일해져 부하의 기동/정지 및 정밀 제어에 부정적인 영향을 미칩니다.
- 해결 방법: 마이크로스텝을 사용하면 전류 변화가 매끄러워져 토크 출력이 더욱 연속적이고 균일해집니다.
- 효과: 저속에서 구동이 부드러워지고 제어 정밀도가 향상되어 부하에 전달되는 유효 토크가 개선됩니다. 미세 조정이 필요한 애플리케이션에 특히 유리합니다.
- 고속 토크에 미치는 영향(드라이버 성능에 따라 다름)
- 잠재적 이점: 부드러운 구동으로 더 높은 속도까지의 가속이 용이해질 수 있습니다.
- 잠재적 위험: 과도하게 높은 마이크로스텝 설정은 드라이버가 매우 높은 펄스 주파수를 처리해야 합니다. 마이크로스텝이 높을수록 항상 좋은 것은 아닙니다. 과도한 마이크로스텝 설정은 드라이버에 매우 높은 펄스 주파수를 요구합니다. 드라이버나 컨트롤러가 충분한 펄스 주파수를 공급하지 못하면 모터가 원하는 속도에 도달하지 못해 의도한 효과를 상쇄시킵니다.
III. 실용 권장 사항: 마이크로스텝 설정 선택 방법
- 부드럽고 정숙한 구동이 필요한 저속·고정밀 애플리케이션(예: 광학 포커싱, 정밀 기기): 높은 마이크로스텝 사용(예: 16, 32, 64 microsteps/step 이상, 당사 드라이버 기준 회전당 3200펄스 이상에 해당).
- 동적 성능이 요구되는 중·고속 구동(예: CNC 가공, 고속 포지셔닝): 중간 마이크로스텝 선택(예: 4, 8, 16 microsteps/step, 당사 드라이버 기준 회전당 800~3200펄스에 해당).
- 진동이 크게 중요하지 않은 저속·비용 민감 애플리케이션: 낮은 마이크로스텝(예: 2, 4 microsteps/step, 당사 드라이버 기준 회전당 400 또는 800펄스에 해당)으로도 충분합니다.