ICL-RS 시리즈 일체형 스테퍼 모터에서 구동 중 축 진동이 발생할 경우, 소프트웨어 설정을 통해 진동을 해결하기 전에 반드시 철저한 하드웨어 점검을 먼저 완료해야 합니다. 벨트 느슨함, 기어 런아웃, 커플링 정렬 불량 등의 문제를 확인하여 기계적 유격, 마모 또는 정렬 불량이 없는지 점검하십시오. 축 진동이 기계적 요인에 의한 것이 아님을 확인한 후, 아래 단계를 따라 파라미터를 조정하여 진동 문제를 해결하십시오:
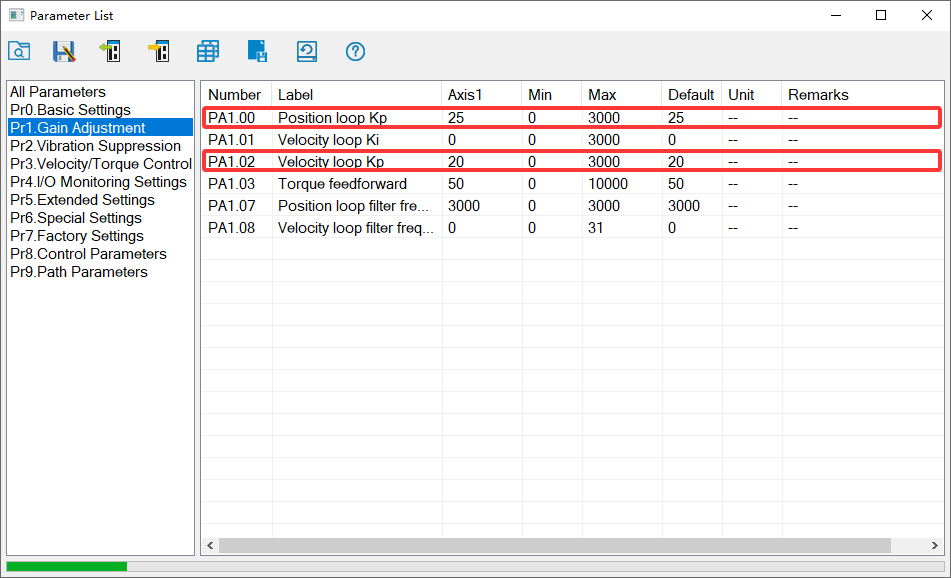
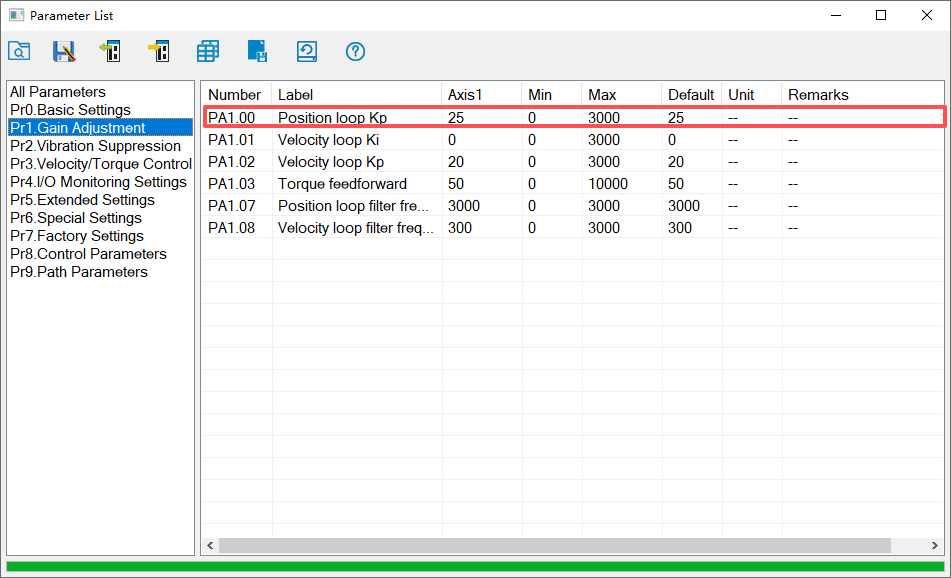
- 먼저 위치 루프 Kp와 속도 루프 Kp를 동시에 낮춥니다. 진동 변화를 관찰하면서 이에 따라 미세 조정을 수행합니다.
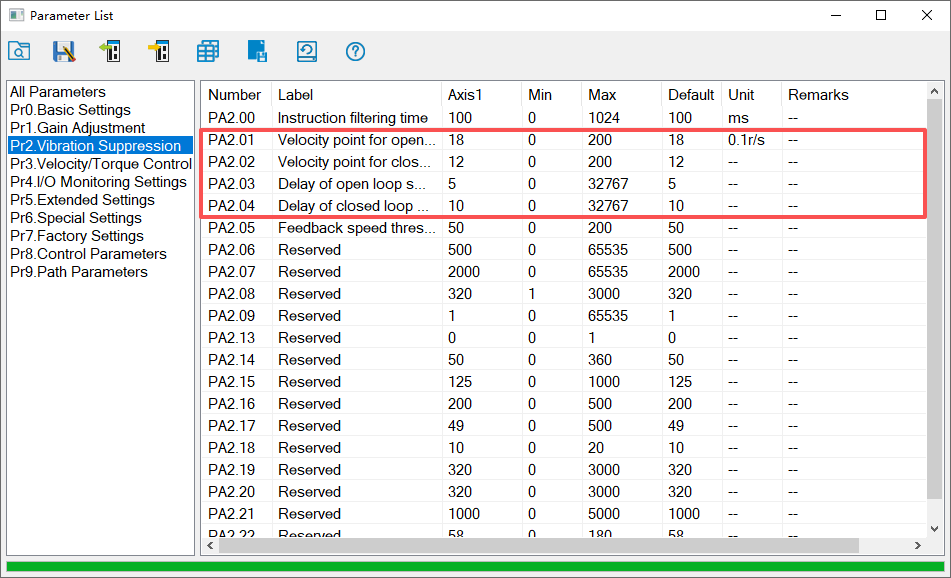
- 모드 전환 시 주로 진동이 발생하는 경우, 튜닝 결과를 기반으로 Pr2.01~Pr2.04 파라미터(속도 전환 지점 및 지연 시간)를 조정하여 전환이 더 원활하게 이루어지도록 합니다. 이 과정에서 파라미터를 작은 단위로 조정하며, 한 번에 하나의 파라미터만 수정합니다. 실제 테스트를 통해 효과를 확인하여 진동 감소와 정밀도 사이의 균형을 맞춥니다.
- 저속에서 모터가 진동하는 경우:
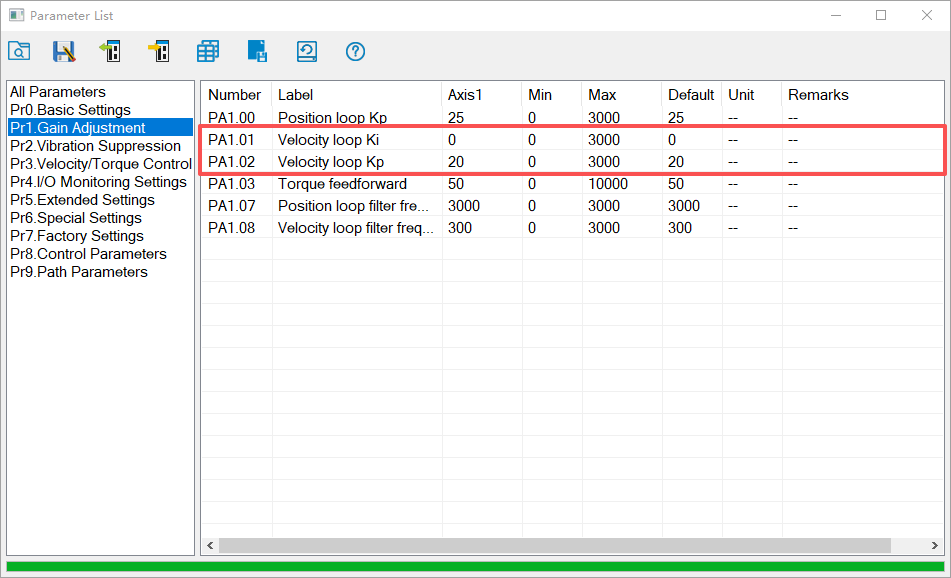
- Pr1.02 값을 증가시킵니다.
- Pr1.01을 수정된 Pr1.02 값의 약 20%로 조정합니다.
- 마이크로 스텝 분해능을 적절히 증가시킵니다.
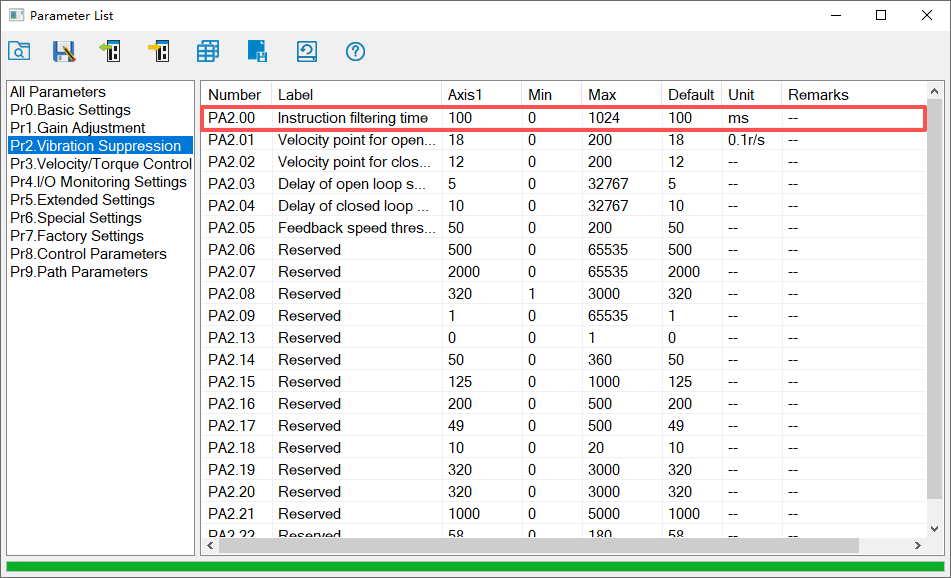
- Pr2.00의 기본값을 20~30으로 변경합니다.
여전히 진동이 눈에 띄게 발생하면, 모터의 DIP 스위치 SW8을 ON 위치로 설정합니다.
- 고속에서 모터가 진동하는 경우:
- 위치 루프 이득(Pr1.00)을 증가시켜 응답 속도를 향상시킵니다. 튜닝 시 한 번에 2~5 단위로 조정합니다.
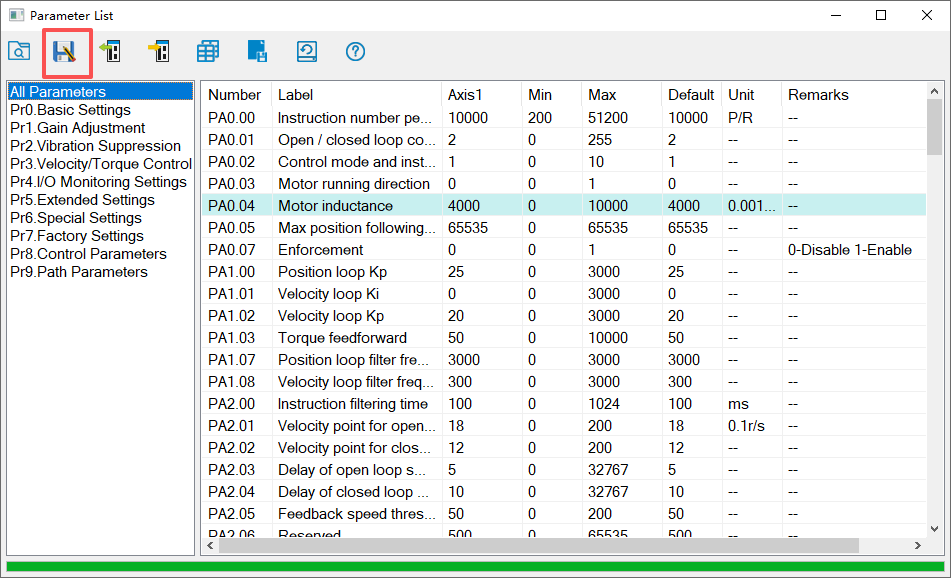
중요 사항: 위 파라미터를 수정한 후, 변경 사항이 적용되도록 소프트웨어 툴바 왼쪽 상단의 저장 버튼(디스크 아이콘)을 반드시 클릭해야 합니다.
저속 또는 고속 모터 진동의 경우, 파라미터를 점진적으로 조정합니다. 파라미터 값을 수정할 때 큰 폭의 변경은 피합니다. 개선이 관찰되면 해당 저속 또는 고속 범위에서 모터를 테스트합니다. 현재 진동 상태가 허용 가능한 수준으로 판단될 때만 다른 파라미터 조정을 진행합니다.