스테퍼 모터 제어에서 풀스텝, 하프스텝, 마이크로스테핑은 각각 고유한 장단점을 가지고 있습니다. 아래에서 각 모드의 성능 차이를 분석해 드립니다.
스텝 각도 정밀도 비교
- 풀스텝 제어: 모터가 고정된 스텝 각도로 회전하며, 높은 스텝 각도 정밀도를 제공합니다.
- 하프스텝 제어: 모터가 풀스텝 위치와 하프스텝 위치를 교대로 전환하여, 풀스텝 모드 대비 해상도를 2배로 높이면서도 유사한 위치 결정 정밀도를 유지합니다.
- 마이크로스텝 제어: 더 세밀한 스텝 분할이 가능하여 가장 높은 해상도로 부드러운 구동을 제공합니다. 단, 절대 위치 결정 정밀도는 여전히 모터의 기계적 구조에 의해 제한됩니다.
해상도 및 속도 안정성
- 풀스텝 제어: 구조가 간단하고 직접적이며, 상대적으로 안정적인 속도를 제공합니다.
- 하프스텝 제어: 풀스텝 대비 더 높은 해상도와 부드러운 구동을 제공하며, 양호한 속도 안정성을 갖춥니다.
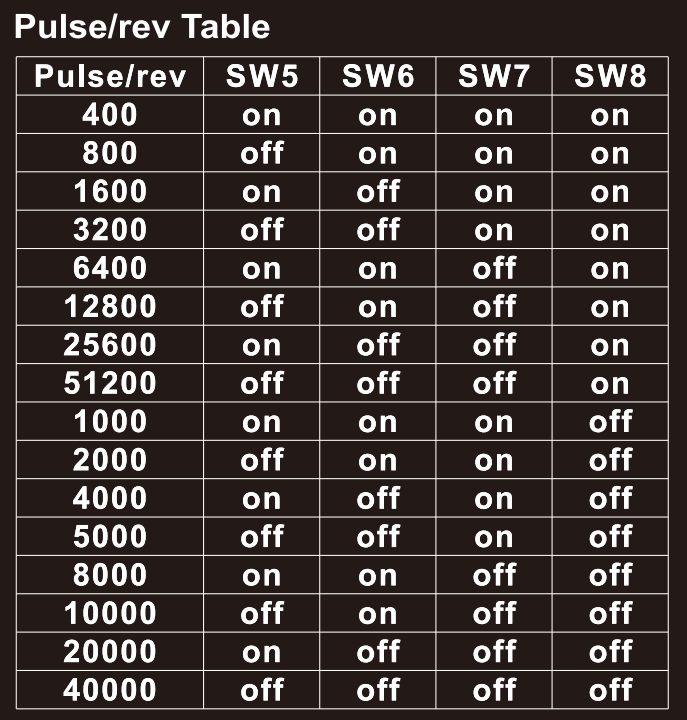
- 마이크로스텝 제어: 가장 높은 해상도와 가장 부드러운 구동을 실현합니다. 당사 드라이브에는 마이크로스테핑 알고리즘이 내장되어 있어, DIP 스위치로 간단히 설정할 수 있습니다.
소음 및 전력 소모
- 풀스텝 제어: 각 스텝 전환 시 토크 리플과 공진으로 인해 가청 소음이 상대적으로 크게 발생합니다. 전력 소모는 전류 설정에 따라 각 모드 간 유사한 수준입니다.
- 하프스텝 제어: 풀스텝 대비 소음이 감소하지만, 여전히 일부 가청 소음이 발생합니다.
- 마이크로스텝 제어: 더 부드러운 구동이 가능하여 소음이 낮아집니다.
적합한 적용 시나리오
- 풀스텝 제어: 정밀도 요구사항이 낮고 비용 제약이 있는 애플리케이션에 적합합니다. 예: 간단한 자동화 장비.
- 하프스텝 제어: 적당한 비용 부담 내에서 더 높은 해상도가 필요한 시나리오에 적합합니다. 예: 가전제품의 스테퍼 모터 애플리케이션.
- 마이크로스텝 제어: 높은 해상도와 부드러운 구동이 요구되는 애플리케이션에 가장 적합합니다. 예: 의료 기기 및 정밀 계측 장비.
결론
스텝 각도 정밀도, 해상도, 속도 안정성, 소음, 전력 소모 측면에서 풀스텝, 하프스텝, 마이크로스테핑을 비교함으로써, 사용자는 특정 애플리케이션 요구사항에 맞는 최적의 스테퍼 모터 제어 방식을 보다 효과적으로 선택할 수 있습니다.
StepperOnline 드라이브에서는 마이크로스텝 DIP 스위치를 사용하여 스텝핑 모드를 선택할 수 있습니다. 스위치 설정에 대해서는 해당 드라이브의 사용자 매뉴얼을 참조하시기 바랍니다.