W sterowaniu silnikami krokowymi tryby pełnokrokowy, półkrokowy i mikrokrokowy mają swoje mocne i słabe strony. Poniżej analizujemy różnice w ich wydajności.
Porównanie dokładności kąta kroku
- Sterowanie pełnokrokowe: Silnik obraca się o stałe kąty kroku z wysoką dokładnością kąta kroku.
- Sterowanie półkrokowe: Silnik pracuje naprzemiennie w pozycjach pełnokrokowych i półkrokowych, podwajając rozdzielczość w porównaniu z trybem pełnokrokowym przy zachowaniu zbliżonej dokładności pozycjonowania.
- Sterowanie mikrokrokowe: Umożliwia drobniejszy podział kroków, zapewniając najwyższą rozdzielczość dla płynniejszego ruchu. Należy pamiętać, że bezwzględna dokładność pozycjonowania jest nadal ograniczona konstrukcją mechaniczną silnika.
Rozdzielczość i stabilność prędkości
- Sterowanie pełnokrokowe: Proste i bezpośrednie, ze stosunkowo stabilną prędkością.
- Sterowanie półkrokowe: Oferuje wyższą rozdzielczość i płynniejszy ruch w porównaniu z trybem pełnokrokowym, z dobrą stabilnością prędkości.
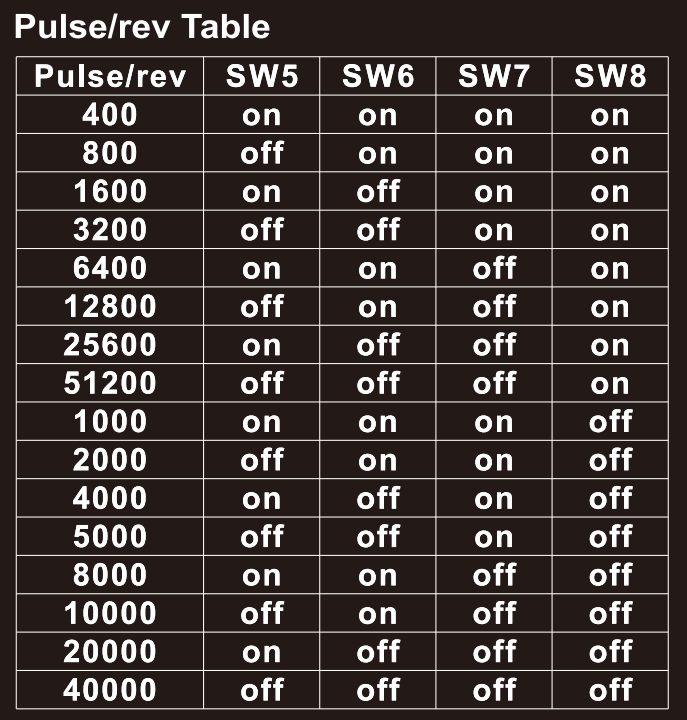
- Sterowanie mikrokrokowe: Osiąga najwyższą rozdzielczość i najpłynniejszy ruch. Nasze sterowniki mają wbudowane algorytmy mikrokrokowe — wystarczy skonfigurować je za pomocą przełączników DIP.
Hałas i zużycie energii
- Sterowanie pełnokrokowe: Generuje wyższy hałas słyszalny z powodu tętnień momentu obrotowego i rezonansu przy każdym przejściu kroku. Zużycie energii jest porównywalne w różnych trybach w zależności od ustawień prądu.
- Sterowanie półkrokowe: Redukuje hałas w porównaniu z trybem pełnokrokowym, choć pewien poziom hałasu słyszalnego pozostaje.
- Sterowanie mikrokrokowe: Zapewnia płynniejszy ruch, co przekłada się na niższy poziom hałasu.
Odpowiednie scenariusze zastosowań
- Sterowanie pełnokrokowe: Idealne do zastosowań o niskich wymaganiach precyzyjnych i ograniczeniach kosztowych, takich jak proste urządzenia automatyki.
- Sterowanie półkrokowe: Odpowiednie do scenariuszy wymagających wyższej rozdzielczości przy umiarkowanej presji kosztowej, takich jak zastosowania silników krokowych w sprzęcie AGD.
- Sterowanie mikrokrokowe: Najlepsze do zastosowań wymagających wysokiej rozdzielczości i płynnego ruchu, takich jak urządzenia medyczne i przyrządy precyzyjne.
Podsumowanie
Porównując tryby pełnokrokowy, półkrokowy i mikrokrokowy pod względem dokładności kąta kroku, rozdzielczości, stabilności prędkości, hałasu i zużycia energii, użytkownicy mogą lepiej dobrać odpowiednią metodę sterowania silnikiem krokowym do swoich konkretnych potrzeb aplikacyjnych.
W sterownikach StepperOnline można wybrać tryb krokowy za pomocą przełączników DIP mikrokroków. Konfiguracje przełączników opisano w instrukcji obsługi sterownika.