Podczas omawiania enkoderów inkrementalnych często spotyka się terminy PPR, CPR i LPR. Te trzy parametry opisują rozdzielczość enkodera — czyli jak dokładnie może on mierzyć ruch obrotowy. Zrozumienie różnic między nimi jest niezbędne do prawidłowego doboru silnika i konfiguracji sterownika.
Definicje
-
LPR (Lines Per Revolution — linie na obrót): Liczba fizycznych linii (lub szczelin) na tarczy enkodera. Jest to najbardziej podstawowy parametr sprzętowy.
-
PPR (Pulses Per Revolution — impulsy na obrót): Liczba pełnych cykli impulsów generowanych przez jeden kanał (zwykle kanał A) na jeden obrót. W większości enkoderów PPR jest równe LPR, dlatego te dwa terminy są często stosowane zamiennie.
-
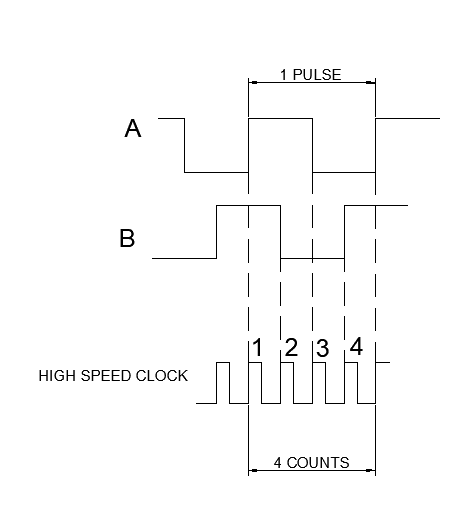
CPR (Counts Per Revolution — zliczenia na obrót): Całkowita liczba zmian stanu (zliczeń) wykrywanych przez sterownik na jeden obrót po dekodowaniu kwadraturowym. W przypadku standardowego dwukanałowego enkodera inkrementalnego z zliczaniem zboczy 4×, CPR jest czterokrotnością PPR.
Jak działa dekodowanie kwadraturowe
Standardowy dwufazowy enkoder inkrementalny generuje dwa sygnały prostokątne — kanał A i kanał B — przesunięte w fazie o 90° (kwadratura). Każdy kanał generuje sygnał cyfrowy (wysoki = 1, niski = 0). Ponieważ oba kanały są w kwadraturze, każdy cykl impulsu generuje cztery różne stany: 00, 01, 11 i 10.
Poprzez wykrywanie wszystkich zboczy narastających i opadających na obu kanałach sterownik rejestruje 4 zliczenia na cykl impulsu. Jest to znane jako dekodowanie kwadraturowe 4× (lub zliczanie zboczy 4×).
Przykład
Załóżmy, że tarcza enkodera ma 1000 linii:
- LPR = 1000
- PPR = 1000 (jeden cykl impulsu na linię na kanale A)
- CPR = 1000 × 4 = 4000 (cztery zliczenia na cykl impulsu dzięki dekodowaniu kwadraturowemu)
Podsumowanie zależności
Dla standardowego dwukanałowego enkodera inkrementalnego z dekodowaniem kwadraturowym 4×:
| Parametr | Znaczenie | Zależność |
|---|---|---|
| LPR | Fizyczne linie na tarczy | Wartość bazowa |
| PPR | Cykle impulsów na obrót (kanał A) | PPR = LPR |
| CPR | Zliczenia na obrót po dekodowaniu 4× | CPR = 4 × PPR = 4 × LPR |
Ważne uwagi
- Zależność CPR = 4 × PPR dotyczy konkretnie dekodowania kwadraturowego 4×. Niektóre sterowniki lub enkodery mogą stosować dekodowanie 1× lub 2×, co daje inne wartości CPR. Zawsze należy zapoznać się z kartą katalogową enkodera i dokumentacją sterownika, aby potwierdzić dokładną zależność dla danego zastosowania.
- Podczas konfigurowania sterowników ruchu lub napędów należy upewnić się, że wprowadzono prawidłową wartość CPR, aby obliczenia pozycji i prędkości były dokładne.