Otrzymaliśmy od klientów opinie dotyczące problemów z użyciem protokołu Modbus RTU przez interfejs RS-485 do sterowania serwosilnikami z serii A6. Aby pomóc użytkownikom lepiej zrozumieć i korzystać z funkcji komunikacji RS-485 w serii A6, niniejszy przewodnik zawiera szczegółowe instrukcje okablowania oraz praktyczne przykłady poleceń.
Ważne: Zapisywanie parametrów ustawionych przez RS-485 Aby zapisać parametry wprowadzone przez RS-485 do pamięci nieulotnej, należy wysłać poniższe polecenie zapisu. W przeciwnym razie wszystkie zmodyfikowane parametry powrócą do ustawień fabrycznych po odłączeniu zasilania napędu.
01 06 0A 05 00 01 CRC CRC
1. Początkowe podłączenie i konfiguracja komunikacji
Wymagane przygotowania
- Serwonapęd z serii A6-RS z podłączonym silnikiem i kablami zasilającymi
- Kabel Ethernet RJ45
- Kabel adaptera RS-485-na-USB (jeśli nie masz pewności, który wybrać, polecamy nasz produkt: Kabel adaptera konwertera portu szeregowego USB na RS-422/RS-485)
- Oprogramowanie do komunikacji szeregowej lub sterownik zdolny do wysyłania poleceń Modbus RTU
Okablowanie
Zapoznaj się z definicjami pinów interfejsu RS-485 w instrukcji serii A6-RS:
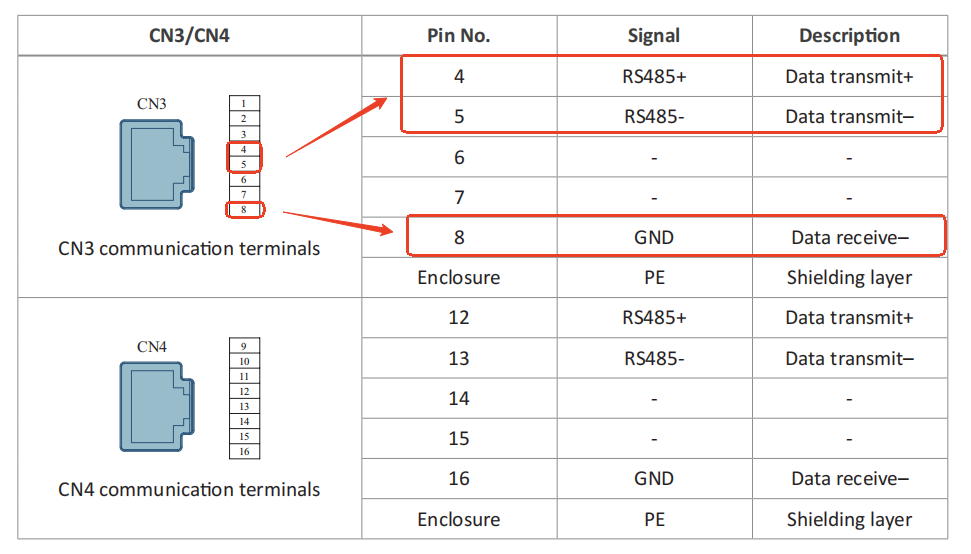
Porównaj z rozpiską pinów kabla Ethernet RJ45:
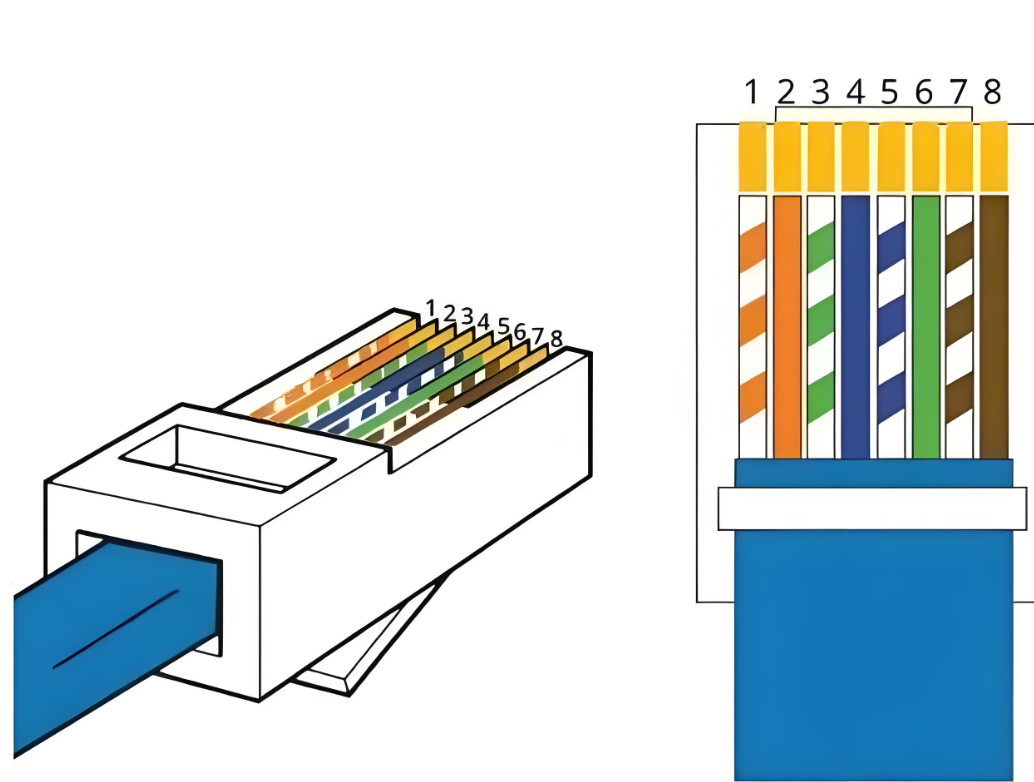
Jak pokazano na schematach, podłącz przewody 4, 5 i 8 do kabla adaptera RS-485-na-USB.
Dla kabla Ethernet RJ45:
- Zostaw złącze RJ45 na jednym końcu nienaruszone, aby włożyć je do portu CN3 napędu.
- Odetnij złącze RJ45 na drugim końcu.
- Obierz przewody 4, 5 i 8 (niebieski, niebiesko-biały i brązowy) i podłącz je w następujący sposób:
| Napęd (CN3) | Adapter RS-485-na-USB |
|---|---|
| 485+ | TXD+ |
| 485- | TXD- |
| GND | GND |
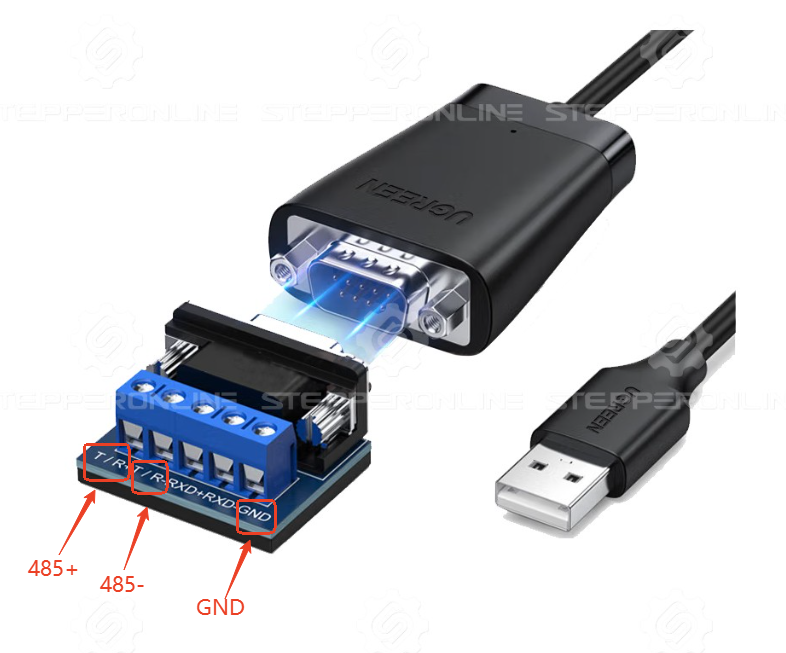
Po wykonaniu okablowania włóż złącze RJ45 do portu CN3 napędu i podłącz adapter USB do komputera. Włącz zasilanie napędu i otwórz oprogramowanie do komunikacji szeregowej, aby nawiązać połączenie. Jeśli komunikacja nie zostanie nawiązana, zapoznaj się z tym artykułem dotyczącym rozwiązywania problemów.
2. Tryby pracy
2.1 Tryb sterowania prędkością
| Polecenie | Opis |
|---|---|
01 06 00 00 00 01 CRC CRC |
Ustaw tryb sterowania napędem na tryb prędkości (C00.00=1) |
01 06 03 20 00 03 CRC CRC |
Użyj wewnętrznego polecenia prędkości (C03.20=3) |
01 06 12 00 00 01 CRC CRC |
Ustaw tryb profilu prędkości na pracę cykliczną (C12.00=1) |
01 06 12 06 02 58 CRC CRC |
Ustaw prędkość roboczą na 600 obr./min (C12.06=600) |
01 10 12 0A 00 02 04 00 64 00 00 CRC CRC |
Ustaw czas przyspieszania na 100 ms (C12.0A=100) |
01 10 12 0C 00 02 04 00 64 00 00 CRC CRC |
Ustaw czas hamowania na 100 ms (C12.0C=100) |
01 06 04 11 00 01 CRC CRC |
Włącz silnik i rozpocznij pracę (C04.11=1) |
01 06 04 11 00 00 CRC CRC |
Awaryjne zatrzymanie: wyłącz silnik (C04.11=0) |
Jak pokazano w powyższych przykładach, adresy rejestrów parametrów w serii A6 nie wymagają skomplikowanych konwersji. Na przykład, aby ustawić C00.00 na 1, adres rejestru w poleceniu RS-485 to po prostu 0000. Podobnie, ustawienie C03.20 na 3 używa adresu rejestru 0320.
Jedyna wymagana konwersja dotyczy wartości zapisu. Wszystkie wartości parametrów w instrukcji są podane w formacie dziesiętnym, ale polecenia RS-485 wymagają wartości szesnastkowych.
Ważne: Typy danych i rozmiary rejestrów
W rozdziale 8 instrukcji tabela parametrów zawiera kolumnę „Typ danych”. Zwróć uwagę, że typy danych różnią się w zależności od parametru:
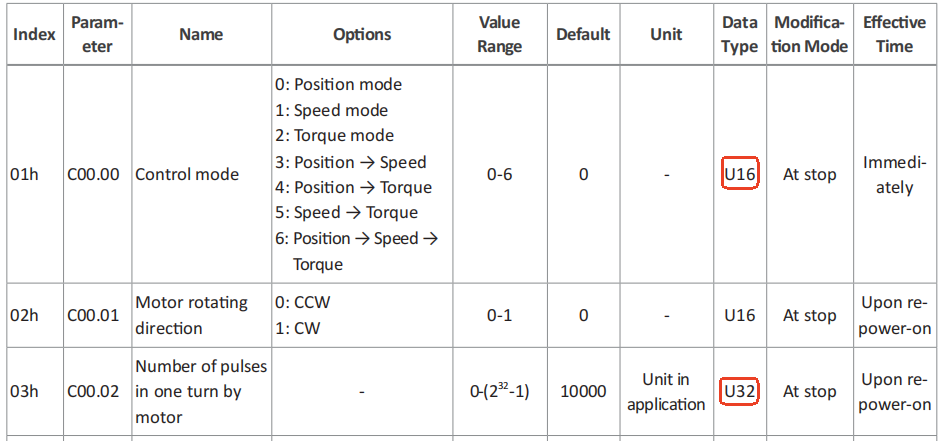
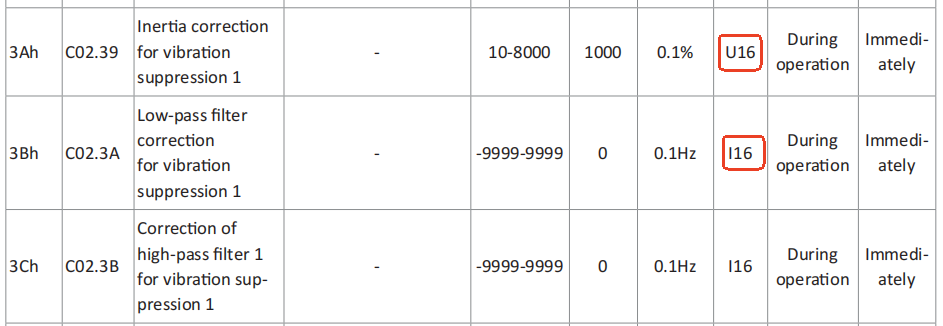
Zwróć szczególną uwagę na typ danych:
U16 — parametr 16-bitowy bez znaku (użyj polecenia zapisu 0x06):
Przykład: 01 06 00 00 00 01 CRC CRC (ustawia C00.00 na 1)
| Pole | Wartość | Opis |
|---|---|---|
| Adres urządzenia podrzędnego | 01 |
Adres osi (domyślnie = 1 przy testowaniu z jednym napędem) |
| Kod funkcji | 06 |
Zapis pojedynczego rejestru (C00.00 jest parametrem 16-bitowym) |
| Adres rejestru | 00 00 |
Adres parametru |
| Wartość rejestru | 00 01 |
Wartość do zapisu (szesnastkowy odpowiednik dziesiętnej wartości 1) |
| CRC | [CRC][CRC] |
Cykliczna kontrola nadmiarowości (obliczana automatycznie przez większość oprogramowania do komunikacji szeregowej) |
U32 — parametr 32-bitowy bez znaku (użyj polecenia zapisu 0x10):
Przykład: 01 10 12 0A 00 02 04 00 64 00 00 CRC CRC (ustawia C12.0A na 100)
| Pole | Wartość | Opis |
|---|---|---|
| Adres urządzenia podrzędnego | 01 |
Adres osi |
| Kod funkcji | 10 |
Zapis wielu rejestrów (C12.0A jest parametrem 32-bitowym) |
| Adres rejestru | 12 0A |
Adres parametru |
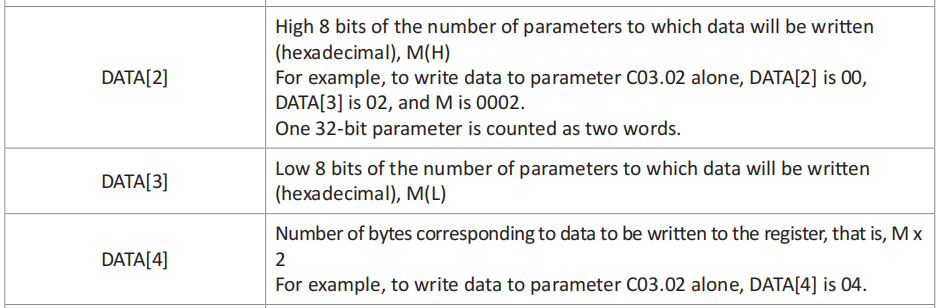
| Liczba rejestrów | 00 02 |
Liczba rejestrów do zapisu (2 × rejestr 16-bitowy) |
| Liczba bajtów | 04 |
Liczba bajtów danych |
| Pole | Wartość | Opis |
|---|---|---|
| Dane rejestru | 00 64 00 00 |
Wartość zapisu: 100 w systemie szesnastkowym (0x00000064). Dla parametrów 32-bitowych dane są rozdzielone na dwa rejestry 16-bitowe. Kolejność bajtów zależy od parametru C0A.06. Gdy C0A.06=0, starsze 16 bitów (0064) jest zapisywane do pierwszego rejestru, a następnie młodsze 16 bitów (0000). |
| CRC | CRC CRC |
Cykliczna kontrola nadmiarowości |
I16 a U16: Różnica między I16 i U16 polega na tym, że I16 reprezentuje 16-bitowe wartości ze znakiem (obsługujące liczby ujemne), natomiast U16 reprezentuje 16-bitowe wartości bez znaku. Jeśli parametr może przyjmować wartości ujemne, jego typ danych to I16. Zazwyczaj parametry związane z prędkością mogą mieć wartości ujemne, gdzie wartości ujemne i dodatnie oznaczają przeciwne kierunki obrotów silnika.
2.2 Praca z wieloma prędkościami
| Polecenie | Opis |
|---|---|
01 06 00 00 00 01 CRC CRC |
Ustaw tryb sterowania napędem na tryb prędkości (C00.00=1) |
01 06 03 20 00 03 CRC CRC |
Użyj wewnętrznego polecenia prędkości (C03.20=3) |
01 06 12 00 00 01 CRC CRC |
Ustaw tryb profilu prędkości na pracę cykliczną (C12.00=1) |
01 06 12 01 00 01 CRC CRC |
Ustaw początkową grupę profilu prędkości na Grupę 1 (C12.01=1) |
01 06 12 02 00 02 CRC CRC |
Ustaw końcową grupę profilu prędkości na Grupę 2 (C12.02=2) |
01 06 12 06 00 64 CRC CRC |
Ustaw prędkość Grupy 1 na 100 obr./min (C12.06=100) |
01 10 12 08 00 02 04 00 64 00 00 CRC CRC |
Ustaw czas pracy Grupy 1 na 15000 ms (C12.08=15000) |
01 10 12 0A 00 02 04 00 64 00 00 CRC CRC |
Ustaw czas przyspieszania Grupy 1 na 100 ms (C12.0A=100) |
01 10 12 0C 00 02 04 00 64 00 00 CRC CRC |
Ustaw czas hamowania Grupy 1 na 100 ms (C12.0C=100) |
01 06 12 10 00 05 CRC CRC |
Ustaw prędkość Grupy 2 na 5 obr./min (C12.10=5) |
01 10 12 12 00 02 04 00 64 00 00 CRC CRC |
Ustaw czas pracy Grupy 2 na 15000 ms (C12.12=15000) |
01 10 12 14 00 02 04 00 64 00 00 CRC CRC |
Ustaw czas przyspieszania Grupy 2 na 100 ms (C12.14=100) |
01 10 12 16 00 02 04 00 64 00 00 CRC CRC |
Ustaw czas hamowania Grupy 2 na 100 ms (C12.16=100) |
01 06 04 11 00 01 CRC CRC |
Włącz silnik i rozpocznij pracę (C04.11=1) |
01 06 04 11 00 00 CRC CRC |
Awaryjne zatrzymanie: wyłącz silnik (C04.11=0) |
2.3 Ruch pozycjonowania bezwzględnego — 5000 impulsów (domyślnie: 10000 impulsów/obr., C00.02=10000)
| Polecenie | Opis |
|---|---|
01 06 00 00 00 00 CRC CRC |
Ustaw tryb sterowania napędem na tryb pozycji (C00.00=0) |
01 06 11 01 00 00 CRC CRC |
Ustaw polecenie profilu pozycji na pozycjonowanie bezwzględne (C11.01=0) |
01 06 03 00 00 02 CRC CRC |
Ustaw źródło polecenia pozycji na przyrost krokowy (C03.00=2) |
01 06 03 0D 00 01 CRC CRC |
Ustaw prędkość roboczą na 1 obr./min (C03.0D=1) |
01 06 03 0C 13 88 CRC CRC |
Ustaw przemieszczenie na 5000 impulsów (C03.0C=5000) |
01 06 04 00 00 22 CRC CRC |
Skonfiguruj DI1 jako włączenie przyrostu krokowego pozycji (C04.00=34, 0x22) |
01 06 04 11 00 01 CRC CRC |
Włącz silnik i rozpocznij pracę (C04.11=1) |
01 06 04 01 00 01 CRC CRC |
Wyzwól włączenie DI1 (C04.01=1) |
01 06 04 11 00 00 CRC CRC |
Awaryjne zatrzymanie: wyłącz silnik (C04.11=0) |
01 06 04 01 00 00 CRC CRC |
Wyłącz DI1 (C04.01=0) |
2.4 Praca z wieloma pozycjami w trybie pozycjonowania bezwzględnego (pierwszy segment: 3000 impulsów; drugi segment: 8000 impulsów)
Uwaga: W trybie pozycjonowania bezwzględnego:
- Pierwszy segment przemieszcza się do pozycji 3000 impulsów (względem punktu zerowego 0).
- Drugi segment przemieszcza się do pozycji 8000 impulsów (względem punktu zerowego 0).
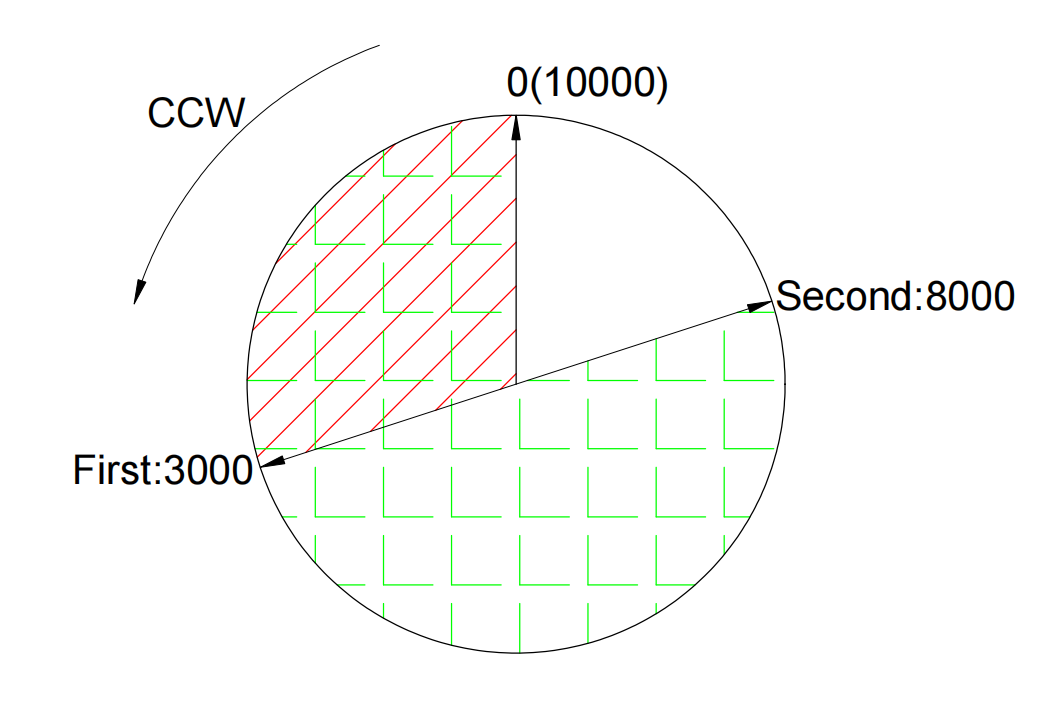
Aby pracować w trybie pozycji względnej, ustaw C11.01=1. W tym trybie drugi ruch rozpoczyna się z pozycji 3000 impulsów i przemieszcza się o dodatkowe 8000 impulsów do przodu.
| Polecenie | Opis |
|---|---|
01 06 00 00 00 00 CRC CRC |
Ustaw tryb sterowania napędem na tryb pozycji (C00.00=0) |
01 06 03 00 00 01 CRC CRC |
Włącz wielosegmentowe polecenie pozycji (C03.00=1) |
01 06 11 00 00 00 CRC CRC |
Ustaw tryb pojedynczej operacji (C11.00=0) |
01 06 11 03 00 01 CRC CRC |
Ustaw początkową grupę profilu pozycji na Grupę 1 (C11.03=1) |
01 06 11 04 00 02 CRC CRC |
Ustaw końcową grupę profilu pozycji na Grupę 2 (C11.04=2) |
01 10 11 06 00 02 04 0B B8 00 00 CRC CRC |
Ustaw przemieszczenie Grupy 1 na 3000 impulsów (C11.06=3000) |
01 06 11 08 00 05 CRC CRC |
Ustaw prędkość roboczą Grupy 1 na 5 obr./min (C11.08=5) |
01 10 11 0A 00 02 04 00 64 00 00 CRC CRC |
Ustaw czas przyspieszania Grupy 1 na 100 ms (C11.0A=100) |
01 10 11 0C 00 02 04 00 64 00 00 CRC CRC |
Ustaw czas hamowania Grupy 1 na 100 ms (C11.0C=100) |
01 10 11 0E 00 02 04 13 88 00 00 CRC CRC |
Ustaw opóźnienie po operacji na 5000 ms dla Grupy 1 (C11.0E=5000) |
01 10 11 10 00 02 04 1F 40 00 00 CRC CRC |
Ustaw przemieszczenie Grupy 2 na 8000 impulsów (C11.10=8000) |
01 06 11 12 00 01 CRC CRC |
Ustaw prędkość roboczą Grupy 2 na 1 obr./min (C11.12=1) |
01 10 11 14 00 02 04 00 64 00 00 CRC CRC |
Ustaw czas przyspieszania Grupy 2 na 100 ms (C11.14=100) |
01 10 11 16 00 02 04 00 64 00 00 CRC CRC |
Ustaw czas hamowania Grupy 2 na 100 ms (C11.16=100) |
01 10 11 18 00 02 04 13 88 00 00 CRC CRC |
Ustaw opóźnienie po operacji na 5000 ms dla Grupy 2 (C11.18=5000) |
01 06 04 00 00 13 CRC CRC |
Skonfiguruj DI1 jako wyzwalacz profilu pozycji (C04.00=19, 0x13) |
01 06 04 11 00 01 CRC CRC |
Włącz silnik i rozpocznij pracę (C04.11=1) |
01 06 04 01 00 01 CRC CRC |
Wyzwól włączenie DI1 (C04.01=1) |
01 06 04 11 00 00 CRC CRC |
Awaryjne zatrzymanie: wyłącz silnik (C04.11=0) |
01 06 04 01 00 00 CRC CRC |
Wyłącz DI1 (C04.01=0) |
3. Powszechnie używane polecenia
| Funkcja | Polecenie |
|---|---|
| Włączenie silnika | 01 06 04 11 00 01 CRC CRC |
| Wyłączenie silnika | 01 06 04 11 00 00 CRC CRC |
| Przywrócenie ustawień fabrycznych | 01 06 31 02 00 01 CRC CRC |
| Odczyt bieżącej prędkości silnika | 01 03 40 01 00 02 CRC CRC |
| Odczyt bieżącej pozycji bezwzględnej | 01 03 40 16 00 02 CRC CRC |
| Odczyt bieżącego momentu silnika | 01 03 40 03 00 02 CRC CRC |
| Odczyt temperatury napędu | 01 03 40 30 00 02 CRC CRC |
Uwaga dotycząca odczytu momentu: Jednostką odczytanej wartości jest 0,1%. Na przykład odczyt 1000 odpowiada 100,0%, co równa się 1× momentowi znamionowemu silnika.
Uwaga dotycząca odczytu temperatury: Jednostką odczytanej wartości jest 0,1 °C.