Recebemos feedback de clientes com dúvidas sobre o uso do Modbus RTU via RS-485 para controlar os servo motores da série A6. Para ajudar os usuários a compreender e utilizar melhor os recursos de comunicação RS-485 da série A6, este guia fornece instruções detalhadas de fiação e exemplos práticos de comandos.
Importante: Salvamento de Parâmetros Escritos via RS-485 Para salvar os parâmetros escritos via RS-485 na memória não volátil, é necessário enviar o seguinte comando de salvamento. Caso contrário, todos os parâmetros modificados retornarão aos padrões de fábrica quando o drive perder alimentação.
01 06 0A 05 00 01 CRC CRC
1. Conexão Inicial e Configuração de Comunicação
Preparativos Necessários
- Um servo drive da série A6-RS com motor e cabos de alimentação conectados
- Um cabo Ethernet RJ45
- Um cabo adaptador RS-485 para USB (se não tiver certeza de qual escolher, recomendamos nosso produto: Cabo Adaptador Conversor de Porta Serial USB para RS-422/RS-485)
- Software de comunicação serial ou controlador capaz de enviar comandos Modbus RTU
Fiação
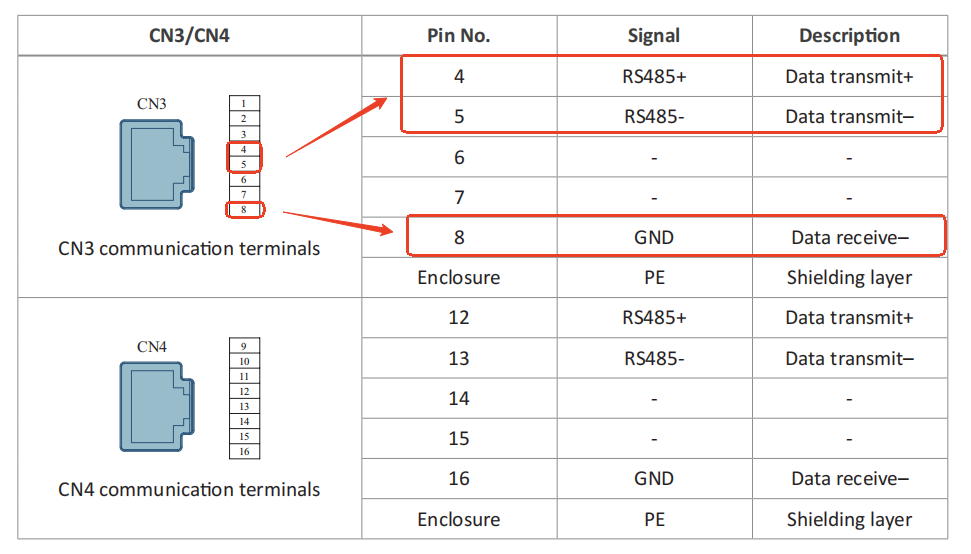
Consulte as definições de pinos da interface RS-485 no manual da série A6-RS:
Compare com a pinagem do cabo Ethernet RJ45:
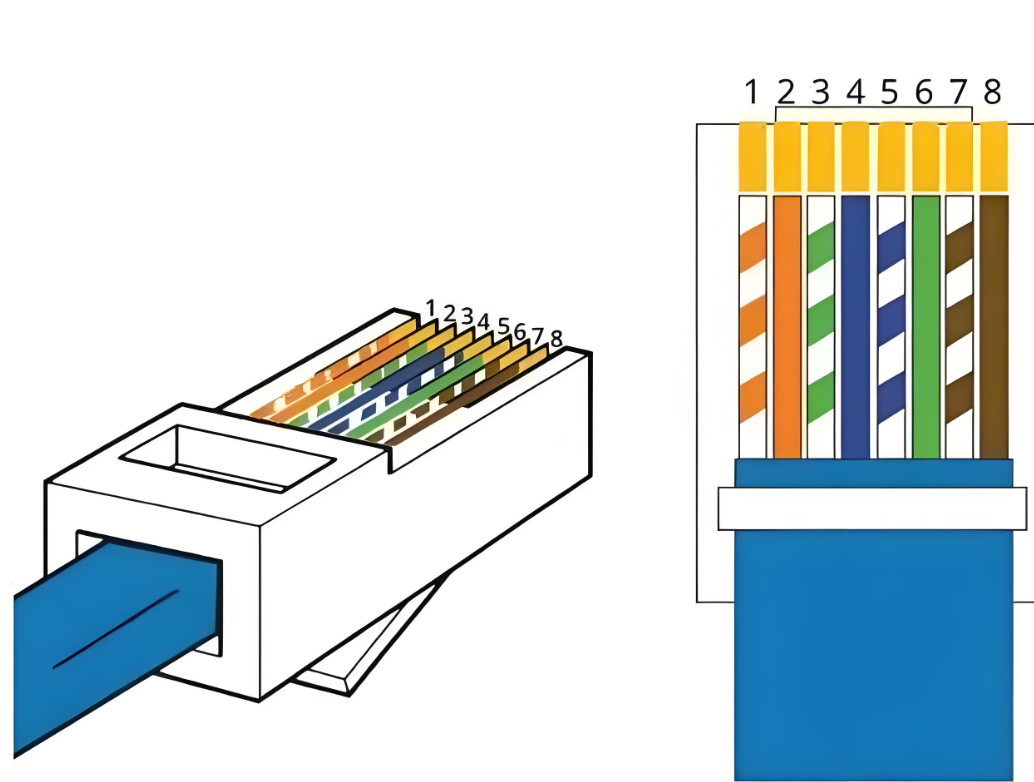
Conforme mostrado nos diagramas, conecte os fios 4, 5 e 8 ao cabo adaptador RS-485 para USB.
Para o cabo Ethernet RJ45:
- Mantenha o conector RJ45 intacto em uma extremidade para conectar à porta CN3 do drive.
- Corte o conector RJ45 na outra extremidade.
- Descasque os fios 4, 5 e 8 (fios azul, azul-branco e marrom) e conecte-os da seguinte forma:
| Drive (CN3) | Adaptador RS-485 para USB |
|---|---|
| 485+ | TXD+ |
| 485- | TXD- |
| GND | GND |
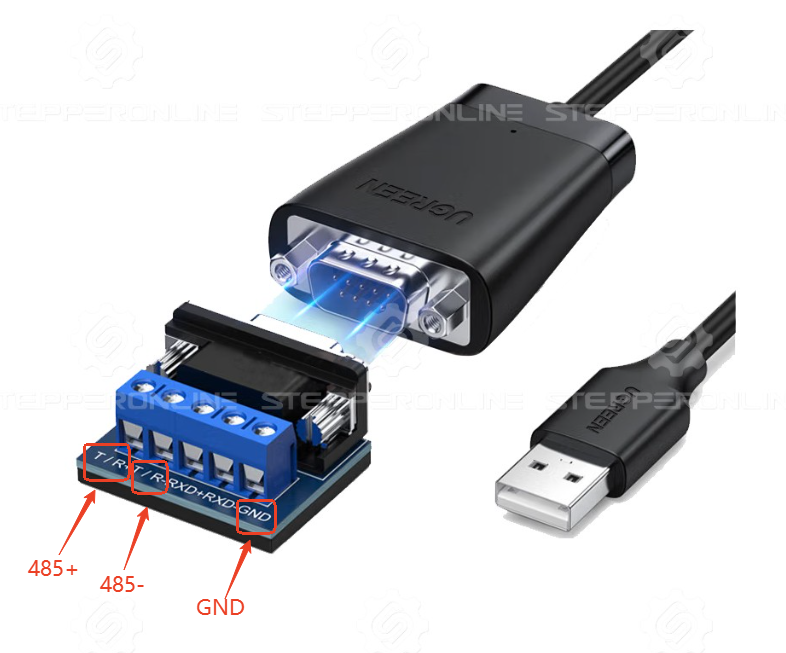
Após a fiação, conecte o conector RJ45 à porta CN3 do drive e conecte o adaptador USB ao seu PC. Ligue o drive e abra o software de comunicação serial para estabelecer a comunicação. Se a comunicação falhar, consulte este artigo de solução de problemas.
2. Modos de Operação
2.1 Modo de Controle de Velocidade
| Comando | Descrição |
|---|---|
01 06 00 00 00 01 CRC CRC |
Define o modo de controle do drive para modo de velocidade (C00.00=1) |
01 06 03 20 00 03 CRC CRC |
Utiliza comando de velocidade interno (C03.20=3) |
01 06 12 00 00 01 CRC CRC |
Define o modo de perfil de velocidade para operação cíclica (C12.00=1) |
01 06 12 06 02 58 CRC CRC |
Define a velocidade de operação para 600 RPM (C12.06=600) |
01 10 12 0A 00 02 04 00 64 00 00 CRC CRC |
Define o tempo de aceleração para 100 ms (C12.0A=100) |
01 10 12 0C 00 02 04 00 64 00 00 CRC CRC |
Define o tempo de desaceleração para 100 ms (C12.0C=100) |
01 06 04 11 00 01 CRC CRC |
Habilita o motor e inicia a operação (C04.11=1) |
01 06 04 11 00 00 CRC CRC |
Parada de emergência: desabilita o motor (C04.11=0) |
Conforme mostrado nos exemplos acima, os endereços de registradores de parâmetros na série A6 não requerem conversões complexas. Por exemplo, para definir C00.00 como 1, o endereço do registrador no comando RS-485 é simplesmente 0000. Da mesma forma, definir C03.20 como 3 utiliza o endereço de registrador 0320.
A única conversão necessária é para o valor de escrita. Todos os valores de parâmetros no manual estão listados em formato decimal, mas os comandos RS-485 requerem valores em hexadecimal.
Importante: Tipos de Dados e Tamanhos de Registradores
No Capítulo 8 do manual, a tabela de parâmetros inclui uma coluna "Tipo de Dados". Observe que os tipos de dados variam entre os parâmetros:
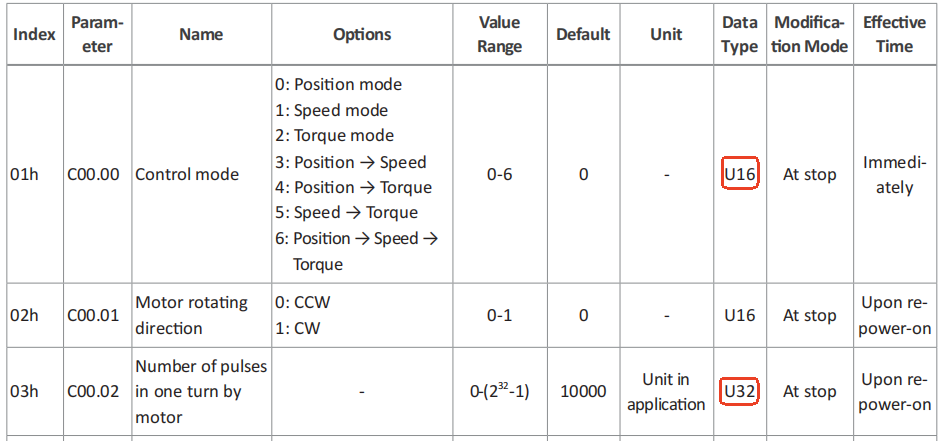
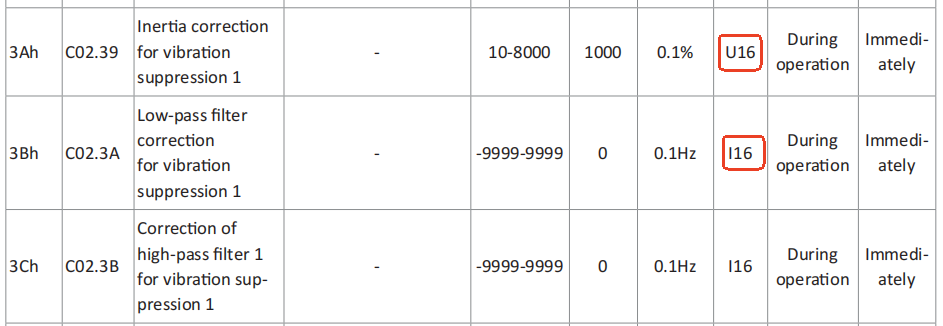
Preste atenção especial ao tipo de dado:
U16 — Parâmetro sem sinal de 16 bits (use o comando de escrita 0x06):
Exemplo: 01 06 00 00 00 01 CRC CRC (define C00.00 como 1)
| Campo | Valor | Descrição |
|---|---|---|
| Endereço do escravo | 01 |
Endereço do eixo (padrão = 1 para teste com drive único) |
| Código de função | 06 |
Escrita em registrador único (C00.00 é um parâmetro de 16 bits) |
| Endereço do registrador | 00 00 |
Endereço do parâmetro |
| Valor do registrador | 00 01 |
Valor a ser escrito (equivalente hexadecimal do decimal 1) |
| CRC | [CRC][CRC] |
Verificação de Redundância Cíclica (calculada automaticamente pela maioria dos softwares de comunicação serial) |
U32 — Parâmetro sem sinal de 32 bits (use o comando de escrita 0x10):
Exemplo: 01 10 12 0A 00 02 04 00 64 00 00 CRC CRC (define C12.0A como 100)
| Campo | Valor | Descrição |
|---|---|---|
| Endereço do escravo | 01 |
Endereço do eixo |
| Código de função | 10 |
Escrita em múltiplos registradores (C12.0A é um parâmetro de 32 bits) |
| Endereço do registrador | 12 0A |
Endereço do parâmetro |
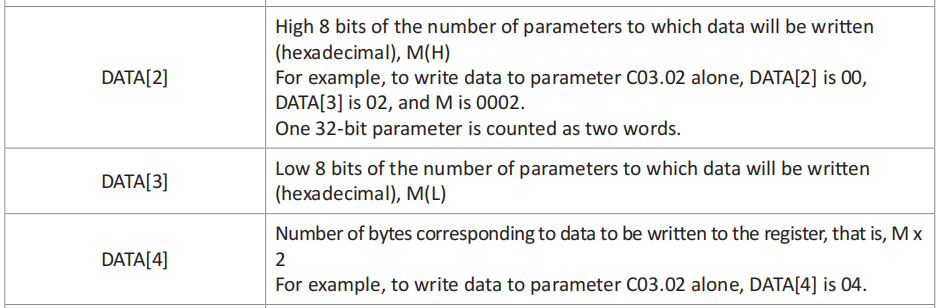
| Contagem de registradores | 00 02 |
Número de registradores a serem escritos (2 × registradores de 16 bits) |
| Contagem de bytes | 04 |
Número de bytes de dados |
| Campo | Valor | Descrição |
|---|---|---|
| Dados do registrador | 00 64 00 00 |
Valor de escrita: 100 em hexadecimal (0x00000064). Para parâmetros de 32 bits, os dados são divididos em dois registradores de 16 bits. A ordem dos bytes depende do parâmetro C0A.06. Quando C0A.06=0, os 16 bits de ordem superior (0064) são escritos no primeiro registrador, seguidos pelos 16 bits de ordem inferior (0000). |
| CRC | CRC CRC |
Verificação de Redundância Cíclica |
I16 vs. U16: A diferença entre I16 e U16 é que I16 representa valores com sinal de 16 bits (suportando números negativos), enquanto U16 representa valores sem sinal de 16 bits. Se um parâmetro pode aceitar valores negativos, seu tipo de dado é I16. Normalmente, parâmetros relacionados à velocidade podem ter valores negativos, onde valores negativos e positivos indicam direções opostas de rotação do motor.
2.2 Operação Multi-Velocidade
| Comando | Descrição |
|---|---|
01 06 00 00 00 01 CRC CRC |
Define o modo de controle do drive para modo de velocidade (C00.00=1) |
01 06 03 20 00 03 CRC CRC |
Utiliza comando de velocidade interno (C03.20=3) |
01 06 12 00 00 01 CRC CRC |
Define o modo de perfil de velocidade para operação cíclica (C12.00=1) |
01 06 12 01 00 01 CRC CRC |
Define o grupo inicial do perfil de velocidade como Grupo 1 (C12.01=1) |
01 06 12 02 00 02 CRC CRC |
Define o grupo final do perfil de velocidade como Grupo 2 (C12.02=2) |
01 06 12 06 00 64 CRC CRC |
Define a velocidade do Grupo 1 para 100 RPM (C12.06=100) |
01 10 12 08 00 02 04 00 64 00 00 CRC CRC |
Define o tempo de operação do Grupo 1 para 15000 ms (C12.08=15000) |
01 10 12 0A 00 02 04 00 64 00 00 CRC CRC |
Define o tempo de aceleração do Grupo 1 para 100 ms (C12.0A=100) |
01 10 12 0C 00 02 04 00 64 00 00 CRC CRC |
Define o tempo de desaceleração do Grupo 1 para 100 ms (C12.0C=100) |
01 06 12 10 00 05 CRC CRC |
Define a velocidade do Grupo 2 para 5 RPM (C12.10=5) |
01 10 12 12 00 02 04 00 64 00 00 CRC CRC |
Define o tempo de operação do Grupo 2 para 15000 ms (C12.12=15000) |
01 10 12 14 00 02 04 00 64 00 00 CRC CRC |
Define o tempo de aceleração do Grupo 2 para 100 ms (C12.14=100) |
01 10 12 16 00 02 04 00 64 00 00 CRC CRC |
Define o tempo de desaceleração do Grupo 2 para 100 ms (C12.16=100) |
01 06 04 11 00 01 CRC CRC |
Habilita o motor e inicia a operação (C04.11=1) |
01 06 04 11 00 00 CRC CRC |
Parada de emergência: desabilita o motor (C04.11=0) |
2.3 Movimento de Posição Absoluta — 5000 Pulsos (Padrão: 10000 Pulsos/Rev, C00.02=10000)
| Comando | Descrição |
|---|---|
01 06 00 00 00 00 CRC CRC |
Define o modo de controle do drive para modo de posição (C00.00=0) |
01 06 11 01 00 00 CRC CRC |
Define o comando de perfil de posição como posicionamento absoluto (C11.01=0) |
01 06 03 00 00 02 CRC CRC |
Define a fonte do comando de posição como incremento de passo (C03.00=2) |
01 06 03 0D 00 01 CRC CRC |
Define a velocidade de operação para 1 RPM (C03.0D=1) |
01 06 03 0C 13 88 CRC CRC |
Define o deslocamento para 5000 pulsos (C03.0C=5000) |
01 06 04 00 00 22 CRC CRC |
Configura DI1 como habilitação de incremento de passo de posição (C04.00=34, 0x22) |
01 06 04 11 00 01 CRC CRC |
Habilita o motor e inicia a operação (C04.11=1) |
01 06 04 01 00 01 CRC CRC |
Aciona a habilitação de DI1 (C04.01=1) |
01 06 04 11 00 00 CRC CRC |
Parada de emergência: desabilita o motor (C04.11=0) |
01 06 04 01 00 00 CRC CRC |
Desabilita DI1 (C04.01=0) |
2.4 Operação Multi-Posição sob Posicionamento Absoluto (Primeiro Segmento: 3000 Pulsos; Segundo Segmento: 8000 Pulsos)
Nota: No modo de posicionamento absoluto:
- O primeiro segmento move para a posição de 3000 pulsos (em relação à origem 0).
- O segundo segmento move para a posição de 8000 pulsos (em relação à origem 0).
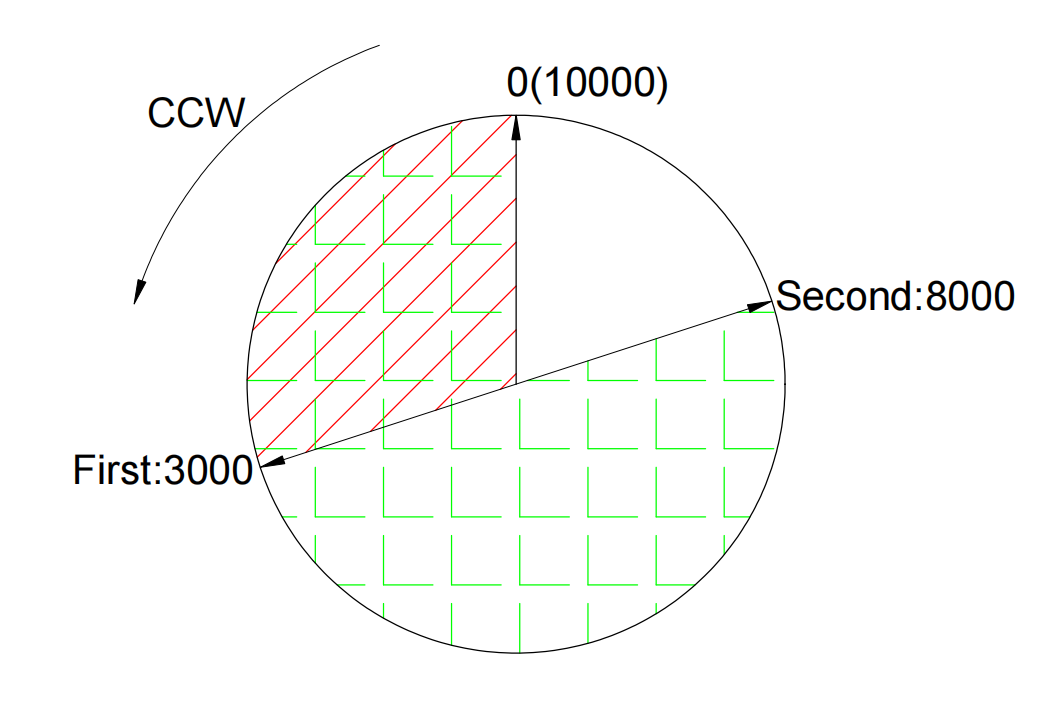
Para operar no modo de posição relativa, defina C11.01=1. Neste modo, o segundo movimento inicia a partir da posição de 3000 pulsos e avança mais 8000 pulsos.
| Comando | Descrição |
|---|---|
01 06 00 00 00 00 CRC CRC |
Define o modo de controle do drive para modo de posição (C00.00=0) |
01 06 03 00 00 01 CRC CRC |
Habilita o comando de posição multi-segmento (C03.00=1) |
01 06 11 00 00 00 CRC CRC |
Define o modo de operação única (C11.00=0) |
01 06 11 03 00 01 CRC CRC |
Define o grupo inicial do perfil de posição como Grupo 1 (C11.03=1) |
01 06 11 04 00 02 CRC CRC |
Define o grupo final do perfil de posição como Grupo 2 (C11.04=2) |
01 10 11 06 00 02 04 0B B8 00 00 CRC CRC |
Define o deslocamento do Grupo 1 para 3000 pulsos (C11.06=3000) |
01 06 11 08 00 05 CRC CRC |
Define a velocidade de operação do Grupo 1 para 5 RPM (C11.08=5) |
01 10 11 0A 00 02 04 00 64 00 00 CRC CRC |
Define o tempo de aceleração do Grupo 1 para 100 ms (C11.0A=100) |
01 10 11 0C 00 02 04 00 64 00 00 CRC CRC |
Define o tempo de desaceleração do Grupo 1 para 100 ms (C11.0C=100) |
01 10 11 0E 00 02 04 13 88 00 00 CRC CRC |
Define o atraso pós-operação para 5000 ms no Grupo 1 (C11.0E=5000) |
01 10 11 10 00 02 04 1F 40 00 00 CRC CRC |
Define o deslocamento do Grupo 2 para 8000 pulsos (C11.10=8000) |
01 06 11 12 00 01 CRC CRC |
Define a velocidade de operação do Grupo 2 para 1 RPM (C11.12=1) |
01 10 11 14 00 02 04 00 64 00 00 CRC CRC |
Define o tempo de aceleração do Grupo 2 para 100 ms (C11.14=100) |
01 10 11 16 00 02 04 00 64 00 00 CRC CRC |
Define o tempo de desaceleração do Grupo 2 para 100 ms (C11.16=100) |
01 10 11 18 00 02 04 13 88 00 00 CRC CRC |
Define o atraso pós-operação para 5000 ms no Grupo 2 (C11.18=5000) |
01 06 04 00 00 13 CRC CRC |
Configura DI1 como acionador de perfil de posição (C04.00=19, 0x13) |
01 06 04 11 00 01 CRC CRC |
Habilita o motor e inicia a operação (C04.11=1) |
01 06 04 01 00 01 CRC CRC |
Aciona a habilitação de DI1 (C04.01=1) |
01 06 04 11 00 00 CRC CRC |
Parada de emergência: desabilita o motor (C04.11=0) |
01 06 04 01 00 00 CRC CRC |
Desabilita DI1 (C04.01=0) |
3. Comandos Comuns
| Função | Comando |
|---|---|
| Habilitar Motor | 01 06 04 11 00 01 CRC CRC |
| Desabilitar Motor | 01 06 04 11 00 00 CRC CRC |
| Restaurar Configurações de Fábrica | 01 06 31 02 00 01 CRC CRC |
| Ler Velocidade Atual do Motor | 01 03 40 01 00 02 CRC CRC |
| Ler Posição Absoluta Atual | 01 03 40 16 00 02 CRC CRC |
| Ler Torque Atual do Motor | 01 03 40 03 00 02 CRC CRC |
| Ler Temperatura do Drive | 01 03 40 30 00 02 CRC CRC |
Nota sobre leituras de torque: A unidade do valor lido é 0,1%. Por exemplo, uma leitura de 1000 corresponde a 100,0%, o que equivale a 1× o torque nominal do motor.
Nota sobre leituras de temperatura: A unidade do valor lido é 0,1 °C.