A série A6 suporta 35 modos diferentes de homing. Este artigo foca especificamente no Modo de Homing 35.
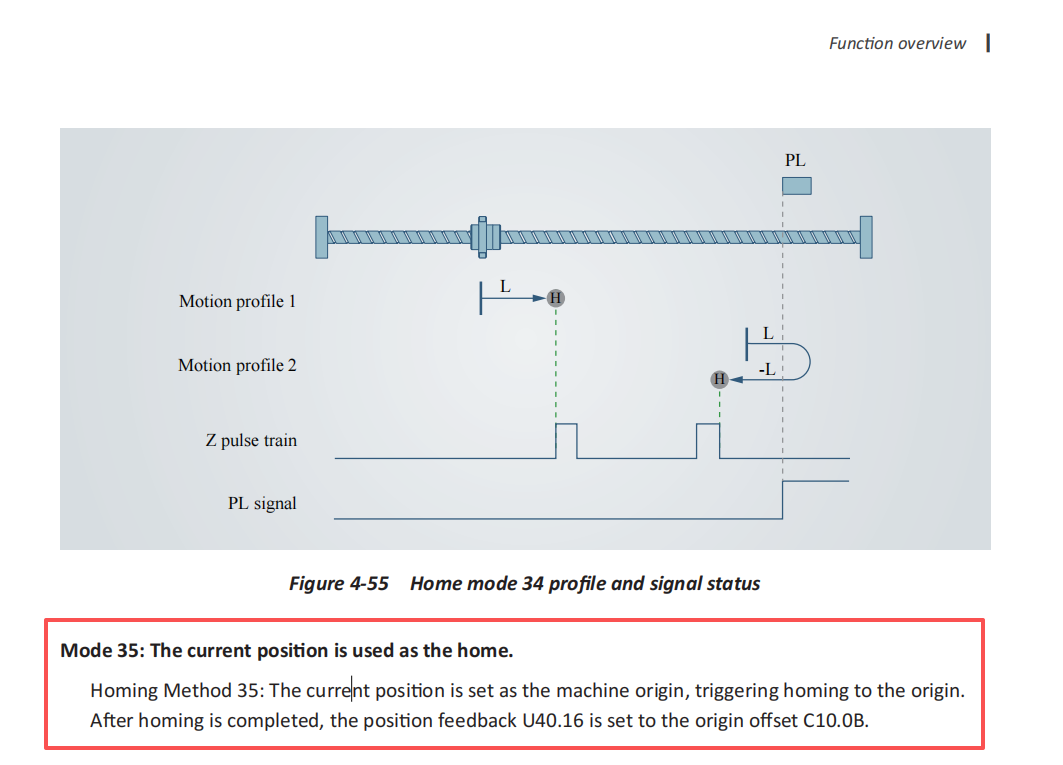
O Modo de Homing 35 permite definir diretamente a posição atual do motor como a posição de origem (posição zero) sem exigir que o motor gire. A posição atual do motor pode ser monitorada por meio do parâmetro U40.16. Se você configurou o Modo de Homing 35, mas o valor da posição em U40.16 permanece inalterado, o problema provavelmente é causado por uma sequência de etapas operacionais incorreta ou incompleta.
O procedimento correto é o seguinte:
- Defina C10.01 = 35 para selecionar o Modo de Homing 35.

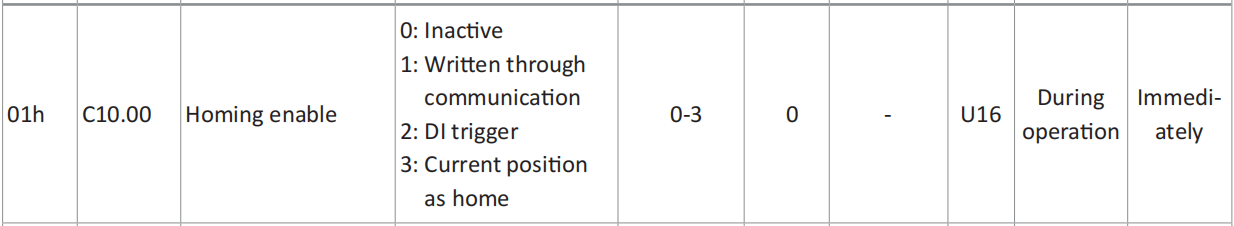
- Defina C10.00 = 2 para emitir o comando de início de homing.
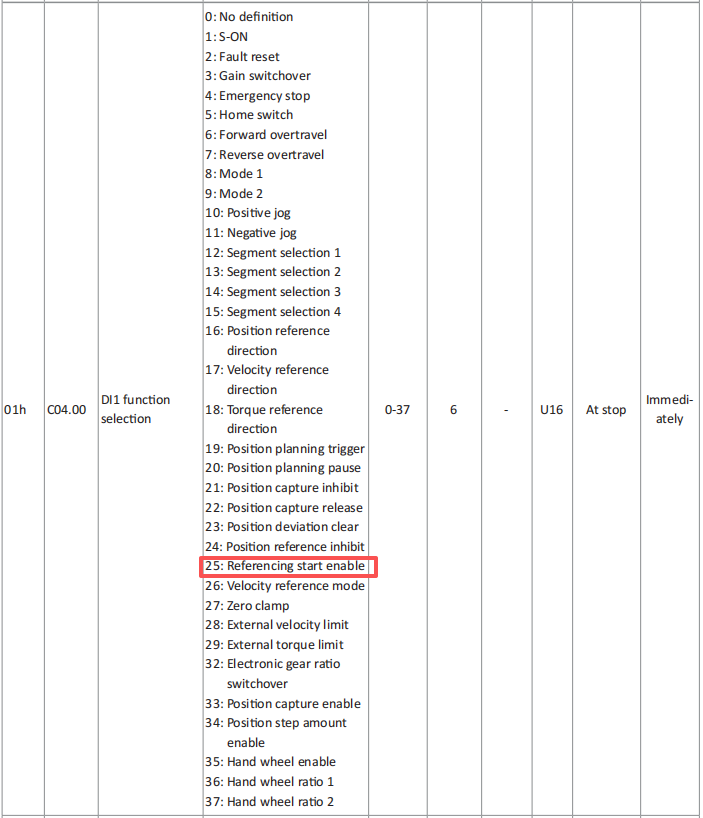
- Atribua a função de início de homing a uma Entrada Digital (DI). Por exemplo, defina C04.00 = 25 para atribuir a função de início de homing à DI1.
- Certifique-se de que o servo esteja habilitado. Isso requer a atribuição da função de Habilitação do Servo a outra DI. Por exemplo, defina C04.11 = 1 para atribuir a função de Habilitação do Servo à DI2 e, em seguida, ative a DI2 para habilitar o motor.

- Acione a função de homing ativando a DI atribuída na Etapa 3. Em um ambiente de depuração por software, você pode simular isso definindo C04.01 = 1 (o que força a DI1 como ativa). Em uma aplicação real, conecte o terminal DI1 e acione-o com um sinal externo.

Após concluir essas etapas, o valor de U40.16 deve exibir 0, indicando que a posição atual do motor foi definida como a posição de origem.
Método Alternativo
Em vez de usar o Modo de Homing 35 com um acionamento por DI, você pode limpar diretamente a posição atual para zero definindo C10.00 = 3. Este comando entra em vigor imediatamente e não requer nenhuma configuração de DI (as Etapas 3–5 não são necessárias). Observe que este é um comando direto de limpeza de posição, e não uma operação de homing.