De A6-serie ondersteunt 35 verschillende homing-modi. Dit artikel richt zich specifiek op Homing-modus 35.
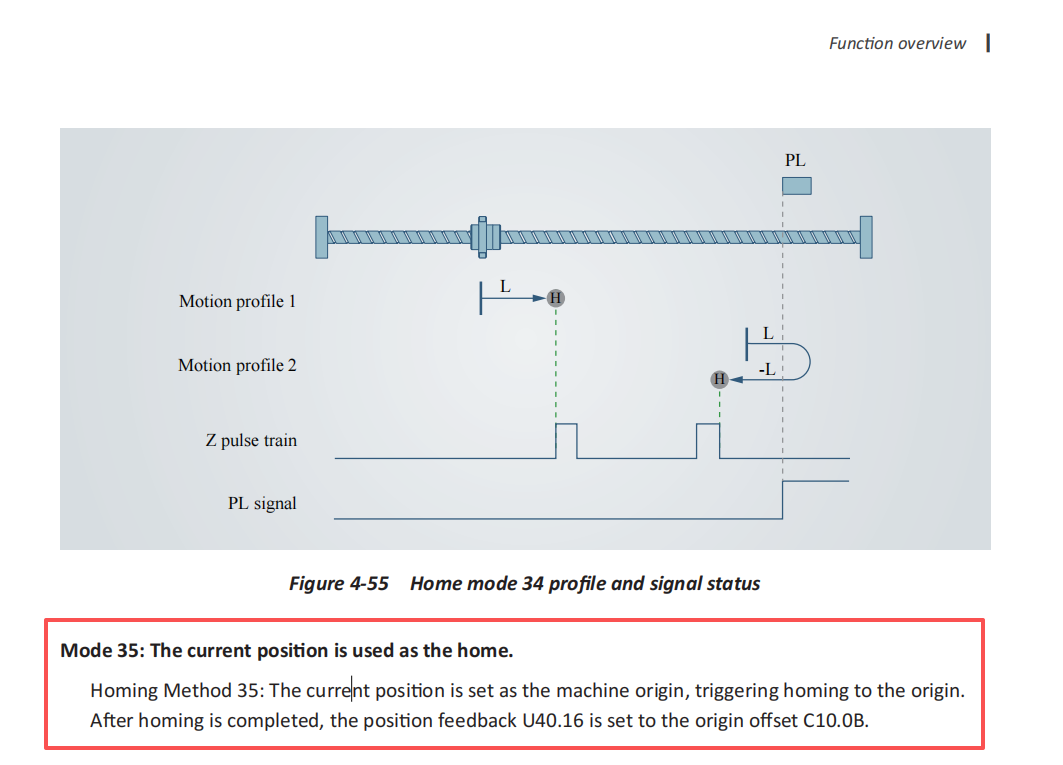
Met Homing-modus 35 kunt u de huidige positie van de motor direct instellen als de nulpositie (referentiepositie) zonder dat de motor hoeft te draaien. De huidige positie van de motor kan worden gemonitord via parameter U40.16. Als u Homing-modus 35 heeft geconfigureerd maar merkt dat de positiewaarde in U40.16 ongewijzigd blijft, wordt het probleem waarschijnlijk veroorzaakt door een onjuiste of onvolledige volgorde van handelingen.
De juiste procedure is als volgt:
- Stel C10.01 = 35 in om Homing-modus 35 te selecteren.

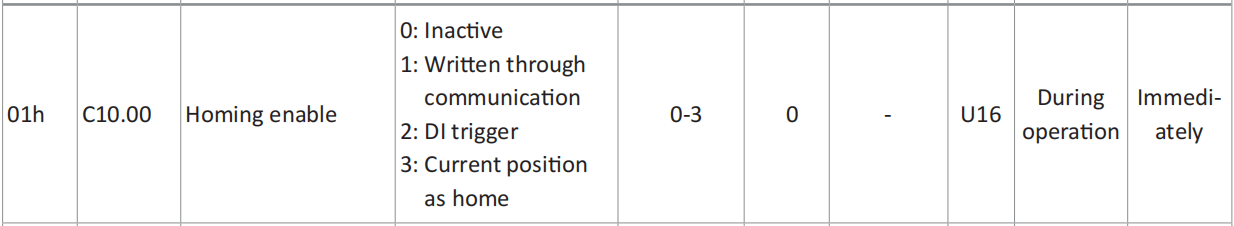
- Stel C10.00 = 2 in om het homing-startcommando te geven.
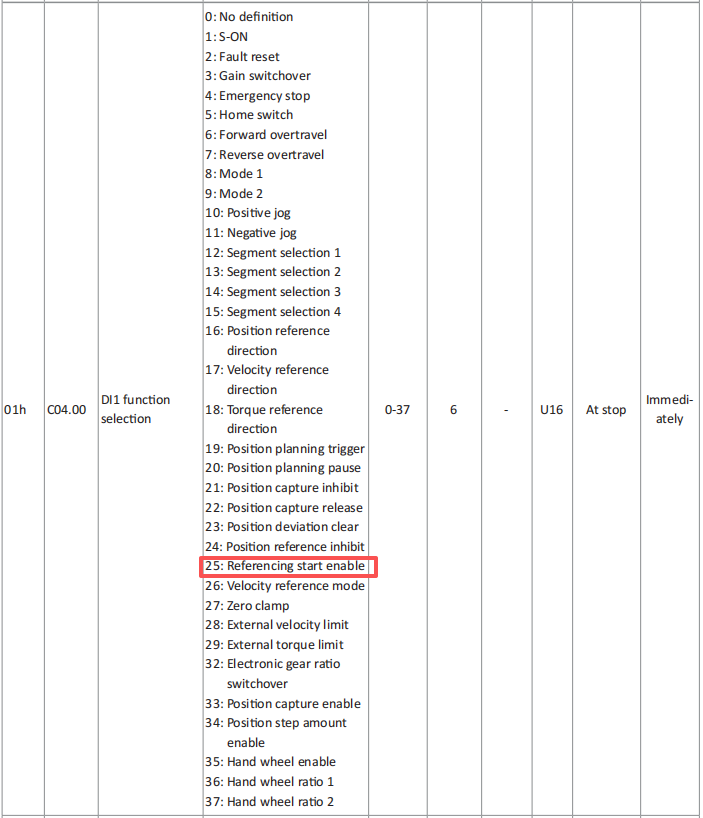
- Wijs de homing-startfunctie toe aan een digitale ingang (DI). Stel bijvoorbeeld C04.00 = 25 in om de homing-startfunctie toe te wijzen aan DI1.
- Zorg ervoor dat de servo is ingeschakeld. Hiervoor moet de Servo Enable-functie aan een andere DI worden toegewezen. Stel bijvoorbeeld C04.11 = 1 in om de Servo Enable-functie toe te wijzen aan DI2, en activeer vervolgens DI2 om de motor in te schakelen.

- Activeer de homing-functie door de DI te activeren die in stap 3 is toegewezen. In een software-debugomgeving kunt u dit simuleren door C04.01 = 1 in te stellen (waarmee DI1 geforceerd actief wordt). In een daadwerkelijke toepassing bedraadt u de DI1-aansluiting en activeert u deze met een extern signaal.

Na het voltooien van deze stappen moet de waarde van U40.16 0 aangeven, wat betekent dat de huidige positie van de motor is ingesteld als de nulpositie.
Alternatieve methode
In plaats van Homing-modus 35 met een DI-trigger te gebruiken, kunt u de huidige positie direct op nul zetten door C10.00 = 3 in te stellen. Dit commando wordt onmiddellijk van kracht en vereist geen DI-configuratie (stappen 3–5 zijn niet nodig). Let op: dit is een direct positie-resetcommando, geen homing-bewerking.