Dit artikel legt de verschillen uit tussen het Lead Angle-algoritme en het Vector Mode-algoritme, geconfigureerd in Parameter 24 (Bedrijfsmodus) van de CL86Y-driverfirmware, inclusief aanbevolen toepassingen voor elke modus.
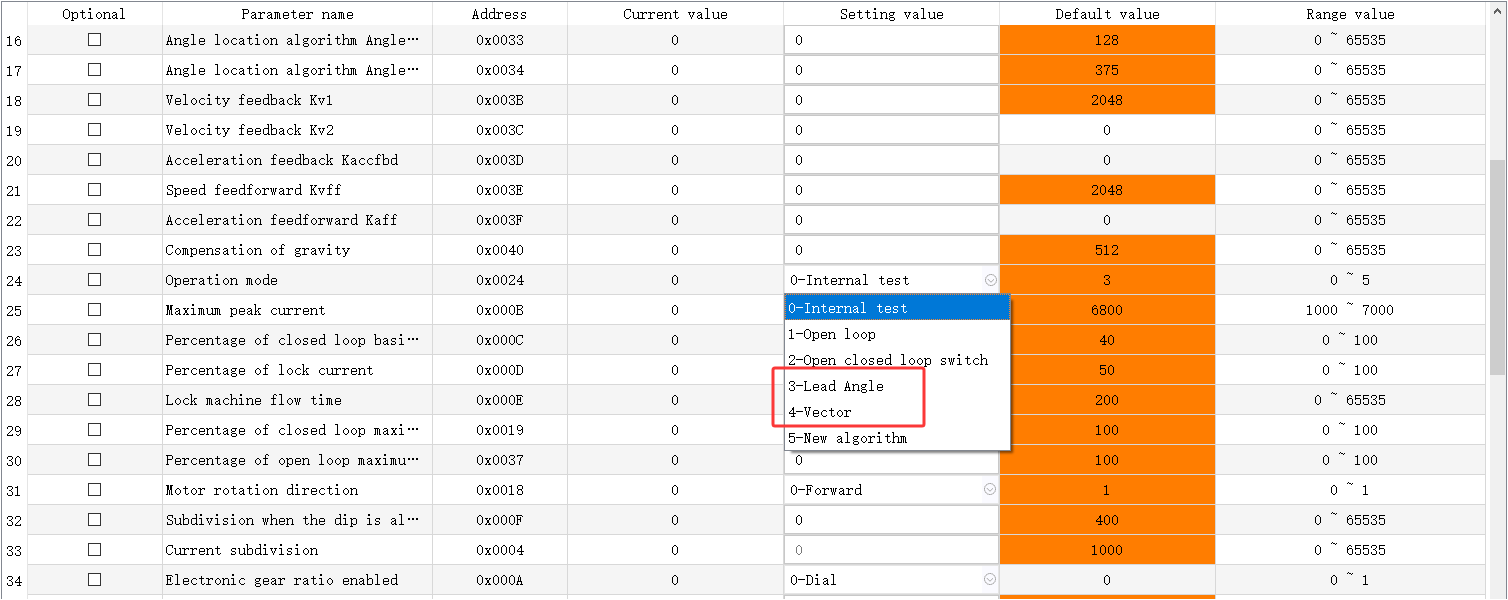
1. Regellogica en kenmerken
| Algoritme | Regellogica en kenmerken |
|---|---|
| Lead Angle-algoritme | Werkt als een open-lus pulsaan sturing met encodergebaseerde positiecompensatie. Het past de stroomfase-voorijlhoek aan om de statorstroom te synchroniseren met de rotorbeweging, met behulp van vooraf ingestelde fase-voorijlwaarden. |
| Vector Mode-algoritme | Gebaseerd op Field-Oriented Control (FOC). Het ontbindt de driefasige stroom in onafhankelijke excitatie- (flux) en koppelcomponenten, waardoor nauwkeurige regeling van stroomgrootte en -richting mogelijk is, terwijl het koppel wordt ontkoppeld van het magnetisch veld. |
2. Vergelijkende analyse en typische toepassingsscenario's
| Aspect | Lead Angle-algoritme | Vector Mode-algoritme |
|---|---|---|
| Voordelen | Hoog vermogen bij middelmatige tot hoge snelheden; Snelle dynamische respons; Hoog koppel in het bereik van 800–1200 RPM | Lagere motortemperatuurstijging; Verminderd bedrijfsgeluid; Hoge regelnauwkeurigheid, vooral bij lage snelheden |
| Nadelen | Hogere motortemperatuurstijging; Verhoogd bedrijfsgeluid; Vertrouwt op encoderterugkoppeling voor positie-luscompensatie; Slechte anti-interferentieprestaties bij lage snelheden, gevoelig voor trillingen | Verminderd houdkoppel bij blokkering; Lager vermogen bij middelmatige tot hoge snelheden vergeleken met het Lead Angle-algoritme; Complexere parameterafstelling; Iets tragere dynamische respons |
| Typische toepassingen | Toepassingen die snelle respons, snelle start-/stopcycli en middelmatige tot hoge snelheden (800–1200 RPM) met hoog vermogen vereisen. Voorbeelden: Pick-and-place-machines die snelle acceleratie-/deceleratiecycli vereisen; Transportsystemen die hoog koppel bij middelmatige snelheden vereisen; Elektrisch gereedschap (bijv. klopboormachines, snijders) dat direct hoog koppel bij hoge snelheden vereist; Vloeistofmachines (bijv. ventilatoren, pompen) die prioriteit geven aan hoge debietoutput bij ongeveer 1000 RPM met vereenvoudigde regellogica | Toepassingen die lage motortemperatuurstijging, stille werking en middelmatige tot lage snelheden (onder 800 RPM) vereisen. Voorbeelden: CNC-machine spilregeling met constant-koppel snijden bij lage snelheden en stroomontkoppeling voor precisie; Medische apparatuur (bijv. CT-scanners) die laag geluidsniveau (<50 dB) en zeer nauwkeurige positionering vereisen met sinusvormige stroomaansturing om trillingen te minimaliseren; Textielmachines spanningsregeling met real-time belastingsrespons en gesloten-lus regeling om garenspanningsfluctuatie binnen ±1% te houden |
3. Legacy CL57Y-driver — Bedrijfsmodus selectie
Voor de legacy CL57Y-driver wordt de bedrijfsmodus geselecteerd via DIP-schakelaar SW3:
- SW3 OFF — Point Mode (equivalent aan het Lead Angle-algoritme)
- SW3 ON — Track Mode (equivalent aan het Vector Mode-algoritme)
Opmerking: "Point Mode" en "Track Mode" zijn legacy termen die werden gebruikt in eerdere firmwareversies van de CL57Y. Ze komen overeen met respectievelijk het Lead Angle-algoritme en het Vector Mode-algoritme.