Dit artikel biedt een gedetailleerde uitleg over het aanpassen van de belangrijkste parameters van de driver met behulp van MotionStudio_V2.3.2. Momenteel kunnen van de door ons verkochte producten de CL57TE- en DM860TE-drivers worden geconfigureerd en getest met MotionStudio_V2.3.2 voor het instellen van parameters en het proefdraaien van de motor.
Zorg dat u het volgende gereed heeft:
- Driver
- Voeding
- RS232-configuratiekabel
- USB-naar-RS232-adapter (indien nodig)
- MotionStudio_V2.3.2-software
(Downloadlink: https://github.com/StepperOnline/Tunning-Software/blob/main/MotionStudio_V2.3.2.zip)
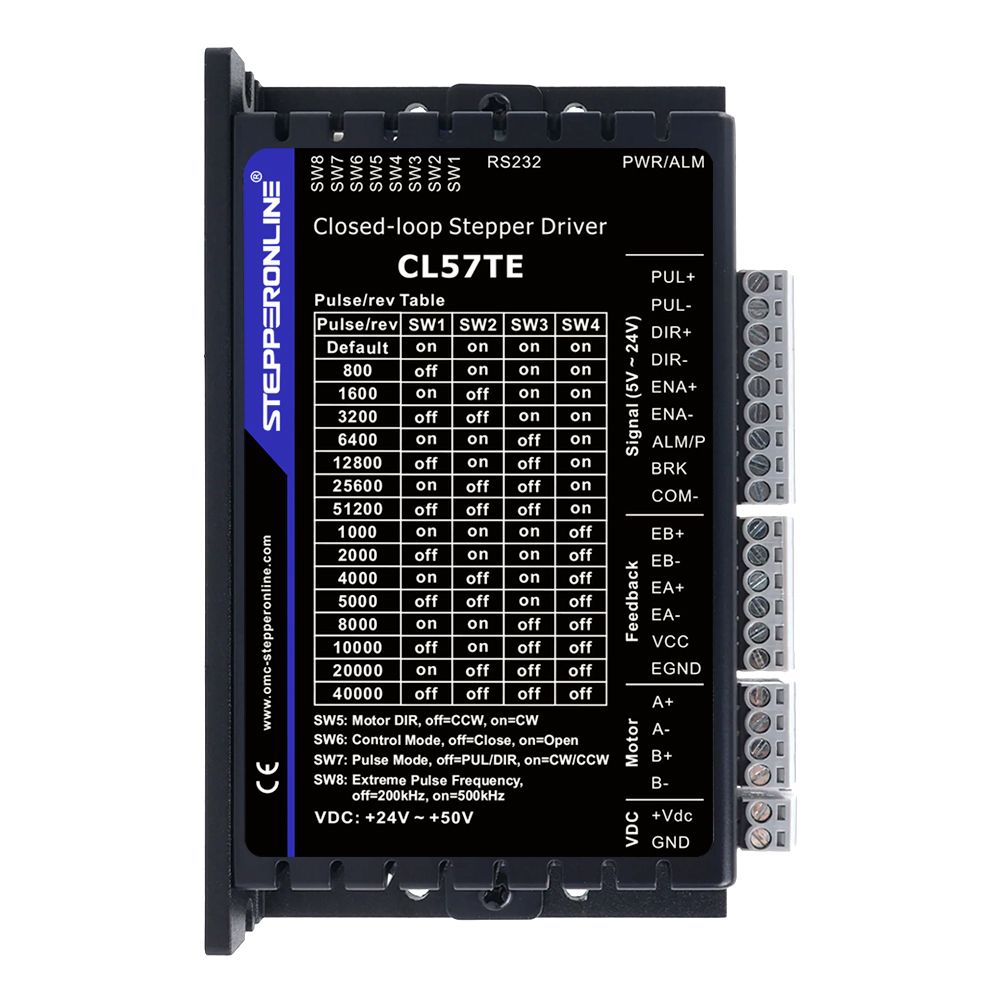
In deze handleiding wordt de CL57TE-driver als voorbeeld gebruikt.
Let op: De CL57TE-driver heeft een DIP-schakelaar met het label "DEF" (Default). Zet deze schakelaar in de stand ON voordat u parameters via de software aanpast. Als deze schakelaar niet correct is ingesteld, worden parameterwijzigingen niet opgeslagen.
Aansluitstappen:
- Neem de RS232-configuratiekabel die bij de driver is meegeleverd en steek deze in de RS232-configuratiepoort van de driver.
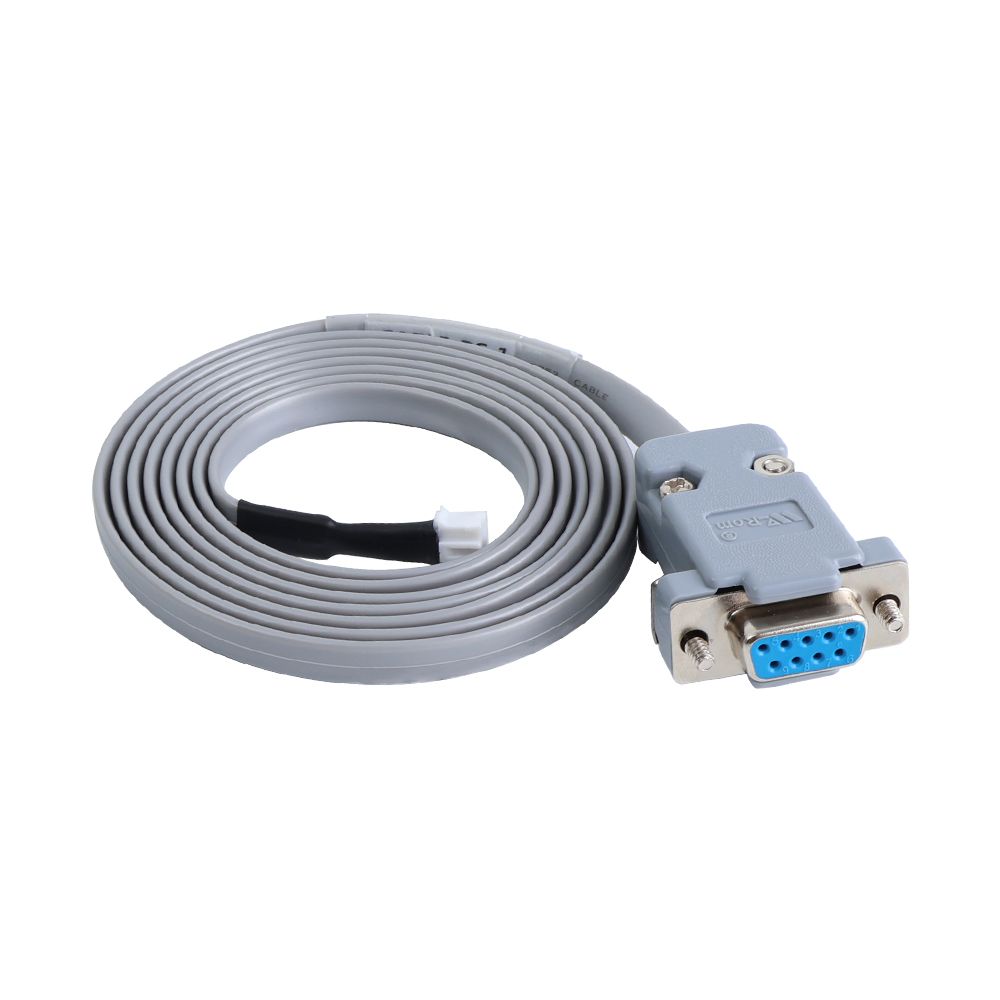
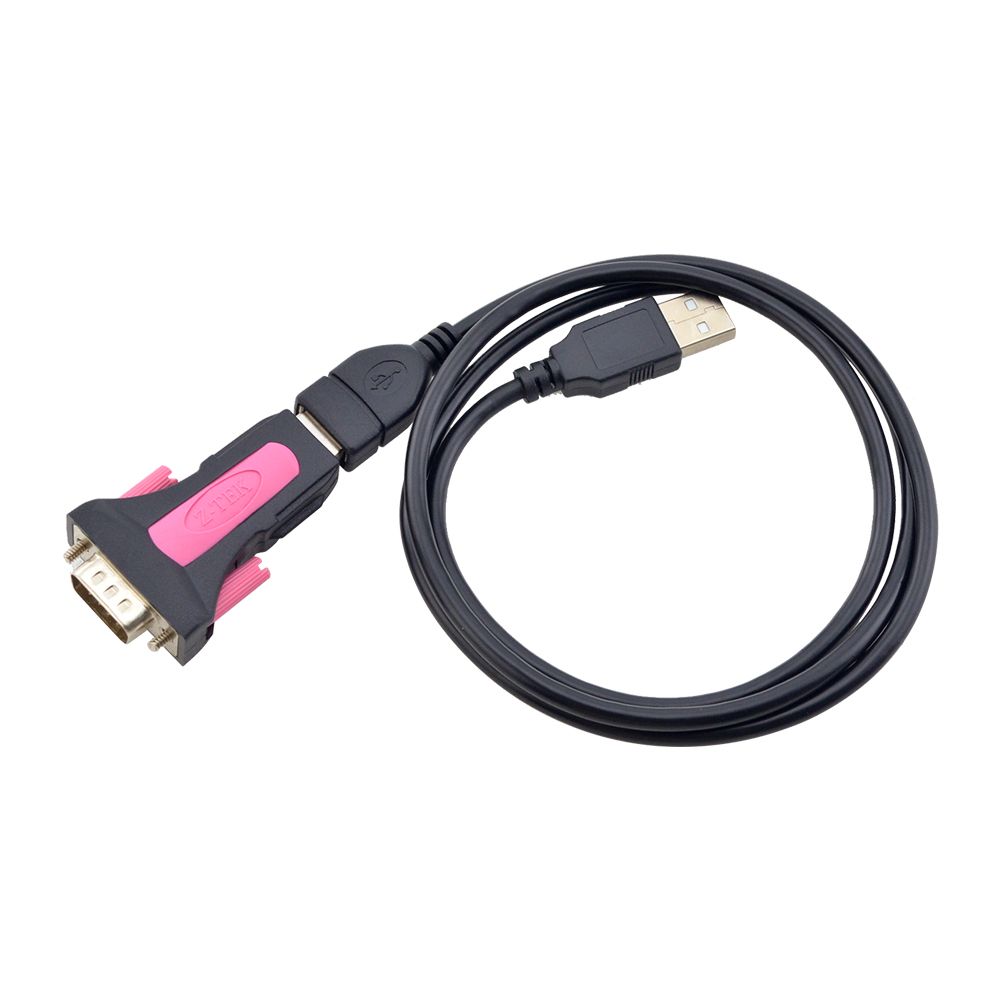
- Bereid een USB-naar-RS232-adapterkabel voor en sluit het ene uiteinde aan op uw pc en het andere uiteinde op de RS232-configuratiekabel.
(Deze kabel moet apart worden aangeschaft. Als uw pc een ingebouwde RS232-poort heeft, kunt u de configuratiekabel rechtstreeks op de pc aansluiten zonder adapter.)
Hier is de aankooplink: https://www.omc-stepperonline.com/en-gb/usb-2-0-to-serial-rs232-adapter-with-1m-cable-converter-c006
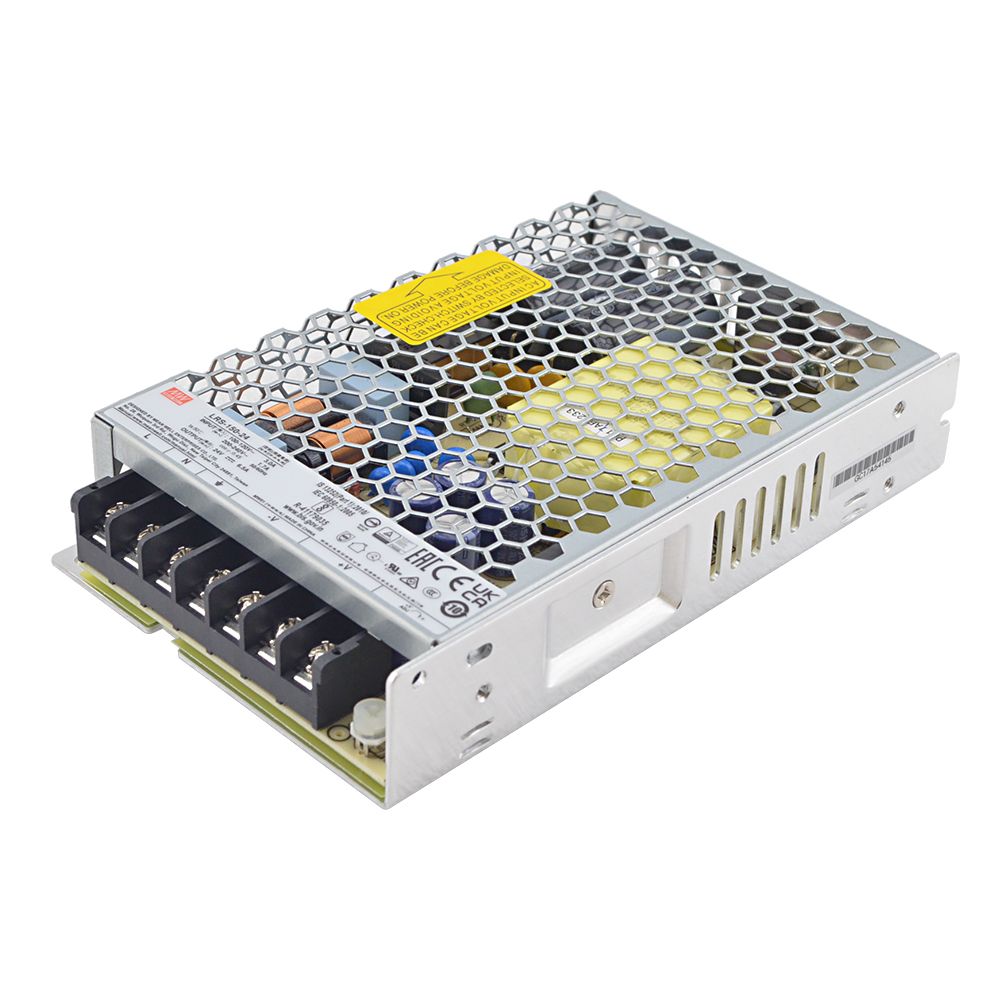
- Bereid een DC-voeding voor om de driver van stroom te voorzien.
(Zorg ervoor dat de spanning binnen het ingangsbereik van de driver valt.)
Software-instelling:
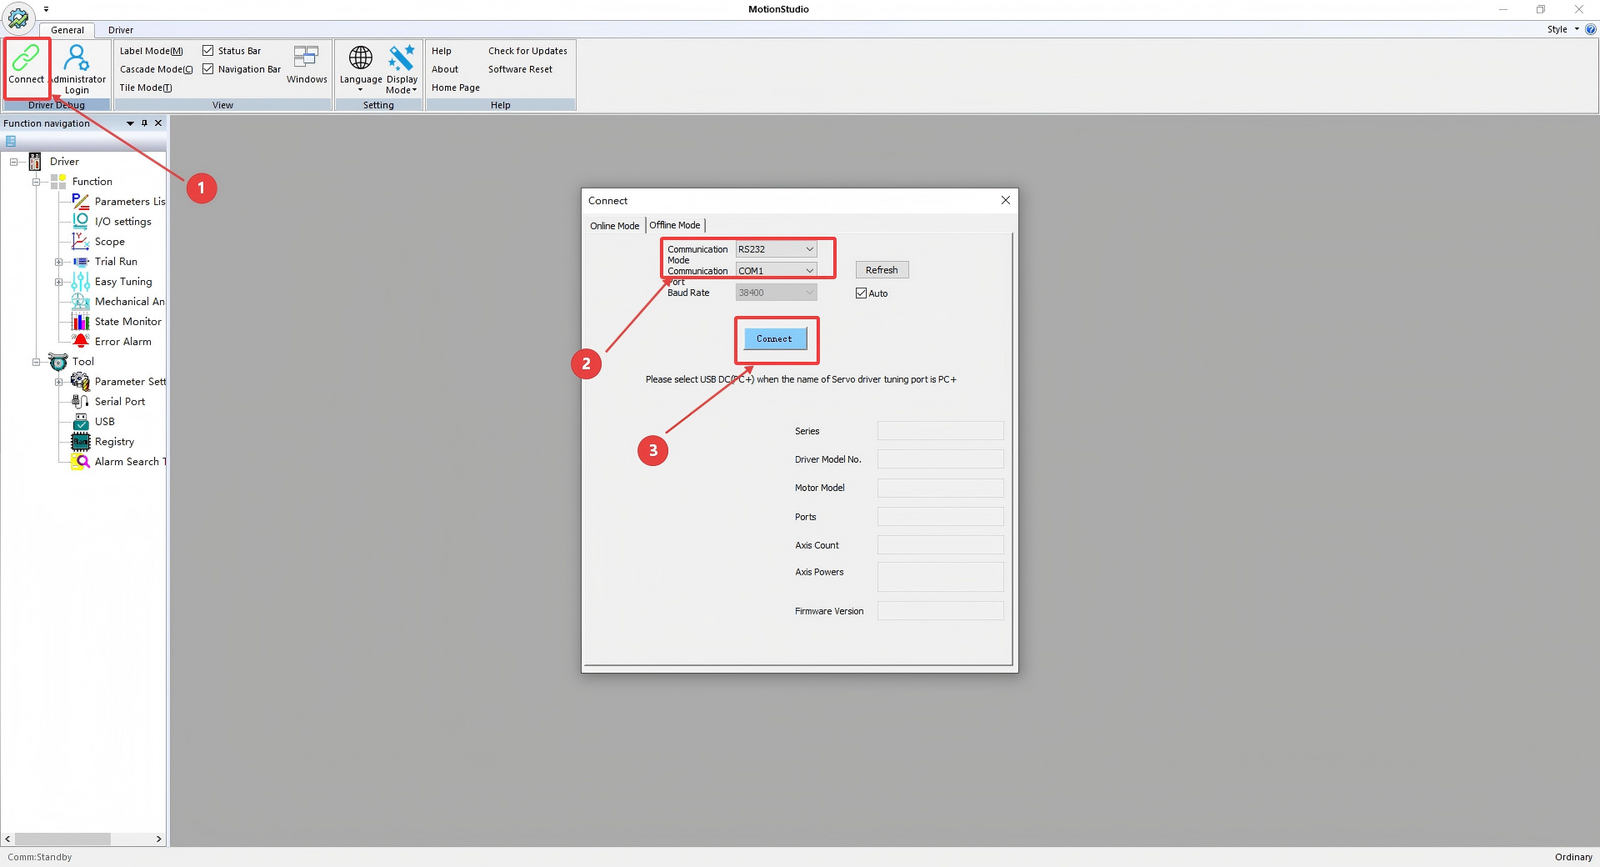
- Klik op "Communication" in de software.
- Selecteer RS232-modus en kies de juiste seriële poort.
- Klik op "Connect".
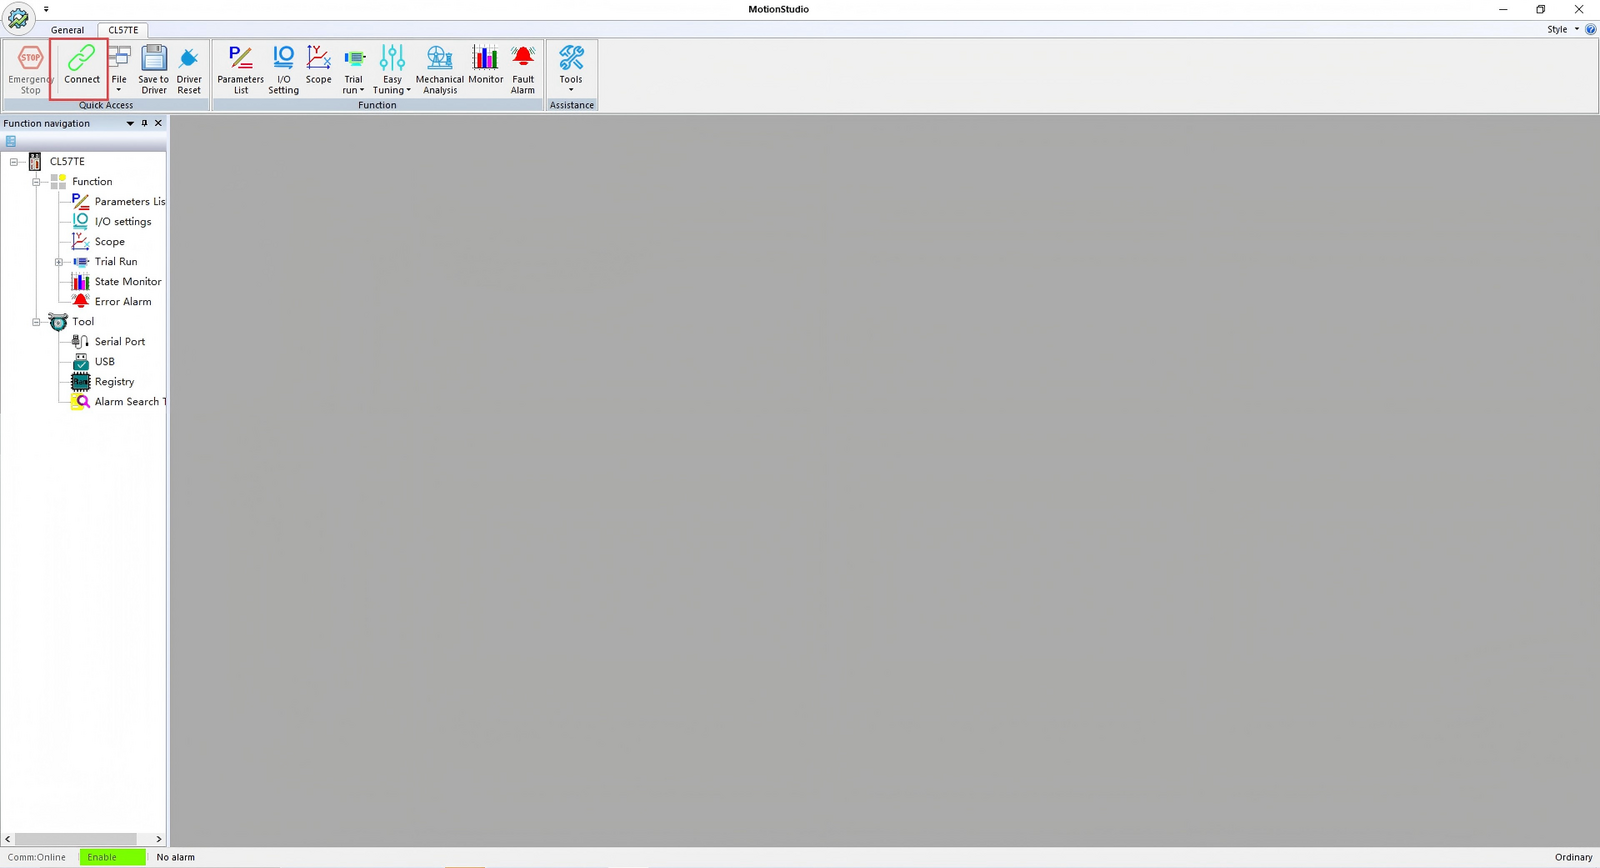
Na een succesvolle verbinding wordt de interface weergegeven zoals hieronder afgebeeld.
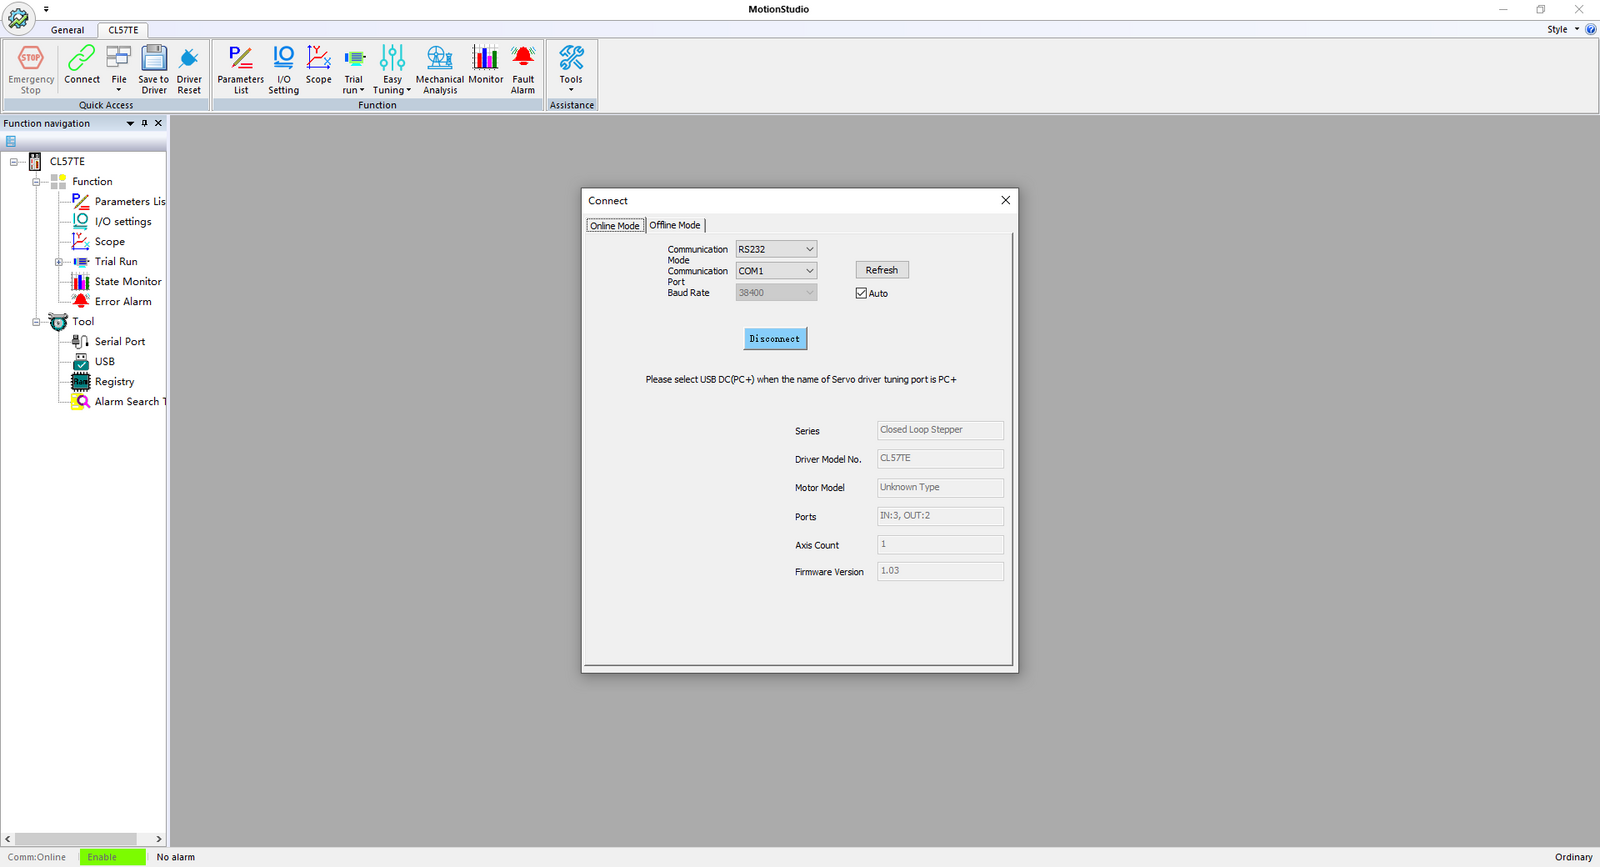
Na het klikken op "Connect" geeft de interface aan dat de communicatie normaal is, en toont de statusbalk het bijbehorende drivermodel.
Nu alles is ingesteld, kunnen we overgaan tot de belangrijkste handelingen.
Piekstroom van de driver wijzigen
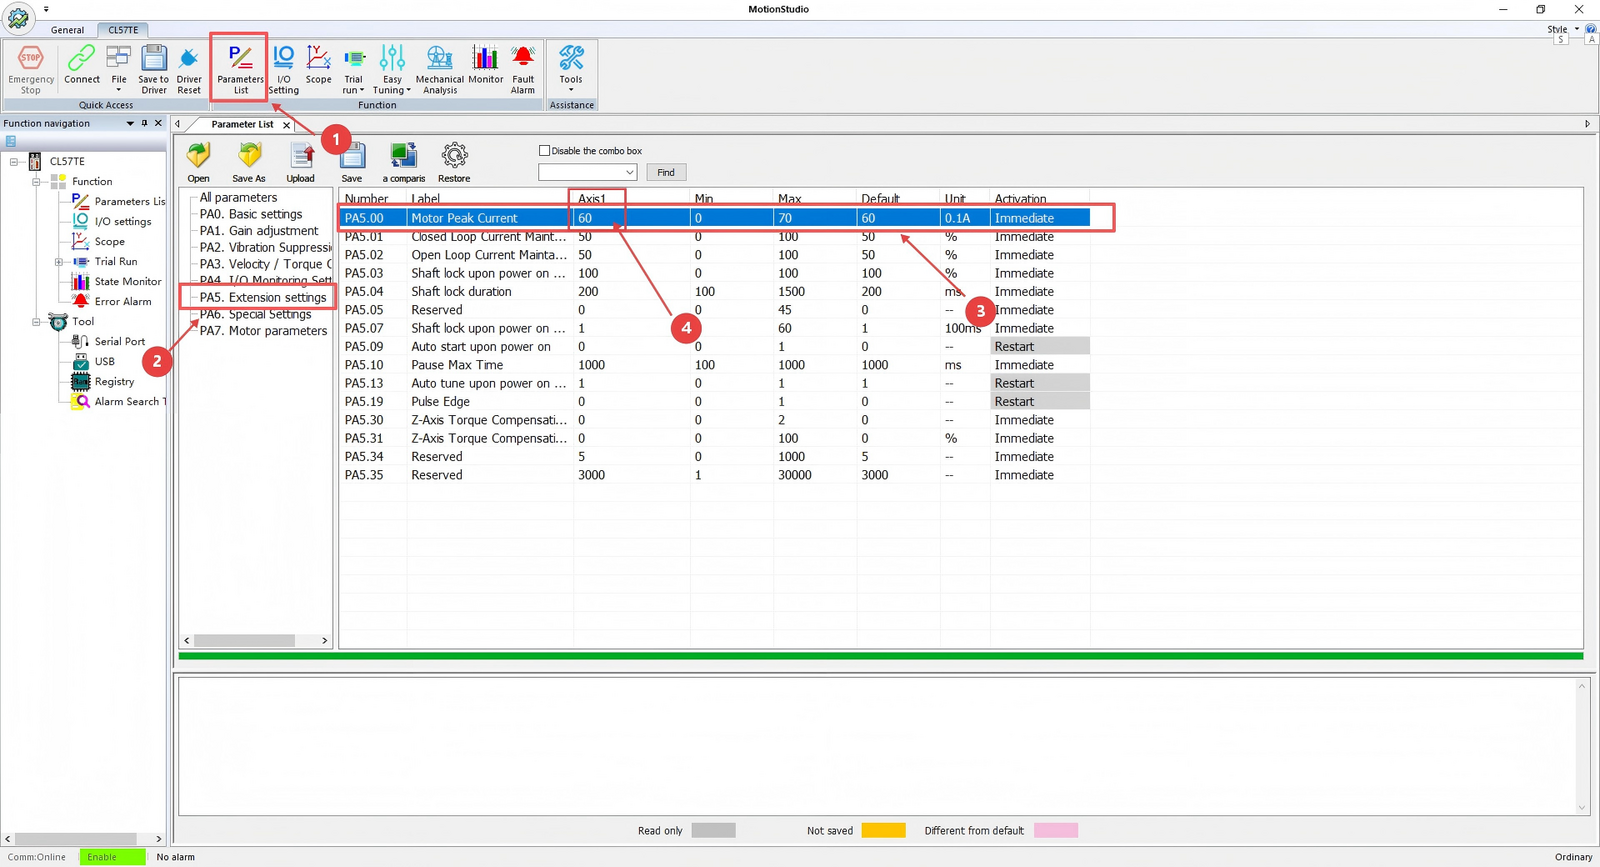
- Klik op "Parameters List."
- Klik op "Extension Settings."
- Zoek "Peak Current."
- Wijzig de waarde naar wens door op het numerieke veld te klikken.
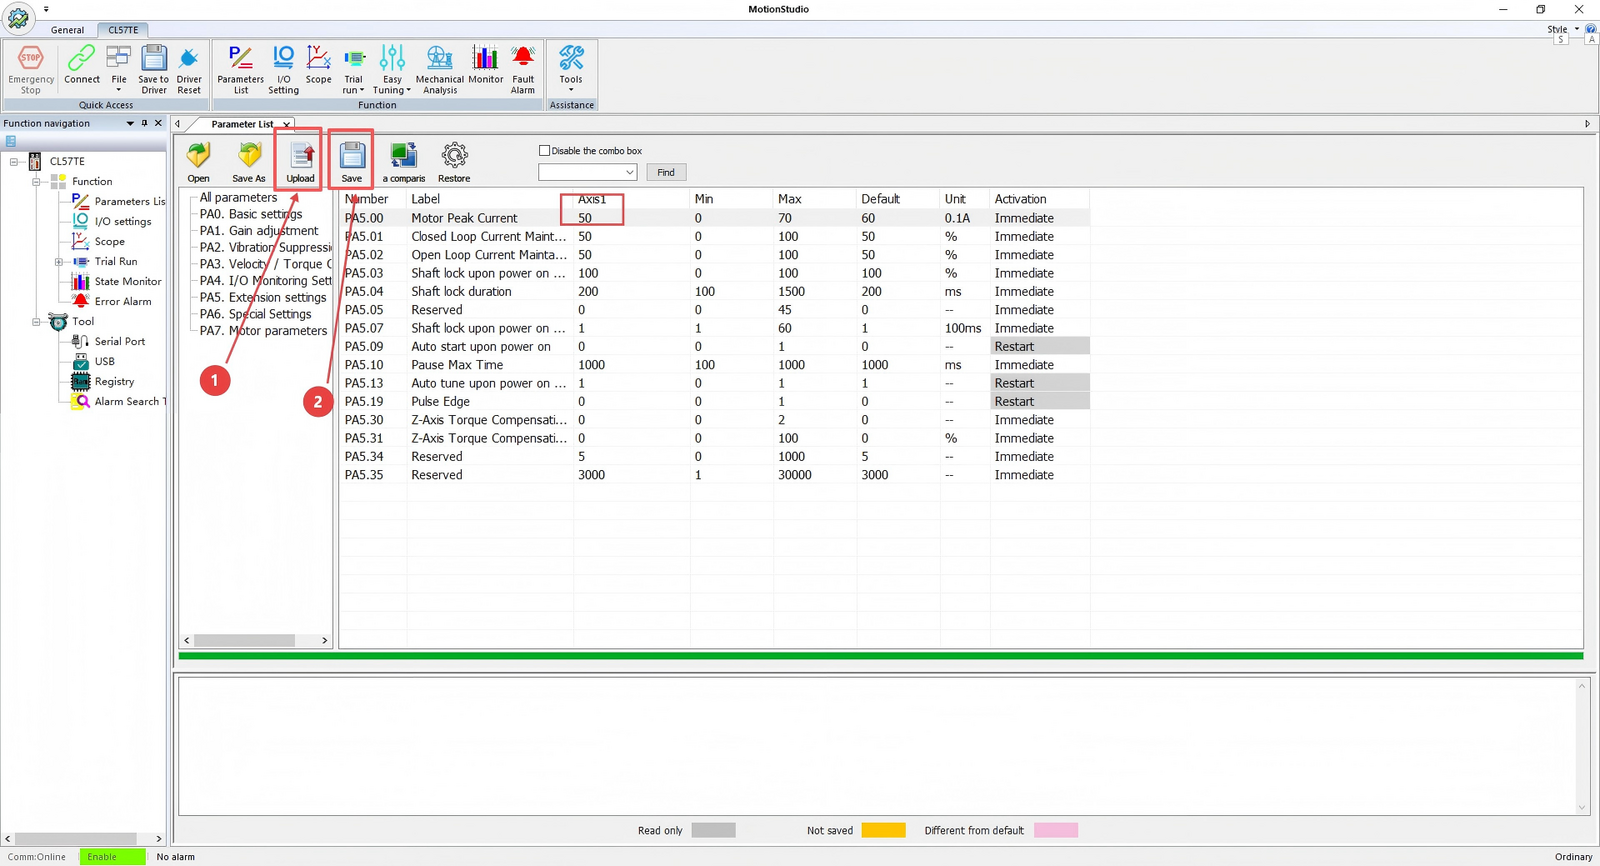
Na het aanpassen van de stroom:
- Klik op "Download" (of "Write to Device").
- Klik op "Save."
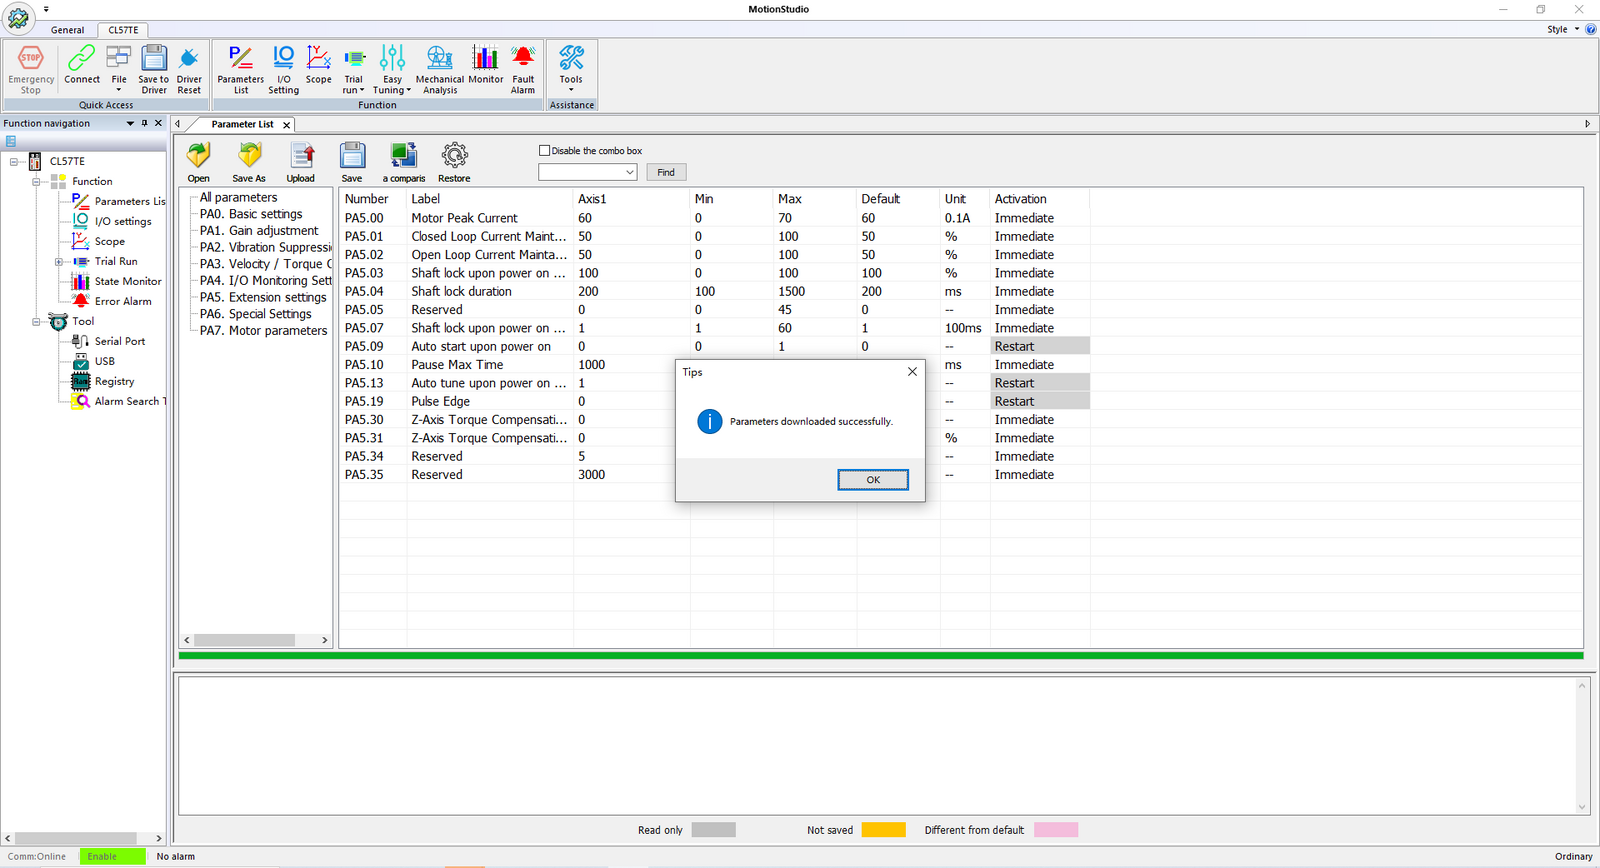
Na het succesvol wijzigen van de stroomwaarde verschijnt een bevestigingsvenster zoals afgebeeld.
Encoderresolutie wijzigen
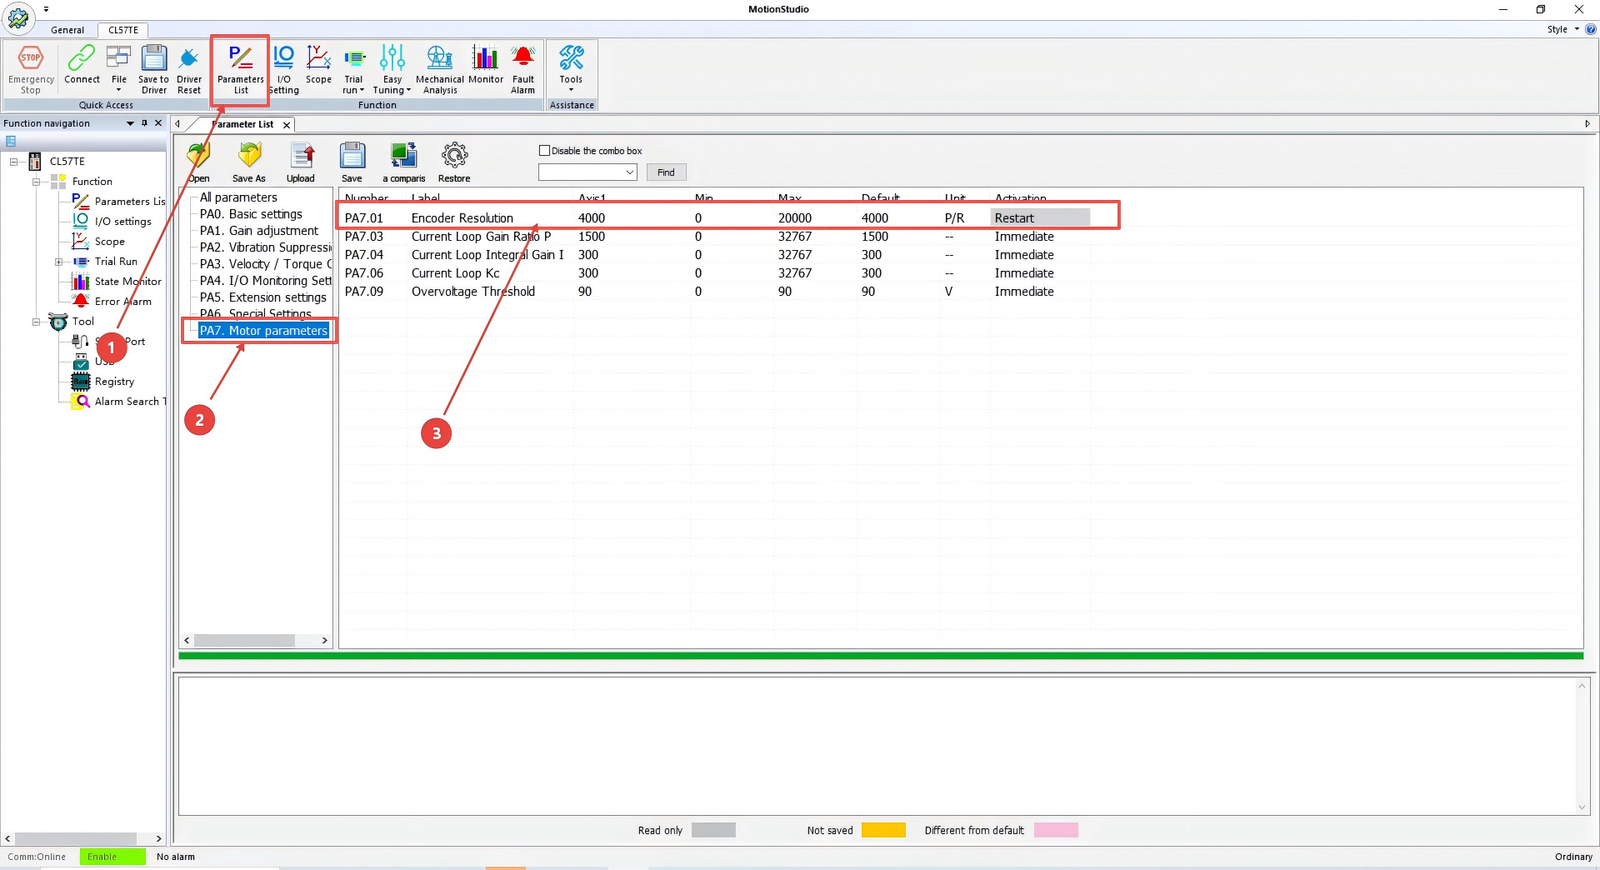
- Klik op "Parameters List."
- Klik op "Motor Parameters."
- Zoek "Encoder Resolution."
- Wijzig de waarde naar wens door op het numerieke veld te klikken.
De driver ondersteunt standaard bijvoorbeeld een encoder met een resolutie van 1000 PPR. Door de 4× frequentievermenigvuldiging (1000 PPR = 4000 CPR) is de standaardwaarde in de driver 4000 (CPR). Als de encoderresolutie van uw motor 500 PPR (2000 CPR) is, stelt u deze waarde in op 2000 (CPR).
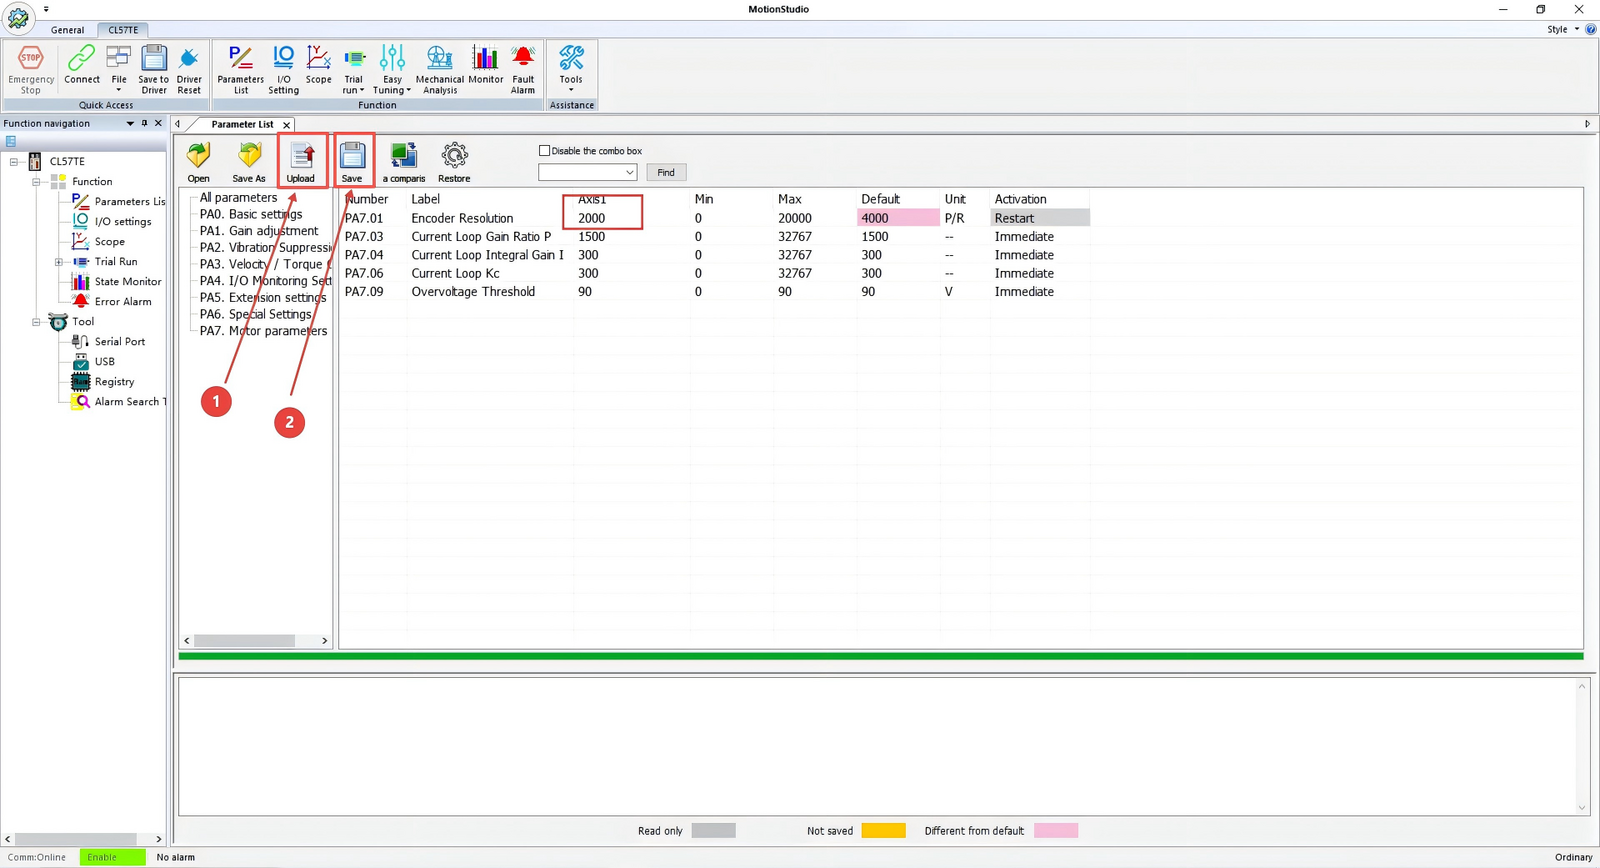
Na het wijzigen van de waarde:
- Klik op "Download" (of "Write to Device").
- Klik op "Save."
Hiermee wordt de gewijzigde waarde succesvol opgeslagen.
Snelheidslus- en positielusversterking afstellen (geluidsreductie)
Deze parameters kunnen worden aangepast om motorgeluid te verminderen als dit overmatig is. Verlaag de standaardwaarden indien nodig op passende wijze.
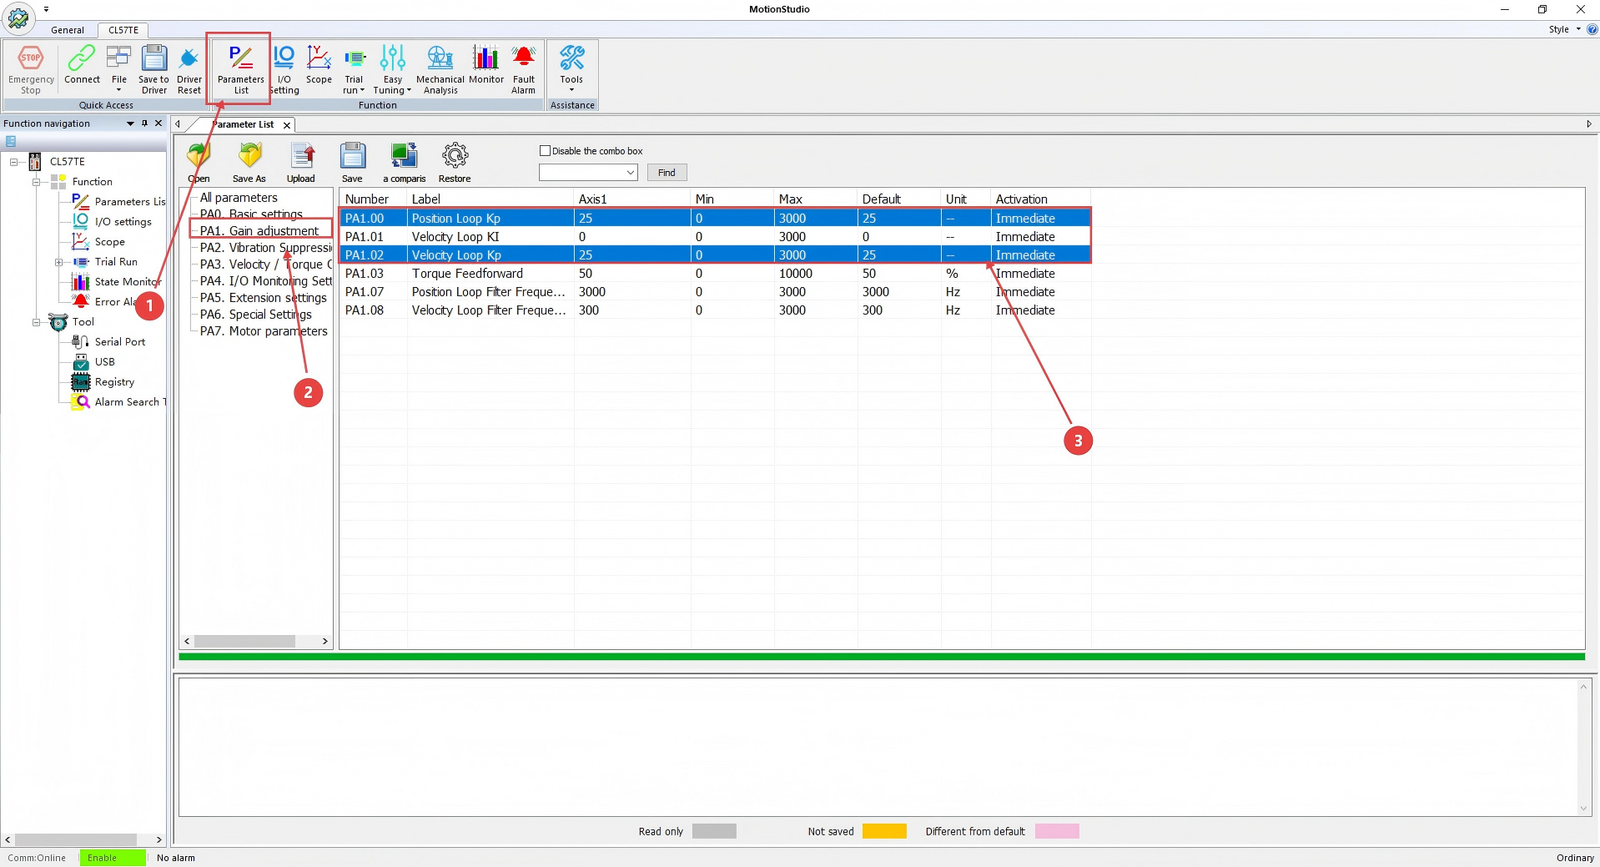
- Klik op "Parameters List."
- Klik op "Gain Adjustment."
- Zoek "Velocity Loop and Position Loop."
- Wijzig de waarden naar wens door op de numerieke velden te klikken.
Let op: De waarden voor de snelheidslus en positielus moeten gelijk worden gehouden.
JOG-proefbedrijf
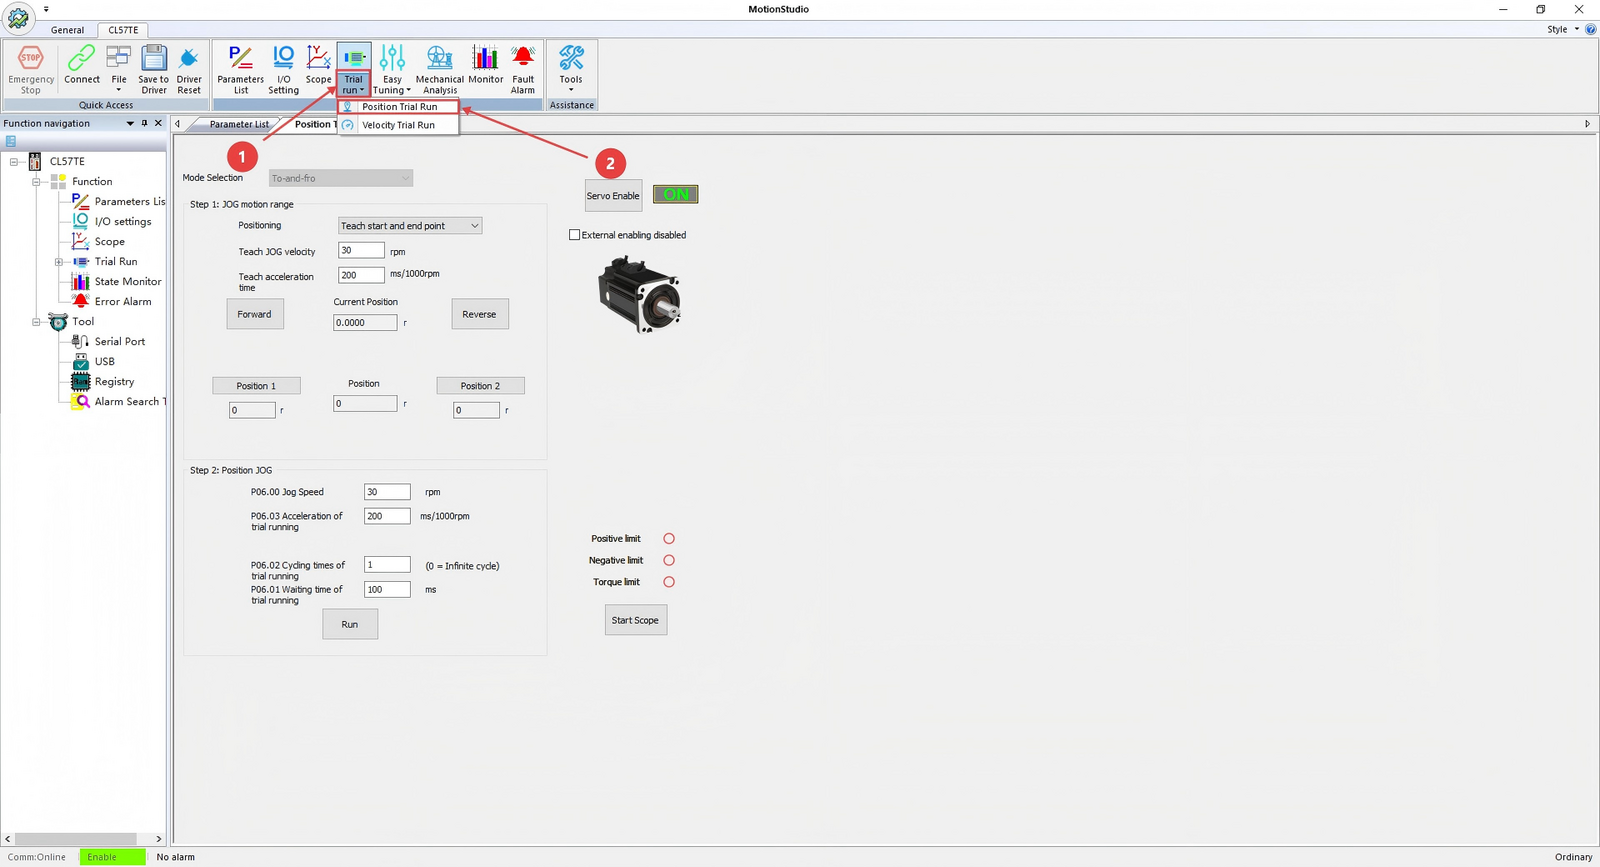
- Klik op "Trial Operation."
- Klik op "Position Trial Operation."
De hierboven getoonde interface verschijnt.
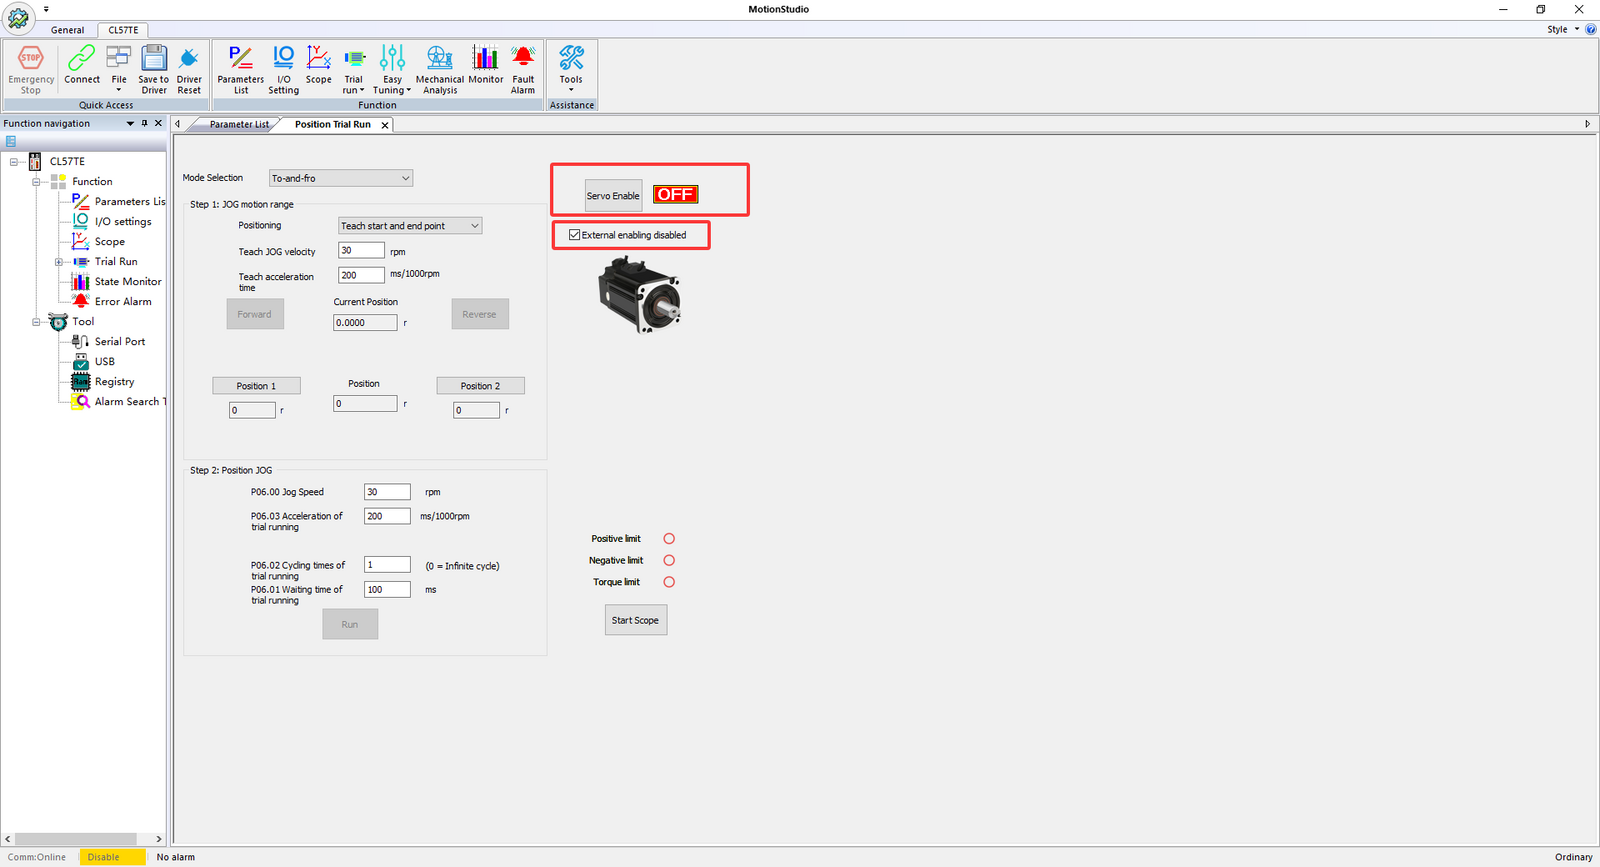
Vink de optie "External Enable Disabled" aan — hiermee wordt de vereiste voor het externe inschakelsignaal uitgeschakeld, zodat de motor standaard in de servo-uitgeschakelde (spanningsloze) toestand staat.
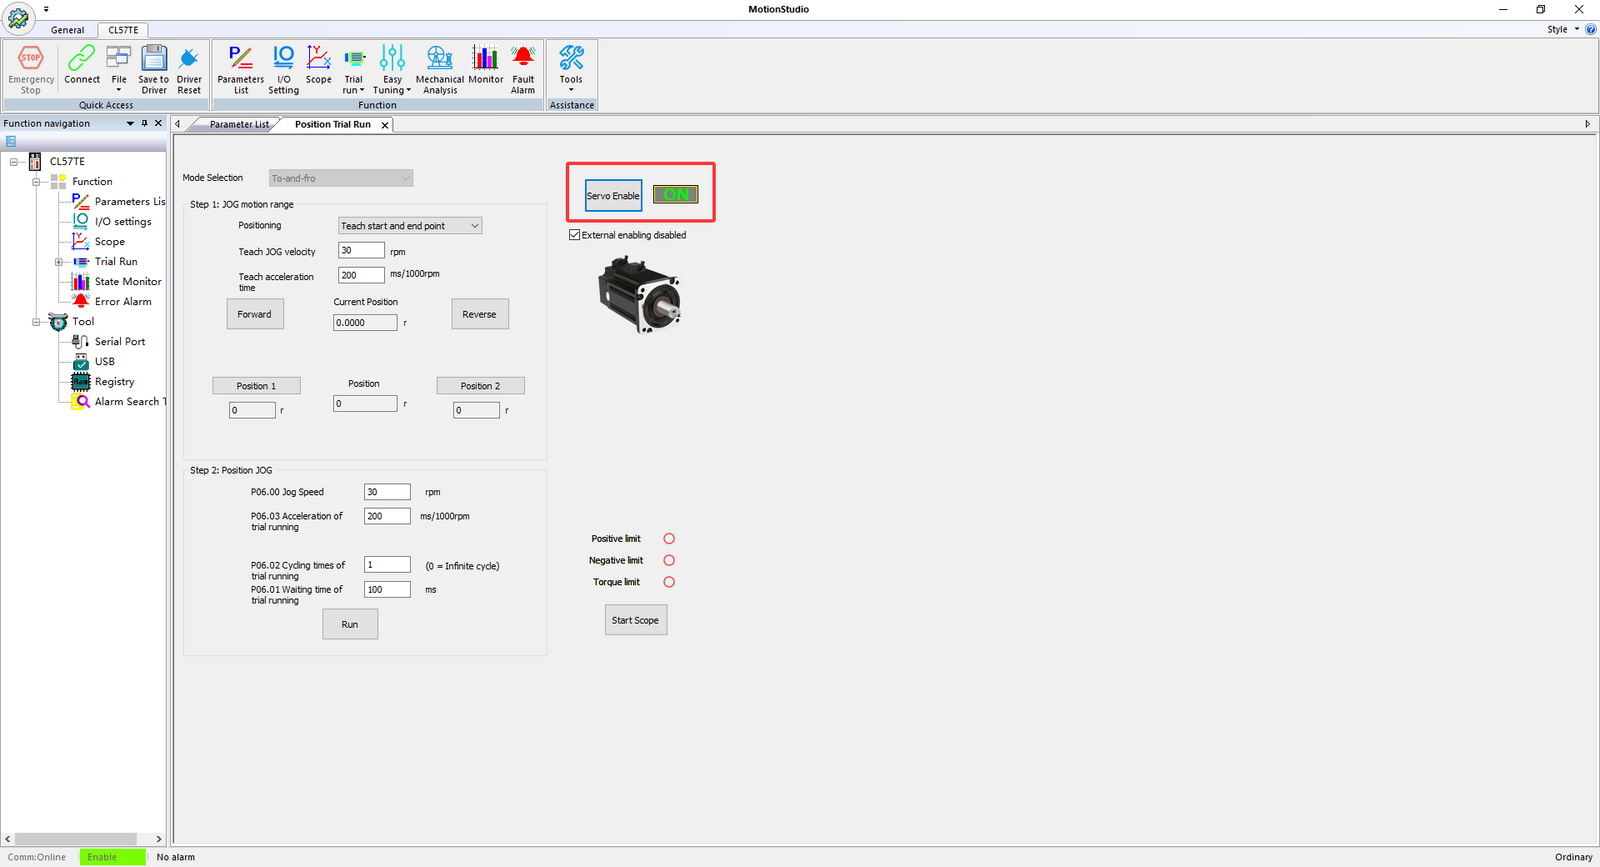
Klik vervolgens op "Servo Enable" om de motor te activeren.
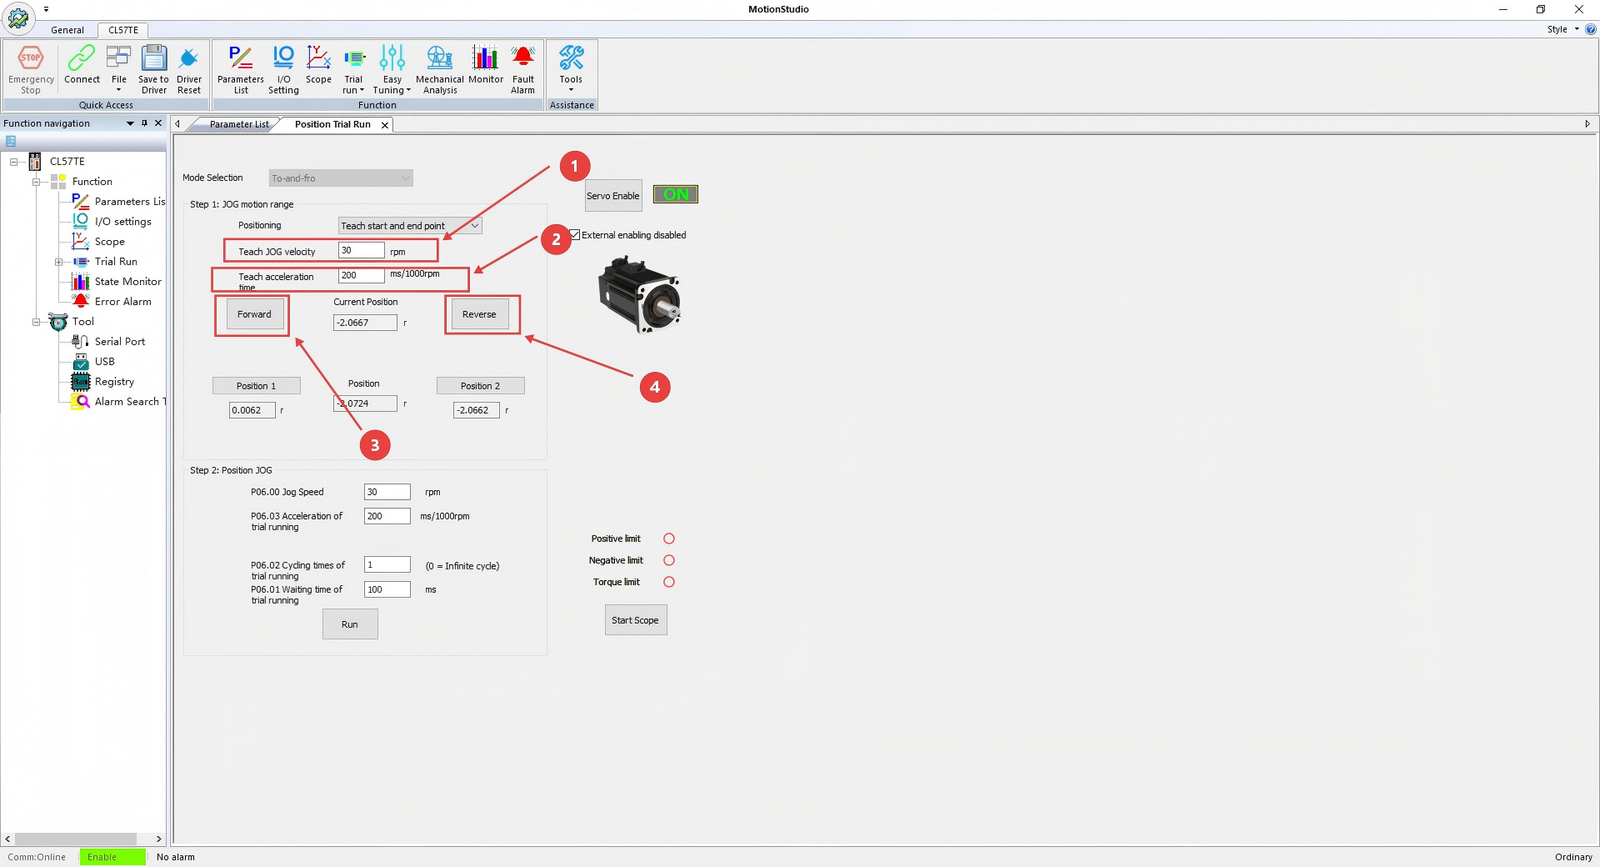
- JOG Speed: Regelt de rotatiesnelheid van de motor.
- JOG Acceleration: Regelt de tijd die de motor nodig heeft om de ingestelde JOG-snelheid te bereiken.
- Forward JOG-knop: Ingedrukt houden om de motor vooruit te laten draaien.
- Reverse JOG-knop: Ingedrukt houden om de motor achteruit te laten draaien.
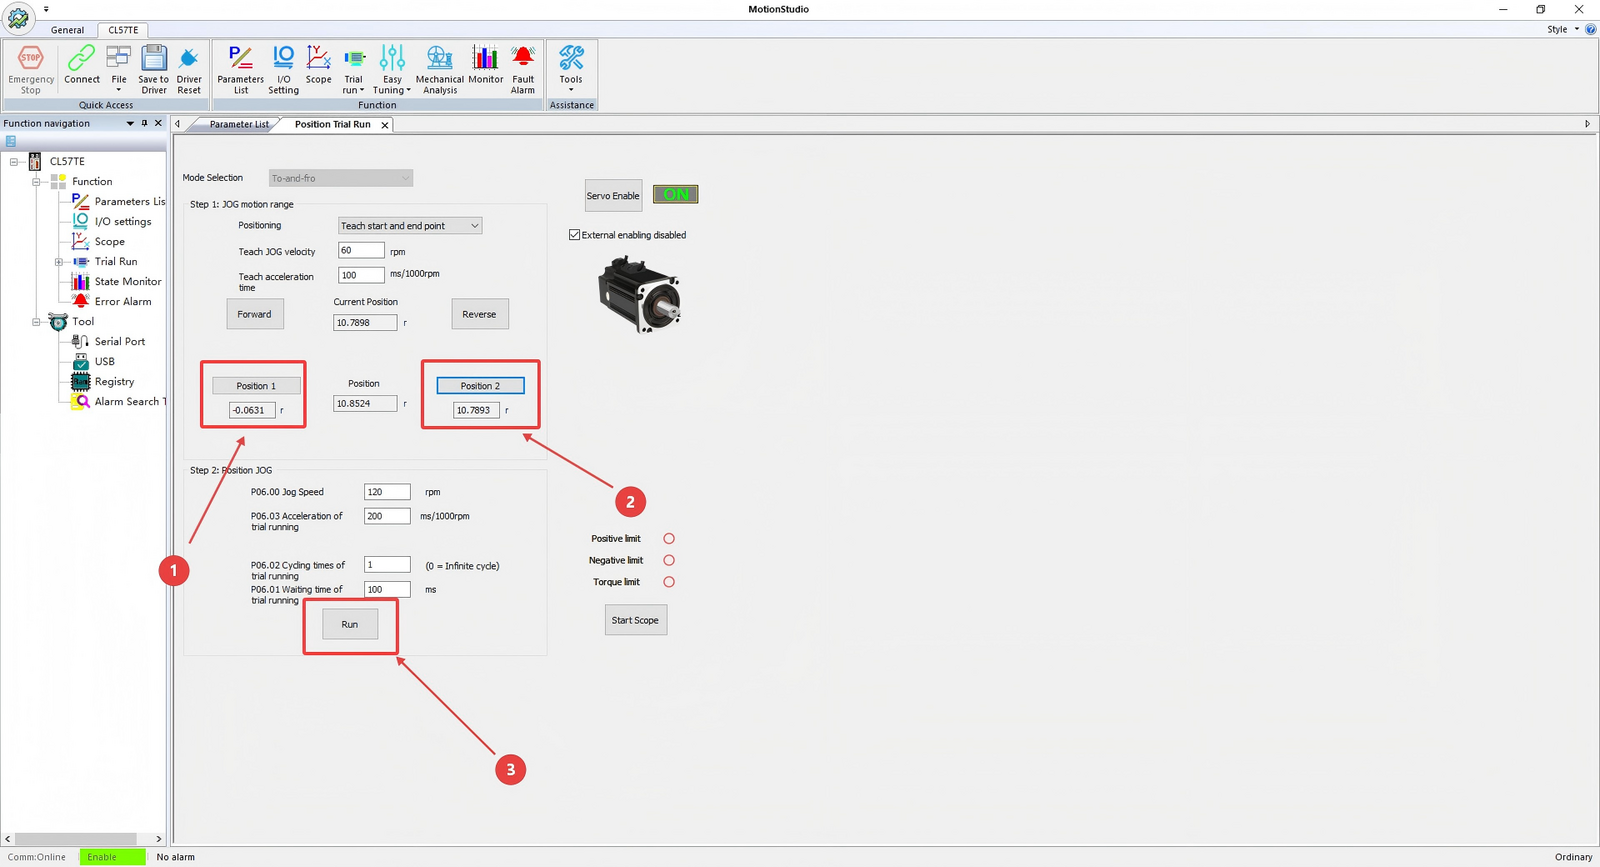
Gebruik de JOG-knoppen om de motor naar de gewenste posities te verplaatsen en klik vervolgens op "Set Position 1" en "Set Position 2" om die posities vast te leggen. Klik op de knop "Run" onderaan om een continue beweging tussen de twee posities uit te voeren.
Oscilloscoop gebruiken
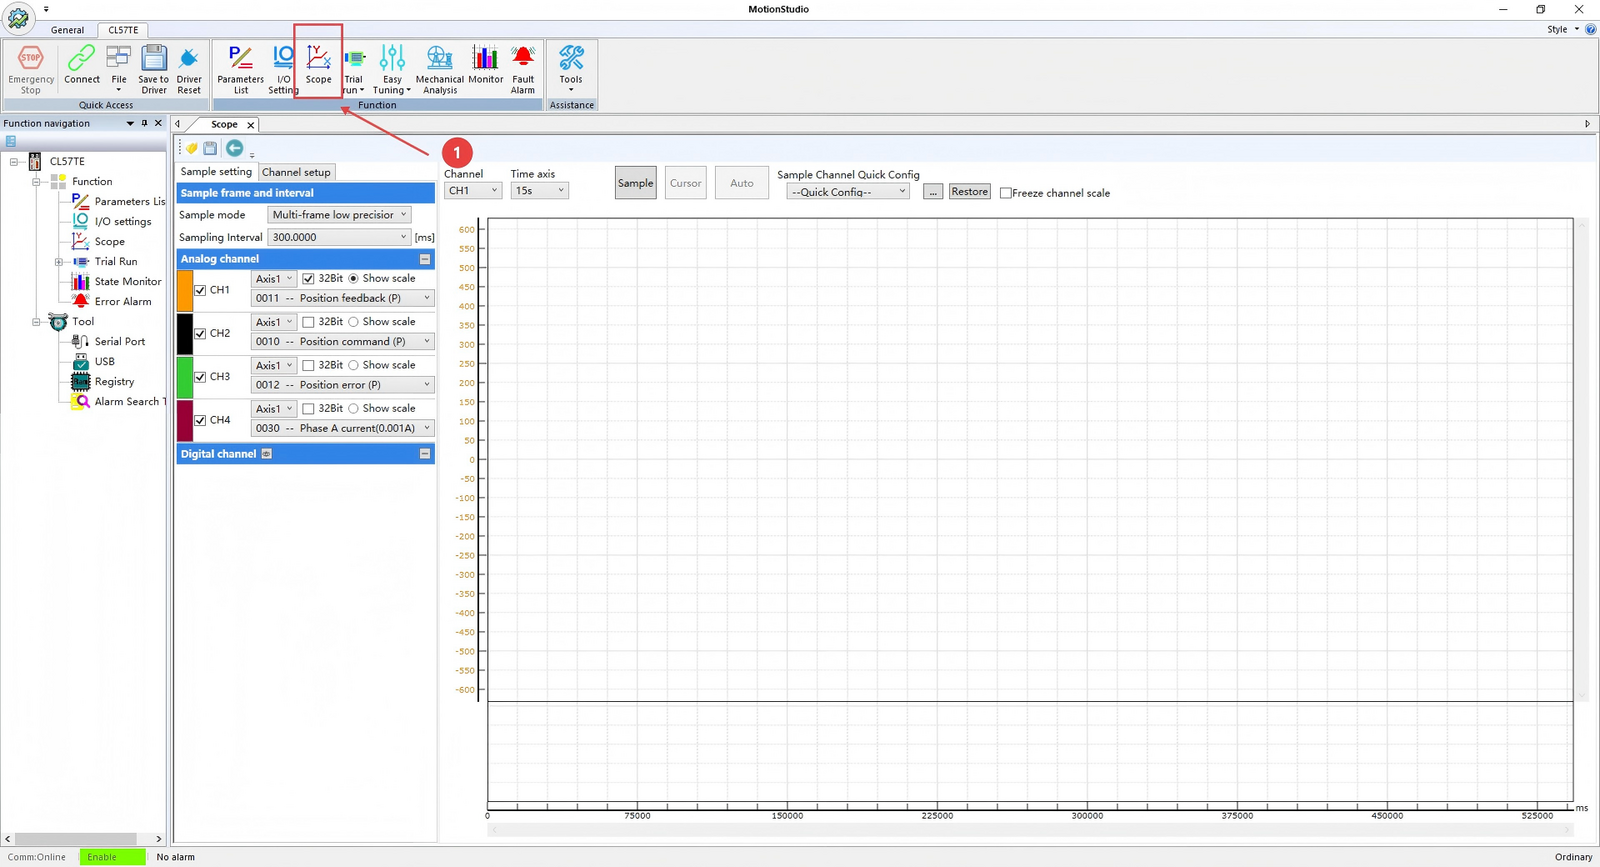
- Klik op "Oscilloscope" om de hierboven getoonde interface te openen.
- Sampling Mode: Opties omvatten single-frame hogeprecisie-sampling en multi-frame lageprecisie-sampling.
- Channel Parameter Settings: Selecteer uit diverse weer te geven parameters.
- Nadat u de "Sampling Mode" en de kanaalparameterinstellingen heeft geconfigureerd, klikt u op "Sample" om de bedrijfsomstandigheden van de motor vast te leggen.
Bovenstaande stappen beschrijven het gedetailleerde proces voor het wijzigen van de belangrijkste parameters in de software. Als u problemen ondervindt bij het gebruik van de software, neem dan gerust contact met ons op. Wij zetten ons in om u de beste service te bieden!