Este artículo ofrece una explicación detallada sobre cómo ajustar los parámetros principales del controlador mediante MotionStudio_V2.3.2. Actualmente, entre los productos comercializados por nuestra empresa, los controladores CL57TE y DM860TE pueden configurarse y probarse con MotionStudio_V2.3.2 para el ajuste de parámetros y la prueba de funcionamiento del motor.
Prepare lo siguiente:
- Controlador
- Fuente de alimentación
- Cable de configuración RS232
- Adaptador USB a RS232 (si es necesario)
- Software MotionStudio_V2.3.2
(Enlace de descarga: https://github.com/StepperOnline/Tunning-Software/blob/main/MotionStudio_V2.3.2.zip)
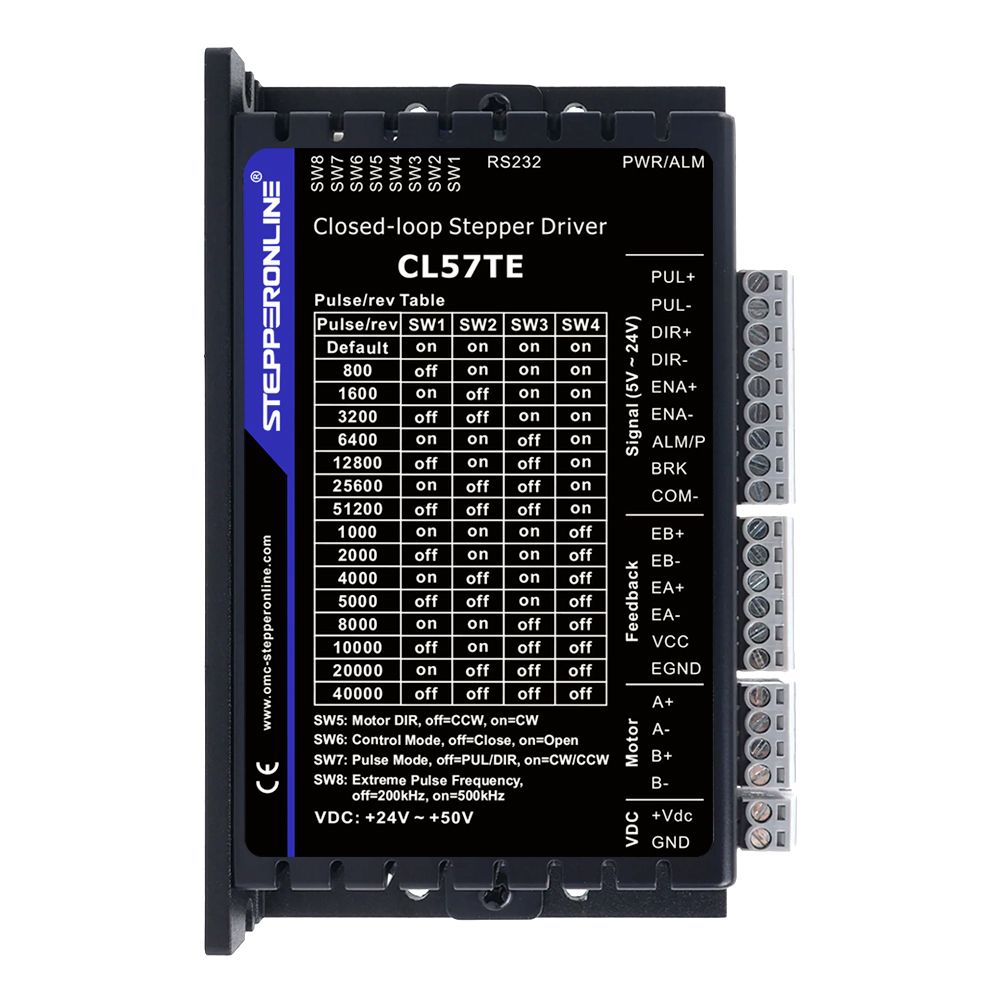
Esta guía toma como ejemplo el controlador CL57TE.
Nota: El controlador CL57TE dispone de un conmutador DIP etiquetado como "DEF" (Default). Coloque este conmutador en la posición ON antes de ajustar los parámetros mediante el software. Si este conmutador no está correctamente configurado, los cambios de parámetros no se guardarán.
Pasos de conexión:
- Tome el cable de configuración RS232 incluido con el controlador e introdúzcalo en el puerto de configuración RS232 del controlador.
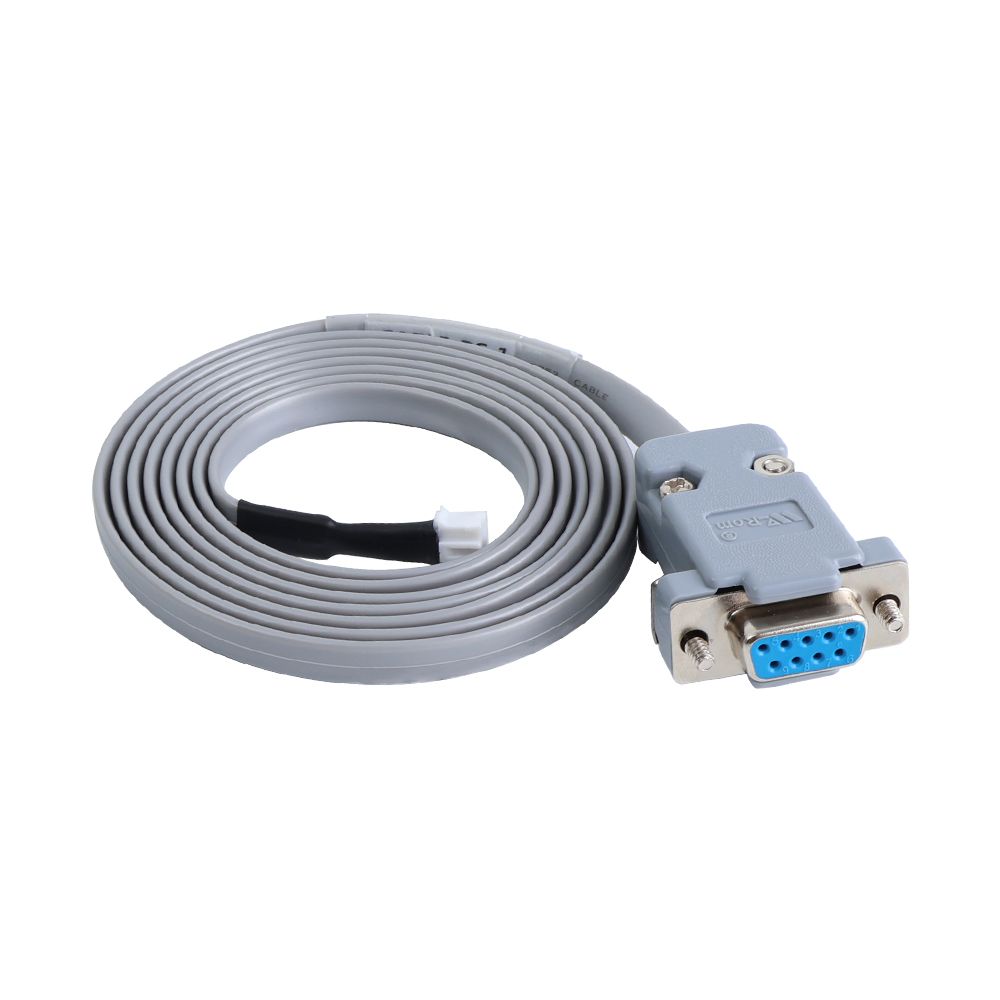
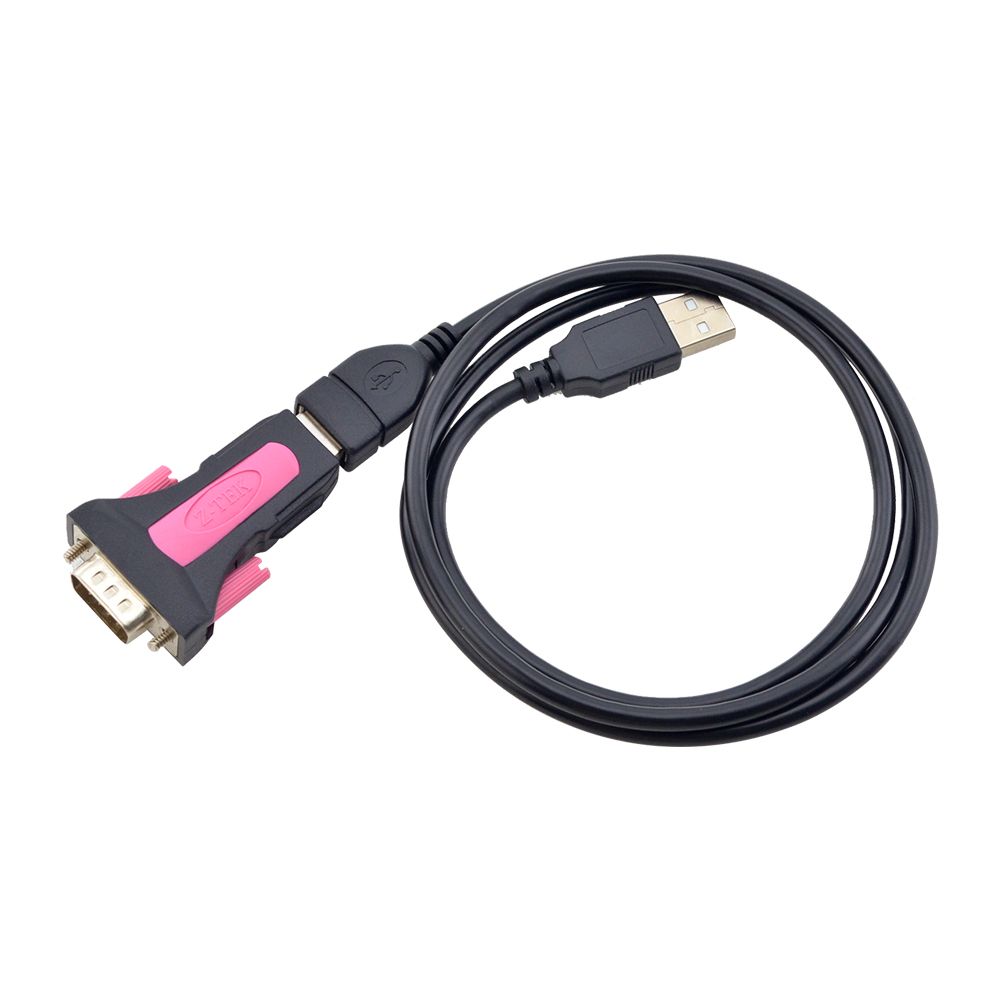
- Prepare un cable adaptador USB a RS232 y conecte un extremo al PC y el otro extremo al cable de configuración RS232.
(Este cable debe adquirirse por separado. Si su PC dispone de un puerto RS232 integrado, puede conectar directamente el cable de configuración al PC sin necesidad del adaptador.)
Enlace de compra: https://www.omc-stepperonline.com/en-gb/usb-2-0-to-serial-rs232-adapter-with-1m-cable-converter-c006
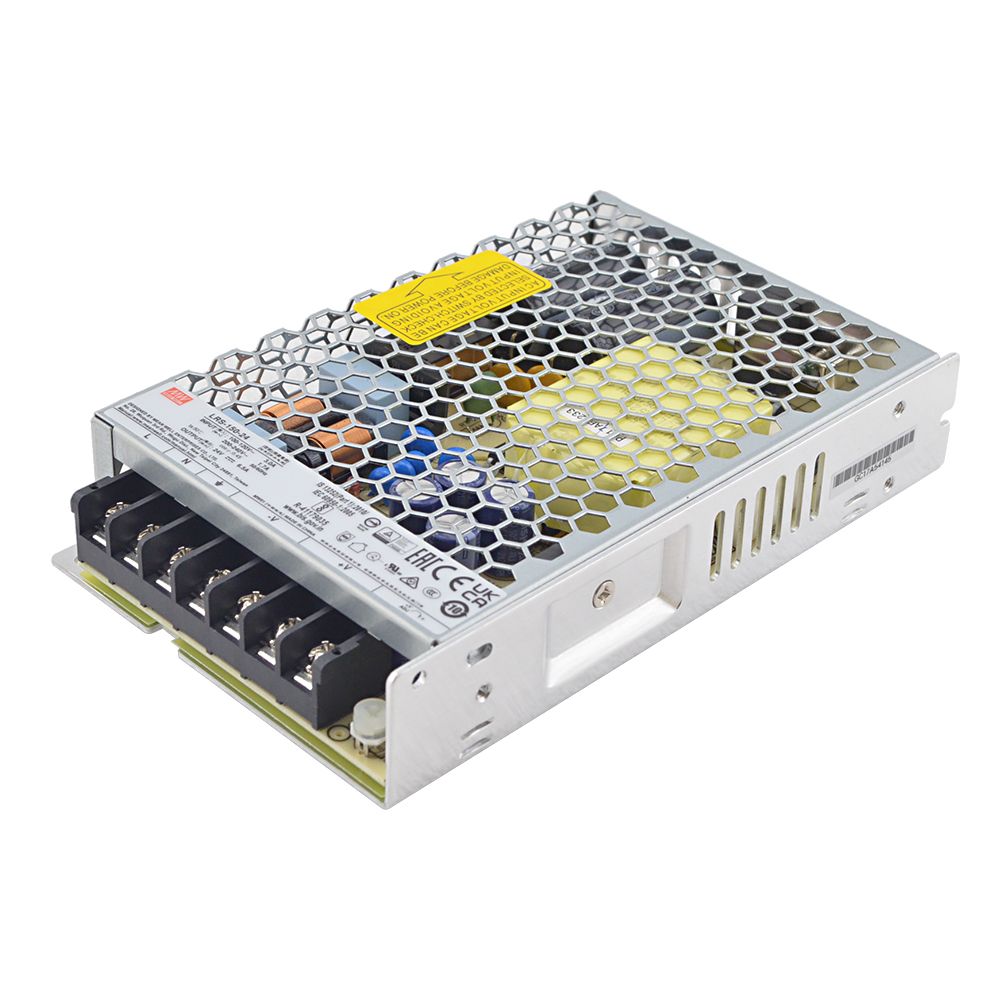
- Prepare una fuente de alimentación de CC para alimentar el controlador.
(Asegúrese de que la tensión se encuentre dentro del rango de entrada del controlador.)
Configuración del software:
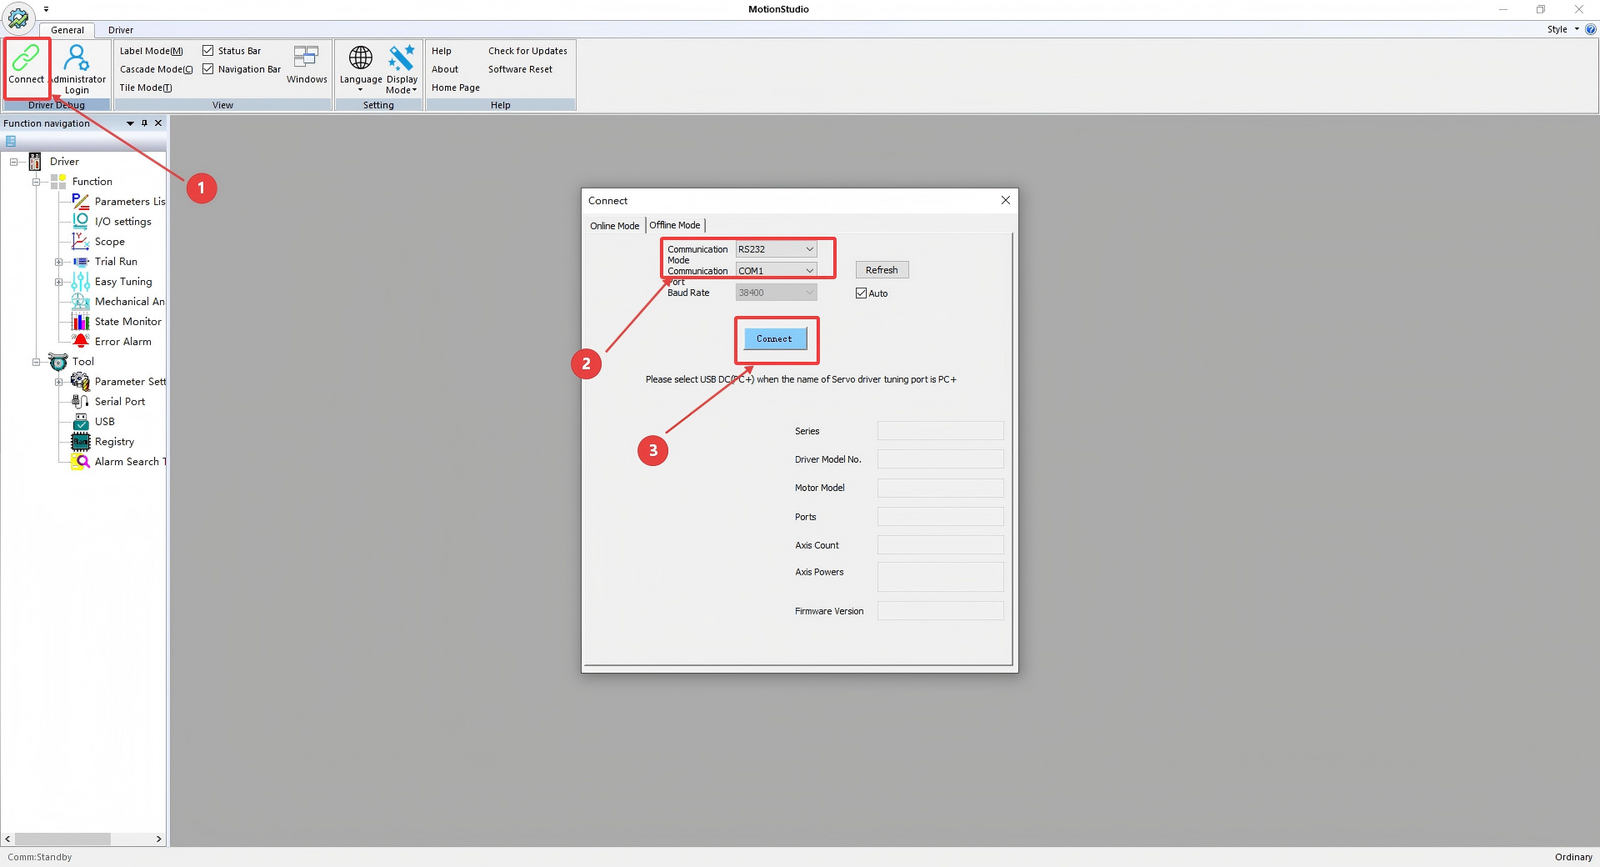
- Haga clic en "Communication" en el software.
- Seleccione el modo RS232 y elija el puerto serie correcto.
- Haga clic en "Connect".
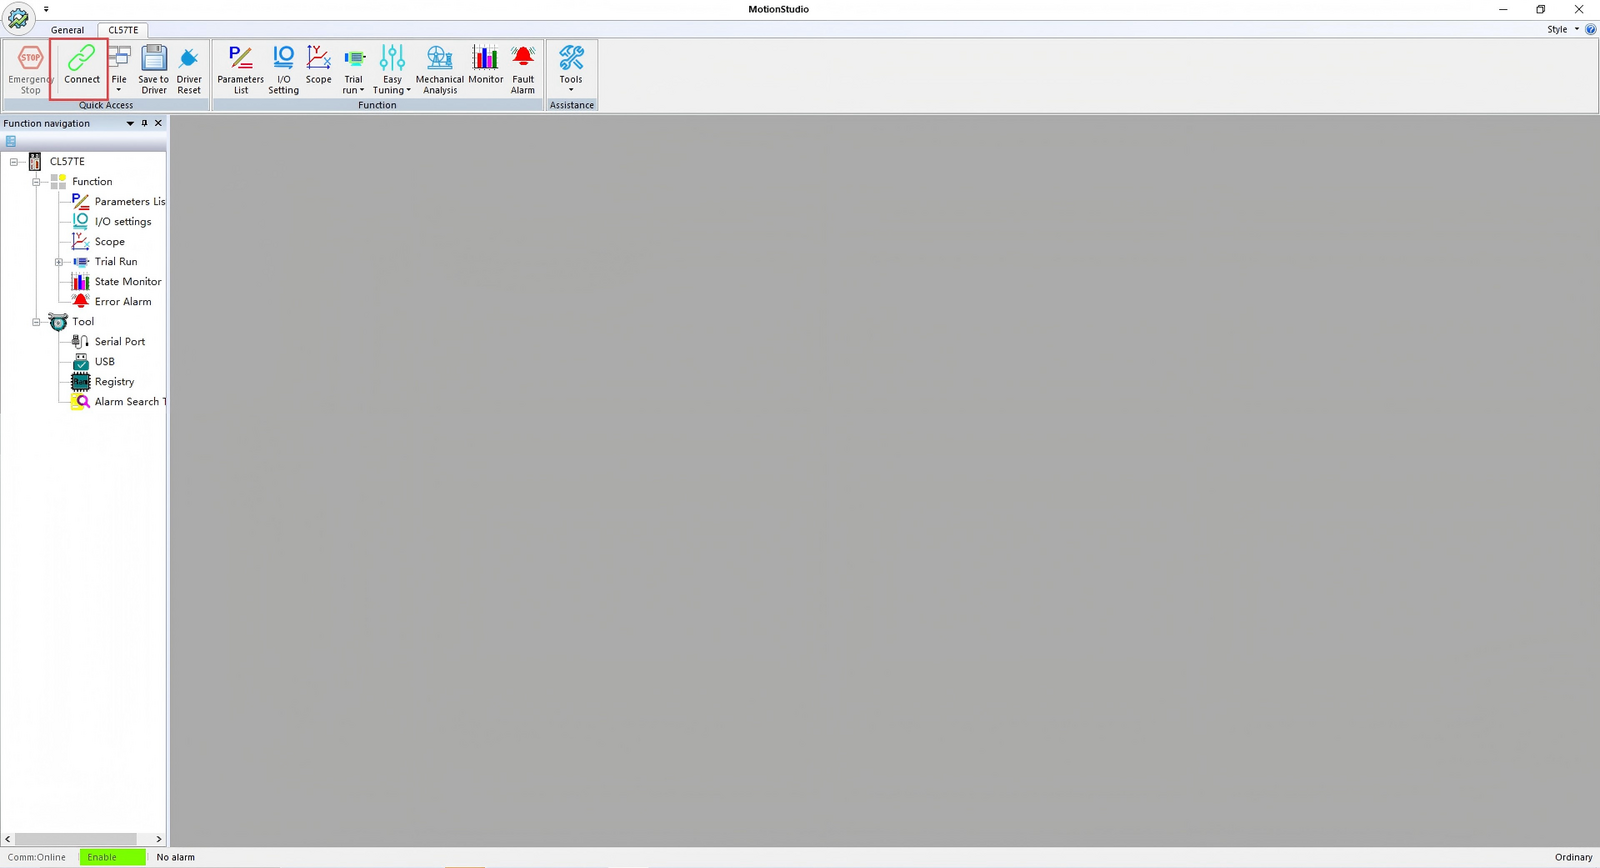
Una vez establecida la conexión correctamente, la interfaz se mostrará como se indica a continuación.
Tras hacer clic en "Connect", la interfaz indicará que la comunicación es correcta y la barra de estado mostrará el modelo de controlador correspondiente.
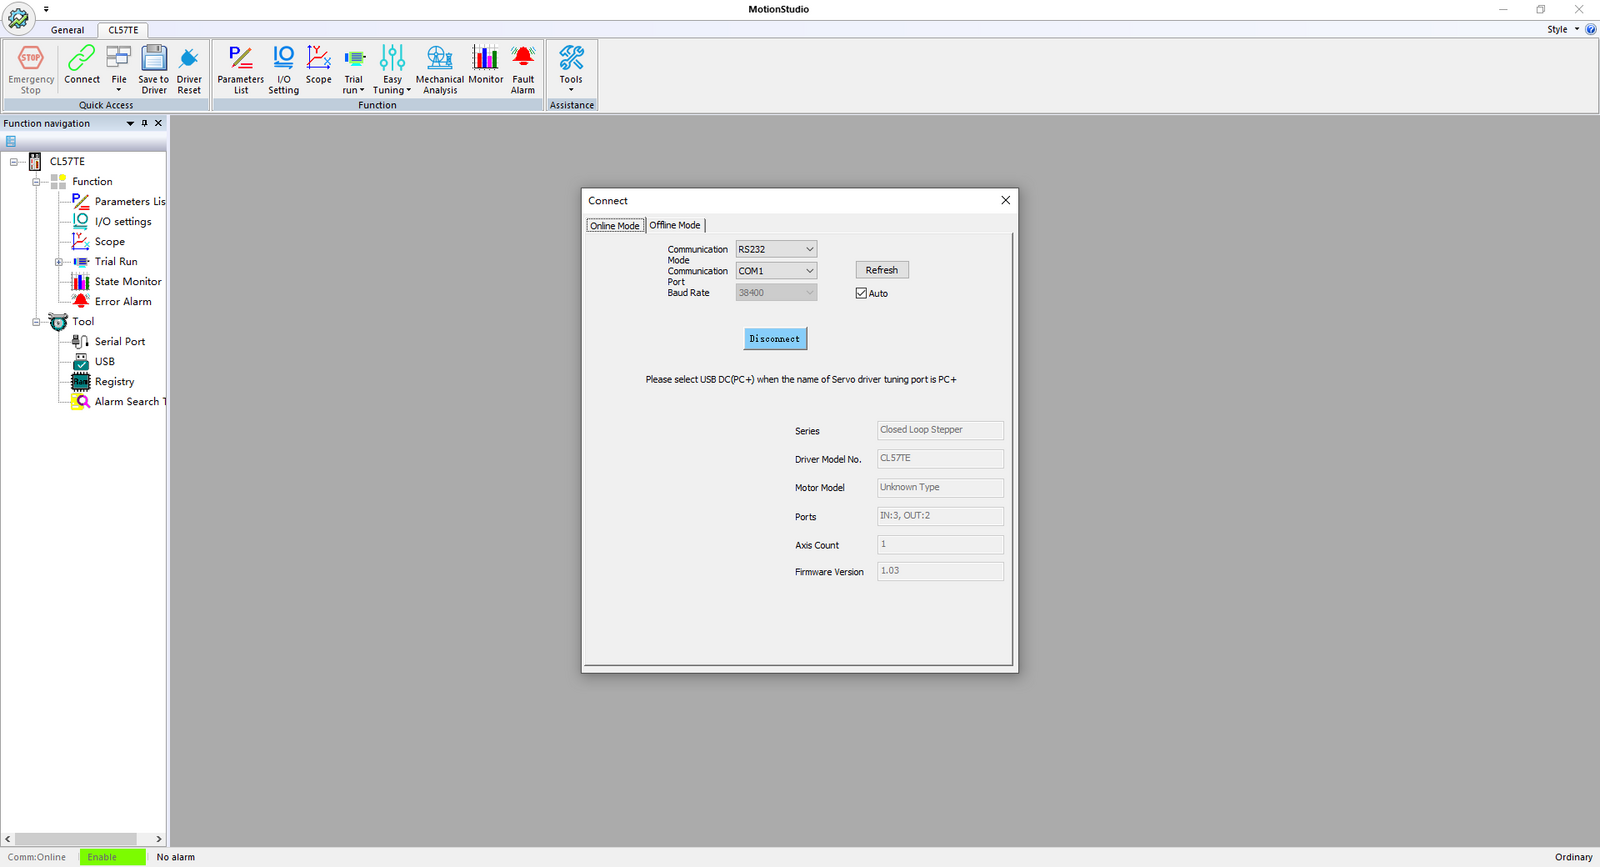
Con todo configurado, podemos proceder a las operaciones principales.
Modificación de la corriente de pico del controlador
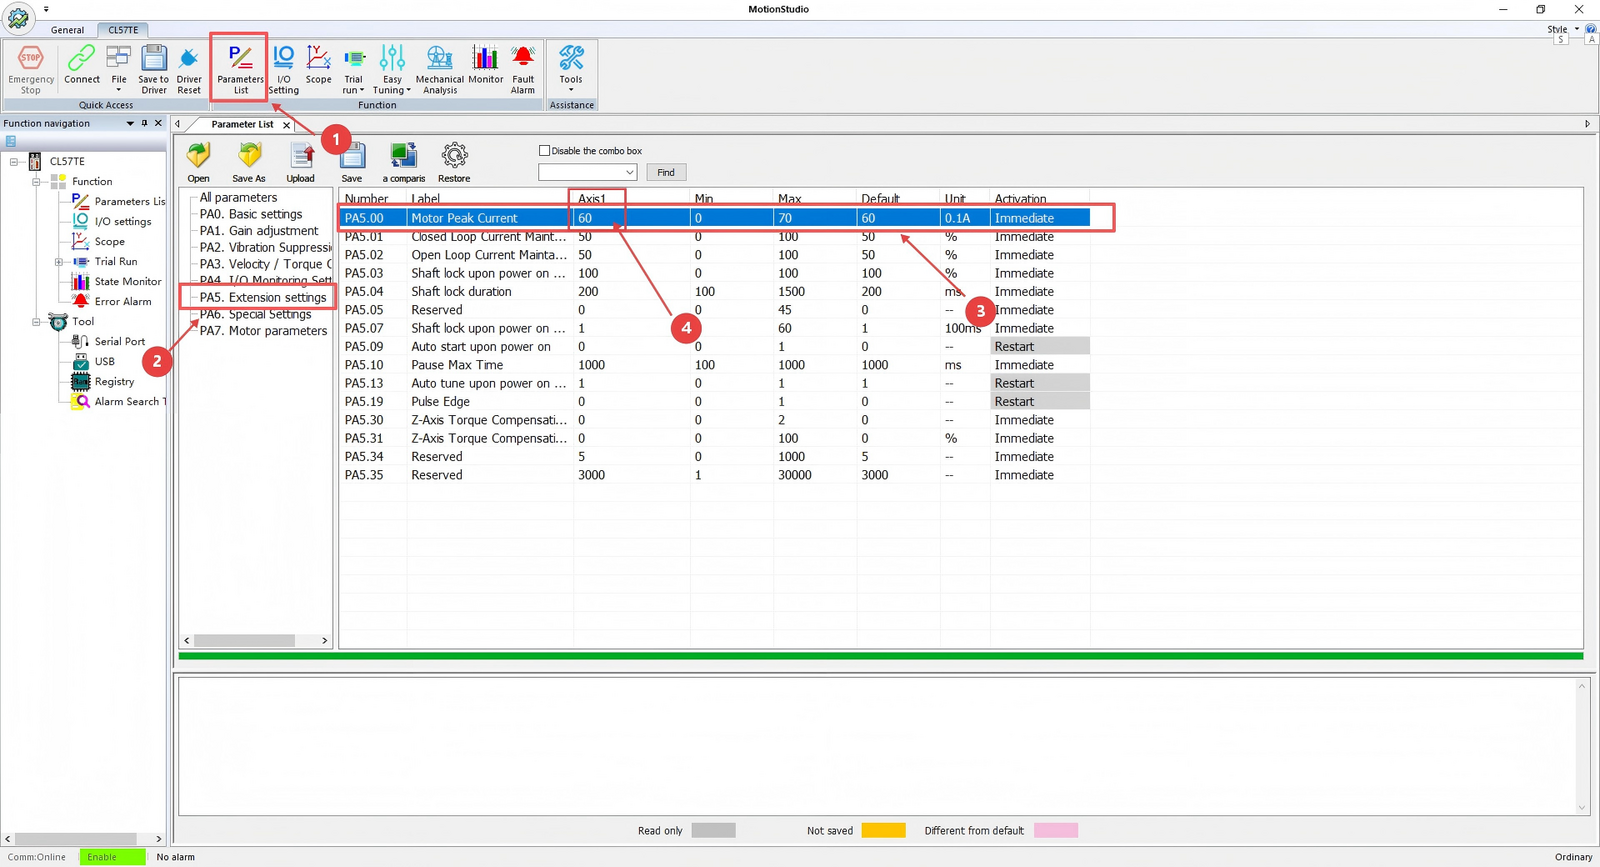
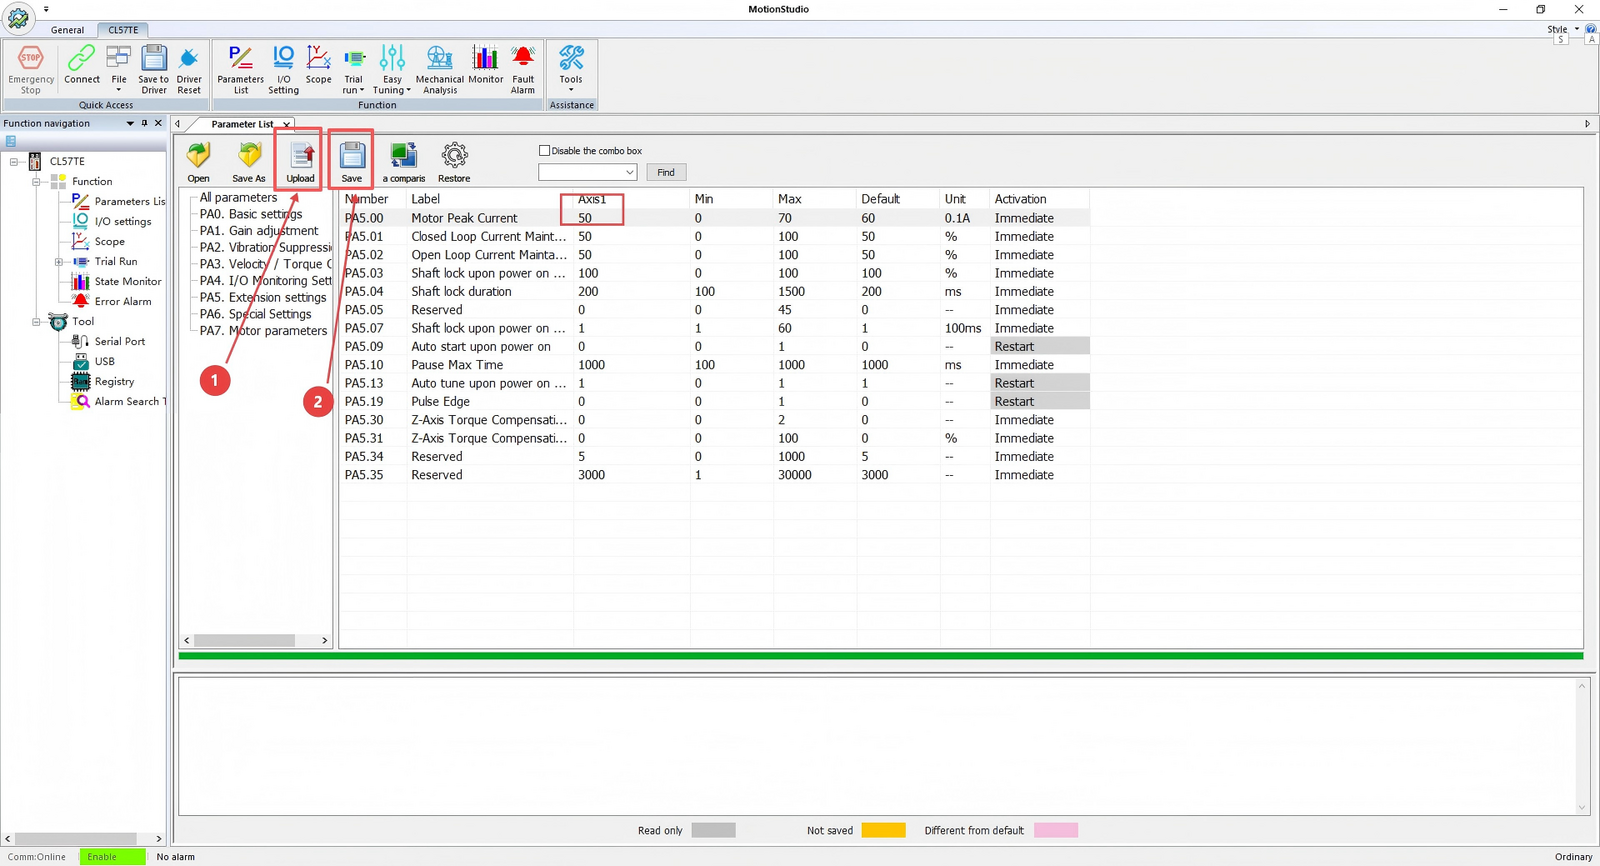
- Haga clic en "Parameters List".
- Haga clic en "Extension Settings".
- Localice "Peak Current".
- Modifique el valor según sea necesario haciendo clic en el campo numérico.
Tras ajustar la corriente:
- Haga clic en "Download" (o "Write to Device").
- Haga clic en "Save".
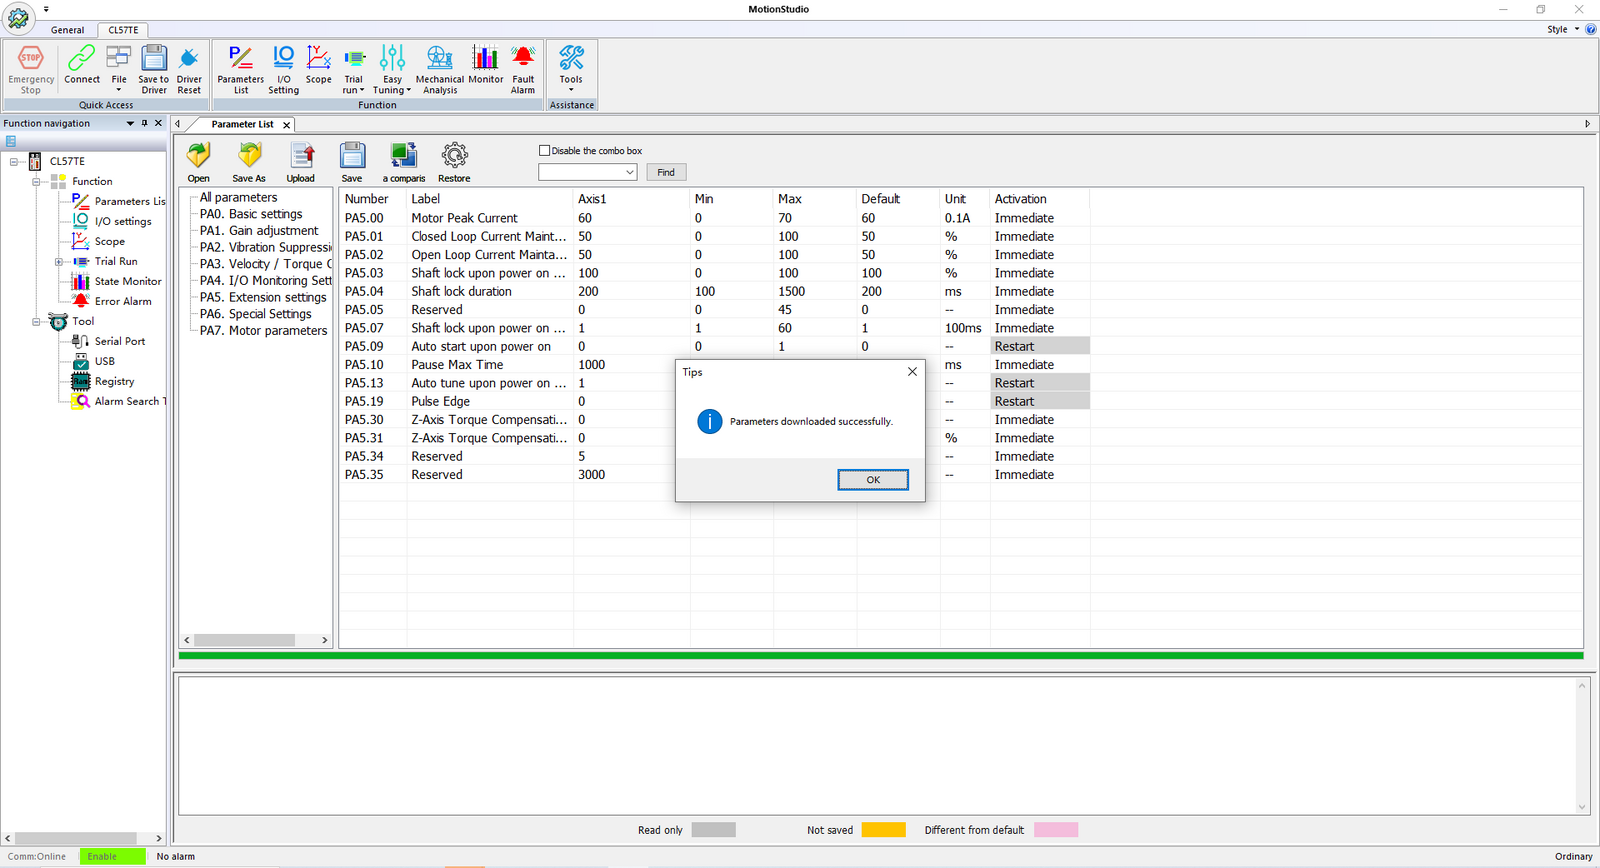
Una vez modificado correctamente el valor de corriente, aparecerá un cuadro de diálogo de confirmación como se muestra en la figura.
Modificación de la resolución del codificador
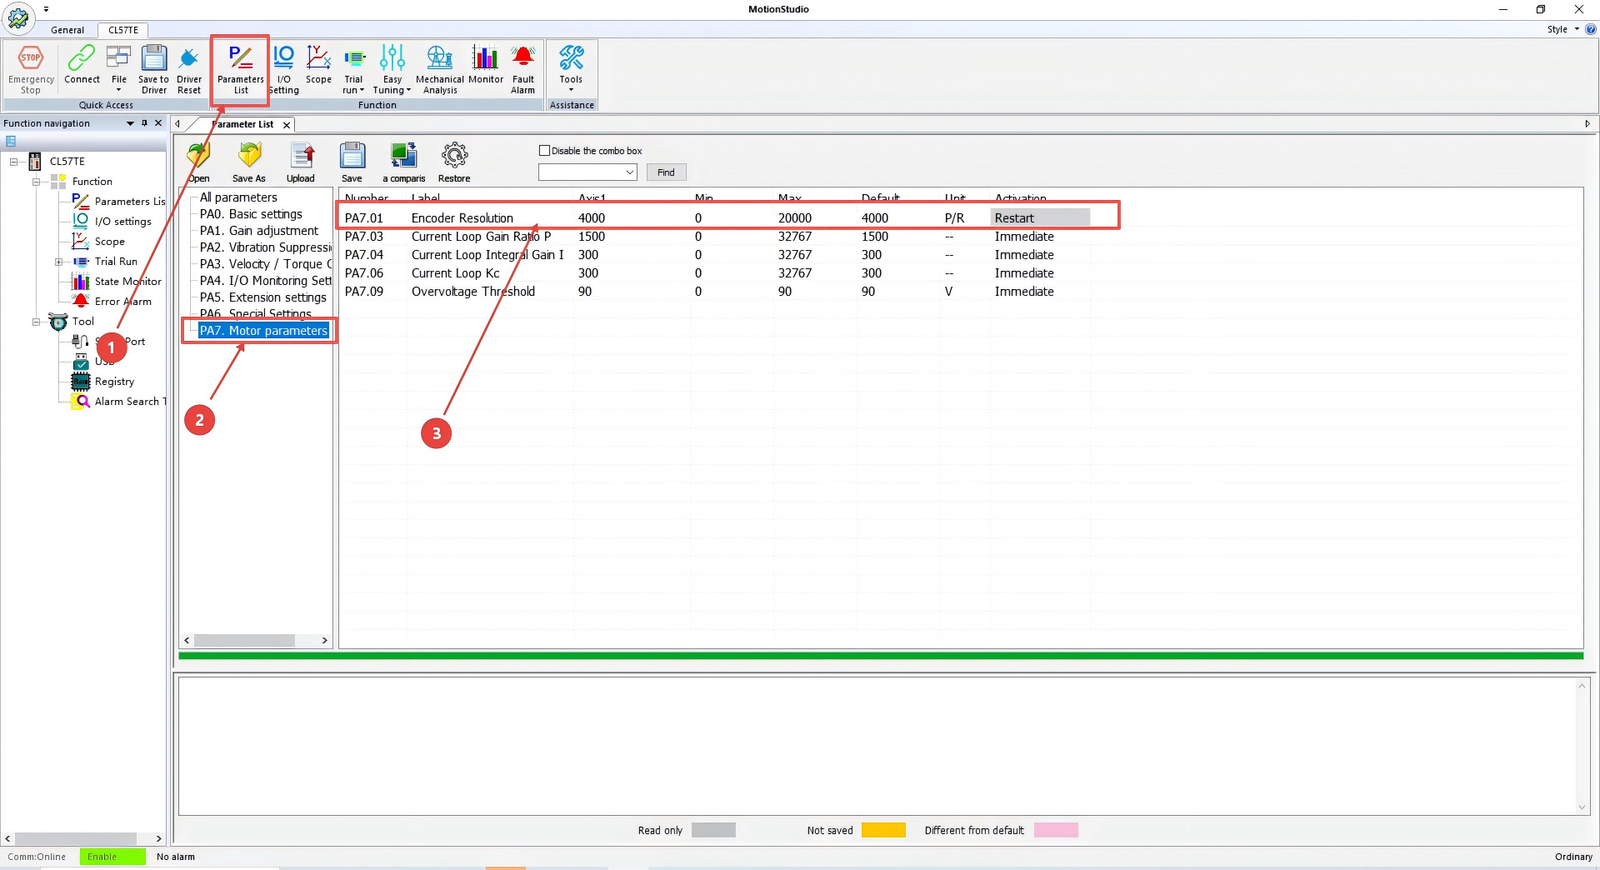
- Haga clic en "Parameters List".
- Haga clic en "Motor Parameters".
- Localice "Encoder Resolution".
- Modifique el valor según sea necesario haciendo clic en el campo numérico.
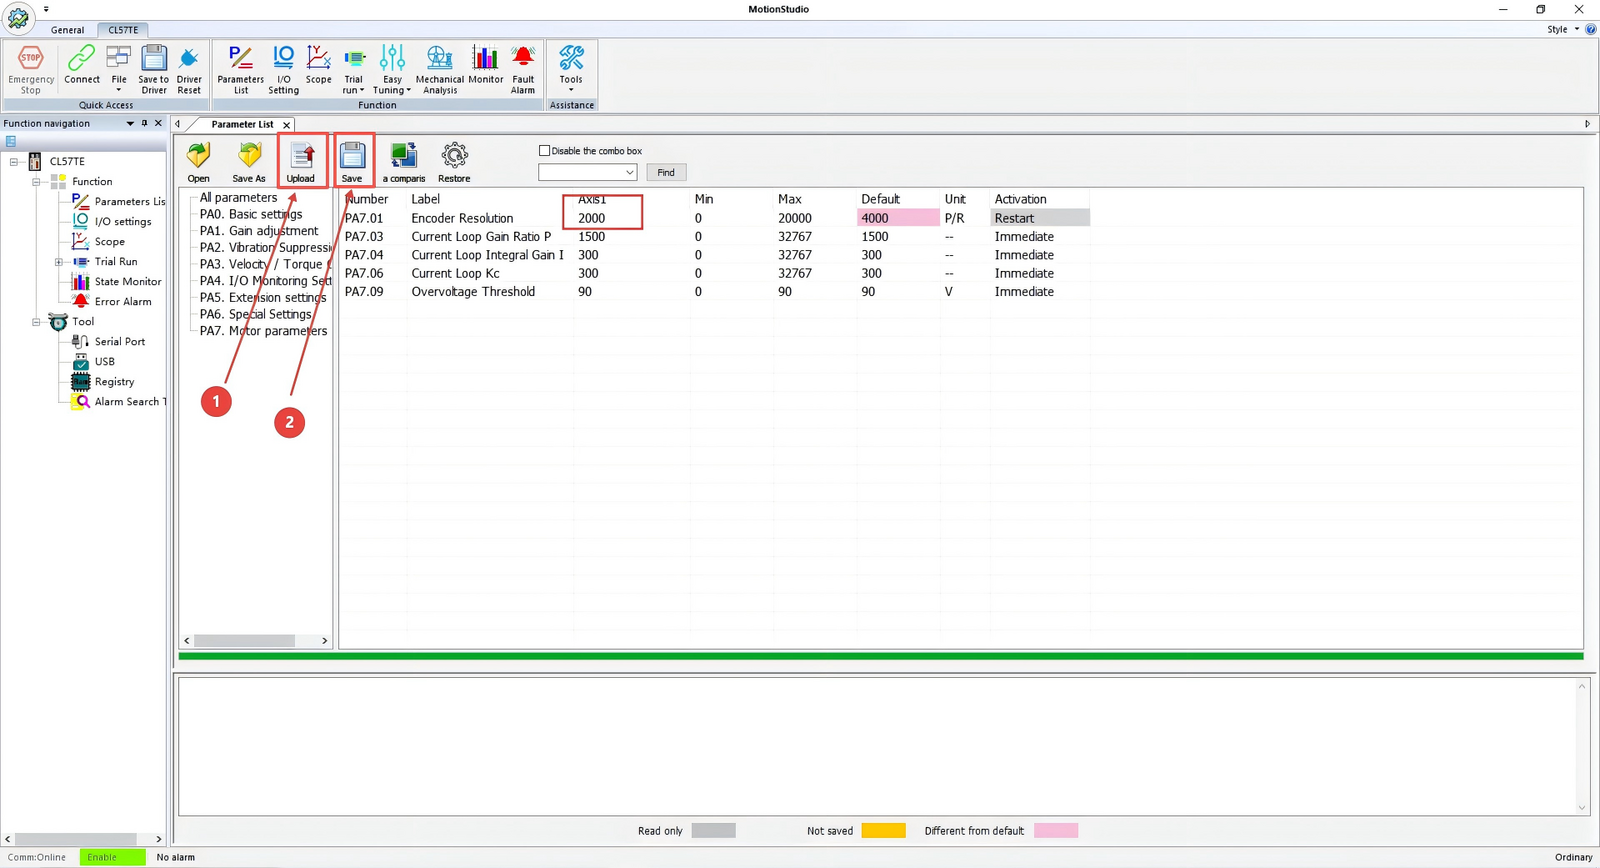
Por ejemplo, el controlador admite de forma predeterminada un codificador con una resolución de 1000 PPR. Debido a la multiplicación de frecuencia ×4 (1000 PPR = 4000 CPR), el valor predeterminado en el controlador es 4000 (CPR). Si la resolución del codificador de su motor es de 500 PPR (2000 CPR), establezca este valor en 2000 (CPR).
Tras modificar el valor:
- Haga clic en "Download" (o "Write to Device").
- Haga clic en "Save".
Esto garantiza que el valor modificado se almacene correctamente.
Ajuste de las ganancias del lazo de velocidad y del lazo de posición (reducción de ruido)
Estos parámetros pueden ajustarse para reducir el ruido del motor si este es excesivo. Reduzca los valores predeterminados de forma adecuada si es necesario.
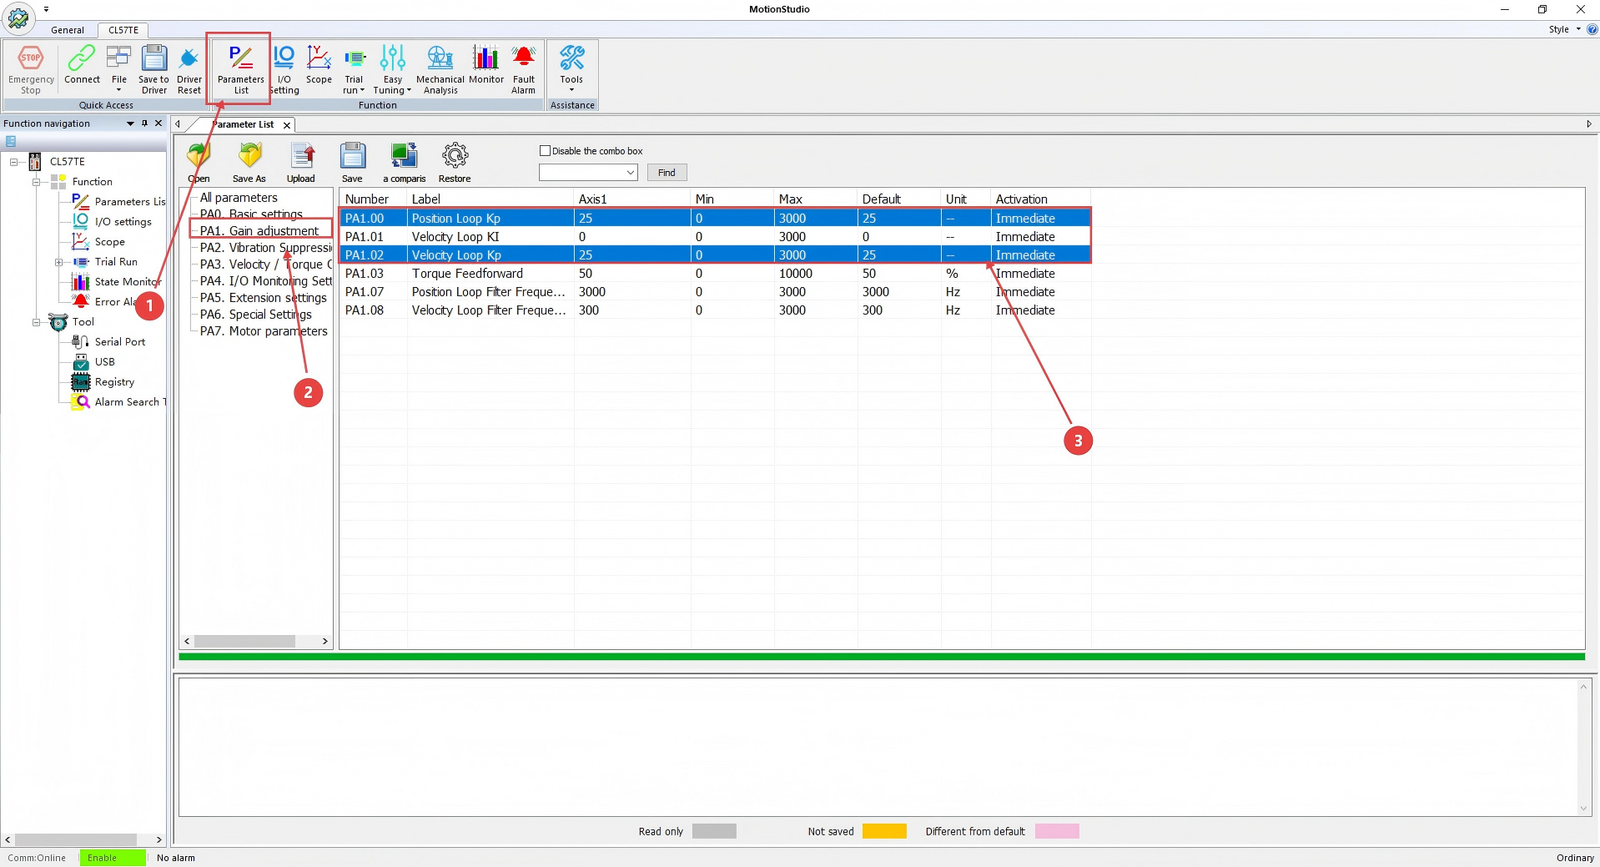
- Haga clic en "Parameters List".
- Haga clic en "Gain Adjustment".
- Localice "Velocity Loop and Position Loop".
- Modifique los valores según sea necesario haciendo clic en los campos numéricos.
Nota: Los valores del lazo de velocidad y del lazo de posición deben mantenerse consistentes.
Prueba de funcionamiento JOG
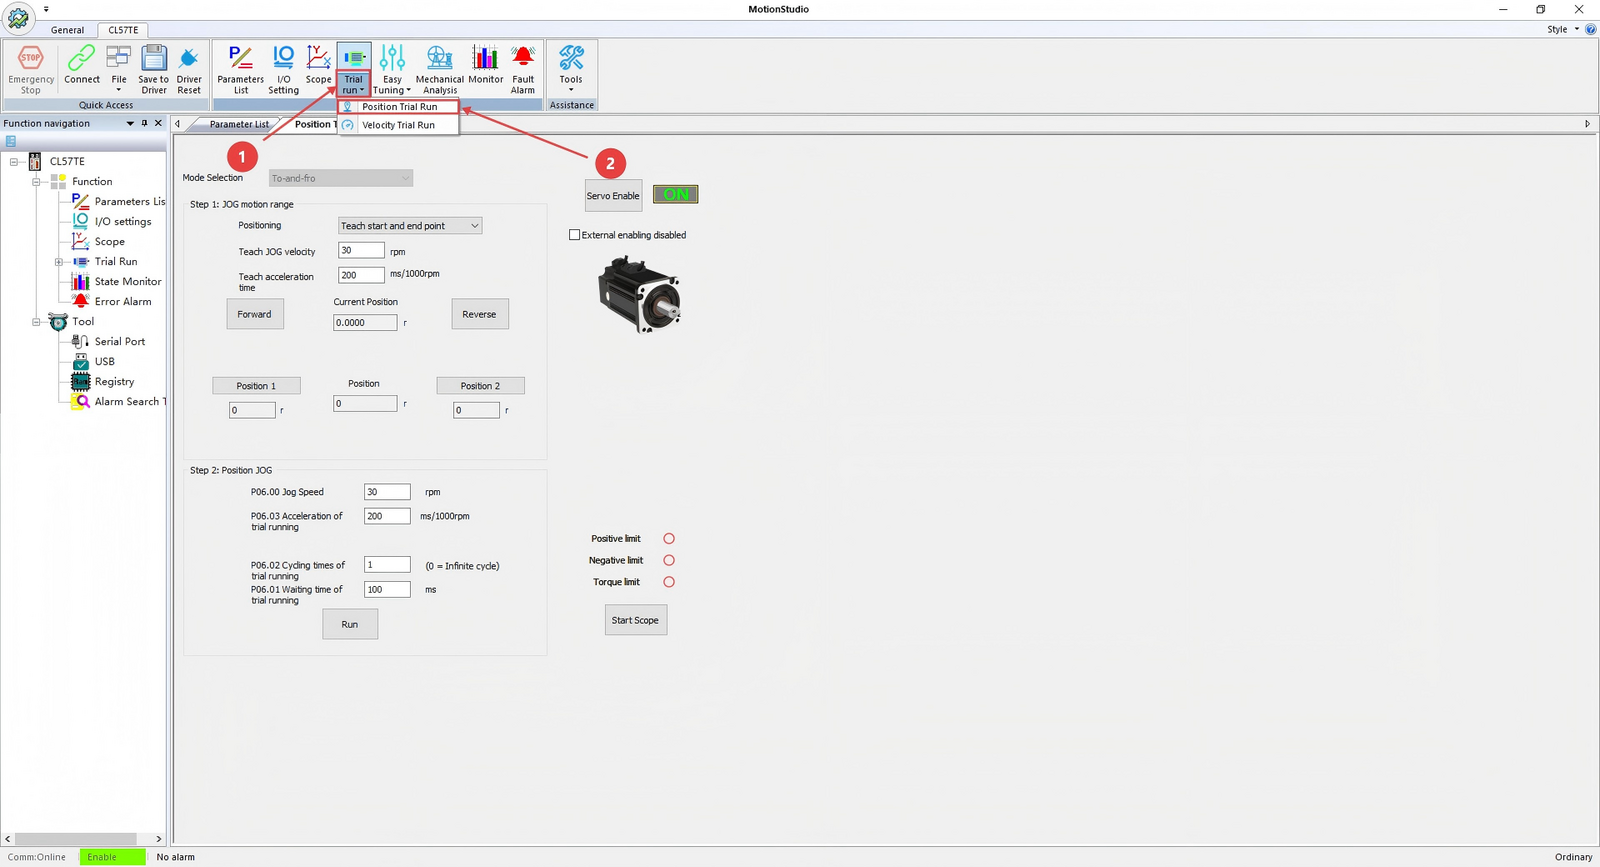
- Haga clic en "Trial Operation".
- Haga clic en "Position Trial Operation".
Aparecerá la interfaz que se muestra arriba.
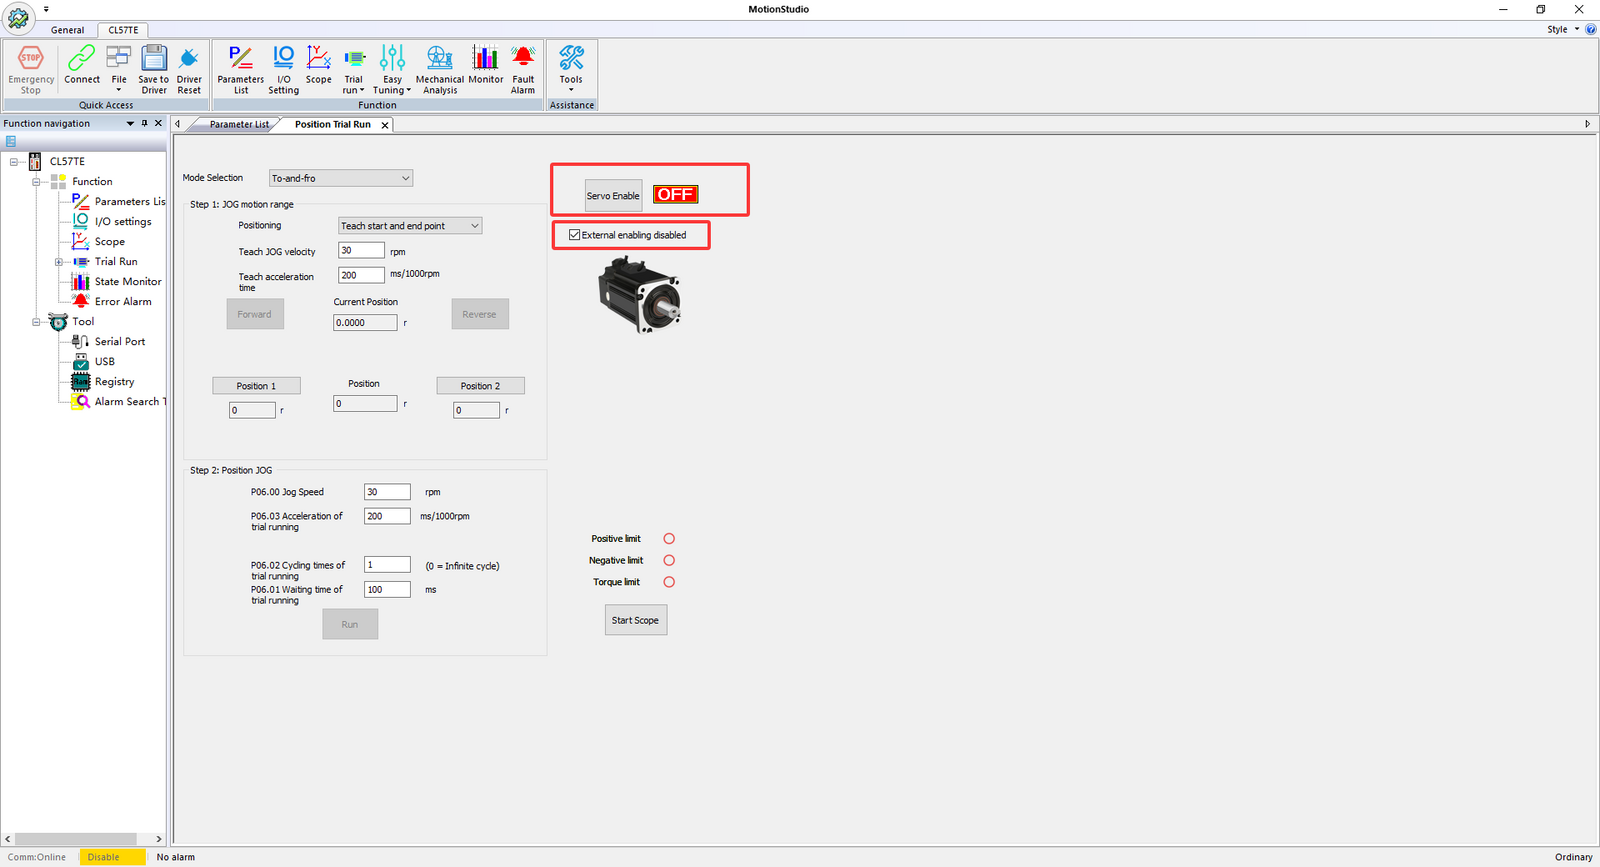
Marque la opción "External Enable Disabled" — esto desactiva el requisito de la señal de habilitación externa, de modo que el motor queda de forma predeterminada en estado de servo deshabilitado (sin alimentación).
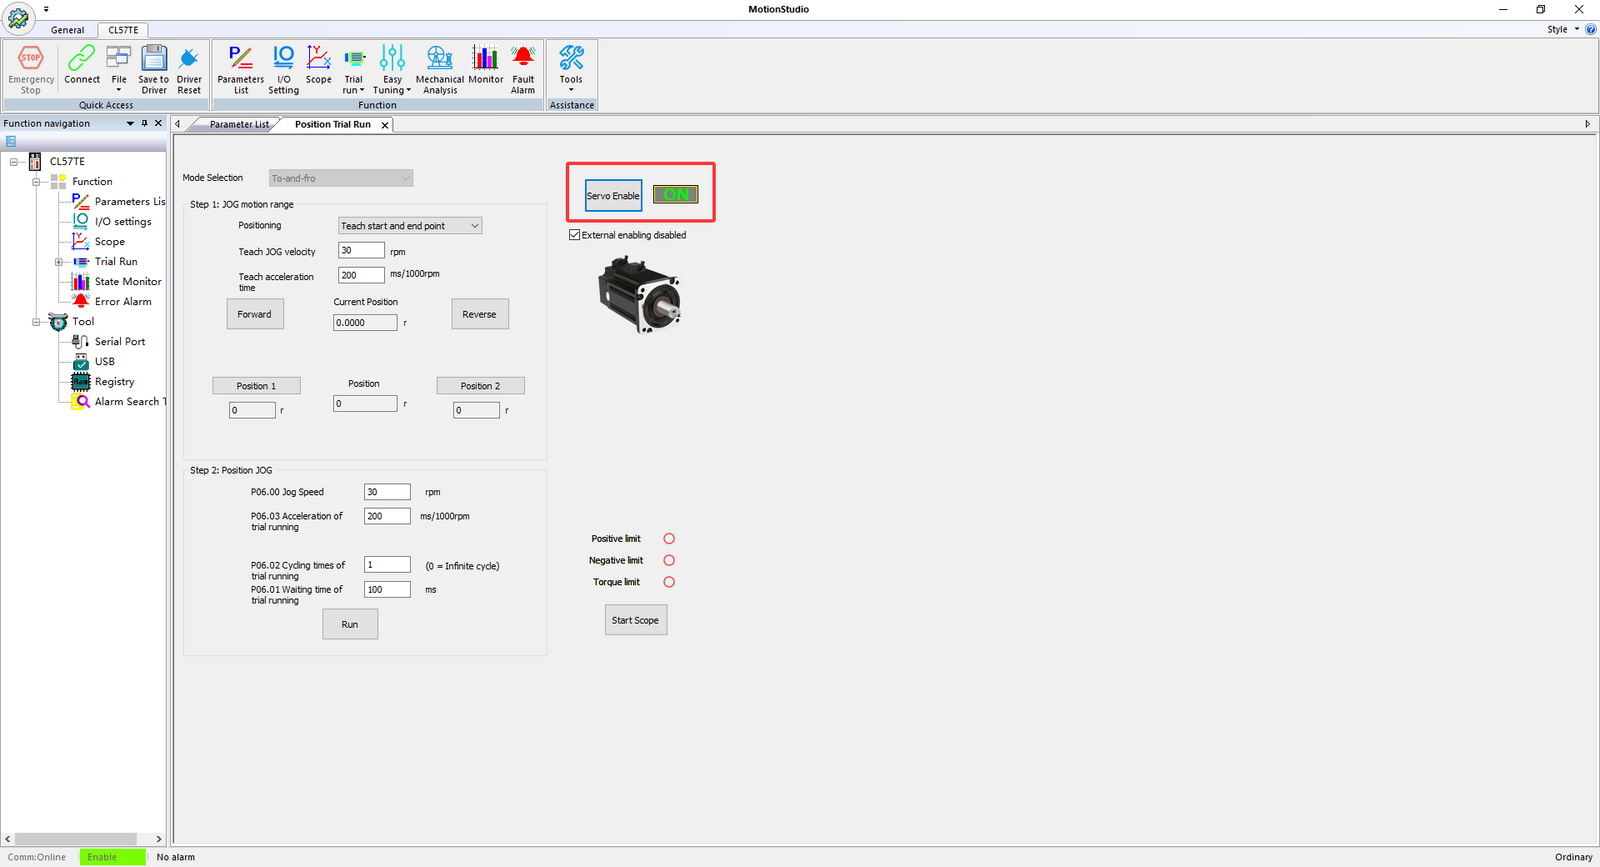
A continuación, haga clic en "Servo Enable" para activar el motor.
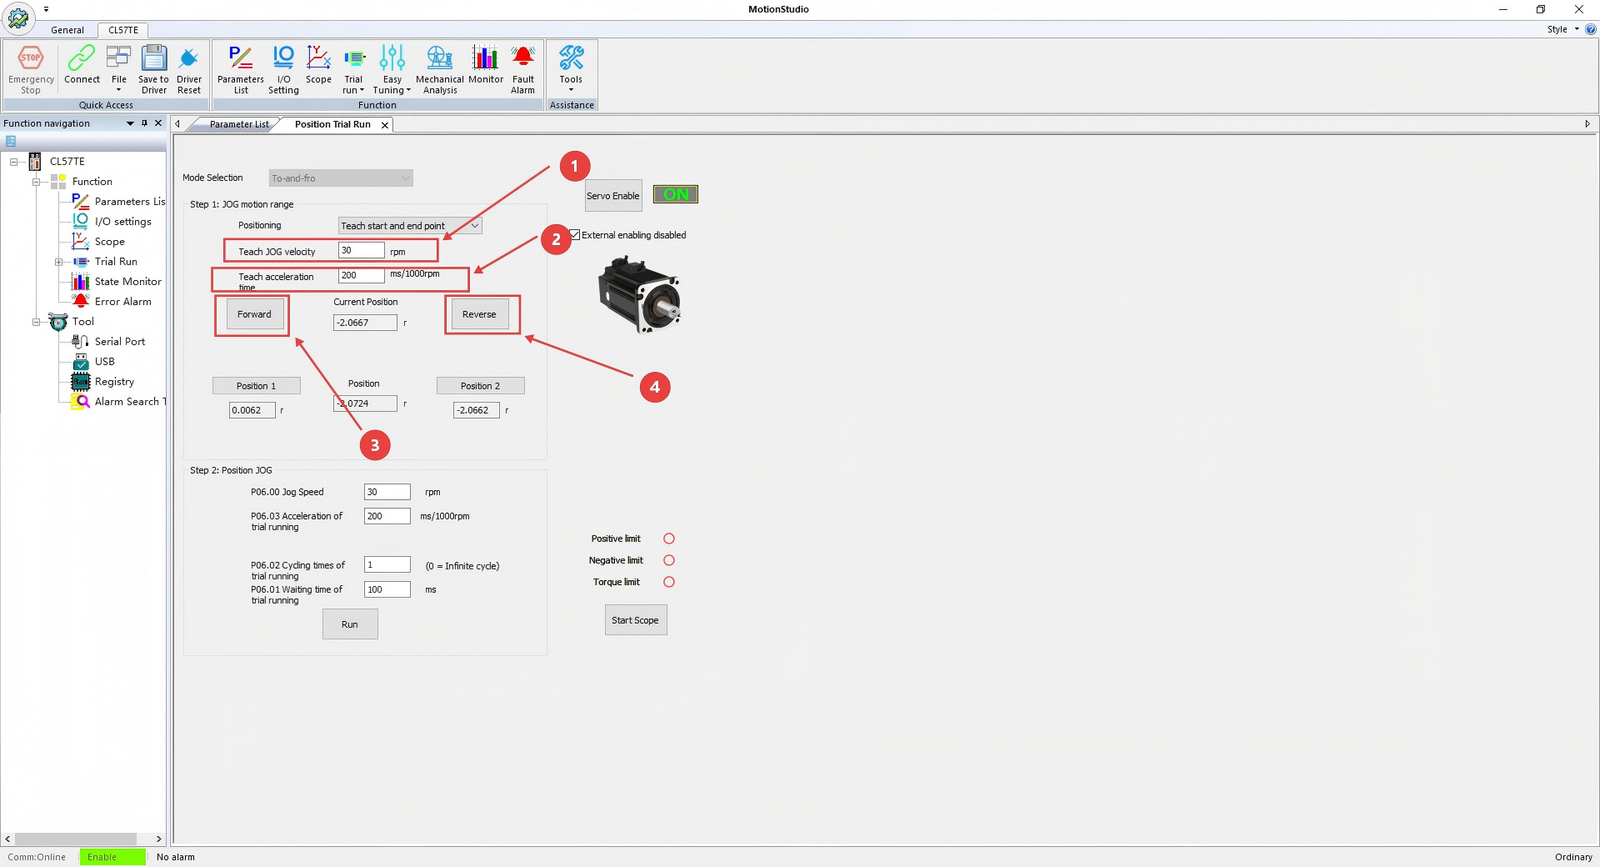
- JOG Speed: Ajusta la velocidad de rotación del motor.
- JOG Acceleration: Ajusta el tiempo que tarda el motor en alcanzar la velocidad JOG establecida.
- Botón Forward JOG: Mantenga pulsado para girar el motor en sentido directo.
- Botón Reverse JOG: Mantenga pulsado para girar el motor en sentido inverso.
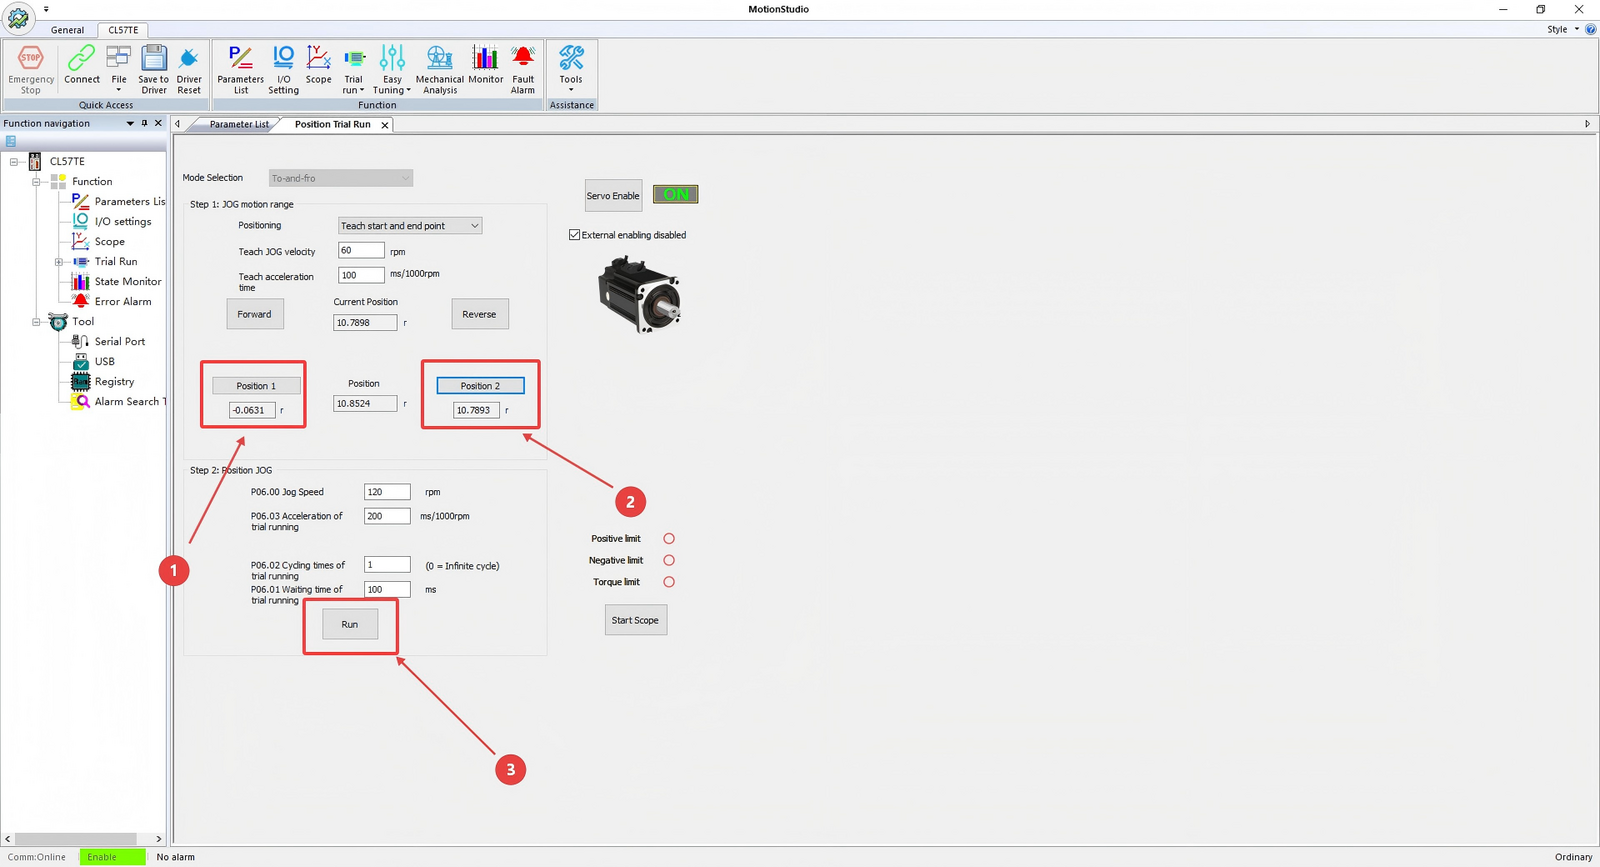
Utilice los botones JOG para desplazar el motor a las posiciones deseadas y, a continuación, haga clic en "Set Position 1" y "Set Position 2" para registrar dichas posiciones. Haga clic en el botón "Run" en la parte inferior para ejecutar un movimiento continuo entre las dos posiciones.
Uso del osciloscopio
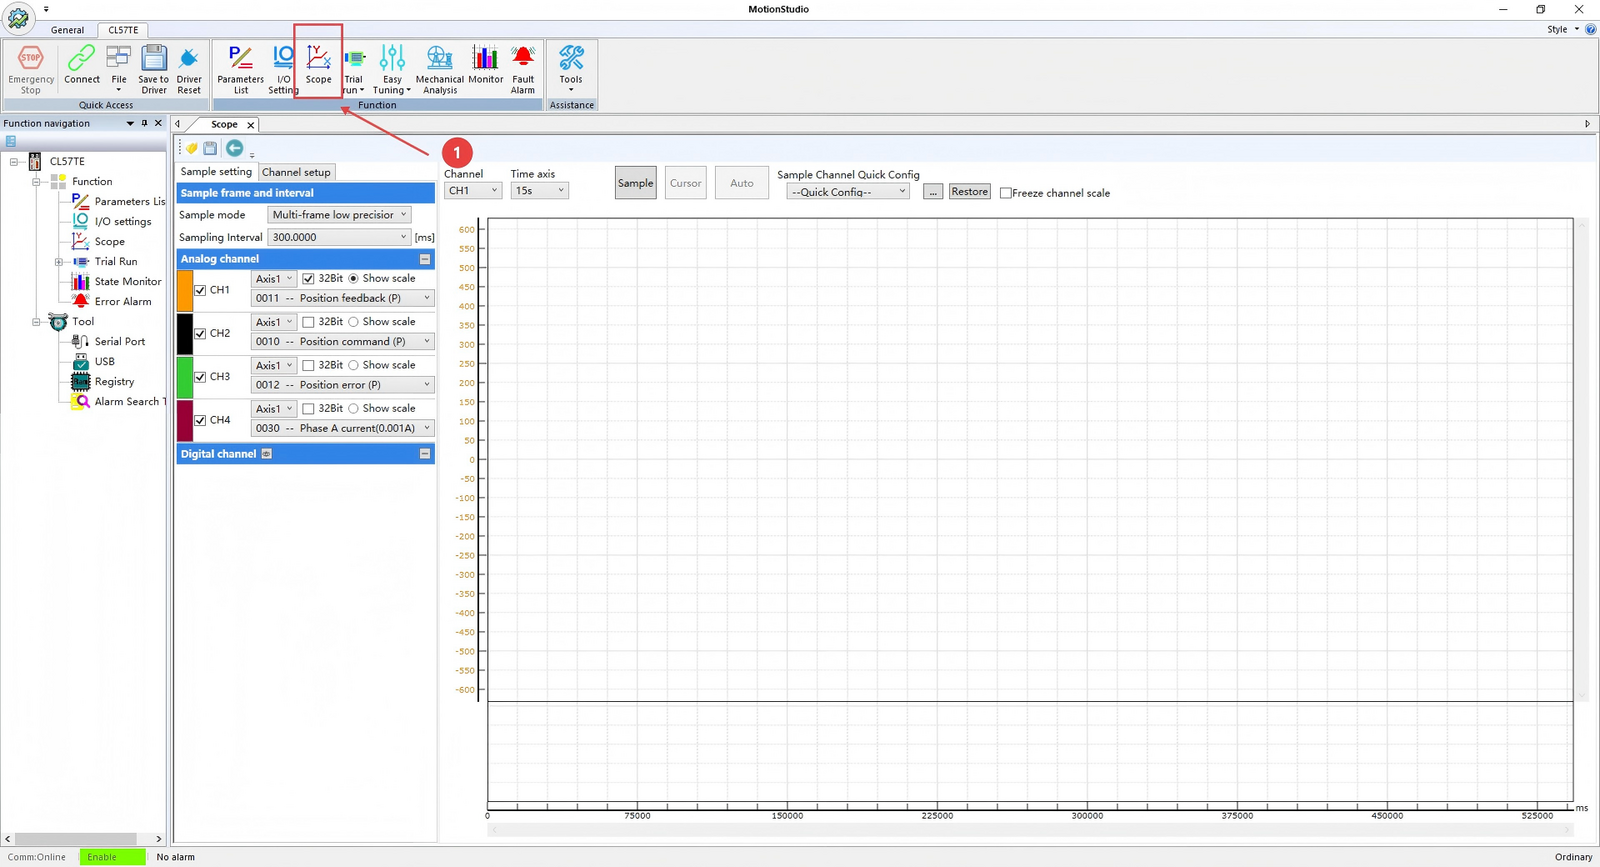
- Haga clic en "Oscilloscope" para acceder a la interfaz que se muestra arriba.
- Sampling Mode: Las opciones incluyen muestreo de alta precisión en un solo fotograma y muestreo de baja precisión en múltiples fotogramas.
- Channel Parameter Settings: Seleccione entre diversos parámetros para su visualización.
- Tras configurar el "Sampling Mode" y los parámetros de canal, haga clic en "Sample" para registrar las condiciones de funcionamiento del motor.
Los pasos anteriores describen el proceso detallado para modificar los parámetros clave en el software. Si encuentra algún problema durante el uso del software, no dude en ponerse en contacto con nosotros. ¡Estamos comprometidos a ofrecerle el mejor servicio!