Algunos motores de STEPPERONLINE cuentan con 8 cables, lo que permite diversas configuraciones de cableado en función de los requisitos de velocidad y par de su aplicación.
Un motor paso a paso de 8 cables puede tener sus devanados de fase conectados en serie o en paralelo. La siguiente figura muestra el método de conexión en serie, donde los dos devanados de cada fase se conectan en serie. Esta configuración es muy similar a una conexión de 6 cables y proporciona el mayor par por amperio, a costa del rendimiento a alta velocidad.
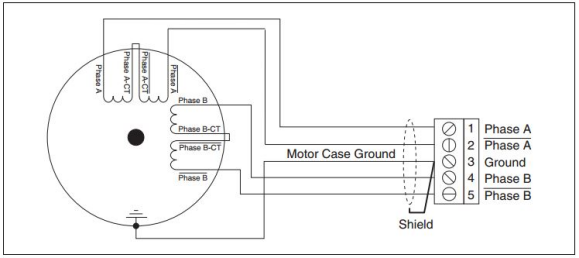
Como se muestra en la siguiente figura, un motor paso a paso de 8 cables también puede cablearse con los dos devanados de cada fase conectados en paralelo. Este método permite un mejor funcionamiento a alta velocidad, pero requiere mayor corriente para producir el par nominal. Este tipo de conexión se denomina a veces cableado bipolar en paralelo.
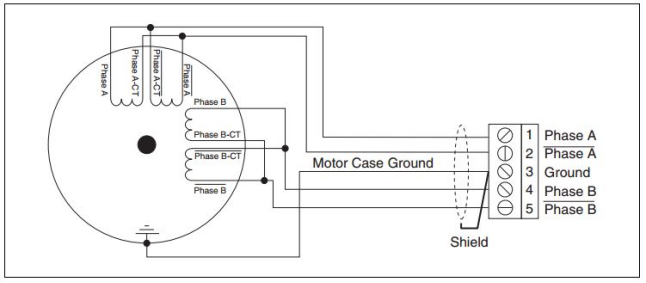
Aunque los principios de funcionamiento de los motores paso a paso son fundamentalmente los mismos independientemente del cableado, es importante comprender las diferencias entre cada configuración y seleccionar el método de cableado adecuado para su aplicación específica.
-
Conexión en serie: es adecuada para aplicaciones de baja velocidad y alto par. Cuando se conectan en serie, la resistencia y la inductancia de los devanados se duplican aproximadamente. El motor funciona de forma suave a bajas velocidades con menos ruido y calor, y exige menores prestaciones de salida de corriente al driver. Sin embargo, el par cae significativamente a velocidades más elevadas.
-
Conexión en paralelo: es adecuada para aplicaciones que requieren un alto rendimiento a alta velocidad. Los dos devanados de cada fase se conectan en paralelo, y la resistencia y la inductancia de los devanados se reducen aproximadamente a la mitad. El motor ofrece una fuerte aceleración y mantiene un par más elevado a velocidades altas. Sin embargo, esta configuración requiere el doble de corriente nominal en comparación con la conexión en serie. La mayor corriente genera más calor y exige mayores prestaciones de salida de corriente al driver. Configurar la corriente de excitación por encima del valor nominal del motor para la conexión en paralelo provocará un calor excesivo y reducirá la vida útil del motor.