Este artículo explica cómo controlar la posición de un servomotor T6 mediante una entrada externa de pulsos de 5V en modo Pulso + Dirección.
Hardware necesario
- Driver de servo T6 y servomotor
- Controlador externo (p. ej., PLC o controlador de movimiento)
- Fuente de alimentación conmutada de 24V DC
- Interruptor
Descripción de la función
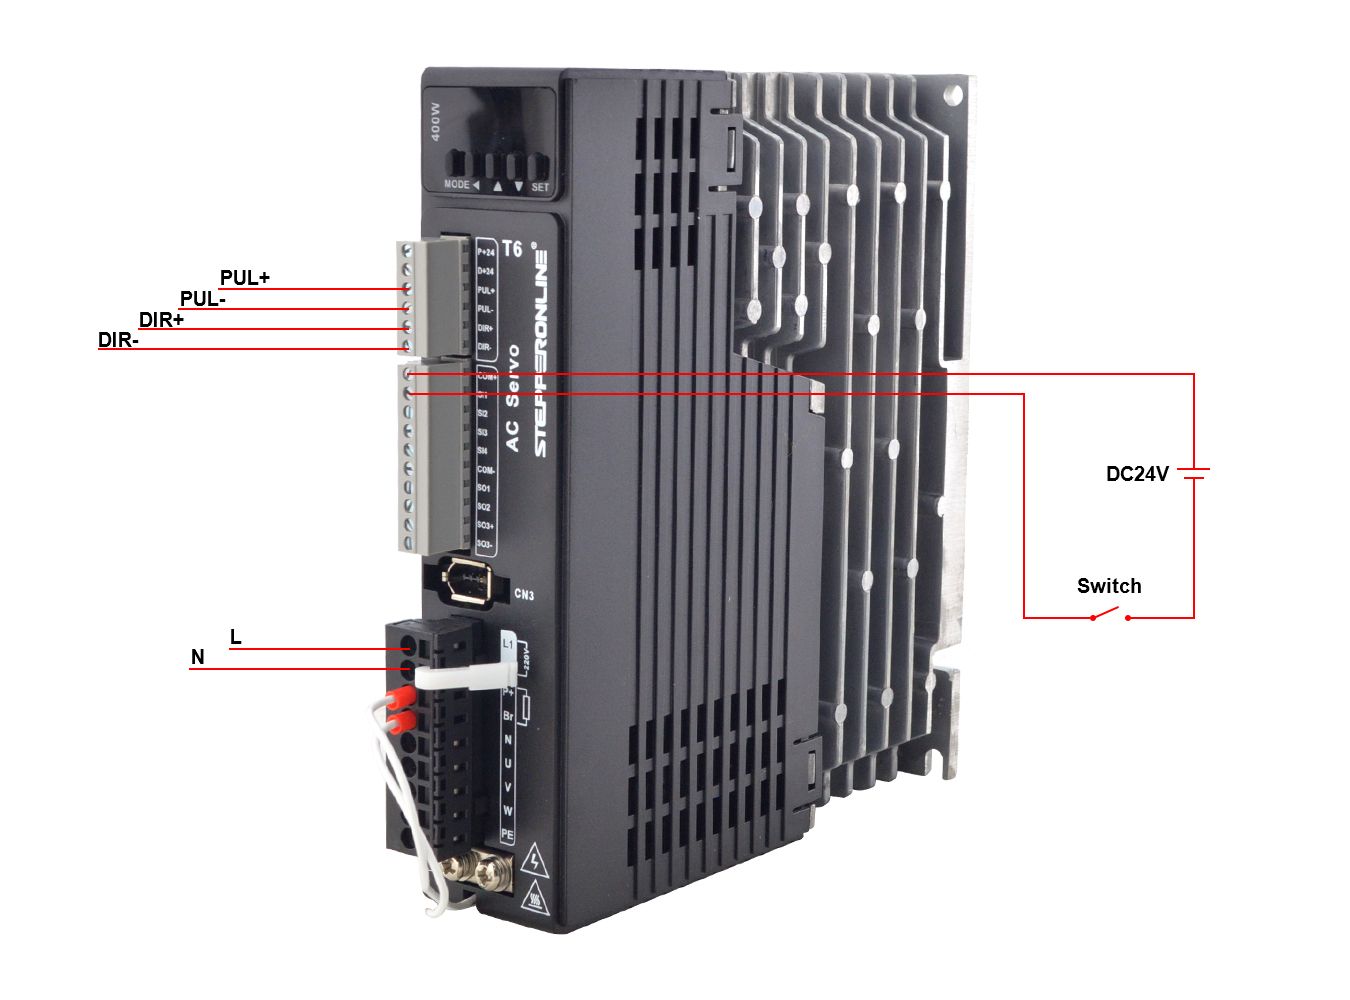
En el modo Pulso + Dirección, el driver de servo T6 recibe comandos de posición mediante señales de pulso de 5V y comandos de sentido de giro mediante señales de dirección de 5V a través del conector CN1:
- Señal de pulso (PUL+/PUL-): Conectar a los pines 3 y 4 del CN1. La frecuencia de los pulsos determina la velocidad del motor y el número total de pulsos determina la distancia de desplazamiento (posición).
- Señal de dirección (DIR+/DIR-): Conectar a los pines 5 y 6 del CN1. El nivel lógico de esta señal determina si el motor gira en sentido horario o antihorario.
Pasos de implementación
Importante: Desconecte siempre la alimentación antes de realizar el cableado o modificar las conexiones.
-
Configurar los parámetros en el driver T6:
Parámetro Valor Descripción Pr0.01 0 Modo de control: Control de posición Pr0.06 0 Configuración predeterminada Pr0.07 3 Modo de entrada de pulsos: Pulso + Dirección Pr0.08 10000 Relación de engranaje electrónico Pr4.00 3 Configuración de señales de entrada -
Reiniciar la alimentación del driver — apague la alimentación y vuelva a encenderla — para aplicar la nueva configuración de parámetros. Una vez que los parámetros surtan efecto, vuelva a apagar la alimentación antes de continuar con el cableado.
-
Cablear las señales de control:
- Conectar la señal de pulso de 5V del controlador externo a los pines 3 (PUL+) y 4 (PUL-) del CN1.
- Conectar la señal de dirección de 5V del controlador externo a los pines 5 (DIR+) y 6 (DIR-) del CN1.
- Conectar la fuente de alimentación de 24V DC a través de un interruptor al terminal SI1 (Habilitación del servo).
-
Encender el sistema para realizar pruebas.
-
Activar el servo — antes de poner en marcha el motor, encienda el interruptor conectado a SI1 para habilitar el servo.
-
Enviar las señales de pulso y dirección desde el controlador externo para comandar la posición y el sentido de giro del motor.
Demostración en vídeo
El siguiente vídeo muestra el servomotor T6 realizando control de posición mediante entrada de pulsos de 5V: