Centro de ayuda
Tienda Todos los sistemas funcionan
ES
EN English DE German FR French IT Italian ES Spanish PL Polish NL Dutch KO Korean JA Japanese TR Turkish PT Portuguese RU Russian
Inicio
Categorías
Pedidos
  • ¿Qué significa "Envío en 24 horas"?
  • ¿Por qué no se muestran opciones de envío? ¿Puede STEPPERONLINE realizar envíos a mi país o dirección?
  • ¿El importe del pedido incluye los aranceles e impuestos de importación?
  • ¿Cómo encuentro el código HS de mi producto?
  • ¿Qué son los estados de envío anómalos?
  • ¿Cuáles son las diferencias entre las opciones de envío FedEx HY, ZN, IE e IP?
  • Cómo obtener una factura comercial o factura proforma
  • ¿Cómo hacer el seguimiento de mi pedido?
  • ¿Por qué no se actualiza mi información de seguimiento después de realizar un pedido?
  • ¿Cuándo puedo solicitar una investigación para mi envío de DHL Paket?
  • ¿Ofrece STEPPERONLINE descuentos adicionales?
  • Cómo realizar pedidos al por mayor desde los almacenes de STEPPERONLINE en EE. UU. y Alemania
  • Cómo cancelar un pedido
  • El paquete aparece como entregado pero no lo has recibido
  • ¿Por qué los gastos de envío difieren entre el almacén de Amazon y el almacén de StepperOnline en EE. UU.?
  • ¿Por qué el plazo de entrega real es superior al tiempo estimado en la web?
  • Política de discontinuación de productos y continuidad de suministro
  • Métodos de pago aceptados
  • ¿STEPPERONLINE ofrece descuentos académicos? ¿Está disponible el pago contra reembolso (COD)?
  • Plazos de envío de pedidos en reserva y cancelación de pedidos
  • Cómo encontrar mi pedido después de realizarlo
  • ¿Por qué el estado de mi pedido sigue en "Pendiente" a pesar de haber realizado el pago correctamente?
  • ¿Qué significan los cinco estados de pedido en STEPPERONLINE?
  • ¿Qué debo hacer si no puedo aplicar mi cupón?
  • Cómo comprobar el stock de productos
  • Qué hacer si no dispone de un número EORI
  • Mi envío aparece como entregado, pero no lo he recibido. ¿Qué debo hacer?
  • ¿Ofrece STEPPERONLINE pruebas de productos?
  • Requisitos de despacho de aduanas para pedidos internacionales
  • ¿Puede STEPPERONLINE proporcionar un formulario W-9?
  • El contenido de mi envío está dañado o falta. ¿Qué puedo hacer?
  • ¿Ofrecéis envío urgente de un día para otro?
  • ¿Qué es un IBAN y cuándo lo necesito?
  • ¿Puedo usar mi propia cuenta de transportista para el envío?
  • Cómo modificar la información de su pedido
  • Cómo actualizar la información de mi cuenta
  • ¿Cuándo puedo cancelar un pedido?
  • ¿Por qué el total de mi factura difiere del importe que se me ha cobrado?
  • Cómo gestionar pedidos duplicados
  • Cómo solicitar una factura o factura proforma en EUR
  • ¿Puede STEPPERONLINE acelerar mi envío con el transportista?
  • ¿Qué debo hacer si la página de registro se recarga sin crear una cuenta?
  • Cómo encontrar el peso y el volumen de su pedido
  • Calendario de envíos en festivos y fines de semana por almacén
  • ¿Por qué los costes de envío de StepperOnline son relativamente altos?
  • Qué hacer después de recibir su pedido
Aprendizaje y preguntas frecuentes
  • Diagramas de cableado para motores paso a paso de bucle cerrado
  • Cómo configurar la corriente en un controlador de motor paso a paso: corriente RMS vs. corriente pico
  • Voltaje del motor paso a paso: Voltaje nominal frente a voltaje de alimentación
  • ¿Cuáles son las diferencias entre los motores HE, HS y HP?
  • Cómo elegir una fuente de alimentación para tu motor paso a paso
  • Cómo conectar la señal de habilitación (ENA) del controlador de pasos y sus aplicaciones
  • Guía común de configuración de parámetros para el software de controladores de motores paso a paso
  • ¿Cómo usar el software de la serie A6 de servos?
  • Secuencia de cableado del motor paso a paso
  • Cómo configurar los interruptores DIP del controlador
  • Cómo cablear un controlador de motor paso a paso a un Arduino
  • Cómo calcular el par de salida real de un reductor
  • Cómo utilizar el software de configuración de los drivers de lazo cerrado de la serie Y
  • Guía de comunicación RS-485 para servomotores A6
  • Cómo descargar planos y manuales de productos
  • ¿Cómo elegir el cable de depuración Type-C correcto para el servomotor de la serie A6?
  • Diferencias entre los codificadores de 17 bits y 23 bits en los servomotores de la serie T6
  • Clase de aislamiento, aumento de temperatura y tipos de servicio de los motores de alta temperatura
  • Cómo controlar un motor paso a paso con una Raspberry Pi
  • Cómo usar Arduino para leer valores de encoder
  • Diferencias entre los servomotores de las series A6 y T6
  • Cómo varían las curvas de par de un motor paso a paso a diferentes tensiones (48 V / 36 V / 24 V / 12 V)
  • Entender la resolución del encoder: PPR, CPR y LPR explicados
  • Versiones de software y selección de cable para los drivers de lazo cerrado de la serie T
  • Introducción y cableado de los puertos ALM y BRK en los controladores de motores paso a paso
  • Cómo la resistencia de fase y la inductancia de fase afectan al rendimiento del motor paso a paso
  • Conexiones en serie y en paralelo para motores paso a paso de 8 cables
  • Cableado de ánodo común frente a cátodo común para controladores de motores paso a paso
  • Cómo seleccionar el controlador de motor paso a paso adecuado
  • Cableado entre los servomotores STEPPERONLINE de las series A6, DSY y T6 y Arduino
  • ¿Cuál es la diferencia entre los motores paso a paso de lazo abierto y de lazo cerrado?
  • Cómo afecta la tensión de alimentación al rendimiento del motor paso a paso
  • Diagrama de cableado para motores paso a paso de lazo abierto
  • Características y diferencias de las series de reductores de STEPPERONLINE
  • Cómo utilizar el software de ajuste de servos DSY
  • Selección y aplicación de frenos para motores paso a paso
  • Diferencias entre los reductores de tornillo sinfín antiguos y nuevos
  • Diferencia entre las conexiones en estrella (Y) y en triángulo (delta) en motores brushless
  • ¿Qué son la inercia y la relación de inercia en un servomotor?
  • Guía de instalación de reductores planetarios
  • Instrucciones de cableado del freno para servomotores de la serie A6
  • Cómo seleccionar y cablear un freno para motor paso a paso
  • Autobloqueo de reductores de tornillo sinfín y métodos para evitar el retroaccionamiento
  • Cómo realizar una autoprueba de un controlador de motor paso a paso de bucle cerrado
  • Cómo enviar comandos RS485 mediante Python
  • Temperatura de funcionamiento del controlador de motor paso a paso: especificaciones y directrices
  • Cómo sincronizar servomotores y motores paso a paso
  • Comunicación Modbus RTU entre un PLC Siemens S7-1200 y el driver T6
  • Cómo funcionan los drivers chopper de corriente constante con motores paso a paso
  • Par de retención frente a par de funcionamiento de los motores paso a paso
  • ¿Cómo utilizar la comunicación RS485 de los servomotores de la serie DSY?
  • Introducción a los tres modos de control comunes de los servomotores y sus aplicaciones típicas
  • Control de micropasos para motores paso a paso
  • Fallos comunes del codificador y métodos de inspección para motores paso a paso
  • Aumento y reducción de velocidad de un reductor planetario
  • Cómo configurar el modo de lazo abierto en los drivers de motor paso a paso de lazo cerrado de la serie T
  • ¿Cuál es la diferencia entre un transformador y un variador de frecuencia (VFD)?
  • Motor lineal frente a actuador lineal: diferencias clave y cómo elegir
  • Cómo eliminar las vibraciones en los servomotores A6
  • Comprender el ángulo de paso y el micropaso en motores paso a paso
  • Cómo desmontar y volver a montar una tuerca de husillo de bolas
  • Los reductores PG, HG, MG y EG se adaptan a las especificaciones del eje de salida del motor
  • Comunicación Modbus RTU entre un PLC Siemens S7-1200 y un servoaccionamiento de la serie A6
  • Cómo instalar el servomotor T6
  • Cómo instalar un freno de aplicación por resorte (sin alimentación) en un motor paso a paso
  • Autobloqueo de los reductores de tornillo sinfín
  • Ventajas y desventajas de los actuadores lineales con y sin acoplamiento
  • Cómo utilizar el software de configuración de controladores para motores sin escobillas
  • Resolución de problemas de comunicación Modbus RTU sobre RS-485 con servomotores
  • Guía de cableado: Controlador ST-C01 con servomotores de las series T6 y DSY
  • Velocidades máximas y recomendadas de los motores
  • Relación de par entre acoplamientos y motores
  • Cómo cambiar entre el modo de sensor Hall y el modo sin sensor en los drivers para motores brushless
  • Parámetros del codificador para motores paso a paso de lazo cerrado comunes (1000 PPR / 4000 CPR)
  • Cómo controlar la posición del servomotor T6 mediante entrada de pulsos de 5V
  • Tutorial de configuración de servomotores serie A6-EC con PLC Beckhoff
  • Cómo controlar un motor paso a paso de 6 hilos con un controlador de 4 hilos (bipolar)
  • Instalación, mantenimiento y cuidado de reductores de tornillo sinfín
  • Cómo configurar la salida de alarma de los controladores paso a paso de la serie T como normalmente abierta o normalmente cerrada
  • Cómo usar los puentes (jumper caps) para ajustar el límite máximo de velocidad de un driver brushless
  • RS232 vs. RS485: Comprensión de los puertos de configuración y comunicación en los drivers de StepperOnline
  • Función de la señal Z del encoder (pulso de índice)
  • Cómo controlar la velocidad del motor con el DM556RS
  • Cómo garantizar la compatibilidad entre el motor y la caja de engranajes
  • ¿Cuál es la potencia nominal de un motor paso a paso?
  • ¿Por qué un controlador de pasos solo debe utilizarse para accionar un único motor paso a paso?
  • Guía de configuración y puesta en marcha del bus EtherCAT
  • Cómo cablear un controlador de motor sin escobillas
  • Precauciones para la conexión en serie y en paralelo de fuentes de alimentación conmutadas
  • Selección de micropasos y limitaciones de uso de los drivers de lazo cerrado de la serie T
  • Cómo conectar un controlador sin escobillas a un Arduino
  • Métodos de movimiento de motores paso a paso lineales y actuadores lineales
  • Cómo leer la posición del encoder desde un controlador host (motores paso a paso y servo)
  • Solución de problemas de fallos de conexión del software MotionStudio
  • Cómo utilizar la función PR del servo drive T6: Homing con detección de interruptor de límite
  • ¿Cómo elegir el acoplamiento adecuado?
  • ¿Se puede utilizar un reductor de velocidad de sinfín en sentido inverso para aumentar la velocidad?
  • ¿Cómo medir el valor real de corriente cuando el driver está en funcionamiento?
  • ¿Puede un motor sin escobillas mantener una velocidad constante cuando cambia la carga?
  • Cómo alimentar el driver con corriente alterna (AC)
  • Cómo elegir un motor paso a paso de repuesto para tu impresora 3D
  • La diferencia entre un codificador absoluto y un codificador incremental
  • Cómo seleccionar un motor de husillo
  • Función de retención a media corriente (reducción de corriente en reposo)
  • Instrucciones especiales para motores con reductor PG Series
  • ¿Por qué hay resistencia al girar manualmente el eje de un motor paso a paso sin alimentación?
  • ¿Qué es el momento de inercia?
  • Cómo utilizar el sensor fotoeléctrico con un actuador lineal
  • Guía de compatibilidad de motores con los soportes disponibles
  • ¿Se pueden personalizar los productos y cuál es el plazo de entrega de los productos personalizados?
  • Holgura de rosca en motores lineales y contramedidas
  • Guía de selección de motores paso a paso lineales
  • Características de cada serie de reductores armónicos de STEPPERONLINE
  • ¿Por qué los motores paso a paso de lazo cerrado no pierden pasos?
  • Cómo instalar el eje de salida de un reductor de tornillo sinfín
  • Diferencia entre motores brushless con sensor y sin sensor
  • Diferencias entre el control por señal PWM y el control por señal de pulsos para servomotores
  • Descripción general de la fuente de alimentación para carril DIN y opciones de configuración de fuente de alimentación para controladores de motores paso a paso
  • ¿Cómo puedo descargar las fichas técnicas, curvas de par y planos 3D de los productos?
  • ¿Puedo sustituir el cable del motor de bucle cerrado por uno más largo?
  • Cableado del ULN2003 con Arduino UNO y código de ejemplo sencillo
  • Parámetros del husillo de bolas
  • Controladores compatibles con los drives de StepperOnline
  • Control del sentido de giro de un servomotor A6 mediante señales analógicas
  • Motores de alta temperatura vs. motores estándar: diferencias clave
  • Cómo cambiar los pulsos por revolución en el servomotor de la serie A6
  • Guía de comparación de características y selección para los drivers de las series T, TE e Y
  • Cómo seleccionar un motor paso a paso según la inductancia y la resistencia
  • Valores recomendados de frecuencia PWM para el control de velocidad de drivers sin escobillas
  • Comprensión de la rectitud del husillo en aplicaciones de motor lineal
  • Tres métodos de control de velocidad para motores sin escobillas
  • ¿Debe configurarse la corriente del controlador del motor paso a paso al doble de la corriente nominal de un motor paso a paso bifásico?
  • ¿Cómo cambio la dirección de correo electrónico de mi cuenta?
  • Comparación de características principales: motores CC sin escobillas frente a motores paso a paso
  • Cables de motor de uso común y sus valores de corriente
  • ¿Por qué los motores sin escobillas utilizan ángulos de sensor Hall de 60° y 120°? ¿Funcionará el motor si se instala incorrectamente?
  • ¿Por qué los motores paso a paso pierden pasos?
  • Diferencias entre el algoritmo de ángulo de avance y el algoritmo de modo vectorial en los drivers de lazo cerrado de la serie Y
  • Grados de precarga de la tuerca de bolas
  • El impacto de la micropaso en el par del motor paso a paso
  • Comunicación RS485 del controlador paso a paso serie PR: Código de ejemplo de funcionamiento
  • ¿Por qué los reductores en ángulo recto presentan un mayor par de arrastre?
  • Diferencias técnicas entre sensores Hall y encoders incrementales
  • ¿Es adecuado el servomotor de la serie A6 como motor de husillo?
  • Fiabilidad de fijación y características de par en reductores planetarios
  • ¿Qué efectos produce una distancia excesiva entre el controlador y el motor paso a paso?
  • Función de la resistencia de frenado del servomotor
  • Software de la serie A6 – Cambiar el idioma de visualización
  • ¿Cuál es el número de polos de los motores paso a paso bifásicos y trifásicos?
  • Guía de diferencias y personalización de los módulos lineales de las series LA/LG/LK
  • Codificadores ópticos frente a codificadores magnéticos
  • Comparación de características: Motores paso a paso de cuerpo largo frente a cuerpo corto
  • Cableado de la señal de alarma en un controlador de motor sin escobillas
  • Manual de usuario para la nueva versión del software del controlador de lazo cerrado de la serie Y
  • Configuración del modo de parada ante pérdida de habilitación del servo en servodrive A6 AC
  • ¿Son compatibles los controladores con señal de entrada de 5 V con lógica de 3,3 V?
  • ¿Qué efectos provocan los cables excesivamente largos en los motores?
  • Causas de la alarma "nr" en el servocontrolador de la serie A6 de 1000 W
  • ¿A qué se refieren el Modo 1 y el Modo 2 en las funciones DI del controlador de la serie A6-RS?
  • Personalización de la corriente nominal del motor paso a paso: posibilidades e implicaciones
  • Función de las resistencias de terminación en los drivers paso a paso compatibles con MODBUS RS-485
  • Cómo alinear acoplamientos y solucionar problemas comunes
  • ¿Ofrece StepperOnline controladores de lazo cerrado que admitan resoluciones de codificador como 1024 PPR / 4096 CPR u otros valores?
  • ¿Por qué el eje del motor paso a paso se mueve hacia adelante y hacia atrás (juego axial)?
  • Cálculo de direcciones de registros Modbus para los servodrive DSY-RS
  • ¿Cuál es la diferencia funcional entre la señal MF y la señal ENA?
  • ¿Se puede omitir la señal Z en un motor paso a paso de lazo cerrado?
  • Cómo obtener información detallada de fallos de los drivers de la serie A6 mediante comunicación Modbus RTU
  • Por qué los motores paso a paso producen más ruido a bajas velocidades
  • Manual de usuario para la función de posicionamiento absoluto de los servomotores de la serie A6
  • ¿Cuáles son las ventajas y desventajas de los modos de paso completo, medio paso y micropaso en los controladores de motores paso a paso?
  • ¿Ofrece StepperOnline controladores de motores paso a paso compatibles con Modbus TCP?
  • Cómo seleccionar el filtro adecuado para los servomotores A6
  • Cómo configurar los parámetros de relación de engranaje electrónico para los drivers de la serie DSY
  • ¿Los cables del servoaccionamiento A6 están apantallados y son aptos para cadenas portacables?
  • ¿Por qué la curva de par muestra un pequeño pico cerca de velocidad cero y no se extiende hasta 0 RPM?
  • ¿Cuál es la diferencia entre los modos de pulso único y pulso doble en los controladores de motores paso a paso?
  • ¿Cuál es la relación entre el valor mostrado en el ST-C01 y la velocidad de rotación?
  • Precauciones para el funcionamiento de motores paso a paso a alta tensión
  • ¿Puede el puerto USB mantener la alimentación lógica del servocontrolador A6 durante una parada de emergencia con la alimentación principal cortada?
  • Por qué los controladores de motores paso a paso utilizan interruptores DIP
  • ¿Pueden los controladores de lazo cerrado de StepperOnline informar la velocidad de rotación?
  • Cómo leer los datos del codificador de los servomotores de la serie DSY
  • ¿Puede el servoaccionamiento de la serie A6 funcionar con 120 V CA, 60 Hz?
  • Gestión del funcionamiento del motor paso a paso en condiciones de alta inercia y baja velocidad
  • Recomendaciones de controladores para motores compatibles con vacío
  • Alarma de error de posición en los drivers de la serie T: condiciones de activación y ajuste de sensibilidad
  • Cómo ejecutar comandos de movimiento de posición sin utilizar la función de posición multitrámite integrada en los servodrive DSY
  • Compatibilidad de la serie A6-PN con las versiones de objeto tecnológico de Siemens (V3.1 y V4.0)
  • ¿Puede una plataforma giratoria hueca instalarse lateralmente o invertida?
  • ¿Por qué se produce un error al modificar la corriente de pico de un driver de lazo cerrado de la serie T en MotionStudio?
  • ¿Cómo puedo obtener el protocolo de comunicación del puerto RS232 del controlador de motores paso a paso?
  • Instrucciones de funcionamiento para el bus de CC común de la serie A6
  • Guía de uso del software para controladores de la serie TE
  • Cómo determinar si la pérdida de pasos es causada por el propio motor paso a paso
Resolución de problemas
  • El motor paso a paso no gira tras conectarlo al controlador
  • Cómo leer los indicadores LED de alarma en los drivers de lazo cerrado de la serie T
  • Cómo solucionar y prevenir el sobrecalentamiento de motores paso a paso
  • Cómo usar un multímetro para diagnosticar fallos en un motor paso a paso, un driver o un controlador
  • El motor solo gira en una dirección — Guía de solución de problemas
  • Métodos para borrar las alarmas del controlador
  • Guía de resolución de problemas: Problemas de comunicación Modbus RTU RS-485 con controladores de motores paso a paso y sin escobillas
  • Fallos comunes y soluciones para controladores de motores paso a paso
  • Resonancia en motores paso a paso: causas y soluciones
  • Resolución de problemas de vibración con servomotores T6
  • ¿Cómo extraer una chaveta de eje?
  • Pérdida de fase en motores paso a paso: causas, síntomas y solución de problemas
  • Cómo identificar el origen del ruido en un motor paso a paso
  • Posibles causas y métodos de inspección para el funcionamiento anómalo de un motor sin escobillas
  • ¿Qué serie de drivers debo elegir si necesito leer los parámetros de funcionamiento del motor?
  • Por qué el eje del motor paso a paso se bloquea cuando no está alimentado
  • ¿Por qué falta algo en mi pedido?
  • Caja de engranajes - Guía de resolución de problemas
  • ¿Por qué el motor no gira tras conectar un controlador de pulsos al driver A6?
  • Cómo diagnosticar y resolver las alarmas de error de posición en los drivers de motores paso a paso
  • Solución de problemas de fallo en la liberación del freno en servomotores de la serie A6
  • Solución de problemas de errores Er150/Er151 en sistemas multi-servo
  • Causas y soluciones cuando un motor sin escobillas gira en un solo sentido
  • Cómo resolver la vibración del eje en los motores paso a paso integrados ICL-RS mediante ajustes de software
  • ¿Por qué el servomotor A6 emite un zumbido agudo al encenderse y cómo solucionarlo?
  • Controlador sin escobillas DBLC-01: El motor no alcanza la velocidad máxima
  • ¿Por qué la posición no vuelve a cero tras establecer la posición actual como origen en un servoaccionamiento de la serie A6?
  • ¿Por qué el driver sin escobillas recibe correctamente los comandos Modbus pero el motor no gira?
  • Resolución de fallos por pérdida de pasos en drivers de paso de lazo cerrado serie T mediante el software Motion Studio
  • ¿Por qué el software del controlador de la serie Y muestra texto mezclado o incompleto en la interfaz?
  • Resolución de problemas: La fuente de alimentación CC activa la protección por sobrecarga antes de alcanzar la corriente nominal
  • Cómo resolver la alarma de batería en el software XX_nr al iniciar el variador A6
  • ¿Por qué un servomotor A6 emite un zumbido anómalo inmediatamente tras el encendido y cómo solucionarlo?
  • Cómo salir del modo de autocomprobación en el controlador ST-C01
Videotutoriales
  • Cómo utilizar los servomotores de la serie T6 para el control de velocidad múltiple
  • Vídeo de instalación y configuración básica de los servodrive serie A6
  • Cómo configurar el controlador CL57T mediante un PC y un puerto RS-232
  • El motor paso a paso no gira tras conectarlo al controlador
  • Demostración de control multivelocidad y control de velocidad analógico en servomotores de CA de la serie A6-RS
  • ¿Cómo controlar un controlador de motor sin escobillas mediante un potenciómetro externo?
  • Cómo funcionan los motores paso a paso lineales externos, cautivos y no cautivos
  • Patrones de movimiento y especificaciones técnicas de los actuadores lineales LK/LG/LA
  • ¿Cómo montar los módulos lineales de las series LK/LG/LA?
  • ¿Cuál es la diferencia funcional entre la lógica de interfaz ENA y MF en los drivers de motor paso a paso?
  • Demostración completa de los 9 modos de movimiento integrados del controlador ST-C01
  • ¿Cómo configurar los finales de carrera de un módulo lineal con el servo CA A6? | Guía de cableado y retorno a origen
  • Cómo probar los terminales de entrada PUL/DIR utilizando solo una fuente de alimentación y un motor
  • Tutorial práctico del osciloscopio DSY | Visualización del ajuste de parámetros del motor
Inicio Aprendizaje y preguntas frecuentes Cables de motor de uso común y sus valores de corriente

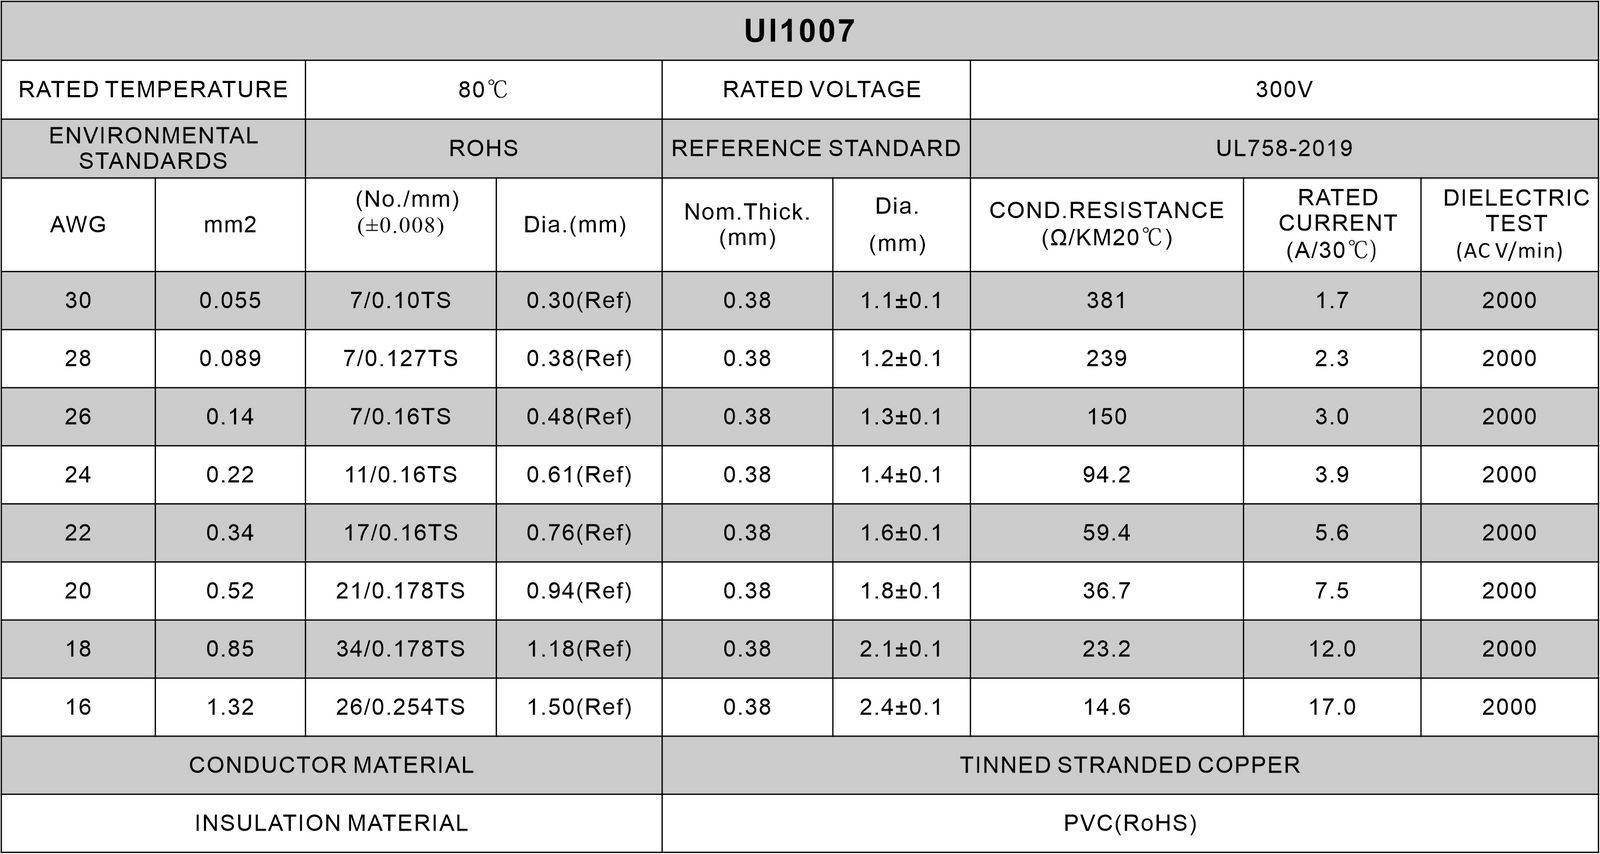
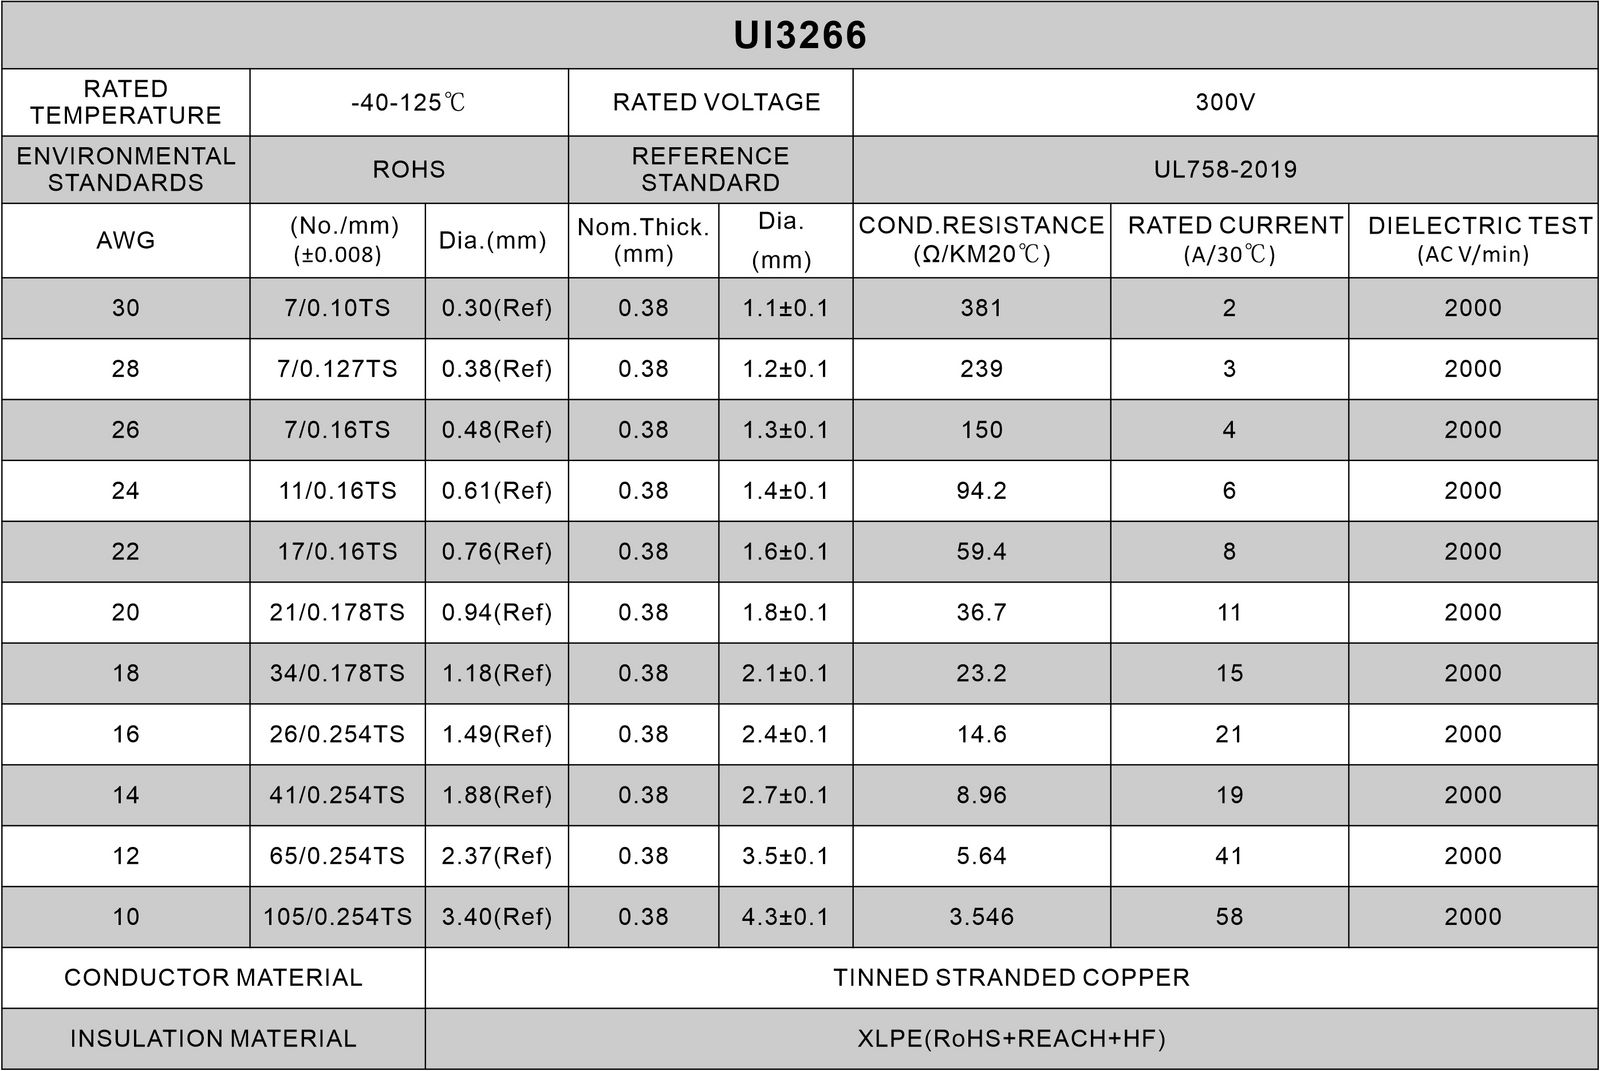
Cables de motor de uso común y sus valores de corriente

D

Daniel Zhang

Última actualización el Aug 17, 2026

Las siguientes tablas muestran los valores de corriente de los cables de motor de uso común UI1007 y UI3266 para su referencia.
Back to Aprendizaje y preguntas frecuentes
Copyright by StepperOnline